
Servo nedir?
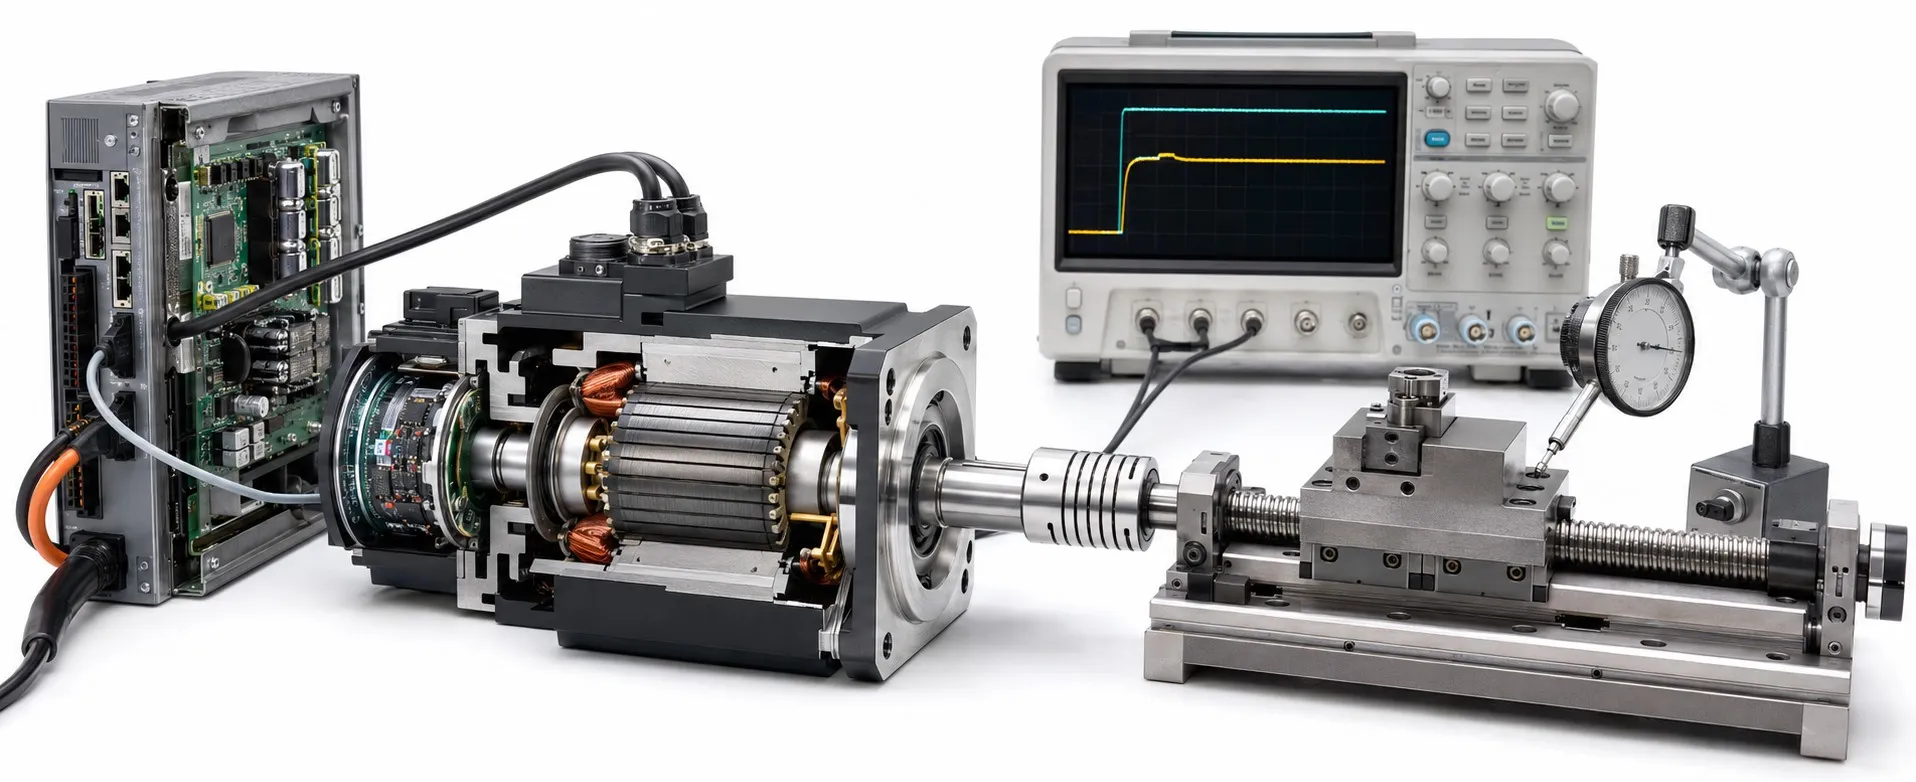
Hareketi ölçerek yöneten sistem
Merhaba dostlar, servo, bir mekanizmanın konumunu, hızını veya torkunu verilen komuta göre düzenleyen, geri beslemeli bir hareket kontrol sistemidir. Günlük kullanımda motorun kendisine de servo denir; ancak endüstriyel uygulamada sonuç, motor, sürücü, geri besleme ve mekanik yükün birlikte çalışmasıyla elde edilir. Sistemin ayırt edici özelliği, hareketin sonucunu ölçmesi ve bu bilgiyi kontrolü düzeltmek için kullanmasıdır.
Hangi parçalar birlikte çalışır?
Motor: Elektrik enerjisini harekete dönüştürür. Bir servo motor, hızlı tepki ve kontrollü hareket gerektiren eksenlerde kullanılır. Yaygın endüstriyel AC servo motorlarda kalıcı mıknatıslı rotor ve sargılı stator bulunur; stator ve rotorun elektromanyetik etkileşimi tork üretir. Bununla birlikte servo kavramı tek bir motor yapısıyla sınırlı değildir.
Servo sürücü: Üst kontrolörden gelen komutu işler ve motor akımlarını düzenler. Geri besleme elemanı: Enkoder veya resolver gibi bir algılayıcı, hareketin gerçek durumunu bildirir. Kontrolör: PLC, CNC kontrolü veya hareket kontrolörü, eksenin hedefini ve hareket profilini belirleyebilir. Bu görevlerin bir bölümü sürücünün içinde de bulunabilir; yerleşim, sistem mimarisine bağlıdır.
Komuttan düzeltmeye: kapalı çevrim nasıl çalışır?
Kontrol sistemi, istenen değer ile ölçülen değeri karşılaştırır. Aradaki fark kontrol hatasıdır. Sürücü, seçilen kontrol moduna ve ayarlara göre motorun ürettiği torku değiştirerek bu farkı azaltmaya çalışır. İşlem sürekli tekrarlanır; yük değiştiğinde de yeni ölçümlere göre tepki verilir. Bu, her koşulda sıfır hata garantisi anlamına gelmez: motor kapasitesi, mekanik esneklik, sürtünme ve kontrol ayarı sonucu sınırlar.
Pozisyon kontrolünde eksenin nereye gideceği, hız kontrolünde ne hızla hareket edeceği, tork kontrolünde ise ne kadar döndürme momenti üreteceği esas alınır. Hız, tork ve pozisyon kontrolü farklı görevlerdir. Yaygın kademeli yapıda pozisyon çevrimi hız isteği, hız çevrimi akım isteği oluşturur; içteki akım çevrimi motor akımını düzenler. Servo ile tork kontrolünde tork çoğunlukla motor akımı üzerinden düzenlenir; yükteki gerçek kuvveti doğrudan ölçmek gerekiyorsa ayrıca uygun sensör gerekir.
Basit örnek: bir tablayı 250 mm ilerletmek
Motorun doğrudan bağlı olduğu vidalı mil, her turda tablayı 10 mm ilerletsin. Başlangıç konumundan 250 mm hareket için ideal olarak 25 motor turu gerekir. Kontrolör bu hareketi uygun hızlanma ve yavaşlama profiliyle verir. Konum aynı referansa göre 248 mm ölçülüyorsa hedefe kalan fark 2 mm, mekanik karşılığı ise 0,2 turdur. Kontrol, bu farkı ve hareketin o andaki hızını birlikte değerlendirir. Doğru koordinat başlangıcı için home noktası, birden fazla hareketin yönetimi için eksen kontrolü önemlidir.
Editörün notu: Motor üzerindeki enkoder öncelikle motor milini izler. Kaplin boşluğu, kayış esnemesi veya vidalı mil hatası varsa motor doğru yerdeyken tabla farklı bir yerde olabilir. Bu nedenle enkoder çözünürlüğü ile makinenin gerçek konum doğruluğu aynı şey değildir. Yükün doğrudan ölçülmesi gereken uygulamalarda lineer cetvel veya yük tarafındaki ek geri besleme değerlendirilir.
Dişli zorunlu mu, torku azaltır mı?
Her servo sisteminde dişli bulunmaz. Motor yüke doğrudan bağlanabilir; kayış, vidalı mil veya redüktör üzerinden de hareket aktarabilir. Örneğin bir planet redüktör, hız düşürülürken çıkış torkunu artırmak için kullanılabilir. Dolayısıyla redüktörün temel görevinin “torku azaltmak” olduğunu söylemek doğru değildir.
Örnek olarak 3000 dev/dak ve 2 Nm çalışma noktasındaki motor, 5:1 redüktörle bağlansın. Verim o çalışma noktasında %90 kabul edilirse çıkış yaklaşık 600 dev/dak ve 9 Nm olur: 2 × 5 × 0,90 = 9 Nm. Bu hesap redüktörün tork ve hız sınırlarını geçme izni vermez. Yük ve tahvil hesabında aktarım oranı kadar mekanik boşluk, rijitlik ve yük ataleti de dikkate alınmalıdır.
Servo, step motor ve küçük hobi servoları
Bir step motor, klasik açık çevrim uygulamada komut darbelerine göre ilerler; gerçek hareket sürekli ölçülmediğinde aşırı yük nedeniyle adım kaçırma fark edilmeyebilir. Servo ise geri beslemeyi kontrolün içinde kullanır. Bununla birlikte kapalı çevrim step sistemleri de vardır. Servo ve step motor karşılaştırması, yalnız hassasiyet üzerinden yapılmamalı; hız, tork, çevrim süresi, yük ve toplam maliyet birlikte incelenmelidir.
Küçük hobi servolarında motor, dişli ve kontrol elektroniği tek gövdede toplanabilir. Endüstriyel servo sistemlerinin tamamını bu yapıyla açıklamak eksik kalır. Ayrıca bütün servolar 180 dereceyle sınırlı değildir; döner servo eksenler çok turlu çalışabilir, lineer servo eksenler ise doğrusal hareket üretir.
Seçim ve devreye almada nelere bakılır?
Doğru motor ve sürücüyü seçerken yalnız watt değerine bakmayın. Sürekli tork, tepe torkunun izin verilen süresi, çalışma hızı, yük ataleti ve hareket profili birlikte değerlendirilmelidir. Sık hızlanıp yavaşlayan bir eksende çevrim boyunca ısınma ve frenleme enerjisi de belirleyicidir. Motor ile sürücünün elektriksel özellikleri, enkoder arayüzü ve üreticinin belirttiği eşleşme uyumlu olmalıdır.
Kontrolöre göre pals/yön sinyali veya EtherCAT servo haberleşmesi gibi komut yöntemleri kullanılabilir. Hız kontrolü ile pozisyon kontrolü arasında seçim, makinenin görevine göre yapılır. Ardından otomatik ayar ve gerektiğinde servo kazanç ayarı uygulanır. Pozisyon kazancını gelişigüzel yükseltmek, mekanik sorunu çözmek yerine titreşim ve hedefi aşma oluşturabilir. Mekanik sağlamlık ile kontrol ayarı birlikte ele alınmalıdır.
Paketleme makinelerinde ölçülü besleme, CNC tezgâhlarında eksen hareketi, robotlarda eklem kontrolü ve sarım sistemlerinde kontrollü tork, servo kullanımının tipik örnekleridir. Her uygulamada amaç, istenen hareketi yeterli doğruluk ve süre içinde tekrarlamaktır.
İlgili sayfalar: Servo motor çeşitleri, servo motor ve sürücü fiyatları.
Kaynaklar
Kollmorgen: servo sisteminin bileşenleri ve mekanik aktarım seçenekleri
OMRON: servo motor, sürücü, enkoder ve kontrol çevrimleri
maxon: redüktör oranı, kayıplar ve çıkış torku ilişkisi
Oriental Motor: servo ve step motor sistemlerinin karşılaştırılması
Yaskawa: servo seçiminde tork, hareket profili, atalet ve rejenerasyon
OMRON: kazanç ayarı ve mekanik titreşim ilişkisi