
Yük ve tahvil hesabı?
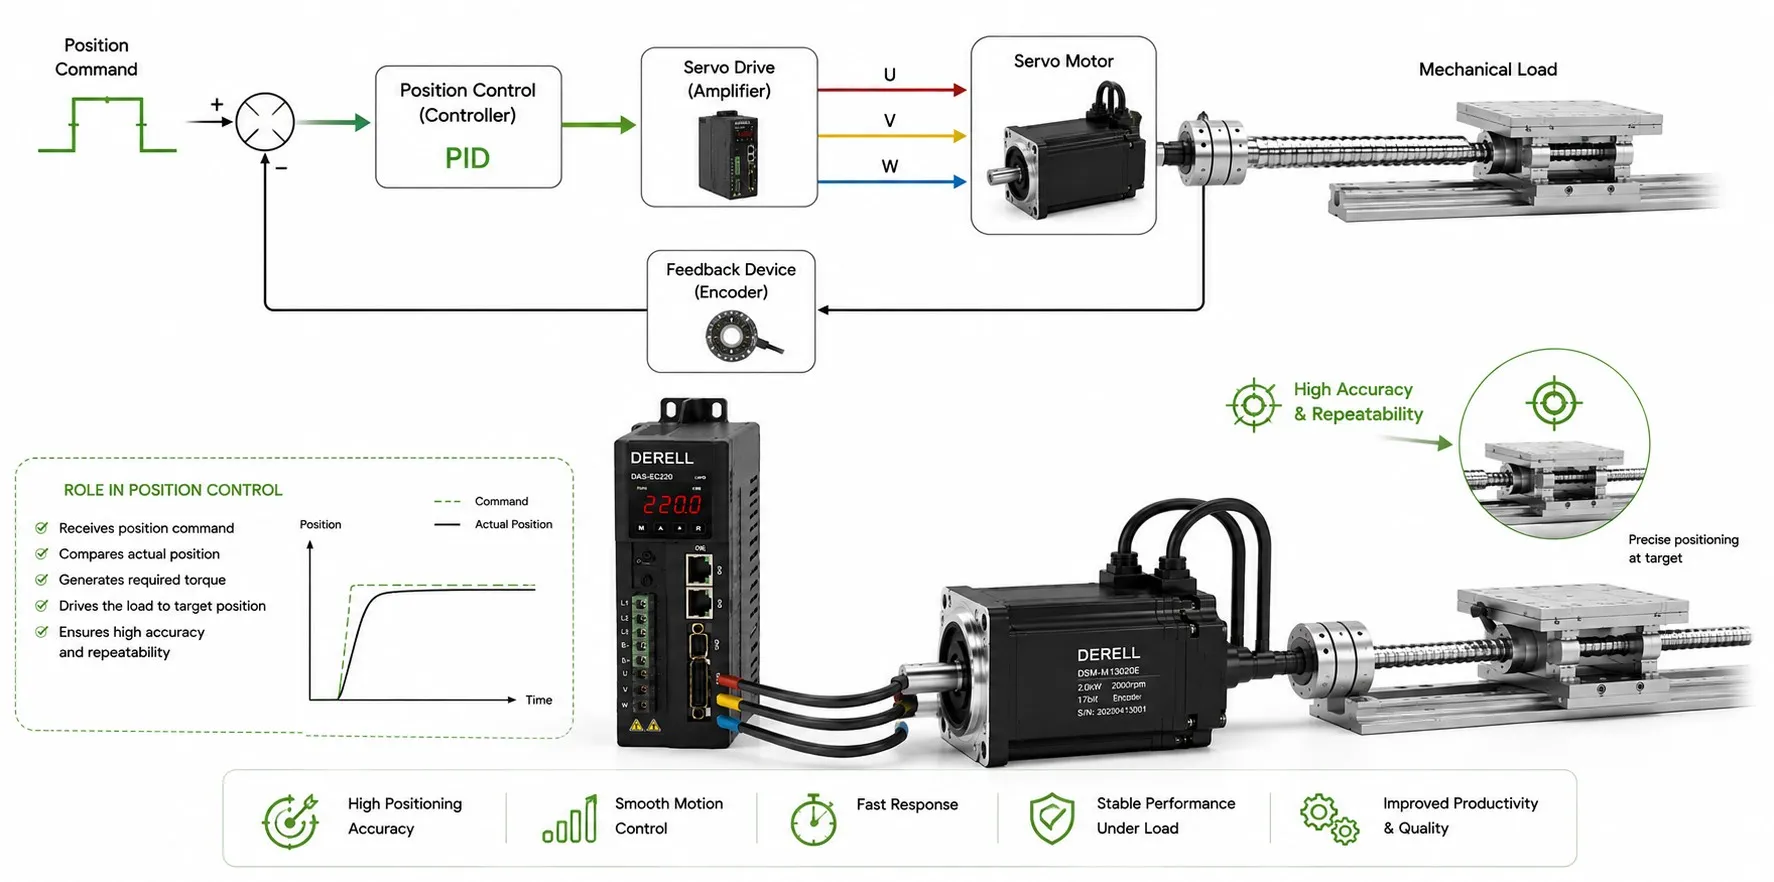
Servo motor ve redüktörde yük ve tahvil hesabı
Yük hesabı, mekanizmanın istediği kuvveti, torku, hızı ve ivmelenmeyi belirler. Tahvil hesabı ise bu ihtiyacın motor tarafına hangi çevrim oranıyla aktarılacağını gösterir. Bir servo motor seçerken yalnızca yükün kilogramına veya motorun watt değerine bakmak yeterli değildir.
1. Önce yükü ve hareketi tarif edin
Toplam hareketli kütle, yükün yanında tabla, taşıyıcı ve bağlantı parçalarını da içerir. Hareket mesafesi, hedef hız, kalkış süresi, duruş süresi ve çevrim sıklığı birlikte yazılmalıdır. Hız kontrolü ile pozisyon kontrolü aynı mekanik ihtiyaca sahip olmayabilir; hızlı yön değiştiren bir eksen daha yüksek dinamik tork isteyebilir.
Tambur veya kasnak: Mile dik etkiyen kuvvet için T = F × r. Burada F newton, r metre, T ise N·m'dir. 100 N kuvvet, 50 mm yarıçapta 5 N·m oluşturur. Yarıçapı 50 olarak yazmak sonucu bin kat büyütür. Temel kavram için tork nedir? sayfasına bakabilirsiniz.
Basit yatay kayma modeli: F ≈ μ × m × g + m × a + Fişlem. Düşey yukarı kaldırma: F ≈ m × (g + a) + Fsürtünme. m kg, a m/s², g ≈ 9,81 m/s²'dir; düşey formülde a yukarı yönlü ivmedir. Rulmanlı kızakta sürtünmeyi gelişigüzel bir μ ile tahmin etmek yerine üretici verisini kullanın. 50 kg, 50 N değildir; ağırlığı yaklaşık 490,5 N'dir.
Vidalı mil: Kuvvetin vida milinde oluşturduğu tork T ≈ F × p / (2π × ηvida); mil hızı n = 60 × v / p olur. p bir turdaki ilerleme (m/tur), v m/s, ηvida vida verimidir. Vida ve diğer dönen parçaların ivmelenme torku ayrıca hesaba katılır. Aynı kütlenin ivmelenmesini hem m × a içinde hem eşdeğer atalet hesabında tekrar eklemeyin.
2. Tahvil oranını hız ve torkla birlikte hesaplayın
i = nmotor / nçıkış
nçıkış = nmotor / i
Tçıkış ≈ Tmotor × i × η
Tmotor ≈ Tçıkış / (i × η)
η redüktörün verimidir; %90 için 0,90 kullanılır. Son tork eşitliği, çıkış ihtiyacının motora aktarılmasını gösterir; motor rotorunun ve redüktörün kendi ivmelenme torkunu içermez. Planet redüktör için de gerçek verim ve izin verilen çalışma değerleri katalogdan alınmalıdır.
| Tahvil | Motor hızı | Sabit hız motor torku |
|---|---|---|
| 5:1 | 1500 dev/dak | 4,44 N·m |
| 10:1 | 3000 dev/dak | 2,22 N·m |
| 20:1 | 6000 dev/dak | 1,11 N·m |
Oranı büyütmek her zaman çözüm değildir. 20:1 seçeneğinde motorun ve redüktör girişinin 6000 dev/dak çalışabilmesi gerekir. Üstelik motorun o hızda yeterli tork üretmesi şarttır. Bu nedenle motor ve sürücü seçimi ile redüktör seçimi birlikte yapılır.
3. Sayısal örnek: Kalkışta neden daha fazla tork gerekir?
Çıkıştaki direnç torku 20 N·m, çıkışa bağlı toplam atalet 0,08 kg·m² olsun. Mekanizma duruştan 300 dev/dak hıza 0,20 saniyede doğrusal hız rampasıyla çıkacak. Redüktör 10:1, varsayılan verim 0,90.
Çıkış açısal ivmesi: α = (2π × 300 / 60) / 0,20 ≈ 157,08 rad/s².
Yükü hızlandıran ek tork: Tivme = J × α = 0,08 × 157,08 ≈ 12,57 N·m.
Kalkışta çıkış torku: 20 + 12,57 ≈ 32,57 N·m.
Çıkış yükünün motor tarafındaki ihtiyacı: 32,57 / (10 × 0,90) ≈ 3,62 N·m.
Motor rotoru ile redüktörün girişe indirgenmiş kendi ataleti toplamı ayrıca 0,00030 kg·m² varsayılırsa, motor ivmesi 10 × 157,08 olur. Bu parçalar yaklaşık 0,47 N·m daha ister. Böylece kalkış motor torku yaklaşık 4,09 N·m olur; sabit hızda yük için gereken tork ise 2,22 N·m'dir. Bunlar pay eklenmemiş örnek değerlerdir. Gerçek hesapta verim değişimi, boşta çalışma kayıpları ve bütün hareket evreleri değerlendirilir.
Kalkış süresini yarıya indirirseniz, aynı hız değişimi için ivmelenme torku iki katına çıkar. Dinamik performans ve hız-tork kontrolü bu yüzden yalnızca motorun etiket gücüyle açıklanamaz.
4. Atalet, tepe torku ve ısınmayı ayrı kontrol edin
Yüke ait ideal yansıtılmış atalet: Jyansıyan = Jyük / i². Örnekte 0,08 / 10² = 0,00080 kg·m² olur. Redüktörün girişe indirgenmiş ataleti ayrıca eklenir. Bu geometrik ilişki verim kayıplarını temsil etmez. İzin verilen yük/rotor atalet oranı servo üreticisine ve uygulamaya bağlıdır; her sisteme tek bir sınır uygulanmaz. Auto-tune, yanlış mekanik seçimi veya aşırı titreşimi kendiliğinden çözmez.
Tepe torku kalkış ve frenlemede gereken kısa süreli kapasitedir. RMS tork çevrimin ısıl yükünü değerlendirmek içindir:
TRMS = √[(T₁² × t₁ + T₂² × t₂ + …) / (t₁ + t₂ + …)].
Torklar motor miline ait olmalı; bekleme sırasında yükü tutan tork da dahil edilmelidir. Tepe torku, ilgili hız ve süre için izin verilen sınırda; RMS tork ise çalışma koşullarına göre düzeltilmiş sürekli kapasitede kalmalıdır. Servo sürücünün akım kapasitesi de bu kontrolün parçasıdır.
5. Hesabı tamamlayan mekanik kontroller
Redüktörün nominal torku, ivmelenme tork sınırı, giriş hızı, çalışma çevrimi, radyal/eksenel yükleri, boşluğu ve burulma rijitliği kontrol edilmelidir. Motorun tork kontrolü yapabilmesi, mekanizmanın istenen hız ve pozisyonu sağlayacağını tek başına garanti etmez. Düşey eksende enerji kesildiğinde yükün tutulması için uygun fren düzeni; yavaşlama sırasında sürücü tarafında geri dönen enerji için rejenerasyon kapasitesi ayrıca değerlendirilir.
Seçim için gönderilecek bilgiler: Mekanizma çizimi, toplam kütle, çap/yarıçap veya vida ilerlemesi, sürtünme/işlem kuvveti, hedef hız, hızlanma-yavaşlama süreleri, çevrim ve bekleme süreleri. Bunlar olmadan servo seçim parametreleri eksik kalır; motor büyüklüğü ancak tahmin edilir.
Teknik kaynaklar: Oriental Motor — yük torku · yük ataleti · ivmelenme ve RMS · redüktör oranı ve verimi · Kollmorgen — servo boyutlandırma · WITTENSTEIN — redüktör teknik verileri.