
Servo akım kazancı (loop circuit) nedir?
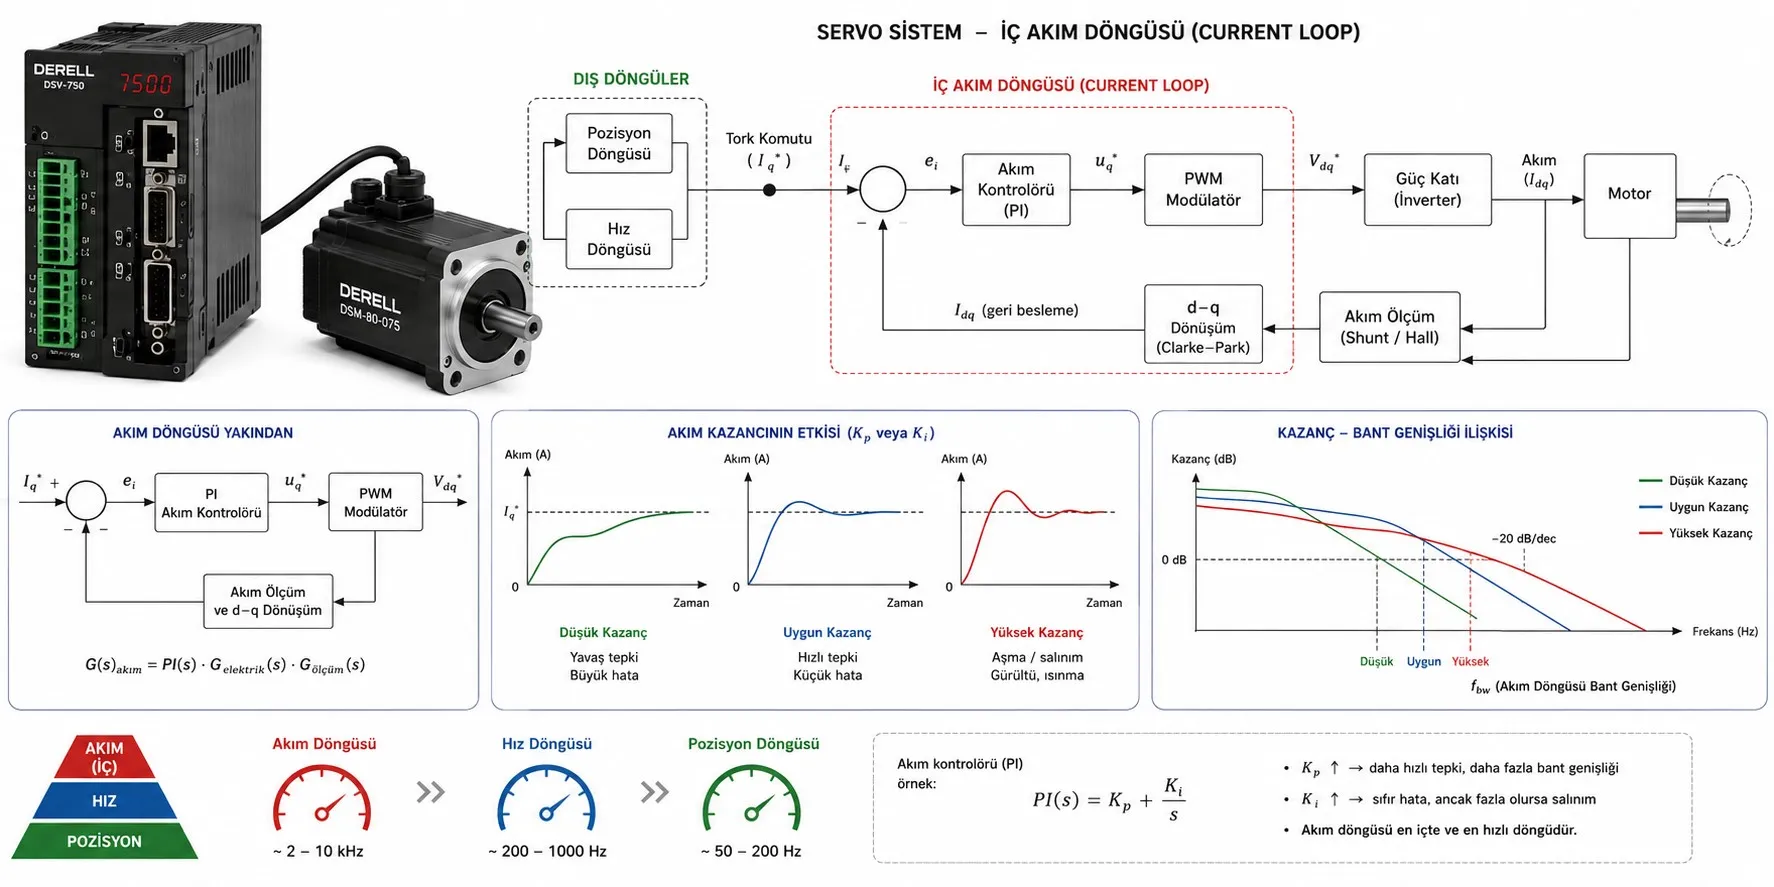
Motor akımının komutu nasıl izlediğini belirleyen ayar
Servo akım kazancı, sürücünün istenen motor akımı ile ölçülen motor akımı arasındaki farka ne kadar hızlı ve güçlü tepki verdiğini belirleyen denetleyici ayarıdır. Servo sistemlerde bu iş, genellikle en içteki akım kontrol döngüsünde yapılır. “Loop circuit” genel bir döngü devresini anlatır; bu konu için daha doğru teknik ifade current loop gain, yani akım döngüsü kazancıdır.
Akım, hız ve pozisyon döngülerinin görevleri farklıdır
Yaygın kaskat yapıda pozisyon denetleyicisi hız referansı, hız denetleyicisi ise tork veya akım referansı üretir. Akım denetleyicisi motor sargılarına uygulanacak gerilim komutunu hesaplar. Böylece akım döngüsü elektriksel tepkiyi, hız döngüsü dönme hızını, pozisyon döngüsü ise hedef konumu düzenler. Pozisyon kazancını değiştirmek, akım döngüsünü doğrudan ayarlamakla aynı işlem değildir. Akım döngüsü genellikle dış döngülerden daha yüksek bant genişliğine sahiptir.
Buradaki geri besleme, sürücünün motor akımı ölçümünden gelir. Enkoder veya resolver rotor konumu ve komütasyon için bilgi sağlar; tek başına sargı akımını ölçmez. Akım ölçümünde şönt dirençler veya Hall etkili akım sensörleri gibi yöntemler kullanılabilir. Denetleyicinin gerilim komutu, güç katında PWM ile uygulanır.
Torkla ilişkisi: q ekseni akımı
Alan yönlendirmeli kontrolde akım, d ve q eksenlerinde ele alınır. Yaygın yüzey mıknatıslı servo motorlarda, sabit akı bölgesinde tork yaklaşık T = Kt × Iq bağıntısıyla açıklanabilir. Bu nedenle servo ile tork kontrolünün temelinde akımın doğru izlenmesi vardır. Ancak IPM motorlarda relüktans torku da bulunabilir; alan zayıflatma ve doyum koşullarında bu sade bağıntı tek başına yeterli değildir. Kt ve Iq için RMS/tepe değer tanımları uyumlu olmalıdır.
Oransal kazanç ve integral ayarı ne yapar?
Akım döngüsünde yaygın çözüm, PID kontrol ailesinden PI denetleyicidir. Oransal kazanç Kp, o andaki akım hatasına tepki verir; integral kazancı Ki, zaman içinde biriken hatayı düzeltir. Basitleştirilmiş paralel gösterim u = Kp × e + Ki × ∫e dt şeklindedir. Burada e akım hatası, u ise gerilim düzeltme komutudur; gerçek sürücüde ileri besleme, eksenler arası ayrıştırma ve sınırlamalar da bulunabilir.
Bazı sürücüler Ki yerine integral süresi Ti veya Tn kullanır. Standart PI biçiminde Ki = Kp / Ti olduğundan, Kp sabitken Ti küçüldükçe integral etkisi güçlenir. Bu yüzden “integral değerini artır” ifadesi tek başına belirsizdir. Üreticilerin ölçekleri ve denetleyici yapıları farklıdır; bir markanın sayısal kazancı diğerine kopyalanmaz.
Kazanç az veya fazla olduğunda ne görülür?
Yetersiz kazanç, akımın komutu gecikmeli izlemesine ve tork tepkisinin yavaşlamasına yol açabilir. Aşırı agresif ayar ise akım aşımı, salınım ve gürültü hassasiyeti oluşturabilir. Duyulan ses tek başına teşhis değildir: mekanik rezonans, enkoder problemi ve dış döngü ayarları da benzer belirtiler verebilir. Akım döngüsü bant genişliği, PWM taşıyıcı frekansı veya kontrol örnekleme frekansı ile aynı büyüklük değildir.
Kazanç, akım limiti değildir. Kazancı yükseltmek motorun sürekli veya tepe akım kapasitesini artırmaz. Hız yükseldiğinde karşı elektromotor kuvvet ve mevcut DC bara gerilimi, akımın ne kadar hızlı değiştirilebileceğini sınırlar. Gerilim ya da akım sınırına dayanan bir sistemi yalnızca kazanç artırarak düzeltmek mümkün değildir; integral birikmesini sınırlayan anti-windup işlevi de burada önem kazanır.
Sahada ayara nereden başlanır?
Önce motor modeli, sargı direnci ve endüktansı, geri besleme tipi ve komütasyon ayarı doğrulanır. Birçok eşleşmiş motor–sürücü sisteminde akım döngüsü motor verilerinden hesaplanır ve kullanıcı müdahalesi gerektirmez. Sürücünün ayarlanmasında üreticinin motor tanıma ve otomatik ayar yöntemi esas alınır; motor–sürücü uyumu ile yük ve aktarım hesabı kazanç değişikliğiyle telafi edilemez.
Manuel müdahale gerekiyorsa mevcut parametreler yedeklenir ve üreticinin test koşulları uygulanır. Akım referansı ve gerçek akım birlikte kaydedilerek yükselme süresi, aşım ve yerleşme değerlendirilir. Örneğin, izin verilen bir testte referans 1 A'den 2 A'e çıktığında ölçülen akımın 2,6 A'e sıçraması, bu 1 A'lik basamağa göre %60 aşım demektir. Bu yalnızca hesap örneğidir; test akımı önerisi değildir. Önce iç döngü doğrulanır, ardından dış döngüler ayarlanır.
Gürültülü ölçüm varsa kablolama, ekran bağlantıları ve topraklama incelenir; EMC filtresi kontrol kazancının yerine geçmez. Üst seviye PLC komutunun veya haberleşmenin yavaş olması da iç akım kazancını artırarak giderilemez. Amaç en yüksek kazanç değil, kararlı ve yeterli hızlı tepkidir.
Editörün notu: Her titreyen servoda ilk müdahale akım kazancı olmamalıdır. Motor–sürücü eşleşmesi doğruysa ve üreticinin varsayılan akım ayarı uygunsa sorun hız/pozisyon kazancında, mekanik boşlukta veya rezonans filtresinde olabilir. Parametrenin hangi döngüye ait olduğunu belirlemeden ayar değiştirmeyin.
İlgili konular
Servo kontrolünü birlikte değerlendirin: Servo kazanç ayarı, hız, tork ve pozisyon kontrolü, servo ile PID, enkoder ve resolver geri beslemesi, servo sistemlerde gürültü ve filtreleme.
Diğer ilgili kategoriler: Enkoderin çalışma prensibi, Hall etkili akım ölçümü, taşıyıcı frekans, PLC ile PID kontrol, elektriksel topraklama.