
Servo ile PID Yapmak
Önce kontrol döngüsünü ve sürücünün çalışma modunu belirleyin
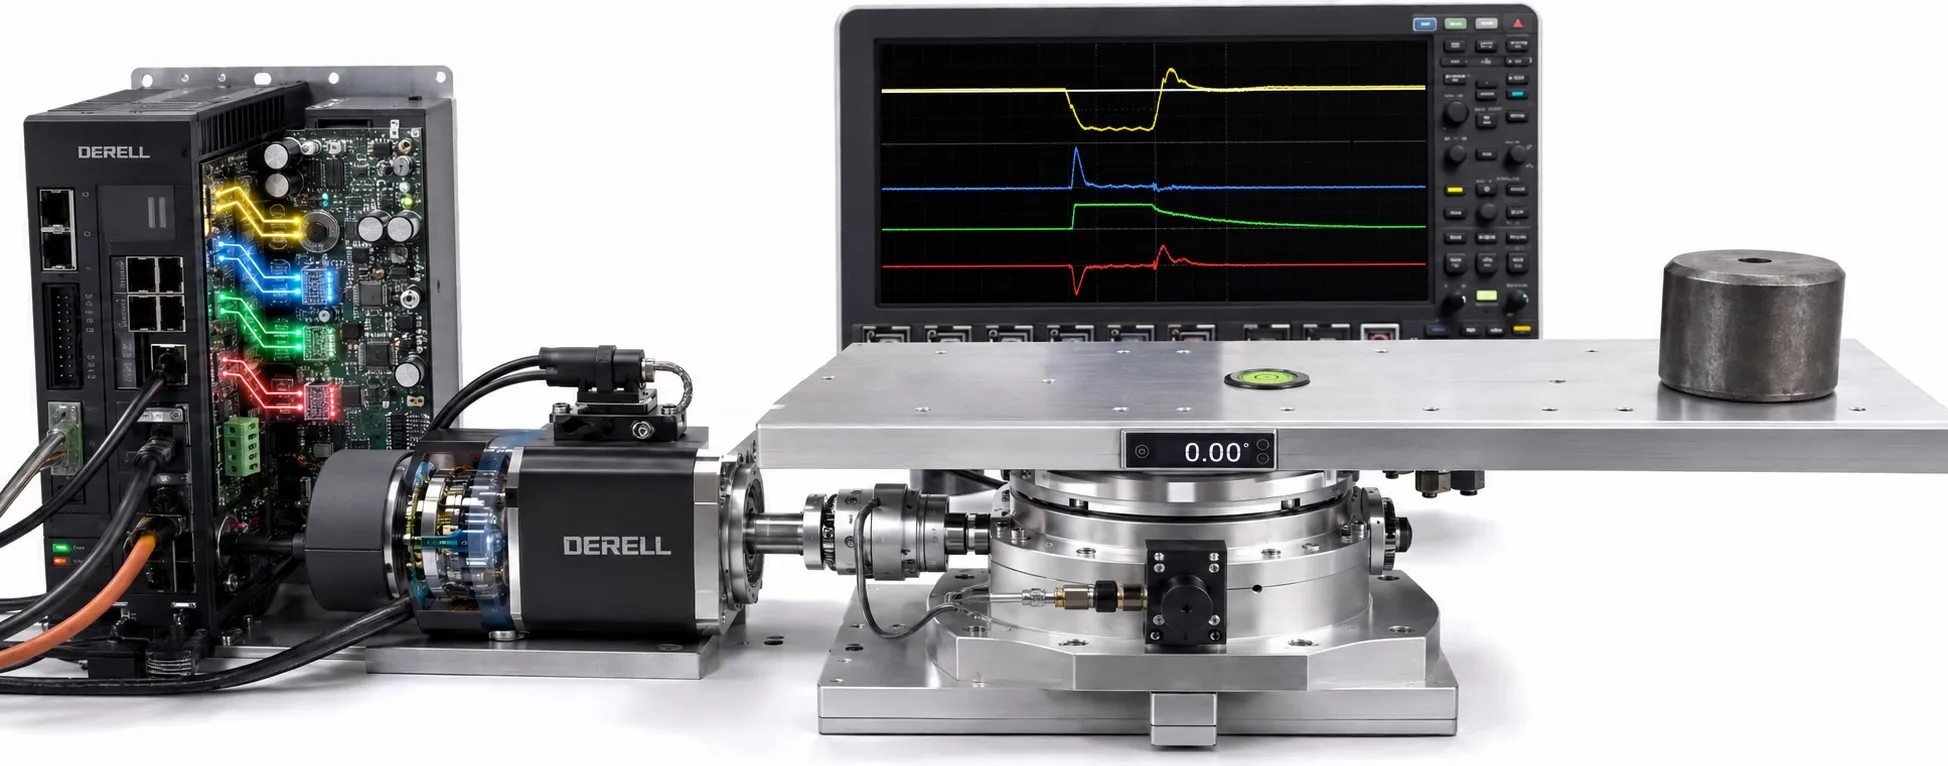
Merhaba dostlar, bir servo sisteminde PID kontrol, hedef değer ile ölçülen değer arasındaki hatayı kullanarak düzeltme üretir. Ancak servo motoru kontrol etmek, her uygulamada dışarıdan üç katsayı girip motora bir sayı göndermek anlamına gelmez. Önce konum, hız, tork veya yükte ölçülen başka bir büyüklüğün hangisini düzenleyeceğinizi belirlemelisiniz.
Editörün notu: Endüstriyel servolarda her kontrol döngüsü mutlaka PID değildir. Örneğin konumda P, hızda PI kullanılan yapılar vardır; bazı sistemler farklı kontrolörler ve ileri besleme seçenekleri sunar. Sürücü zaten konum kontrolünü yapıyorsa aynı işi üstlenen ikinci bir harici döngü eklemek, etkileşim ve kararsızlık oluşturabilir. Önce döngünün nerede kapandığını anlayın.
İç içe çalışan konum, hız ve akım döngüleri
Yaygın kaskad yapıda konum kontrolü, hedef ile gerçek konumu karşılaştırıp bir hız referansı üretir. Hız döngüsü, hız hatasına göre tork veya akım referansını oluşturur. En içteki akım döngüsü motor akımlarını düzenler. Bu nedenle pozisyon kazancı ile akım döngüsü kazancı aynı ayar değildir. İç döngülerin, dış döngünün istediği değişimleri yeterince hızlı izleyebilmesi gerekir.
İleri besleme ise hareket profilindeki hız ve ivme bilgisinden yararlanarak hata oluşmasını beklemeden komuta katkı sağlar. Geri beslemenin yerine geçmez; takip hatasını azaltmaya yardımcı olur. Kontrol döngülerinin sürücüde mi, hareket kontrolöründe mi bulunduğu seçilen mimariye bağlıdır.
P, I ve D terimleri neyi değiştirir?
P, oransal etki: O andaki hataya tepki verir. e = hedef − ölçüm ve P = Kp × e şeklinde düşünülebilir. Kazanç yetersizse tepki zayıf kalabilir; gereğinden yüksekse mekanik rezonans ve salınım ortaya çıkabilir.
I, integral etki: Hatayı zaman boyunca biriktirerek kalıcı hatanın giderilmesine katkı sağlar. Sayısal hesapta birikim I = önceki I + Ki × e × dt biçiminde yapılabilir. Çıkış sınıra dayanmışken birikimin sürmesi integral taşmasına, yani windup sorununa yol açabilir.
D, türev etkisi: Değişimin hızına tepki verir ve uygun tasarımda sönümlemeye katkı sağlar. Ölçüm gürültüsünü büyütebildiği için çoğunlukla türev filtresi gerekir. Aşağıdaki örnekte hedefteki ani değişimin türev darbesi oluşturmaması için türev, hata yerine ölçüm üzerinden eksi işaretle hesaplanır. PID bileşenleri ve kazanç katsayılarının ayarlanması birlikte değerlendirilmelidir.
Sürücüye hangi komut gönderilecek?
Konum modunda: Kontrolör hedef konumu veya hareket profilini iletir. Pals/yön sinyalinde pals sayısı, elektronik dişli ayarına göre konum artımını; pals frekansı ise komut edilen ilerleme hızını belirler. Yön ayrı sinyalle bildirilir. PID çıktısı kendiliğinden pals dizisine dönüşmez. EtherCAT servo sistemlerinde de döngünün yerini ve komutun anlamını haberleşme adı değil, seçilen çalışma modu belirler.
Hız modunda: Harici konum kontrolörünün çıkışı, ölçeklendirilmiş ve sınırlandırılmış bir hız komutu olabilir. Tork modunda: Harici kontrolör tork veya akımla ilişkili bir referans üretir; hız ve konum davranışını üst sistem yönetmelidir. Hız ve pozisyon kontrolü arasındaki fark ile servo tork kontrolü anlaşılmadan mod seçilmemelidir. Desteklenen analog veya sayısal arayüzler sürücü modeline göre değişir.
Vidalı mil örneğiyle düşünelim
Hatvesi 5 mm/tur olan, motora doğrudan bağlı bir vidalı milde 100 mm hareket için ideal olarak 20 motor turu gerekir. Bu, bir yük ve aktarım hesabıdır; PID ayarı değildir. Hareket profili, bu mesafenin hangi hız ve ivmeyle geçileceğini belirler. Konum döngüsü ise gerçekleşen hareketin referansı izlemesini sağlar.
Bir kontrol anında hedef 100 mm, ölçüm 98,5 mm ise hata 1,5 mm olur. Çıkışın hız olduğu bir dış döngü, bu hatadan bir hız düzeltmesi üretir. Katsayıların birimleri de buna uygun olmalıdır. Motor enkoderinin doğru okuması, kaplin kaymasını veya vida boşluğunu kendiliğinden ölçtüğü anlamına gelmez; yük tarafındaki gerçek doğruluk ayrıca değerlendirilmelidir.
Ayarı sahada hangi sırayla ele almalısınız?
Önce mekanik ve ölçekleme: Kaplin, boşluk, sürtünme, yük ataleti, enkoder yönü ve elektronik dişli oranını kontrol edin. Motor ve sürücü seçimi hatalıysa kazanç artırmak çözüm değildir. Hız, tork ve hareket sınırlarını uygulamaya göre belirleyin; sürücünün önerdiği tanımlama ve otomatik ayar işlemlerini kullanın.
Ardından döngü ayarı: Üreticinin yöntemine göre iç döngüleri doğrulayıp hız döngüsünü, sonra konum döngüsünü değerlendirin. Servo kazanç ayarında tek parametreyi değiştirerek takip hatası, aşma, yerleşme süresi ve motor akımını kaydedin. Bir makinede çalışan değerler başka makineye doğrudan taşınamaz. İntegral zamanı Ti kullanan bir sürücüde daha küçük zaman, aynı tanım altında daha güçlü integral etki demek olabilir; Ki ile karıştırmayın.
Son olarak gerçek çalışma: İleri ve geri hareketi, farklı yükleri ve gerçek hareket profilini deneyin. Yüksek frekanslı titremede yalnızca katsayılarla uğraşmak yerine rezonansı ve ölçüm gürültüsünü araştırın. PID sorunlarının giderilmesi sırasında her denemeyi aynı koşullarda karşılaştırın.
Python ile zaman adımı içeren eğitim örneği
Aşağıdaki kod tek bir PID hesap adımını gösterir. dt saniye cinsindendir; çıkış −1 ile +1 arasında normalize edilmiştir. Katsayılar yalnızca örnektir. Kodda çıkış sınırı, koşullu integral birikimi ve ölçüm üzerinden filtreli türev bulunur. Girişler aynı ölçeğe getirilmelidir.
from math import isfinite

class PID:
    def __init__(self, kp, ki, kd, low, high, tau=0.02):
        values = (kp, ki, kd, low, high, tau)
        if not all(isfinite(x) for x in values):
            raise ValueError("Parameters must be finite")
        if min(kp, ki, kd, tau) < 0 or low >= high:
            raise ValueError("Invalid gains or output limits")
        self.kp, self.ki, self.kd = kp, ki, kd
        self.low, self.high, self.tau = low, high, tau
        self.reset()

    def reset(self):
        self.integral = 0.0
        self.filtered_d = 0.0
        self.previous_value = None

    def update(self, setpoint, value, dt):
        if not all(isfinite(x) for x in (setpoint, value, dt)) or dt <= 0:
            raise ValueError("Finite inputs and dt > 0 required")
        error = setpoint - value
        raw_d = 0.0 if self.previous_value is None else -(value - self.previous_value) / dt
        alpha = dt / (self.tau + dt)
        self.filtered_d += alpha * (raw_d - self.filtered_d)
        p = self.kp * error
        d = self.kd * self.filtered_d
        candidate_i = self.integral + self.ki * error * dt
        trial = p + candidate_i + d
        pushing_high = trial > self.high and error > 0
        pushing_low = trial < self.low and error < 0
        if pushing_high:
            self.integral = max(self.integral, min(candidate_i, self.high - p - d))
        elif pushing_low:
            self.integral = min(self.integral, max(candidate_i, self.low - p - d))
        else:
            self.integral = candidate_i
        self.previous_value = value
        return max(self.low, min(self.high, p + self.integral + d))

pid = PID(kp=2.0, ki=0.5, kd=0.02, low=-1.0, high=1.0)
command = pid.update(setpoint=1.0, value=0.8, dt=0.01)
print(f"Normalized command: {command:.3f}")
Örneğin sonucu 0.401 olur. Bu sayı voltaj, amper veya pals frekansı değildir; karşılığı seçilen arayüz ve ölçeklemeyle tanımlanır. print() sürücüye komut göndermez. Gerçek sistemde ölçüm okuma, zamanlanmış tekrar, komut dönüşümü, haberleşme kaybı ve hata yönetimi ayrıca uygulanmalıdır. Sürücü devre dışıyken veya moda geçerken kontrolör durumunun nasıl sıfırlanacağı ya da izletileceği de tasarlanmalıdır.
PLC ile PID veya uygun bir hareket kontrolörü kullanılacaksa hesabın düzenli bir görevde yürütülmesi gerekir. Gerçek zamanlı kontrol açısından sıradan bir bilgisayar döngüsü ve bekleme komutu, belirli bir çevrim süresini garanti etmez. Örnekleme süresi ve gecikmeler kararlılığı etkiler; ölçülen dt kullanmak tek başına iletişim gecikmesini gidermez. PID hesabı, makinenin acil durdurma ve limit işlevlerinin yerine geçmez.
İlgili konular: PID soruları ve cevapları, servo ile hız, tork ve pozisyon kontrolü.