
Servo SSS
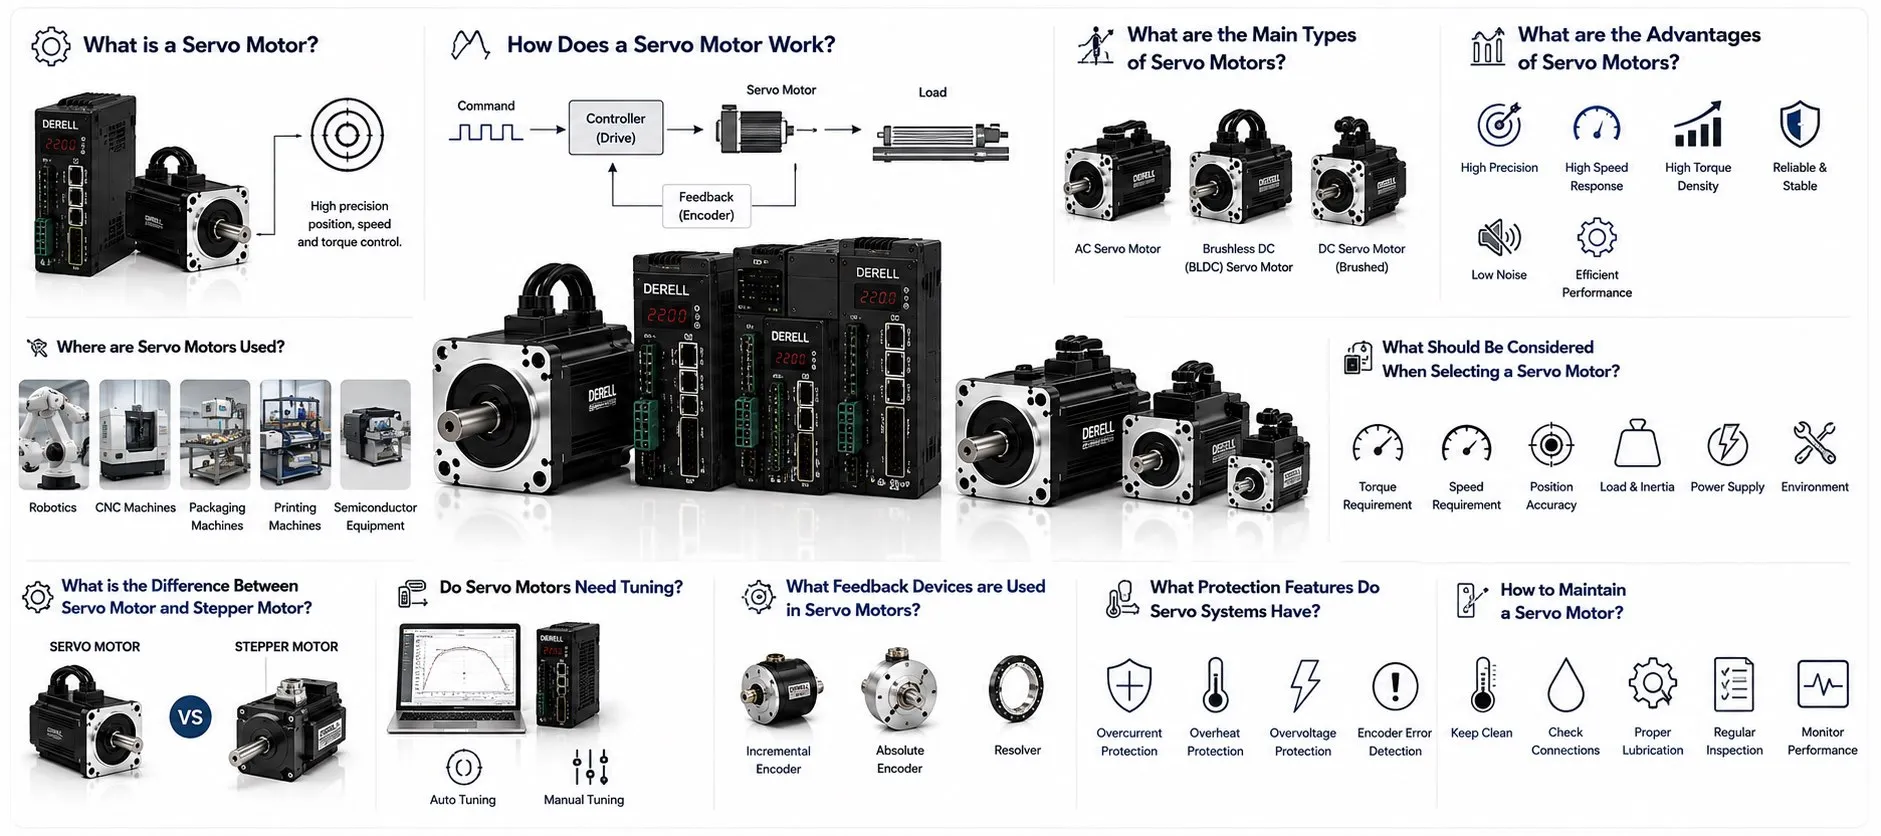
Servo SSS: Motor, Sürücü, Seçim ve Ayar Rehberi
Merhaba değerli meslektaşlarımız,
Servo sistem, istenen hareket ile gerçekleşen hareketi karşılaştırıp aradaki farkı azaltan bir kapalı çevrim kontrol sistemidir. Servo motor, servo sürücü ve geri besleme birlikte çalışır; PLC veya hareket kontrolörü ise makinenin ne zaman, nereye ve hangi hareket profiliyle ilerleyeceğini belirler. Bu sayfada konum kontrolü, hız kontrolü, tork kontrolü, motor seçimi ve devreye alma konularına kısa cevaplar bulabilir; aşağıdaki soru dizininden ayrıntılı yazılara geçebilirsiniz.
Servo motor, sürücü ve geri besleme ne yapar?
Motor mekanik hareketi üretir; sürücü motorun elektriksel beslemesini ve kontrolünü yönetir; enkoder veya resolver ise hareket hakkında ölçüm bilgisi sağlar. Servo sistemin temel bileşenleri arasında güç ve geri besleme kabloları, komut arayüzü ve mekanik aktarım da bulunur. Motor etiketi doğru olsa bile uyumsuz kablo, geri besleme arayüzü veya sürücü seçimi sistemi çalışmaz hâle getirebilir.
Yaygın bir konum kontrollü servo yapısında konum çevrimi gerekli hız talebini, hız çevrimi ise gerekli akım/tork talebini üretir. Akım çevrimi motor akımını düzenler. Hız ve tork kontrolü ile pozisyon kontrolü bu nedenle birbiriyle ilişkilidir. Çevrimlerin sürücü ile üst kontrolör arasında nasıl dağıldığı, kullanılan sistemin mimarisine bağlıdır.
Servo seçerken yalnız watt değerine bakılır mı?
Hayır. Servo motor seçimi için sürekli tork, tepe tork, çalışma hızı, ivmelenme, yük ataleti ve çalışma çevrimi birlikte değerlendirilir. Tepe tork, motorun sürekli verebileceği tork değildir; izin verilen süre ve akım sınırları motor-sürücü takımına bağlıdır. Redüktör oranı da motorun gördüğü yük ataletini, hız ihtiyacını ve mekanik boşluğu değiştirir.
Somut örnek: Anma çalışma noktasında T ≈ 9550 × P / n bağıntısı kullanılır; P kW, n dev/dak, T N·m cinsindedir. 1 kW ve 3000 dev/dak için yaklaşık 3,18 N·m bulunur. Bu değer tek başına kalkış, ani hızlanma veya yükü tutma yeterliliğini göstermez. Doğru motor ve sürücü eşleştirmesi yapılırken tork-hız eğrisi, besleme gerilimi, akım kapasitesi ve geri besleme uyumluluğu da kontrol edilir.
Enkoder çözünürlüğü, makine doğruluğu demek midir?
Çözünürlük, ölçümün ayırt edebildiği en küçük değişimdir. Doğruluk, gerçek hedefe ne kadar yaklaşıldığını; tekrarlanabilirlik ise aynı hedefe yapılan hareketlerin birbirine ne kadar yakın olduğunu anlatır. Servo sistemin hassasiyeti; enkoderin yanı sıra vida adımı hatası, kaplin esnekliği, boşluk ve sıcaklık gibi etkenlerden etkilenir. Motor milini doğru ölçmek, yükün konumunu aynı doğrulukla ölçmek anlamına gelmez.
Sahadan düşünelim: Sürücü aynı motor konumunu gösterdiği hâlde tabla, iki farklı yönden yaklaşıldığında farklı yerde duruyorsa mekanik boşluk araştırılmalıdır. Her seferinde aynı yönden gelen ölçüm ile yön değiştirerek yapılan ölçüm birlikte değerlendirilmelidir. Gereken uygulamalarda yük tarafında ek ölçüm kullanılır; bunun sürücü veya kontrolör tarafından desteklenmesi gerekir.
Servo mu, step motor mu; PLC bağlantısı nasıl seçilir?
Step motor belirli hareket ve maliyet gereksinimleri için uygun olabilir; enkoderli step motor seçenekleri de vardır. Bu yüzden “step motorların tamamı açık çevrimdir” demek yanlıştır. Servo ve step motor karşılaştırması; istenen hızdaki kullanılabilir tork, yük değişimi, yerleşme süresi, titreşim ve toplam sistem maliyeti üzerinden yapılmalıdır.
Komut bağlantısı modele göre pals/yön, analog referans veya endüstriyel haberleşme olabilir. EtherCAT servo uygulamalarında sürücü kadar üst kontrolörün hareket yetenekleri ve yapılandırması da önemlidir. CNC ve robotik uygulamalarda çok eksenli senkronizasyon gerekirken, SCADA genellikle izleme ve üst seviye yönetim görevini üstlenir. Bir HMI ekranının bulunması tek başına eksenlerin senkron çalışmasını sağlamaz.
Ayar, bakım ve frenlemede en sık yapılan hatalar
Servo sürücü ayarları yapılmadan önce motor tanımı, hareket yönü, ölçekleme, referanslama ve limitler doğrulanmalıdır. Auto-tune uygun koşullarda ayarı kolaylaştırır; ancak mekanik gevşekliği veya yanlış motor seçimini ortadan kaldırmaz. Titreşim görüldüğünde yalnız kazanç artırmak yerine mekanik bağlantılar, sinyal gürültüsü ve filtreleme ile dinamik performans birlikte incelenir.
Servo bakımı sırasında bağlantılar, kablo hareketi, rulman belirtileri ve termal yönetim değerlendirilir. Yağlama, yalnız üreticinin bakım öngördüğü mekanik elemanlara uygulanır. Motor veya sürücüyü rutin olarak güncellemek de otomatik bir bakım kuralı değildir; değişiklik gerektiğinde uyumluluk ve parametre yedeği kontrol edilir.
Tutma freni, kontrollü yavaşlama ve rejeneratif frenleme farklı görevlerdir. Motorun dahili tutma freni, üretici aksini belirtmedikçe durmuş ekseni tutmak içindir. Yavaşlama enerjisinin bir dirençte ısıya çevrilmesi, enerjinin şebekeye geri verildiği anlamına gelmez. Enerji verimliliği değerlendirmesinde kullanılan sürücü mimarisi ve hareket çevrimi esas alınır.
Servo hakkında 25 soru: Konuna göre ilerle
Temelden başlayacak okuyucu ilk grubu; cihaz seçecek kişi ikinci grubu; sahada ayar veya arıza araştıran kişi üçüncü grubu kullanabilir. Son grupta ileri hareket kontrolü konuları yer alır.
Temel bilgiler ve çalışma prensibi
Servo motor nedir ve nasıl çalışır? Komut, hareket ve geri besleme arasındaki ilişkiyi öğrenin.
Servo sürücü nedir, motorla nasıl çalışır? Güç katının ve kontrol çevrimlerinin görevlerini inceleyin.
Bir servo sisteminin temel bileşenleri nelerdir? Motor, sürücü, kontrolör, kablolar ve mekanik aktarımı birlikte değerlendirin.
Servo motor konum kontrolünü nasıl sağlar? Hedef konum, gerçek konum ve takip hatası kavramlarını ayırın.
Servo motorlarda hız ve tork nasıl kontrol edilir? Kontrol modlarının ne zaman ve neden kullanıldığını inceleyin.
Enkoder ve resolver ile geri besleme nasıl çalışır? Ölçüm türünü, arayüz uyumluluğunu ve geri besleme zincirini tanıyın.
Servo sistemler hangi endüstriyel uygulamalarda kullanılır? Paketleme, işleme ve otomasyon uygulamalarının hareket ihtiyaçlarını karşılaştırın.
Motor seçimi, doğruluk ve performans
Servo motor ile step motor arasındaki farklar nelerdir? Seçimi yalnız fiyat üzerinden değil, uygulama gereksinimleriyle yapın.
AC, DC ve fırçasız servo motor nasıl seçilir? Motor yapısını, sürücü desteğini ve kullanım koşullarını birlikte değerlendirin.
Servo motor seçerken hangi parametreler önemlidir? Tork, hız, atalet, çevrim ve motor-sürücü uyumluluğuyla başlayın.
Hassasiyeti ve doğruluğu hangi etkenler belirler? Ölçüm kalitesiyle mekanik hataların sonuçlarını birbirinden ayırın.
Yüksek dinamik performans nasıl sağlanır? İvmelenme, yerleşme süresi ve mekanik rijitlik ilişkisini inceleyin.
Devreye alma, bakım ve enerji
Servo sürücüler nasıl programlanır ve ayarlanır? Motor tanımı, komut kaynağı, ölçekleme ve kazanç ayarlarına odaklanın.
Servo motor bakımında ve onarımında nelere dikkat edilir? Bağlantı, kablo ve mekanik belirtileri düzenli değerlendirin.
Servo motorlarda termal yönetim nasıl yapılır? Yük çevrimi, soğutma ve montaj koşullarını birlikte inceleyin.
Gürültü bastırma ve sinyal filtreleme neden önemlidir? Paraziti, kablolamayı ve filtre gecikmesini aynı değerlendirmeye alın.
Servo sistemlerin enerji verimliliği nasıl artırılır? Gereksiz hareketi, kayıpları ve hareket profilini değerlendirin.
Rejeneratif frenleme servo sürücülere nasıl entegre edilir? DC bara, fren direnci ve enerji geri dönüş yollarını ayırın.
İleri hareket kontrolü ve çok eksenli sistemler
Servo motorlar nasıl modellenir ve kontrol edilir? Mekanik ve elektriksel dinamikleri kontrol tasarımıyla ilişkilendirin.
Fırçasız motorlarda FOC nasıl uygulanır? Rotor konumu ve akım bileşenlerinin kontrol içindeki görevlerini inceleyin.
Adaptif kontrolün uygulanabilirliği ve avantajları nelerdir? Değişen yük koşullarında kontrol uyarlamasının olanaklarını ve sınırlarını öğrenin.
Gerçek zamanlı işletim sistemlerinin rolü nedir? Hareket görevlerinde zamanlama ve görev yürütme gereksinimlerini inceleyin.
Çok eksenli servo sistemler nasıl senkronize edilir? Ortak hareket profili, koordinasyon ve zamanlama ilişkisini araştırın.
Servo motorlar robotik kinematik ve dinamiğe nasıl entegre edilir? Eksen hareketlerini robot geometrisi ve yük modeliyle ilişkilendirin.
Hassas konumlandırmada interpolasyon nasıl kullanılır? Noktalar arasındaki hareketin ve eksen koordinasyonunun nasıl oluşturulduğunu öğrenin.
Bu rehber genel teknik bilgi içindir. Gerçek uygulamada motor ve sürücü kılavuzlarının uyumluluk, çalışma sınırı ve güvenlik talimatları esas alınmalıdır.
Alt Kategoriler
- Bir servo sisteminin temel bileşenleri nelerdir?
- Çok eksenli servo sistemlerin senkronizasyonu
- Farklı servo motor tipleri (AC, DC, fırçasız) arasında nasıl bir seçim yapılır?
- Fırçasız DC servo motorların (BLDC) alan yönlendirmeli kontrol (FOC) stratejileri nasıl uygulanır?
- Robotik uygulamalarda servo motorların kinematik ve dinamik entegrasyonu nasıl gerçekleştirilir?
- Servo motor nedir ve nasıl çalışır?
- Servo motor seçimi yapılırken
- Servo motor ve step motor arasındaki temel farklar nelerdir?
- Servo motorların bakımı ve onarımı için hangi önlemler alınmalıdır?
- Servo motorların dinamik modellemesi
- Servo motorların hız ve tork kontrolü nasıl sağlanır?
- Servo motorların ileri derecede interpolasyon algoritmaları nelerdir?
- Servo motorların pozisyon kontrolünde nasıl bir rol oynar?
- Servo motorların termal yönetimi ve ısı dağılımı
- Servo motorların yüksek dinamik performansı nasıl sağlanır?
- Servo sistemlerde adaptif kontrol algoritmalarının uygulanabilirliği ve avantajları nelerdir?
- Servo sistemlerde gerçek zamanlı işletim sistemlerinin (RTOS) rolü nedir?
- Servo sistemlerde geri besleme mekanizmaları (encoder, resolver) nasıl çalışır?
- Servo sistemlerde gürültü bastırma ve sinyal filtreleme tekniklerinin önemi nedir?
- Servo sistemlerin endüstriyel uygulamalardaki yaygın kullanım alanları nelerdir?
- Servo sistemlerin enerji verimliliği ve sürdürülebilirliği nasıl artırılabilir?