
Resolver nedir?
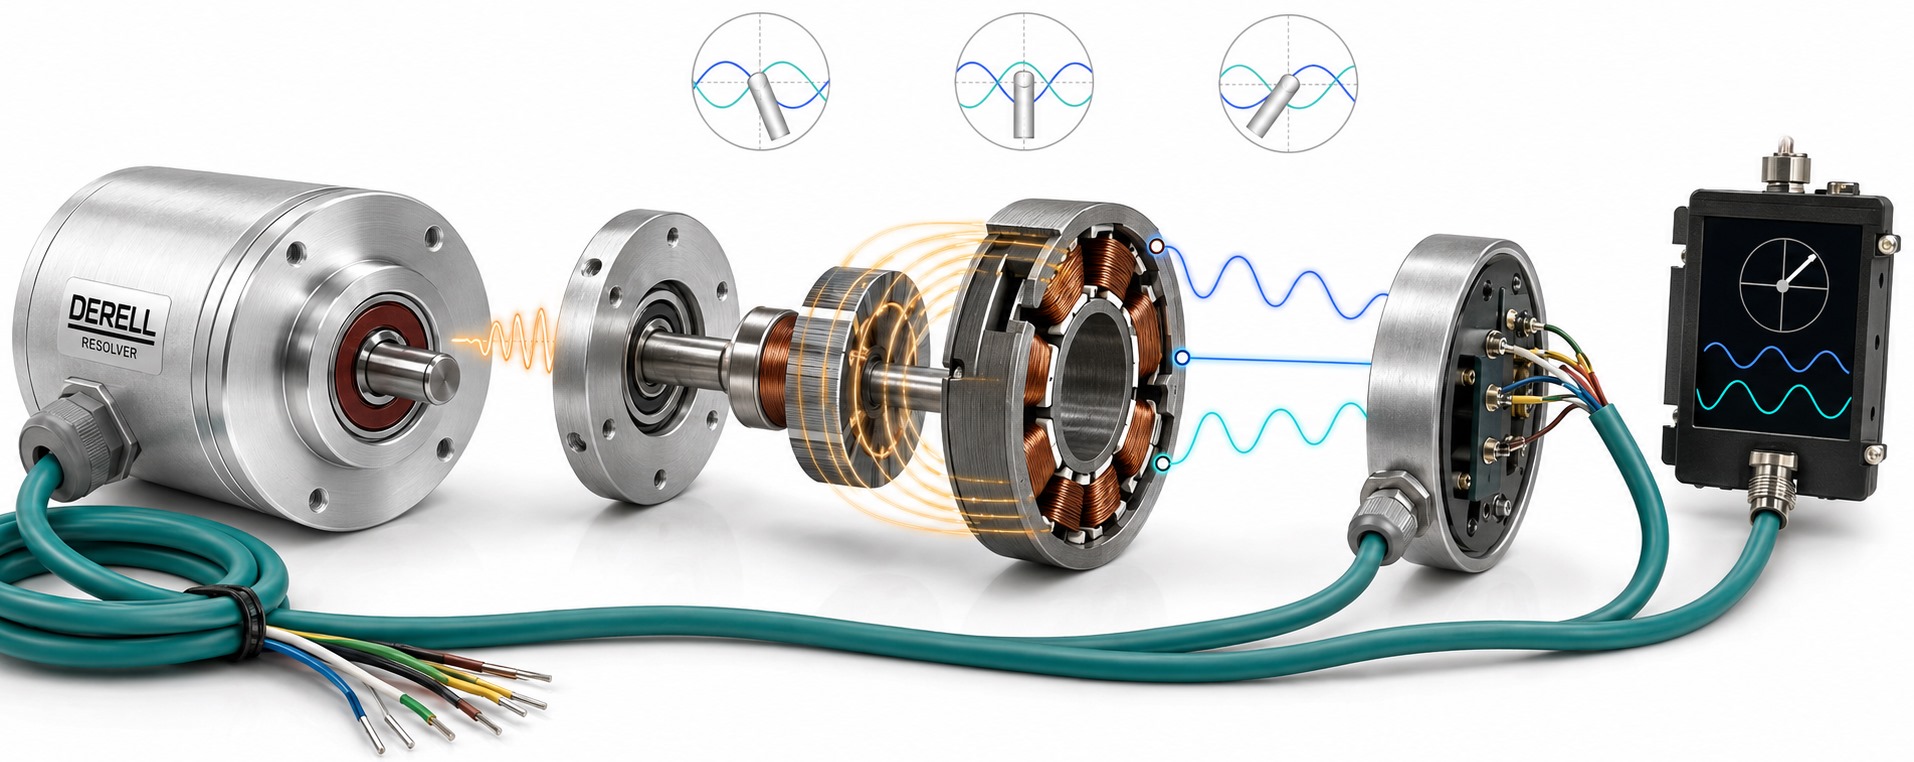
Resolver nedir? AC uyartım ve sin/cos ile konum ölçümü
Merhaba dostlar. Resolver, dönen milin açısını elektromanyetik kuplaj yardımıyla elektriksel bilgiye dönüştüren bir konum sensörüdür. Servo motorlarda, endüstriyel hareket kontrolünde ve robotik sistemlerde kullanılır. Milin nerede olduğunu, iki çıkışın sinüs ve kosinüs ilişkisiyle anlatır.
Enkoder ailesiyle aynı geri besleme amacını paylaşır; elektriksel çalışma biçimi farklıdır. Resolver ve enkoder karşılaştırması yapılırken doğruluk, ortam dayanımı ve sürücü uyumu birlikte değerlendirilir. Resolver, yalnızca dayanıklı olduğu için seçilen ve hassas ölçüm yapamayan bir sensör değildir.
Rotor, stator ve sargılar ne yapar?
Rotor mil ile döner; stator sabit kalır. Uyartım ile iki algılama kanalı arasındaki manyetik kuplaj, rotorun konumuna göre değişir. Klasik resolver düzeninde uyartım sargısı rotorda, sin/cos sargıları statorda bulunabilir. Değişken relüktanslı resolverde ise sargılar statordadır; rotorun şekli manyetik kuplajı değiştirir. Bütün resolverlerin sargı yerleşimi aynı değildir.
Fırçasız yapılarda mekanik temas gerektirmeyen ölçüm, sağlamlık açısından avantaj sağlar. Ancak rulman, conta ve bağlantı gibi parçalar varsa bunların sınırları devam eder. Temassız ölçüm, bütün cihazın bakım gerektirmediği anlamına gelmez.
AC uyartım neden gereklidir?
Uyartım, resolverin ölçüm yapmasını sağlayan AC referans sinyalidir. Sürücü veya ayrı bir devre tarafından üretilir; frekansı, genliği ve akım kapasitesi sensöre uygun seçilir. Uyartım frekansı motor devri değildir. Mil dururken de uyartım ve resolver çıkışları AC olarak devam edebilir.
İdeal modelde çıkışlar Vsin = K × sin(θe) × sin(ωt) ve Vcos = K × cos(θe) × sin(ωt) biçimindedir. θe elektriksel açı, ω uyartımın açısal frekansı; K ise uyartım genliği ile dönüşüm oranının çarpanıdır. Açı bilgisi, taşıyıcının frekansına değil iki kanalın işaretli genlik ilişkisine kodlanır. Bu yapı, bir analog sin/cos enkoderle aynı giriş devresinin kullanılabileceğini otomatik olarak göstermez.
SIN ve COS adları neyi anlatır?
Bir kutup çiftli ideal resolverde 0° konumunda SIN genliği sıfır, COS genliği pozitiftir; 90° konumunda bunun tersi görülür. 180° konumunda COS işareti, 270° konumunda SIN işareti tersine döner. Negatif işaret, ilgili AC çıkışın uyartıma göre ters fazlı olduğunu anlatır.
SIN ve COS taşıyıcılarını her açıda 90° zaman fazlı sanmayın. Sinüs/kosinüs ilişkisi mil açısına bağlı genliklerde bulunur. Bu ayrım, resolver çıkışını artımlı enkoderin A/B kanallarıyla karıştırmayı önler.
Animasyon: resolver mil açısını nasıl okur?
Mili döndürün, durdurun veya bir açı seçin. EXC uyartımını, SIN/COS çıkışlarını ve hesaplanan açıyı birlikte izleyin.
| θe | sin(θe) | cos(θe) |
|---|---|---|
| 0° | 0 | +1 |
| 90° | +1 | 0 |
| 180° | 0 | −1 |
| 270° | −1 | 0 |
Elektriksel açı: 0.0° · Hesaplanan elektriksel açı: 0.0000° · Elektriksel açı hatası: 0.0000°
Demodülasyon sonrası işaretli genlikler: S = 0.000 · C = 1.000
Bir kutup çifti: ideal koşullarda tur içi açı tekildir.
Grafik, aynı açıdaki dört taşıyıcı periyodunu gösterir; zaman geçmişi kaydı değildir. Kesikli çizgiler genlik sınırlarıdır. Tüm kanallar aynı ölçeği kullanır. Gerçek uyartım görünür olsun diye yavaşlatılmıştır; gösterim Hz veya volt ölçümü değildir.
İki deney: Mil hızı = 0°/s seçip Başlat’a basın; mil sabitken AC sinyallerin devam ettiğini görün. Sonra 45°, bir kutup çifti ve COS kazancı = %90 seçin: hesaplanan açı yaklaşık 48,0128° olur. Bu, ortak genlik azalması değil, iki kanal arasındaki kazanç uyumsuzluğu örneğidir.
İdeal modelde θe = p × θm, S = sin(θe), C = g × cos(θe) ve θhesap = atan2(S, C) kullanılır. p kutup çifti, g COS kazanç katsayısıdır. Hesaplanan değer 0–360° aralığına çevrilir. RDC izleme döngüsü, faz gecikmesi, ADC kuantizasyonu ve rastgele parazit modellenmez. Mil çizimi mekanik açıyı gösterir; iki kutup çiftinde tek elektriksel açıdan mekanik tur bölgesi belirlenemez.
RDC nedir, açı nasıl hesaplanır?
Resolver-to-digital converter (RDC), uyartım referansını ve sin/cos çıkışlarını değerlendirerek sayısal konum bilgisi üretir. Bu iş, özel bir entegreyle veya uygun analog ön uç ve yazılımla yapılabilir. Demodülasyon sonrasında elde edilen S ve C değerleriyle atan2(S, C) hesabı, dört açı bölgesini ayırmayı gösteren yararlı bir eğitim modelidir; gerçek dönüştürücü bir izleme döngüsü kullanabilir.
Sıradan ADC’ye iki kablo bağlamak yeterli değildir. Giriş aralığı, diferansiyel okuma, örnekleme ve referansla senkron işleme uygun olmalıdır. Benzer şekilde bir PLC dijital girişi veya hızlı sayıcı, ham resolver sinyallerini doğrudan çözmez.
Resolver mutlak konum verir mi?
Bir kutup çiftinde sin/cos bilgisi bir mekanik tur içindeki açıyı ayırt eder. Uyartım ve okuma yeniden sağlandığında o anki açı elde edilebilir; sensör tek başına geçmiş tam tur sayısını saklamaz. Bu yüzden tek turlu açı bilgisi ile çok turlu mutlak enkoderin kapsamı aynı değildir.
İki kutup çiftinde elektriksel açı mekanik turda iki kez tekrarlanır: mekanik 0° ve 180°, aynı elektriksel açıya karşılık gelebilir. Sürücü ayarı resolverin kutup çiftiyle eşleşmelidir. Mutlak tur içi okuma da makine sıfırının veya motor komütasyon ofsetinin doğru kurulduğunu tek başına garanti etmez.
Çözünürlük ve doğruluk nasıl değerlendirilir?
Çözünürlük, sayısal çıkışın adım büyüklüğünü; doğruluk, gerçek açıdan sapmayı anlatır. Örneğin elektriksel açı 12 bit kodlanırsa ideal adım 360° / 4096 ≈ 0,08789° olur. 16 bitte bu adım 0,00549° düzeyindedir. Bit sayısı, toplam ölçüm doğruluğunun garantisi değildir.
Sensör hatası, kanal kazançlarının eşleşmesi, faz gecikmesi, montaj ve dönüştürücü davranışı birlikte değerlendirilir. Animasyondaki %10 COS kazanç kaybı deneyi, sinyal hâlâ görünürken açının neden yanlış hesaplanabildiğini gösterir. Yükün konumu kritikse motor mili ölçümü ile yük tarafındaki lineer ölçüm de ayrı ele alınır.
Dayanıklı olması parazitten etkilenmediği anlamına gelir mi?
Hayır. Uygun tasarımlı resolverler yüksek sıcaklık ve titreşim gibi zorlu koşullar için güçlü seçeneklerdir; sınırlar ürünün veri sayfasından okunur. Gürültü, kanal dengesizliği ve hatalı ekran bağlantısı açı hatası veya geri besleme arızası oluşturabilir. Her hata yalnızca küçük bir genlik sapması değildir; filtre de bütün hataları ortadan kaldırmaz.
Diferansiyel sinyal çiftleri, uygun kablo/konnektör, güç kablolarından ayrılmış güzergâh ve üreticinin ekranlama talimatları önemlidir. Kaplin ve montaj düzeni de mekanik hata ve yükleri etkiler. İçi boş milli enkoder gibi farklı geri besleme yapılarıyla değişim düşünülürken mekanik uyum ayrıca incelenir.
Sürücü seçerken hangi bilgilere bakılır?
Uyartım gerilimi/frekansı, dönüşüm oranı, kutup çifti, pin dizilimi, giriş sinyal aralığı, izin verilen devir ve sıcaklık koşulları eşleştirilir. RPM sınırı, uyartım frekansından ayrı kontrol edilir. Modele göre kopuk sinyal veya izleme kaybı tanıları da bulunabilir.
Resolver girişi, enkoder çıkış tiplerini okuyan girişle otomatik olarak uyumlu değildir. TTL/HTL, line-driver ve EnDat gibi özellikler başka elektriksel veya haberleşme arayüzlerini tarif eder. Darbe girişindeki sayma frekansı değeri de resolver uyartımını seçmek için kullanılamaz.
Teknik kaynaklar: Analog Devices — resolver yapısı · Analog Devices — RDC devresi · Analog Devices — sinyal hataları · TI — uyartım ve ölçüm zinciri · Moog — fırçasız resolver.