
Servo ile tork kontrolü nedir?
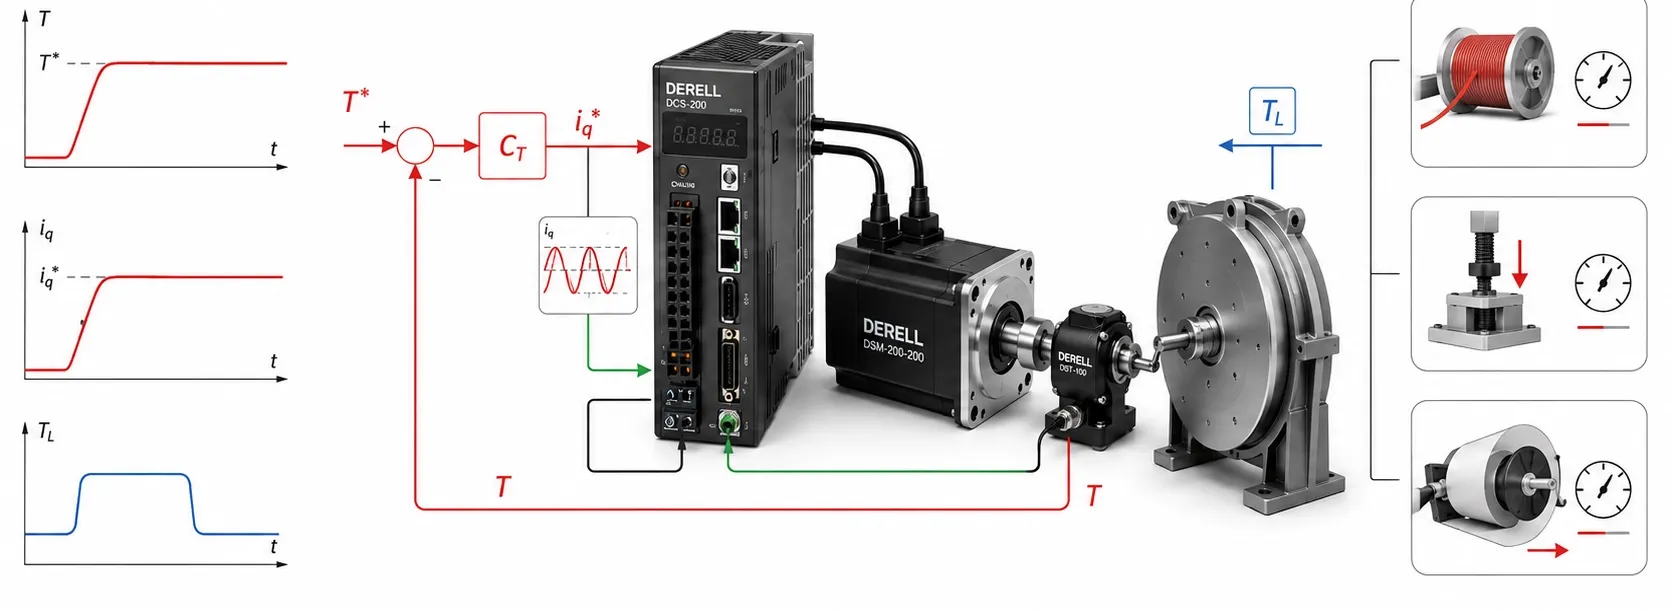
Dönme momentini yükün ihtiyacına göre yönetmek
Servo ile tork kontrolü, motorun ürettiği döndürme momentini verilen komuta göre düzenlemektir. Amaç her zaman belirli bir konuma gitmek veya devri sabit tutmak değildir; bazen malzemeyi kontrollü çekmek, bir parçaya sınırlı kuvvet uygulamak ya da başka bir eksene yardımcı olmak gerekir. Servo sistemlerde bu iş, sürücünün motor akımını hızlı biçimde düzenlemesiyle yapılır. Tork birimi N·m olup tek başına motor gücü veya doğrusal kuvvet anlamına gelmez.
Sürücü torku nasıl düzenler?
Yaygın sabit mıknatıslı AC servolarda sürücü, faz akımlarını ölçer ve rotorun elektriksel açısını kullanarak tork üreten akım bileşenini kontrol eder. Bu, vektör kontrolünün temelindeki alan yönlendirmeli kontrol, yani FOC yaklaşımıyla ilişkilidir. İçteki akım döngüsü, istenen akımı ölçülen akımla karşılaştırır ve güç katının anahtarlamasını ayarlar. Dolayısıyla tork kontrolünün uygulanması, yalnızca motora daha yüksek gerilim vermekten ibaret değildir.
Enkoder veya resolver, rotorun konum bilgisini sağlar; sürücü bu bilgiden hızı da elde edebilir. Bu elemanlar torku doğrudan ölçmez. Sürücünün gösterdiği “gerçek tork” çoğunlukla akım ve motor parametrelerinden hesaplanan bir değerdir. Çıkış milindeki gerçek momentin bağımsız ölçülmesi gerekiyorsa tork sensörü kullanılır; tork ölçümünde ölçüm noktasının motor mili mi, redüktör çıkışı mı olduğu da belirtilmelidir.
Tork modu ile tork sınırı arasındaki fark
Tork modunda ana komut momenttir; hız ve konum, yükün tepkisine göre değişebilir. Örneğin karşı yük aniden azalırsa aynı tork motoru hızlandırabilir. Bu nedenle ileri ve geri yön hız sınırları ile duruş davranışı, kullanılan sürücünün desteklediği yöntemle yapılandırılmalıdır. Hız sınırına gelindiğinde sürücü istenen torku azaltabilir; aynı anda hem sabit tork hem sabit hız her koşulda korunamaz.
Tork sınırlaması ise hız veya pozisyon kontrolü çalışırken kullanılabilecek momenti sınırlar. Bir eksene “1.000 dev/dak hızla çalış, ancak 2 N·m değerini aşma” demek, doğrudan 2 N·m tork komutu vermekle aynı değildir. Yük daha fazla moment isterse hız düşebilir veya pozisyon hatası büyüyebilir. Hız, tork ve pozisyon kontrolü ile hız kontrolü ve tork kontrolü arasındaki fark bu ayrımla değerlendirilmelidir.
Akım, tork sabiti ve çalışma sınırları
Basitleştirilmiş hesapta T ≈ Kt × I kullanılır. Buradaki I, tork sabitinin tanımına uygun akımdır. Varsayımsal bir motorda Kt = 0,8 N·m/A RMS ise 2 N·m elektromanyetik tork için yaklaşık 2,5 A RMS gerekir. RMS akım, tepe akım ve sürücünün iç q ekseni ölçeklemesi birbirine karıştırılmamalıdır. Motor tipine, sıcaklığa, doyuma ve alan zayıflatmaya bağlı etkiler nedeniyle bu bağıntı her koşulda kusursuz bir mil torku ölçümü değildir.
Sürekli tork, kısa süreli tepe tork ve sürücünün akım kapasitesi birlikte incelenir. Sürekli 2 N·m sağlayan bir motorun kısa süreli 6 N·m üretebilmesi, bu değerde kesintisiz çalışabileceği anlamına gelmez. Tork-hız eğrisi, ortam sıcaklığı ve görev çevrimi, motor seçiminde torkun nasıl değerlendirileceğini belirler. Tork ile güç arasındaki fark da önemlidir: sıfır hızda mekanik çıkış gücü sıfır olsa bile tork üretmek için akım akar ve motor ısınır.
Sarım ve kuvvet uygulamalarında iki önemli ayrım
Sarım uygulamasında, kayıplar ve ivmelenme ihmal edildiğinde T = F × r olur. Malzemede 100 N çekme kuvveti isteniyorsa 50 mm yarıçapta 5 N·m, 100 mm yarıçapta 10 N·m gerekir. Yarıçap büyürken torku 5 N·m değerinde tutmak, çekme kuvvetini 50 N seviyesine indirir. Bu nedenle sabit tork, sabit malzeme gerilimi değildir; çap hesabı veya kuvvet geri bildirimi gerekebilir.
Presleme ve sıkıştırmada motor torku, mekanizmanın dönüşüm oranı üzerinden kuvvete çevrilir. Redüktör seçimi, vida adımı, verim ve sürtünme sonucu değiştirir. Örneğin 10:1 oranlı ve %90 verimli bir redüktörde motordaki 1 N·m, idealize edilmiş hesapla çıkışta yaklaşık 9 N·m oluşturur. Yük ve aktarım hesabı yapılmadan motor torkunu doğrudan parça üzerindeki kuvvet kabul etmek hatalıdır. Hassas kuvvet kontrolünde yük hücresiyle dış döngü kurulması gerekebilir.
Komut kaynağı ve dış kontrol döngüsü
Tork referansı sürücüye göre analog girişten, haberleşmeden veya hareket kontrolöründen verilebilir. EtherCAT kullanan uygun bir sistemde CST modu desteklenebilir; ancak EtherCAT servo olması tek başına bütün tork işlevlerinin bulunduğunu göstermez. Komutun N·m mi, anma torkunun yüzdesi mi olduğu; işareti, ölçeği ve haberleşme kesildiğinde ne olacağı kontrol edilmelidir.
Prosesin gerçek hedefi çekme kuvveti veya baskı kuvvetiyse servo ile PID kontrolünde dış döngü ölçülen kuvveti hedefle karşılaştırıp tork referansı üretebilir. Sürücünün hızlı akım döngüsü içeride çalışmaya devam eder. Dış döngü doygunluğu, integral birikmesi ve mod geçişleri yönetilmezse salınım veya ani hareket oluşabilir.
Devreye alırken neye bakılmalı?
Doğru servo motor ve sürücü seçimi sonrasında motor tanımı, geri bildirim yönü, tork işareti ve komut ölçeklemesi doğrulanır. Üreticinin prosedürüne uygun düşük limitli denemelerde tork referansı, hesaplanan tork, hız ve pozisyon birlikte izlenir. Tork rampası, ani tork artışlarının mekanik etkisini azaltabilir; ancak gereğinden yavaş bir rampa da proses tepkisini bozabilir. Tork kontrolünde doğru ayar, sadece hedef değere ulaşmakla değil, yük değiştiğinde sistemin nasıl davrandığıyla anlaşılır.
İlgili servo konuları
Servo nedir?, hız, tork ve pozisyon kontrolü, servo motor ve sürücü seçimi, yük ve aktarım hesabı, servo ile PID kontrolü ve EtherCAT servo sistemleri.
Ölçüm ve diğer ilgili kategoriler
Enkoderler, resolver, tork sensörleri, redüktör seçimi, hız ve tork kontrolünün karşılaştırılması ve motor sürücülerde tork kontrolü.