
EtherCat servo nedir?
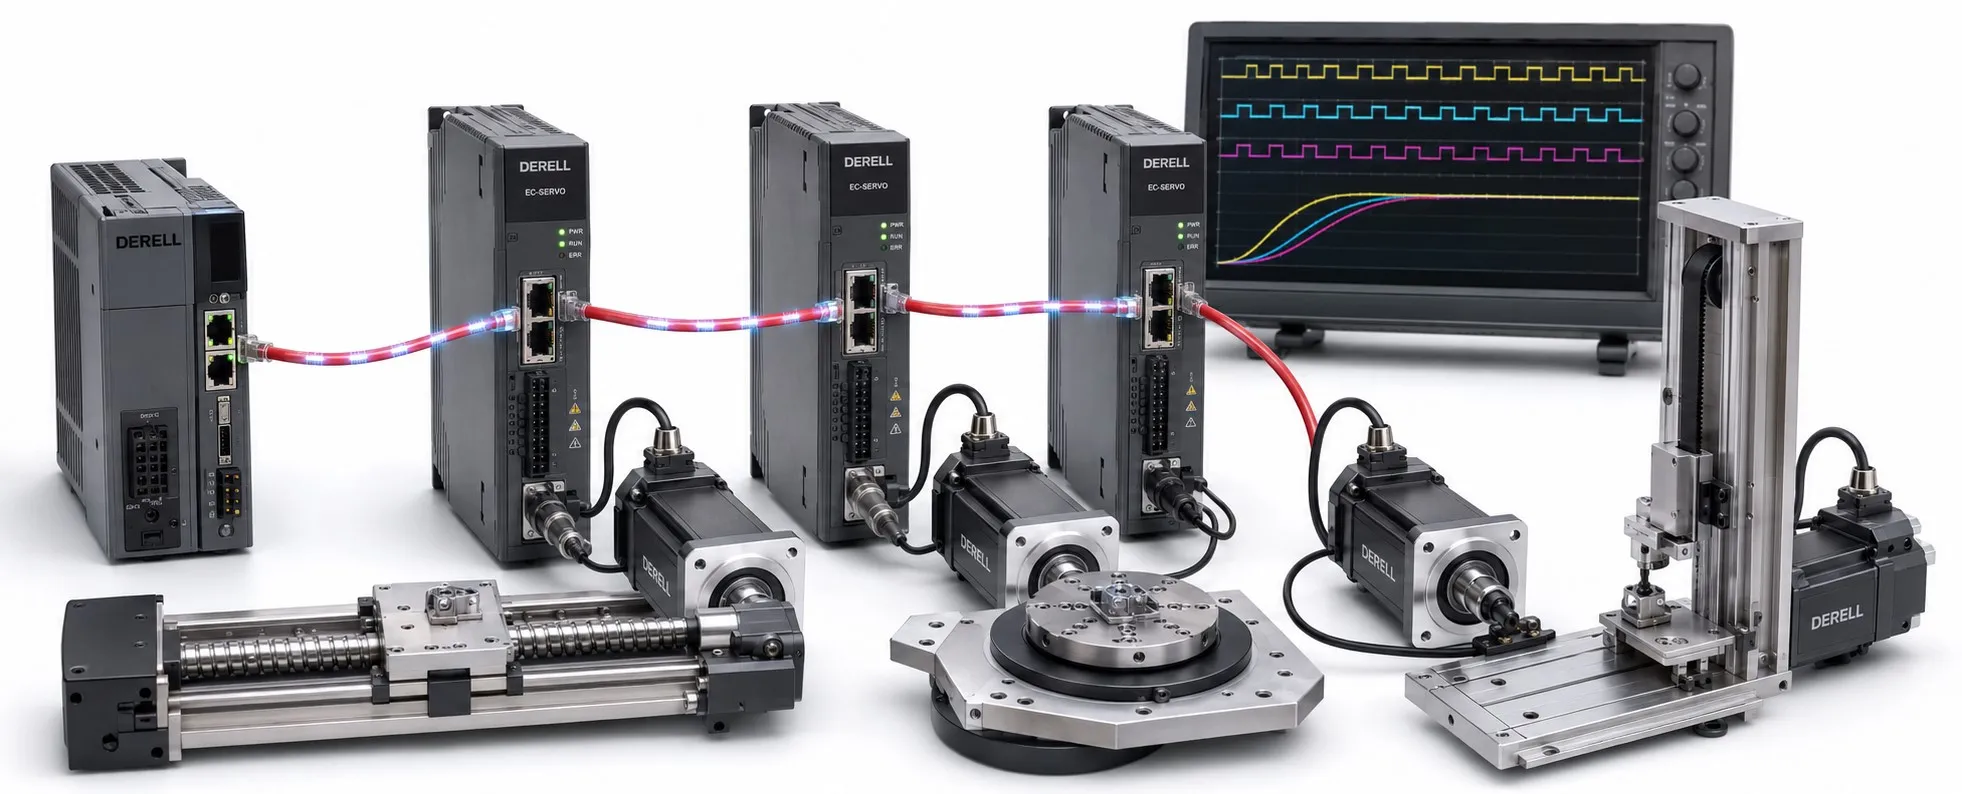
EtherCAT servo nedir?
Merhaba dostlar. EtherCAT servo, genellikle servo sürücünün kontrolörle EtherCAT üzerinden haberleştiği sistemi anlatır. Motorun elektromanyetik yapısı bu isimle değişmez. PLC veya hareket kontrol bilgisayarı komut gönderir; sürücü, geri besleme verisini kullanarak motoru kontrol eder. Entegre motor–sürücü ürünleri de olabilir; haberleşme arayüzünün hangi bileşende olduğunu ürün dokümanından kontrol edin.
EtherCAT, Ethernet for Control Automation Technology adının kısaltmasıdır. Belirli aralıklarla ve öngörülebilir zamanda veri alışverişi gerektiren hareket kontrolü için kullanılır. Burada önemli olan yalnızca “hızlı ağ” değil, komutların ve ölçümlerin zamanlamasıdır.
Komut motora nasıl ulaşır?
Bir EtherCAT ana cihazı haberleşmeyi yönetir. Telegram sürücülerden geçerken her cihaz kendisine ayrılmış veriyi okur ve dönüş verisini ekler; buna geçiş sırasında işleme denir. EtherCAT'ın çalışma biçimi, her cihaz için ayrı bir istek–cevap bekleme ihtiyacını azaltır.
EtherCAT ile normal Ethernet aynı haberleşme yöntemi değildir. Çevrimsel EtherCAT verisi için TCP/IP gerekmez. RJ45 soket bulunması, sürücüyü sıradan bir ofis ağına bağlayıp hareket ettirebileceğiniz anlamına gelmez; uygun ana cihaz yazılımı ve yapılandırma gerekir.
PDO, SDO ve kontrol modları ne işe yarar?
CoE yani CANopen over EtherCAT kullanan sürücülerde PDO, hedef konum, gerçek hız, kontrol ve durum kelimeleri gibi çevrimsel verileri taşır. SDO, parametre okumak veya ayar değiştirmek gibi istek üzerine yapılan işlemlerde kullanılır. Her çevrimde hareket komutu göndermek ile bir parametreyi okumak farklı işlerdir.
CiA 402 destekleyen sürücülerde CSP çevrimsel senkron pozisyon, CSV hız, CST tork modunu belirtir. Hangi modların sunulduğu modele bağlıdır. Kontrol modu PLC'nin hareket fonksiyonlarıyla eşleşmelidir; pozisyon kontrolü ile tork kontrolü aynı komut yapısını kullanmaz. Bazı sürücüler başka EtherCAT profilleri kullanır; EtherCAT etiketi tek başına CiA 402 desteği demek değildir.
Dağıtılmış saatler: birlikte çalışmanın asıl noktası
Distributed Clocks — dağıtılmış saatler, destekleyen cihazların yerel saatlerini ortak bir zaman tabanına hizalar. Uygun senkronizasyon ayarında veri, telegram geldiği anda değil, belirlenen yerel saat olayında kullanılabilir. Bu, çok eksenli senkronizasyon için önemlidir.
| Örnek cihaz | Verinin gelişi | Ayarlanmış kullanma anı |
|---|---|---|
| X ekseni sürücüsü | 0,15 ms | 1,00 ms |
| Y ekseni sürücüsü | 0,25 ms | 1,00 ms |
Bu sayılar yalnızca öğretici örnektir; gerçek cihaz gecikmesi veya hassasiyet değeri değildir. İki veri farklı zamanda ulaşsa da zamanında hazırsa ortak saat olayında kullanılabilir. Bu, iki motorun mekanik cevabının kusursuz aynı olacağını garanti etmez. Konum doğruluğu, yük ve mekanik titreşim ayrıca değerlendirilir.
Çevrim süresi, veri gecikmesi ve saatler arası sapma farklı büyüklüklerdir. 1 ms haberleşme çevrimi, sürücünün bütün iç kontrol döngülerinin 1 ms olduğu anlamına gelmez. Haberleşme çevrimi, kontrolör görevi ve sürücü zamanlaması birlikte uyumlandırılır.
Kablo ve genişleme konusunda gerçek sınırlar
Hat veya dallanmış topoloji kurulabilir; dallanma için uygun EtherCAT bağlantı bileşenleri kullanılır. Servo ve I/O cihazlarının aynı ağda bulunması komut kablolamasını sadeleştirebilir. Motor güç ve enkoder bağlantıları yine gereklidir; EtherCAT haberleşme kablosu bunların yerini almaz.
Yeni cihaz eklemek taşınan veri miktarını ve geçiş gecikmesini değiştirebilir. Mevcut çevrim süresi yeterli pay varsa korunabilir; “cihaz sayısı artsa da hız hiç etkilenmez” denemez. Ağ sınırlarını ve teknik kapasiteyi gerçek yapılandırmayla kontrol edin.
Devreye almada neyi kontrol etmeli?
Üreticinin ESI cihaz tanım dosyasını, ürün kodunu ve revizyonunu eşleştirin. Ardından PDO eşlemesi, veri birimleri, kontrol modu ve DC ayarlarını doğrulayın. Motor–sürücü uyumu da ayrıca gerekir. Sürücü yapılandırması tamamlanmadan otomatik ayardan sonuç beklemeyin.
EtherCAT OP durumu, motorun etkin olduğu anlamına gelmez. CoE/CiA 402 sürücüsünün Operation Enabled durumu ayrı kontrol edilir. Hata teşhisinde ağ durumu, beklenen Working Counter, kablo hata sayaçları ve sürücü hata kodunu birlikte inceleyin. Sağlıklı veri alışverişi, motorun hedef konuma ulaştığını tek başına kanıtlamaz.