
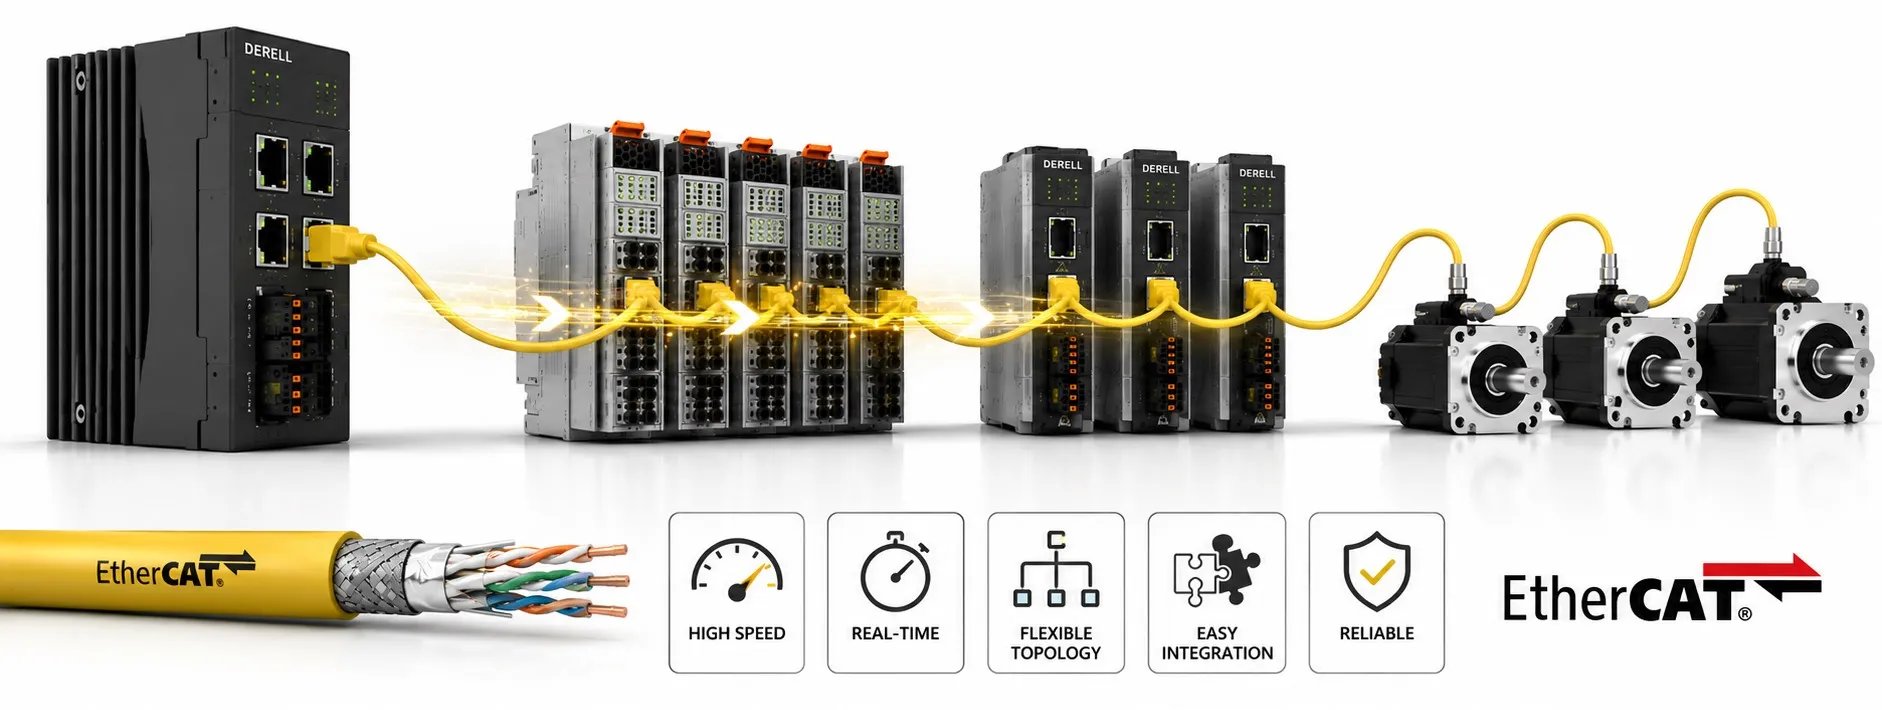
Temsili otomasyon görseli; ürün uyumluluk listesi veya elektriksel bağlantı şeması değildir.
EtherCAT Nedir? Çalışma Mantığı, Senkronizasyon ve Devreye Alma
EtherCAT (Ethernet for Control Automation Technology), kontrolör ile saha cihazları arasında zaman açısından öngörülebilir veri alışverişi için geliştirilmiş bir gerçek zamanlı endüstriyel Ethernet teknolojisidir. PLC, uzak I/O, ölçüm cihazı ve servo sürücüler aynı kontrol sisteminde buluşabilir. Seçimde yalnız “kaç megabit?” sorusu değil, hangi veri, hangi anda, hangi cihazda kullanılacak? sorusu belirleyicidir. [2]
Bu ana rehber ağırlıklı olarak klasik 100 Mbit/s EtherCAT saha segmentini ele alır. EtherCAT P ve G/G10 genişlemeleri ayrıca açıklanır. Kablonun Ethernet kablosuna benzemesi; cihazın EtherCAT desteklediğini, doğru rolde çalıştığını veya istenen çevrimi sağlayacağını tek başına göstermez.
Çalışma mantığı · Cihaz ve veri eşleştirme · Zamanlama · Hesaplı örnek · Arıza teşhisi · 19 alt konu
EtherCAT nasıl çalışır? Veri çerçeve geçerken işlenir
Master, diğer adıyla MainDevice, bir Ethernet çerçevesi gönderir. Saha cihazındaki EtherCAT Slave Controller (ESC), kendisine eşlenmiş veriyi çerçeve geçerken okur ve giriş verisini ilgili alana yerleştirir. Bu on-the-fly yönteminde cihazların her biri için ayrı bir uygulama isteği ve ayrı cevap beklemek gerekmez. Aynı çerçeve birden çok cihazın süreç verisini taşıyabilir; fakat her sistemin bütün verisi mutlaka tek çerçeveye sığar sonucu çıkarılamaz. [1]
Master–slave iletişimini yalnız “üst cihaz emir verir, alt cihaz cevaplar” şeklinde düşünmek mekanizmayı eksik bırakır. Önce cihazların veri alanları projede eşlenir; ardından uygulama bu alanlardaki komutları ve ölçümleri anlamlandırır. Bir hedef konumun ağ üzerinden taşınması ile motorun o konuma gerçekten ulaşması farklı olaylardır. İkincisini durum bilgisi ve gerçek geri bildirim ile değerlendirmek gerekir.
EtherCAT ve Ethernet aynı düzeyde iki rakip değildir
Ethernet, fiziksel bağlantı ve çerçeve iletimi için temeldir; kendi başına “istek–cevap uygulaması” anlamına gelmez. EtherCAT bu temel üzerinde kontrol verisinin işlenmesini düzenler. EtherNet/IP ise adı benzer olsa da aynı protokol değildir. Bir cihazın üzerindeki RJ45 soketi, bu iki endüstriyel ağı birbirinin yerine kullanmaya izin vermez.
Master tarafında uygun bir standart Ethernet arayüzü kullanılabilir; ayrıca onu destekleyen master yazılımı, sürücü ve görev zamanlaması gerekir. Saha cihazı tarafında ise ESC işlevi bulunmalıdır. “Master için özel haberleşme kartı gerekmeyebilir” cümlesini “bütün Ethernet cihazları EtherCAT olabilir” diye genişletmek yanlıştır. [1]
IP adresi sorusu: klasik çevrimsel EtherCAT iletişimi için her düğüme bir TCP/IP oturumu açılmaz. Buna karşılık kontrolörün HMI veya SCADA bağlantısı IP tabanlı olabilir; desteklenen ürünlerde EoE gibi ek hizmetler de bulunabilir. Bu bağlantıları ayrı çizmek, bakım bilgisayarının doğru haberleşme portuna bağlanmasını ve kontrol ağı ile üst ağın karıştırılmamasını sağlar.
PDO, SDO ve CoE: Kablo bağlandıktan sonra asıl iş başlar
PDO (Process Data Object), konum, hız, giriş/çıkış durumu gibi düzenli aktarılacak süreç verisi için kullanılır. SDO (Service Data Object) ise desteklenen nesnelerin parametrelerine istek üzerine erişim içindir. Sürekli gereken bir veriyi sırf okunabiliyor diye her çevrim SDO ile istemek yerine, cihazın izin verdiği süreç verisi eşlemesini incelemek gerekir. [3] [4]
| Terim | Anlam ve kontrol noktası |
|---|---|
| RxPDO | Saha cihazının aldığı veri; master açısından çıkıştır. Örnek: izin verilen kontrol kelimesi ve hedef değer. |
| TxPDO | Saha cihazının gönderdiği veri; master açısından giriştir. Örnek: durum ve ölçülen değer. |
| PDO eşleme | Nesnelerin, veri türlerinin ve bit/bayt alanlarının düzenidir. Her nesne PDO’ya atanamaz; sabit veya değiştirilebilir eşleme ürünle belirlenir. |
| SDO erişimi | Bir parametrenin okunması veya yetkili olarak değiştirilmesidir. Başarılı parametre erişimi, çevrimsel veri eşlemesinin doğru olduğunu kanıtlamaz. |
CoE (CANopen over EtherCAT), CANopen uygulama yaklaşımındaki nesne sözlüğü ve profillerin EtherCAT üzerinde kullanılmasını sağlar. Bu, kabloda CAN elektriksel işaretleşmesi veya CAN arbitrajı çalıştığı anlamına gelmez. Nesneler index/subindex, veri türü ve erişim izniyle tanımlanır. Her EtherCAT cihazı CoE sunmak zorunda değildir; desteklenen profil ve hizmetler model dokümanından okunmalıdır. [5]
Bir enkoder değeri için “32 bit sayı geldi” demek yeterli değildir: işaretli/işaretsiz tür, birim, mekanik ölçek, sıfır noktası ve geçerlilik durumu gerekir. Enkoder çıkış türü de ayrı bir seçimdir; darbe çıkışlı bir enkoder uygun giriş modülü üzerinden okunabilir, fakat bu onu doğrudan EtherCAT cihazı yapmaz. Cihaz ve sensör entegrasyonu böyle katman katman değerlendirilmelidir.
ESI dosyası, cihaz kimliği ve yedek parça değişimi
ESI (EtherCAT SubDevice Information; eski belgelerde Slave Information), mühendislik aracının cihaz özelliklerini tanımasına yardımcı olan XML tanım dosyasıdır. Cihazın kendisi, firmware’i veya PLC programı değildir. Üretici/ürün kimliği ve revizyonu, desteklenen firmware ve seçili PDO düzeniyle birlikte kontrol edilmelidir. Aynı seri adını taşıyan iki cihazın bütün seçeneklerinin eşdeğer olduğu varsayılmaz. [6]
Ağ konumu, makinedeki görev adıyla aynı şey değildir. Aynı model iki cihazın yer değiştirmesi bazı yapılandırmalarda yanlış fiziksel eksenin doğru isimle görünmesine yol açabilir. Konumla adresleme yanında desteklenen açık kimlik kontrolü veya alias düzenini inceleyin. Bu, model uyumluluğunun kontrolünden ayrı bir doğrulamadır. [7]
Devreye alma sırasında çevrim içi değiştirilen bir filtre ya da ölçekleme ayarı, yeni cihazda bulunmayabilir. Gerekli parametreler projenin başlangıç listesine alınmalı ve yedekleme kapsamına girmelidir. Servo kullanım kılavuzları okunurken de yalnız haberleşme logosuna değil; tam model, arayüz, desteklenen çalışma modu ve parametre saklama davranışına bakılmalıdır. [5]
100 Mbit/s, 1 ms çevrim ve 1 µs senkronizasyon farklı şeylerdir
Hat hızı bitlerin iletilme hızıdır. Çevrim süresi kontrol verisinin hangi aralıkla işlendiğini; uçtan uca gecikme bir fiziksel değişiklikten kullanılan sonuca kadar geçen süreyi; jitter ise ilgili zamanlamanın değişkenliğini anlatır. Bu nedenle gerçek zamanlı performans bir katalogdaki en küçük sayıdan çıkarılamaz. Gecikme bütçesine sensör/ADC, filtre, görev zamanlaması, iletişim ve çıkış/aktüatör davranışı birlikte girer.
Distributed Clocks (DC), destekleyen cihazlarda zaman tabanlarını eşzamanlamak için kullanılır. DC desteği, doğru senkronizasyon modu ve çevrim ayarı ayrıca gerekir; Free Run ve SyncManager seçenekleri DC ile aynı değildir. Dokümanlarda belirtilen mikrosaniye altı saat eşzamanlaması, bütün ölçüm zincirinin mikrosaniye altında tepki verdiği anlamına gelmez. [8]
Zamanlama neden önemlidir? Varsayımsal örnek: 2 m/s hızla hareket eden bir malzemede iki ölçüm anı arasında 250 µs fark varsa, yalnız bu zaman farkına karşılık gelen yol 2 × 250 × 10−6 = 0,0005 m = 0,5 mm olur. Fark 1 µs olsaydı aynı hesap 0,002 mm verirdi. Bunlar EtherCAT’in garanti ettiği konum doğruluğu değil, hız × zaman farkı hesabıdır; mekanik hata, sensör doğruluğu ve sürücü takibi ayrıca vardır.
DC düzeninde destekleyen cihazların saatleri referans saate göre ayarlanır; yayılma gecikmesi hesaba katılır. Uygulama açısından önemli sonuç şudur: eşzamanlı eylemi yalnız çerçevenin varış anına bırakmak gerekmez. Bununla birlikte master, veriyi cihazın kullanacağı andan önce ulaştırmalıdır; DC, kaçırılmış uygulama teslim süresini ortadan kaldırmaz. [1]
PID denetiminde hızlı veri erişimi yararlı olabilir; fakat kötü ayarlanmış bir filtreyi veya uygun olmayan kontrol çevrimini tek başına düzeltmez. Benzer biçimde ölçüm doğruluğu ve kalibrasyon, saat eşzamanlamasından bağımsız değerlendirilir. Kabul testinde yalnız ağ çevrimini değil, uygulamanın gerçekten kullandığı verinin yaşını da kaydetmek gerekir.
Kablolama, junction ve halka yedekliliği
Hat, yıldız veya ağaç topolojisi makinenin yerleşimine göre kurulabilir; dallanma için uygun EtherCAT portları veya junction birimleri kullanılır. Klasik saha segmentindeki bir junction’ı sıradan Ethernet switch ile değiştirmek aynı mimariyi oluşturmaz. Hat düzeninde dönüş yolu full-duplex bağlantının içinde bulunur; son cihazdan mastera ayrıca kablo çekilmesi normal hat iletişiminin zorunlu koşulu değildir. [9]
100 m ifadesi, uygun 100BASE-TX bakır bağlantıda iki komşu port arasındaki sınırdır; bütün makinenin toplam ağ uzunluğu değildir. Kablo tipi, konnektör, ekranlama ve hareketli kablo kullanım koşulları birlikte seçilir. Kablo mesafesi açıklamasını fiber veya başka bir fiziksel ortama doğrudan taşımayın. IN/OUT port yönleri için cihaz işaretlemesini ve kılavuzunu izleyin. [10]
Kablo yedekliliği için fiziksel halka, masterın uygun portu ve ilgili yazılım/yapılandırma desteği gerekir. Sadece boş iki soketi birbirine bağlamak yedek ağ kurmak değildir. Hot Connect de planlanmış cihaz grupları ve kontrol davranışı gerektirir; çalışan makineden herhangi bir cihazın güvenle çıkarılabileceği anlamına gelmez.
Gerçek donanım örneği: EK1100 ve EL3102 neyi gösteriyor?
Beckhoff EK1100, 100BASE-TX EtherCAT bağlantısını terminal dizisinin E-bus ortamına bağlayan kuplördür. Genel amaçlı TCP/IP gateway veya sıradan Ethernet switch değildir. Belgelenen E-bus besleme kapasitesi 2 A olduğundan terminal yükleri ve sistem/saha beslemeleri ayrıca kontrol edilir. Ağ bağlantısının görünmesi, bütün saha beslemelerinin doğru olduğu anlamına gelmez. [10]
EL3102 iki diferansiyel ±10 V analog giriş ve işaret dahil 16 bit çözünürlük sunar. Üretici yaklaşık 60 µs dönüşüm süresi, hızlı modda yaklaşık 40 µs ve girişler için 8 bayt süreç görüntüsü belirtir; standart/kompakt görüntü seçenekleri vardır. Dolayısıyla kanal sayısı × çözünürlük hesabıyla seçili PDO boyutu bulunmaz. Bu gerilim girişini 4–20 mA akım girişi gibi kullanmak da doğru değildir. [11]
Bu örneği bir basınç ölçümüne uyarlarken transmitter çıkışı ile giriş modülünün elektriksel aralığı önce eşleştirilir. Sonra terminalden gelen sayının mühendislik birimine dönüşümü ve hata durumları kontrol edilir. Ağın sağlıklı olması, yanlış sinyal türü seçimini veya yanlış ölçeği gidermez.
İki eksenli örnek: Veri alanı ve çevrim hesabı
Eğitim amaçlı varsayımlar: iki eksenin her biri için 8 bayt çıkış ve 8 bayt giriş; 16 dijital giriş için 2 bayt; 16 dijital çıkış için 2 bayt; EL3102 için belgelenen 8 baytlık giriş görüntüsü seçilsin. Eksen alanları belirli bir sürücünün fabrika PDO’su değildir. Gerçek cihazlarda ek durum, hizalama veya padding alanları olabilir.
| Grup | Çıkış | Giriş |
|---|---|---|
| Eksen A | 8 bayt | 8 bayt |
| Eksen B | 8 bayt | 8 bayt |
| Dijital I/O | 2 bayt | 2 bayt |
| EL3102 | 0 bayt | 8 bayt |
| Toplam | 18 bayt | 26 bayt |
Toplam yararlı süreç verisi 44 bayt/çevrim olur. Varsayılan 1 ms çevrimde saniyede 1.000 güncelleme, yani 44.000 bayt/s = 352.000 bit/s yararlı veri söz konusudur. Bu değer kablodaki toplam trafik veya ağ kullanım yüzdesi değildir: çerçeve/datagram başlıkları, sayaçlar, diğer hizmetler ve zamanlama boşlukları bu basit hesaba dahil değildir.
Örneğin proje ölçeği 1.000 sayım/mm olarak tanımlanmışsa, 123.450 sayım değeri 123,45 mm eder. Ancak bu dönüşüm yalnız doğru işaret, birim, mekanik referans ve geçerli veriyle anlamlıdır. Bir veri kaydında ölçümün yanında zaman ve geçerlilik durumu tutulmazsa, eski bir değer yeni ölçüm sanılabilir.
INIT, PREOP, SAFEOP ve OP neyi kanıtlar?
INIT başlangıç durumudur; normal mailbox ve süreç verisi alışverişi yoktur. PREOP aşamasında mailbox iletişimi ve yapılandırma mümkündür, normal süreç verisi alışverişi başlamamıştır. SAFEOP giriş verisinin güncellenebildiği, çıkış davranışının ise cihaz/watchdog kurallarına bağlı olduğu aşamadır. OP operasyonel süreç verisi alışverişini ifade eder. Desteklenen cihazlarda BOOT firmware aktarımı için ayrı bir durumdur. [12]
SAFEOP adı, bütün makinenin sertifikalı emniyetli durumda olduğunu kanıtlamaz. Aynı şekilde OP, servo sürücünün güç katının etkinleştirildiği veya motorun harekete hazır olduğu anlamına gelmez. EtherCAT haberleşme durum makinesi ile sürücünün uygulama durum makinesi ayrı kontrol edilir. STO girişi, enable koşulları, limitler ve gerçek eksen durumları ayrıca değerlendirilmelidir. [13]
Arıza teşhisi: Önce hangi kanıtın değiştiğini bulun
Cihaz taramada görünmüyorsa: doğru master portu, cihazın beslemesi, port yönü ve fiziksel bağlantıdan başlayın. Birden çok aşağı-akış cihazı birlikte kaybolduysa hepsini arızalı ilan etmeden önce ortak bağlantı noktasını inceleyin. Beklenen cihaz dizilimi ile bulunan topolojiyi karşılaştırmak, rastgele parametre değiştirmekten daha anlamlıdır.
PREOP veya SAFEOP’ta kalıyorsa: gerçek ve istenen durum, AL hata açıklaması, kimlik/revizyon, PDO uzunluğu, başlangıç komutları ve senkronizasyon ayarlarını birlikte okuyun. OP fakat değer yanlışsa: veri türü, yön, ölçek ve kanal durumuna geçin. Bunlar aynı arıza sınıfı değildir. EtherCAT hata bulma işlemi gözlemden yapılandırmaya, ardından uygulamaya ilerlemelidir. [15]
Working Counter (WKC), gönderilen datagram için beklenen işlem sonucunun kontrolünde kullanılır; beklenen değeri proje ve masterın teşhisinden okuyun. Onu doğrudan “sağlam cihaz sayısı” etiketiyle kullanmayın. TwinCAT’in WcState değişkeni de ham WKC değildir: belgelenen anlamıyla 0 son geçerli gerçek zamanlı alışverişi, 1 geçersiz alışverişi gösterir. Geçersiz durumda girişler son değerinde kalabilir. Dolayısıyla ekrandaki sabit sayı, tek başına sağlıklı haberleşme kanıtı değildir. [14]
Aralıklı kopmada: portun link-lost ve alım hata sayaçlarını, değişimin zamanını ve master görev yükünü kaydedin. Sayaçları sıfırlamadan önce mevcut değerleri saklayın. Sorunun belirli makine hareketiyle, kablo bölgesiyle veya görev yüküyle tekrarlanması farklı inceleme yolları açar; korelasyon tek başına nedenin kesin kanıtı değildir. Aynı anda çok sayıda ayarı değiştirirseniz hangi müdahalenin etkili olduğunu ayıramazsınız.
Salt gözlem örneği: yetkili ve uygun yakalama düzeninde Wireshark görüntüleme filtresi ecat kullanılabilir. ecat.cmd komut, ecat.cnt Working Counter alanıdır. Bu filtre ağ taraması veya cihaza yazma komutu değildir. Bir ofis switch’ine bağlanarak bütün EtherCAT trafiğini otomatik göreceğiniz de varsayılmaz; yakalama noktası ayrıca planlanır. [16]
FSoE, siber güvenlik ve haberleşme kaybı
Safety over EtherCAT (FSoE), black-channel yaklaşımıyla emniyet verisi iletimini ele alır. Üretici açıklaması IEC 61784-3 ve IEC 61508 kapsamında SIL 3’e kadar kullanımı belirtir. Bu, bütün standart EtherCAT cihazlarının emniyet cihazı olduğu veya kurduğunuz makinenin otomatik olarak SIL 3 sağladığı anlamına gelmez. İlgili emniyet bileşenleri, fonksiyon ve makine emniyeti değerlendirmesi gerekir. [17]
Siber güvenlik başka bir sorudur: kontrolöre kim bağlanabilir, kim program değiştirebilir, üst ağdan hangi trafiğe izin verilir? FSoE’yi genel amaçlı şifreleme veya kullanıcı kimlik doğrulaması yerine koymayın. OT/IT sınırları, yetkili iletişim ve kayıt yaklaşımı sistem mimarisinde ele alınmalıdır. Bu sınır, klasik EtherCAT zincirine rastgele bir firewall koymak değil; örneğin masterın mühendislik ve üst sistem bağlantılarını uygun şekilde korumaktır. [18]
Haberleşme kaybında “bütün motorlar kesin durur” veya “son komut korunur” şeklinde evrensel sonuç yoktur. Cihazın watchdog davranışı, uygulama mantığı ve emniyet fonksiyonu birlikte incelenir. Kabul testinde beklenen tepki ve yeniden başlatma koşulları önceden tanımlanır; arızayı gidermek için korumalar gelişigüzel devre dışı bırakılmaz.
EtherCAT, Beckhoff ve farklı üreticilerle çalışma
EtherCAT’in başlangıcı Beckhoff’a dayanır; ancak bir Beckhoff ürün ailesinin adıyla sınırlı değildir. Seçim yapılırken ağ rolü ve uygulama profili de kontrol edilir. Örneğin Delta Motion’ın belgelenen RMC200 + ECAT çözümü MainDevice olarak çalışır; aynı ürünün EtherCAT SubDevice veya MainDevice’ler arası ağ cihazı olduğu varsayılmaz. “EtherCAT destekli” ifadesinin yanına hangi rolde? sorusunu koymak bu yüzden önemlidir. [2]
Protokol uygunluğu, cihazların projedeki işlevsel eşdeğerliği değildir. Birlikte çalışabilirlik ve conformance testleri önemlidir; buna rağmen desteklenen nesneler, çalışma modları, elektriksel özellikler ve revizyonlar eşleştirilir. Standartlara uyum ile tesisin kabul testini birbirinin yerine kullanmayın. [21]
Programlama dili ve mühendislik aracı master platformuyla seçilir; EtherCAT’in kendisi bir PLC programlama dili değildir. Toplam maliyet yalnız kablo ve saha cihazlarından oluşmaz: seçilen runtime, geliştirme aracı, teşhis, bakım ve entegrasyon da değerlendirilir. Örneğin TwinCAT runtime lisanslaması ayrı bir ürün konusudur; protokol desteğinden “her yazılım ücretsizdir” sonucu çıkarılamaz. [22]
EtherCAT P, G ve G10: İsimleri aynı görev sanmayın
EtherCAT P, veriyle iki ayrı 24 V beslemeyi uyumlu kablo ve konnektör yapısında bir araya getirir. Bu, sıradan Power over Ethernet (PoE) bağlantısı olarak ele alınmamalıdır. Uyumlu port, güç bütçesi ve bağlantı bileşenleri gerekir; yalnız konnektörün benzemesi elektriksel uyum kanıtı değildir. [19]
EtherCAT G ve G10 sırasıyla 1 Gbit/s ve 10 Gbit/s aktarım düzeylerini ele alan genişlemelerdir. Uygun branch yapıları klasik 100 Mbit/s cihazları sisteme dahil edebilir. Bu, mevcut cihazın kablo değiştirilerek kendiliğinden Gigabit Ethernet hızına çıkacağı anlamına gelmez. Sürüm ve genişleme seçimi gerçek master, junction/branch ve cihaz desteğine dayanmalıdır. [20]
Son seçim ölçütü: koordineli hareket, robotik, zaman ilişkili ölçüm veya yoğun I/O gereksinimini açıkça tanımlayın. PROFINET ya da SERCOS gibi başka seçeneklerle karşılaştırırken aynı cihaz kapsamı, çevrim, teşhis ve bakım koşullarını kullanın. Sınırlamaları görmeden yalnız en yüksek hız veya en fazla düğüm sayısıyla karar vermeyin. Kenar bilişim veya üst sistem raporlamasını da hareket kontrolünün zorunlu gerçek zamanlı yolu içine farkında olmadan yerleştirmeyin.
Kaynaklar ve teknik kapsam
Üretici açıklamaları ve aşağıdaki belgeler 18 Eylül 2026 tarihinde kontrol edilmiştir. Sayısal eğitim örneklerinin varsayımları kendi bölümlerinde belirtilir; bunlar saha testi sonucu değildir. IEC atıfları ilgili üretici belgesinin belirttiği kapsamı gösterir, tam standart metninin veya bütün makinenin uygunluk denetimi yerine geçmez.
[1] Beckhoff — EtherCAT: The technology in detail — Çerçeve işleme, master/ESC, dağıtılmış saatler ve EtherCAT’in kökeni.
[2] Delta Motion — EtherCAT Overview — MainDevice/SubDevice rolleri; RMC200 ve ECAT modülüne özgü destek kapsamı.
[3] Delta Motion — Process Data Object (PDO) — Süreç verisi, TxPDO/RxPDO yönleri ve eşleme sınırlamaları.
[4] Delta Motion — Service Data Object (SDO) — İstek üzerine parametre okuma/yazma ve çevrimsel veriden ayrımı.
[5] Beckhoff — CoE interface: parameter management — Nesne sözlüğü, CoE desteğinin koşulları ve başlangıç parametre listesi.
[6] Delta Motion — EtherCAT ESI File — XML cihaz tanımı ve mühendislik projesindeki kullanımı.
[7] Delta Motion — Device Identification — Ağ konumu, aynı model cihazlar ve açık kimlik doğrulaması.
[8] Delta Motion — Distributed Clock Synchronization — DC desteği, yapılandırma ve diğer eşzamanlama seçenekleri.
[9] Delta Motion — Network Topology — Hat/dal yapısı, junction, mantıksal dönüş ve yedek halka koşulları.
[10] Beckhoff — EK1100 technical data — 100BASE-TX/E-bus dönüşümü ve E-bus besleme kapasitesi.
[11] Beckhoff — EL3102 technical data — ±10 V giriş, dönüşüm süresi, çözünürlük ve 8 bayt süreç görüntüsü.
[12] Beckhoff — EtherCAT State Machine — INIT/PREOP/SAFEOP/OP/BOOT ve watchdog ile çıkış davranışı.
[13] Delta Motion — EtherCAT State Machine — Haberleşme durumu ile sürücü/valf uygulama durumunun farklılığı.
[14] Beckhoff — WcState — WcState 0/1, geçersiz veride son değerin tutulması ve InputToggle.
[15] Delta Motion — EtherCAT Diagnostics: General — Gerçek/istenen durum, port hata sayaçları ve teşhis görünümü.
[16] Wireshark — EtherCAT display-filter reference — ecat, ecat.cmd ve ecat.cnt görüntüleme alanları.
[17] Beckhoff — Safety over EtherCAT (FSoE) — FSoE, black-channel yaklaşımı ve IEC 61784-3/IEC 61508 kapsamı.
[18] NIST SP 800-82 Rev. 3 — OT Security — Bölüm 5.2.3.1, basılı s. 71–73: ağ bölümlendirme, izinli trafik ve işletim/emniyet etkileri.
[19] Beckhoff — EtherCAT P — Veri ile iki ayrı 24 V beslemenin uyumlu kablo/konnektörde taşınması.
[20] Beckhoff — EtherCAT G/G10 — 1/10 Gbit/s genişlemeleri ve 100 Mbit/s cihazların branch yapısıyla entegrasyonu.
[21] Beckhoff — EtherCAT development products / Test Centers — Uygunluk ve birlikte çalışabilirlik testlerinin görevleri.
[22] Beckhoff — TwinCAT 3 licensing — Protokol desteğinden ayrı olarak kullanılan runtime ürününün lisanslanması.