
EtherCAT'in teknik özellikleri nelerdir?
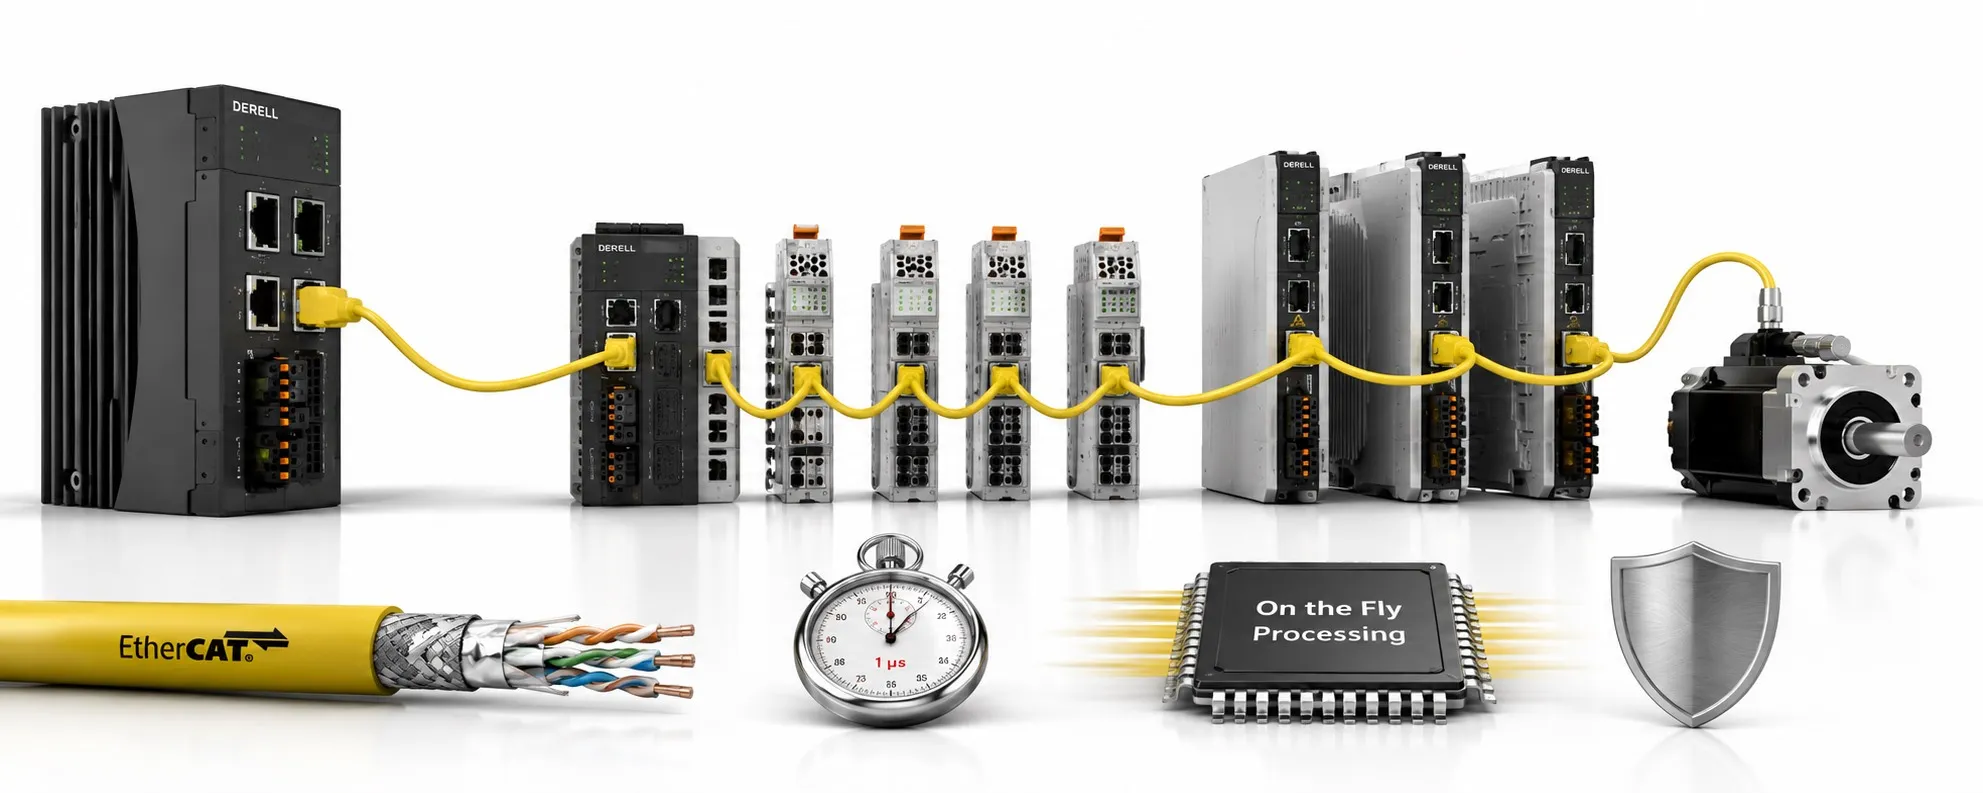
EtherCAT'in teknik özellikleri nelerdir? EtherCAT, yalnızca “100 Mbit/s çalışan hızlı Ethernet” diye tarif edilemez. Teknik yapısı; standart Ethernet çerçevesi içinde EtherCAT datagramları, saha cihazlarında donanımsal on-the-fly işleme, mantıksal süreç belleği, Distributed Clocks zaman senkronizasyonu, EtherCAT State Machine ve farklı mailbox protokollerinin birlikte çalışmasına dayanır. Bu nedenle bir EtherCAT sistemini değerlendirirken EtherCAT'ın genel tanımını, çalışma mekanizmasını ve aşağıdaki teknik sınırları birbirinden ayırmak gerekir.[1]
Kısa teknik özet: Klasik EtherCAT fiziksel bağlantısı çoğunlukla 100BASE-TX, 100 Mbit/s full-duplex kullanır; bakırda iki cihaz arasındaki bağlantı uzunluğu tipik olarak en fazla 100 m'dir. Fiber ve backplane gibi başka fiziksel ortamlar da mümkündür. SubDevice adres alanı 16 bittir ve teorik ağ adreslenebilirliği 65.535 cihaza kadar uzanabilir; fakat bu rakam gerçek projedeki çevrim süresi, süreç verisi miktarı, MainDevice kapasitesi veya cihaz üreticisinin sınırlarıyla aynı şey değildir.[2]
| Teknik başlık | Klasik EtherCAT için temel bilgi | Yanlış yorumlanmaması gereken nokta |
|---|---|---|
| Hat hızı | 100 Mbit/s full-duplex, yaygın olarak 100BASE-TX | 100 Mbit/s = çevrim süresi değildir |
| Çerçeve | IEEE 802.3 Ethernet çerçevesi, EtherType 0x88A4 | EtherCAT süreç verisi normal TCP/IP trafiği gibi işlenmez |
| Senkronizasyon | Distributed Clocks; uygun cihazlarda < 1 µs düzeyinde jitter hedefi | Her EtherCAT cihazı DC desteklemek zorunda değildir |
| Adresleme | 16 bit SubDevice adres alanı; fiziksel ve mantıksal erişim türleri | 65.535 teorik adres = aynı performansta 65.535 cihaz garantisi değildir |
| Topoloji | Hat, ağaç, yıldız, dallanma; uygun donanımla yedeklilik | Yedeklilik her kurulumda kendiliğinden oluşmaz |
| Cihaz tanımı | ESI XML dosyası + cihazdaki SII bilgisi | RJ45 soket veya “Ethernet” etiketi EtherCAT uyumluluğu kanıtı değildir |
1. EtherCAT çerçevesi ve EtherType 0x88A4
EtherCAT verisi standart Ethernet çerçevesi içinde taşınır ve doğrudan EtherCAT çerçevesi 0x88A4 EtherType değeriyle tanımlanır. Bir çerçeve, bir veya daha fazla EtherCAT datagramı taşıyabilir. Datagram; komut, adresleme bilgisi, veri alanı ve sonunda Working Counter (WKC) içerir. Böylece MainDevice tek bir çerçeve içinde birden fazla cihazın süreç verisini okuyabilir, yazabilir veya aynı anda okuyup yazabilir.[1]
Buradaki kritik fark, saha cihazının çerçeveyi tamamen alıp yeniden paketlemesini beklememektir. EtherCAT SubDevice Controller (ESC) adreslenen bayt veya bitleri çerçeve geçerken işler. MainDevice tarafında standart Ethernet MAC kullanılabilmesi mümkündür; ancak saha cihazında bu zaman kritik işlemi yapan EtherCAT uyumlu ESC gerekir. Dolayısıyla haberleşme portunun RJ45 biçiminde olması tek başına EtherCAT desteği anlamına gelmez.[1]
2. FMMU, mantıksal adresleme ve süreç belleği
FMMU (Fieldbus Memory Management Unit), MainDevice'in mantıksal süreç belleğini SubDevice içindeki fiziksel süreç verisine eşler. Bu yapı bit seviyesine kadar eşleme yapabildiği için bir dijital giriş terminalinin yalnız birkaç biti, bir servo sürücünün onlarca baytı ve başka bir I/O istasyonunun verileri aynı mantıksal süreç alanında düzenlenebilir. EtherCAT mantıksal adresleme için 4 GB adres alanı sağlar; bu alan “4 GB gerçek I/O verisi her çevrimde taşınır” anlamına gelmez.[3]
Bir PLC programında görülen süreç imajı bu yüzden fiziksel cihaz sırasının basit bir kopyası değildir. PDO eşleştirmesi ve FMMU düzeni, hangi bilginin hangi mantıksal adreste bulunduğunu belirler. Bu ayrım özellikle servo sistemler, hızlı enkoder verileri ve dağıtılmış I/O kullanılan makinelerde önemlidir.
3. SyncManager: ağ verisi ile cihaz uygulaması arasındaki kapı
SyncManager, ESC belleği ile yerel cihaz uygulamasının aynı veri alanına tutarlı biçimde erişmesini yönetir. Yaygın kullanımda SM0/SM1 mailbox iletişimi, SM2/SM3 ise çıkış ve giriş süreç verisi için kullanılır. FMMU “verinin ağdaki mantıksal yerini”, SyncManager ise “ESC ile cihaz uygulaması arasında bu verinin güvenli ve tutarlı aktarımını” çözer; iki yapı aynı şey değildir.[4]
4. Distributed Clocks: zamanın ağ boyunca ortaklaştırılması
Gerçek zamanlı performans yalnız yüksek veri hızından oluşmaz. EtherCAT'ın Distributed Clocks (DC) mekanizması, dağıtılmış cihaz saatlerini bir referans saate göre düzeltir ve hat üzerindeki yayılma gecikmesini hesaba katar. ETG, uygun DC uygulamalarında sistem jitter'ının belirgin biçimde 1 µs'nin altında tutulabildiğini açıklar. Ancak her SubDevice'in DC yeteneği aynı değildir; Free Run, SyncManager senkronizasyonu ve DC senkronizasyonu cihaz kılavuzuna göre ayırt edilmelidir.[1]
Bu nedenle bir çok eksenli robotik veya motion uygulamasında “EtherCAT var” demek yeterli değildir. Sürücülerin desteklediği senkronizasyon modu, minimum çevrim süresi ve MainDevice görev zamanlaması ayrıca kontrol edilir. Konu, EtherCAT gecikmesi ile de doğrudan ilişkilidir fakat jitter, latency ve cycle time aynı ölçü değildir.
5. EtherCAT State Machine: INIT'ten OP'ye geçiş
Bir SubDevice devreye alındığında çalışma durumu INIT → PREOP → SAFEOP → OP sırasıyla yönetilir; BOOT bazı cihazlarda isteğe bağlıdır. PREOP aşamasında mailbox iletişimi kullanılabilir fakat normal süreç verisi çalışmaz. SAFEOP'ta giriş süreç verisi geçerli hale gelebilirken çıkışlar güvenli durumda tutulur. Normal çıkış süreç verisinin cihaz tarafından uygulanması OP durumunda beklenir.[5]
Bu durumlar arıza teşhisinde değerlidir. Örneğin cihaz SAFEOP'ta kalıyorsa bunu doğrudan “kablo kopuk” diye yorumlamak yerine PDO/SyncManager yapılandırması, Distributed Clocks ayarı, watchdog veya cihazın verdiği AL Status Code incelenir. Daha ayrıntılı kontrol için EtherCAT hata teşhisi ayrı bir konudur.
6. Working Counter neden önemlidir?
Her EtherCAT datagramının sonunda bulunan Working Counter, datagram tarafından adreslenen ve ilgili işlemi gerçekten gerçekleştiren cihazların katkısıyla değiştirilir. MainDevice beklenen WKC ile dönen WKC'yi karşılaştırarak “çerçeve geri geldi” bilgisinden daha güçlü bir kontrol elde eder. Beklenmeyen WKC, ilgili datagramda beklenen okuma/yazma işlemlerinden en az birinin tamamlanmadığını gösterir; fakat tek başına arızalı cihazın adını söylemek zorunda değildir.[6]
Bu ayrım SCADA veya HMI ekranında eski değerin görüntülenmesiyle de ilgilidir: ekranda sayısal bir değer bulunması, güncel süreç verisinin geçerli olduğu anlamına gelmez. WKC, cihaz durumu, watchdog ve uygulamanın veri-güncellik kontrolü birlikte değerlendirilmelidir.
7. ESI ve SII: cihazın kimliği ve yapılandırma bilgisi
ESI (EtherCAT SubDevice Information), cihaz üreticisinin sağladığı XML tabanlı cihaz tanım dosyasıdır. Desteklenen süreç verileri, mapping seçenekleri, mailbox protokolleri, senkronizasyon modları ve fiziksel port bilgileri gibi mühendislik verilerini yapılandırma aracına taşır. Cihazın kendi non-volatile belleğindeki SII ise kimlik ve temel çalışma bilgilerini barındırır.[7]
Bu nedenle aynı üreticinin iki farklı servo sürücüsünde EtherCAT soketi bulunsa bile ESI dosyası, ürün kodu, revizyon ve PDO yapısı farklı olabilir. hangi cihazların EtherCAT'a entegre edilebildiği fiziksel konnektörden değil, gerçek cihaz desteğinden doğrulanmalıdır.
8. Mailbox protokolleri: CoE, FoE, EoE ve SoE
EtherCAT yalnız çevrimsel I/O baytlarından oluşmaz. İhtiyaca göre farklı mailbox protokolleri kullanılabilir. CoE (CAN application protocol over EtherCAT), CANopen nesne sözlüğü ve cihaz profillerinin EtherCAT üzerinden kullanılmasını sağlar; ancak fiziksel ağın CAN olduğu anlamına gelmez. FoE dosya aktarımı, EoE klasik Ethernet trafiğinin EtherCAT mailbox kanalı üzerinden taşınması, SoE ise IEC 61800-7 ile ilişkili servo sürücü profilidir. Hangi protokolün kullanılabildiği cihazın gerçek implementasyonuna bağlıdır.
Örneğin CoE kullanan bir sürücüde CiA 402 benzeri durum makinesi ve nesne sözlüğü görülebilir; bunun ayrıntıları CANopen kavramlarıyla ilişkilidir fakat EtherCAT'ı CANopen ile eşitlemek doğru değildir. Motion tarafındaki uygulama seçimi için EtherCAT servo rehberi ayrıca değerlendirilmelidir.
9. Fiziksel ortam ve topoloji
Klasik EtherCAT'ta yaygın fiziksel ortam 100BASE-TX'tir: 100 Mbit/s full-duplex çalışır ve standart bakır bağlantıda iki cihaz arasında en fazla 100 m kullanılabilir. ETG ayrıca 100BASE-FX fiber ve backplane için LVDS gibi ortamları tanımlar. Fiberde gerçek izin verilen mesafe kullanılan optik cihaz/transceiver ve üretici şartlarına göre belirlenmelidir.[2]
Hat, ağaç, yıldız ve dallanmış topolojiler oluşturulabilir. Bu esneklik EtherCAT topolojisi başlığında ayrıntılandırılır. Ethernet kablo uzunluğu için kullanılan 100 m kuralını “tüm EtherCAT ağının toplam uzunluğu 100 m” şeklinde okumamak gerekir; sınır 100BASE-TX'te iki aktif EtherCAT düğümü arasındaki bağlantı içindir.
10. 65.535 cihaz rakamı neyi ifade eder?
EtherCAT SubDevice adres alanı 16 bit olduğu için ETG kurulum rehberi teorik olarak 65.535 SubDevice'a kadar adreslenebilirlikten söz eder. Bu teknik adres alanıdır. Gerçek bir MainDevice'in desteklediği cihaz sayısı; kontrolör belleği, ESI/PDO yapısı, çevrim zamanı, telegram miktarı, teşhis yükü ve kullanılan mühendislik yazılımının sınırları nedeniyle çok daha düşük olabilir.[2]
Bu nedenle “kaç cihaz bağlanır?” sorusunun cevabı yalnız protokol adres sayısından çıkarılmaz. EtherCAT limitleri değerlendirilirken adreslenebilirlik ile uygulanabilir ağ boyutu ayrı tutulmalıdır.
11. Teknik örnek: süreç verisi bütçesini doğru okumak
Varsayımsal örnek: 12 servo ekseninin her birinde MainDevice → sürücü yönünde 16 bayt RxPDO ve sürücü → MainDevice yönünde 16 bayt TxPDO eşlendiğini düşünelim. Yalnız uygulama süreç verisi açısından toplam 12 × (16 + 16) = 384 bayt elde edilir. 384 baytın 100 Mbit/s hatta çıplak bit serileştirme karşılığı yaklaşık 30,72 µs'dir. Fakat bu değer EtherCAT çevrim süresi değildir; Ethernet/EtherCAT başlıkları, datagram yapısı, WKC, kablo yayılma gecikmesi, ESC gecikmesi, MainDevice görev süresi ve cihaz uygulamasının kendi örnekleme/işleme süresi ayrıca vardır.
Bu örnek, teknik özellik tablosundaki “100 Mbit/s” rakamından doğrudan bir makine çevrim süresi türetmenin neden yanlış olduğunu gösterir. Ayrıntılı zaman bütçesi için gerçek zamanlı performans ve latans sayfaları birlikte okunmalıdır.
12. EtherCAT G, EtherCAT G10 ve klasik EtherCAT aynı hız değildir
Klasik EtherCAT segmentleri 100 Mbit/s çalışır. EtherCAT G 1 Gbit/s, EtherCAT G10 ise 10 Gbit/s seviyesine çıkan genişletmelerdir. Bunlar klasik EtherCAT cihazlarının tamamının otomatik olarak gigabit hızında çalıştığı anlamına gelmez. ETG'nin Branch Controller yaklaşımı, gigabit omurga ile 100 Mbit/s segmentlerin aynı sistem içinde birlikte kullanılmasına olanak verir ve segmentleri paralel işleyerek özellikle yüksek veri miktarlı uygulamalarda avantaj sağlar.[8]
Bu konu, EtherCAT sürümleri ve nesilleri başlığında ayrıca ele alınmalıdır. Bir EtherCAT G cihazının klasik 100 Mbit/s EtherCAT ile uyumluluk biçimi, cihaz ve Branch Controller mimarisi üzerinden değerlendirilir.
13. EtherCAT P: veri ve besleme aynı kabloda olabilir
EtherCAT P, EtherCAT haberleşmesini ve besleme gerilimlerini tek kablo/konnektör sisteminde birleştiren fiziksel katman genişletmesidir. Bu özelliği sıradan EtherCAT portlarının tamamına genellememek gerekir; EtherCAT P uyumlu bağlantı, konnektör ve güç bütçesi gerekir. Güç dağıtımı ve gerilim düşümü ayrıca hesaplanmalıdır.[9]
14. FSoE teknik özelliktir; siber güvenliğin karşılığı değildir
Safety over EtherCAT (FSoE), EtherCAT üzerinden fonksiyonel emniyet verisinin taşınması için tanımlanan güvenli iletişim katmanıdır ve IEC 61784-3 CPF 12 kapsamındadır. Bu, ağın kimlik doğrulama, yetkilendirme, kötü amaçlı erişim veya genel endüstriyel siber güvenlik gereksinimlerini tek başına karşıladığı anlamına gelmez. Ayrıca FSoE destekli bir cihazın varlığı bütün makineyi kendiliğinden belirli bir SIL seviyesine taşımaz.[10]
15. Uluslararası standartlardaki yeri
EtherCAT, IEC 61158 serisinde Type 12 ve IEC 61784-2 içinde CPF 12 olarak tanımlanır. Hareket kontrolü ve fonksiyonel emniyet gibi alanlarda ilgili başka IEC standartlarıyla da ilişkilidir. Ancak bir ürünün “EtherCAT destekli” olması o ürünün bütün makine güvenliği, EMC veya ürün güvenliği standartlarına otomatik uygun olduğu anlamına gelmez. Protokol standardizasyonu ile ürün/tesis uygunluğu ayrı kanıt ister.[11]
Bu nedenle EtherCAT'ı yalnız rakamlarla değil; hat hızı + süreç verisi eşlemesi + cihaz senkronizasyonu + ESM durumu + WKC teşhisi + gerçek cihaz ESI/PDO sınırları birlikte değerlendirmek gerekir. Uygulamanın seçim tarafı için EtherCAT'ın avantajları, mimari tarafı için MainDevice/SubDevice iletişimi ve karşılaştırma için diğer endüstriyel Ethernet protokolleri ayrı okunmalıdır.
İlgili EtherCAT rehberleri
• EtherCAT gerçek zamanlı performansı
• EtherCAT cihaz ve sensör entegrasyonu
• EtherCAT limitleri ve sınırlamaları
Kaynaklar
[1] EtherCAT Technology Group, EtherCAT Technology: ethercat.org/en/technology.html
[2] EtherCAT Technology Group, ETG.1600 EtherCAT Installation Guideline: ETG.1600 Installation Guideline
[3] EtherCAT Technology Group, logical addressing/FMMU technology description: EtherCAT Implementation
[4] EtherCAT Technology Group, EtherCAT State Machine / SyncManager: ESM Knowledge Base
[5] EtherCAT Technology Group, EtherCAT State Machine: INIT, PREOP, SAFEOP, OP
[6] EtherCAT Technology Group, EtherCAT Diagnosis for Users: Working Counter diagnostics
[7] EtherCAT Technology Group, EtherCAT SubDevice Information (ESI): ETG.2000 / ESI resources
[8] EtherCAT Technology Group, EtherCAT G: 1 Gbit/s and branch concept
[9] EtherCAT Technology Group, EtherCAT P: EtherCAT P technology
[10] EtherCAT Technology Group, Safety over EtherCAT: FSoE / IEC 61784-3 CPF12
[11] EtherCAT Technology Group, international standardization: IEC 61158 Type 12 / IEC 61784-2 CPF 12