
EtherCAT ile diğer endüstriyel Ethernet protokolleri arasındaki farklar nelerdir?
EtherCAT, PROFINET, EtherNet/IP, POWERLINK, Sercos III, Modbus TCP ve CC-Link IE aynı Ethernet ailesinden yararlansa da aynı protokol değildir. Fark yalnız hızda değildir; çevrimsel verinin nasıl planlandığı, cihazın ne zaman konuşabildiği, zaman senkronizasyonunun nasıl sağlandığı, topolojinin nasıl kurulduğu, cihaz profilinin nasıl tanımlandığı ve emniyet/teşhis servislerinin nasıl eklendiği değişir. Bu yüzden “hangisi daha hızlı?” sorusundan önce “hangi cihazlar, hangi çevrim, hangi mevcut altyapı ve hangi bakım ekosistemi?” sorusu cevaplanmalıdır.[1]
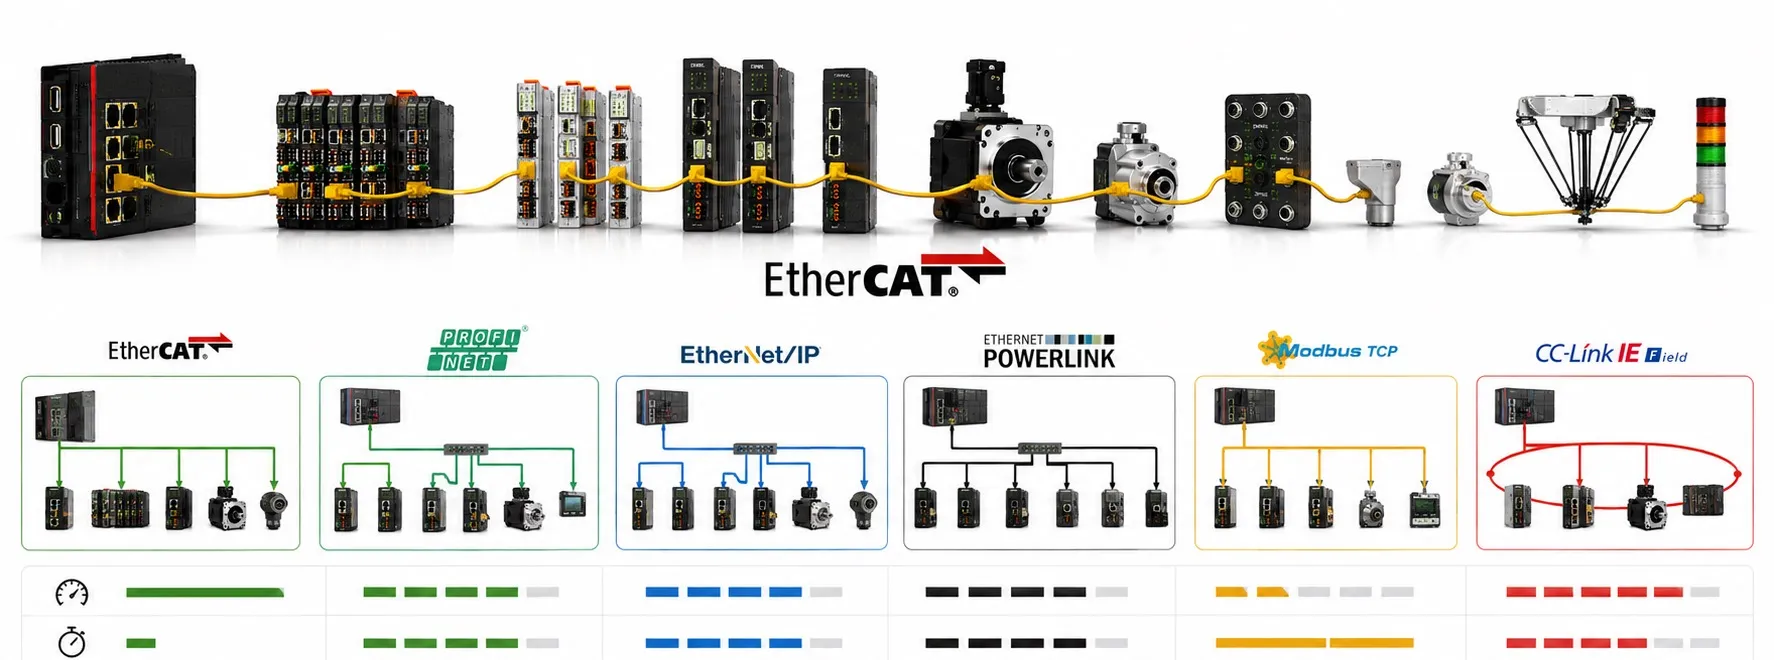
Görseli doğru okuyalım: Yukarıdaki görsel EtherCAT, PROFINET, EtherNet/IP, POWERLINK, Modbus TCP ve CC-Link IE Field ağlarını yan yana gösteriyor. Bu bir “performans puan tablosu” olarak okunmamalı. Aynı servo, I/O veya PLC sınıfının farklı protokol varyantları bulunabilir; RJ45/M12 konnektörü ve Ethernet kablosu ortak görünse bile uygulama protokolleri birbirinin yerine geçmez.
1. EtherCAT: çerçeve geçerken işleme ve dağıtılmış proses image
EtherCAT klasik 100 Mbit/s saha segmentinde bir veya daha fazla EtherCAT frame içinde çok sayıda SubDevice'ın proses verisini taşıyabilir. Saha cihazı EtherCAT Slave Controller üzerinden kendisine ayrılmış alanı çerçeve geçerken okur/yazar. Distributed Clocks zaman senkronizasyonunu, Working Counter ise beklenen bellek işlemlerinin gerçekleşip gerçekleşmediğini izlemeye yardım eder. Hat, ağaç, yıldız ve branch yapıları EtherCAT'a özgü port/junction mantığıyla kurulabilir.[2]
Bu mimari özellikle çok sayıda küçük I/O, çok eksenli servo, robotik ve senkron ölçüm uygulamalarında anlamlıdır. Ancak düşük gecikmeli haberleşme, yavaş sensör fiziğini veya sürücünün iç kontrol çevrimini ortadan kaldırmaz; gerçek zamanlı performans ayrı bütçelenmelidir.
2. PROFINET: RT, IRT ve TSN ile farklı gerçek zaman sınıfları
PROFINET, PI ekosisteminde Controller/Device modeliyle çalışır ve standart Ethernet altyapısını endüstriyel I/O, teşhis ve cihaz modellemesiyle birleştirir. Güncel PROFINET dünyası yalnız “RT veya IRT” diye okunmamalı: PI, PROFINET over TSN yaklaşımını da spesifikasyona dahil etmiş durumda. Standart Ethernet/TCP-IP trafiği teşhis ve üst seviye servislerle aynı altyapıda paralel çalışabilir.[3]
Line topolojisi entegre switch'li cihazlarla, star ayrı switch'lerle, ring ise MRP/MRPD gibi media redundancy mekanizmalarıyla kurulabilir. Bu nedenle eski “PROFINET daima yıldız ve harici switch ister” cümlesi artık fazla kabadır. PROFIBUS kurulu tesislerde proxy/gateway ve PI ekosistemi de seçimde önemli olabilir.
3. EtherNet/IP: CIP nesne modeli, producer–consumer ve standart Ethernet altyapısı
EtherNet/IP, ODVA'nın Common Industrial Protocol (CIP) hizmetlerini standart Ethernet ve TCP/UDP/IP üzerinde taşır. CIP'in producer–consumer modeli, cihaz profilleri ve CIP Safety / CIP Security / CIP Sync / CIP Motion gibi servisleri aynı uygulama ailesinde toplar. Çevrimsel I/O tipik olarak UDP tabanlı implicit messaging ile taşınırken parametre/konfigürasyon için explicit messaging kullanılır.[4]
Motion uygulamasında EtherNet/IP yalnız sıradan TCP trafiğine dayanmaz: CIP Motion + CIP Sync, IEEE 1588 uyumlu zaman senkronizasyonunu kullanarak dağıtılmış eksenleri koordine eder. Bu yüzden eski “EtherNet/IP gerçek zaman için yalnız normal switch trafiğidir” genellemesi doğru değildir.[5]
Ayrıca DeviceNet ve ControlNet ile aynı CIP üst katman ailesini paylaşması, mevcut ODVA/CIP altyapısı olan fabrikalarda mühendislik açısından önemli olabilir.
4. POWERLINK: zamanı slotlara bölen Managing Node / Controlled Node modeli
Ethernet POWERLINK, IEEE 802.3 tabanını deterministic çevrime genişletir. Ağdaki Managing Node (MN) Slot Communication Network Management (SCNM) ile zamanı düzenler; Controlled Node (CN)'lar belirlenmiş çevrimde veri alışverişi yapar. POWERLINK çevriminde isochronous veri için zaman dilimleri ve daha az kritik TCP/UDP trafiği için asynchronous bölüm bulunur.[6]
Bu yapı EtherCAT'ın “frame geçerken bütün cihazları işleme” modelinden farklıdır. İki teknoloji de gerçek zamanlı motion/I/O için kullanılabilir ama network scheduler ve cihazın medya erişim davranışı aynı değildir.
5. Sercos III: motion kökenli ama yalnız servo protokolü değil
Sercos III line ve ring topolojilerinde çalışan, iki portlu cihazların telegramı iki yönde işleyebildiği gerçek zamanlı Ethernet teknolojisidir. Motion kontrolü tarihsel olarak merkezde olsa da modern Sercos yalnız servo sürücülerle sınırlı değildir; I/O, safety ve çeşitli otomasyon cihazlarını kapsayabilir. Ring yapısı kablo yedekliliği sağlayabilir; Sercos ayrıca gerçek zaman kanalının yanında standard Ethernet trafiğine ayrılmış UC Channel yaklaşımına sahiptir.[7]
Dolayısıyla “Sercos = sadece motor sürücüsü” karşılaştırması bugünkü kapsamı eksik anlatır. CNC/motion tarafında cihaz ekosistemi ve mevcut kontrolör desteği seçimde belirleyicidir.
6. Modbus TCP: basit client/server veri modeli, farklı gerçek zaman hedefi
Modbus TCP, Modbus uygulama mesajlarını TCP/IP üzerinden taşır; standart servis portu 502'dir. Temel iletişim client/server istek–cevap modelidir ve register/coils gibi Modbus veri modeline dayanır. Basitlik, yaygınlık ve entegrasyon kolaylığı önemli avantajlardır.[8]
Ancak Modbus TCP'nin standart tanımı EtherCAT Distributed Clocks, PROFINET IRT veya CIP Motion benzeri isochronous motion servislerini tanımlamaz. Bu yüzden yavaş proses değişkeni, enerji sayacı veya basit uzak I/O ile yüksek eksen senkronizasyonunu aynı gereksinim gibi karşılaştırmamak gerekir. OtomasyonAVM'nin Modbus SSS ağacı RTU/ASCII/RS-485 tarafıyla birlikte bu ayrımı derinleştiriyor.
7. CC-Link IE Field ve CC-Link IE TSN: görseldeki altıncı aileyi atlamayalım
Görselde CC-Link IE de yer alıyor. CC-Link IE Field, 1 Gbit/s saha ağı üzerinde deterministic control ile asenkron bilgi trafiğini birlikte ele alır; ring, line ve star topolojilerini destekler. Daha yeni CC-Link IE TSN ise IEEE TSN mekanizmalarıyla control ve standard Ethernet trafiğini aynı altyapıda zaman duyarlı biçimde birleştirmeyi hedefler.[9]
Bu aile de “Ethernet kablosu aynıysa protokol aynı” varsayımını çürütür: cihaz açıklaması, istasyon rolü, profile ve conformance şartları kendi CLPA ekosistemine aittir.
8. Aynı kavramların isimleri bile farklıdır
| Teknoloji | Kontrol rolleri | Çevrimsel yaklaşım | Cihaz tanımı / profil | Zaman / motion yaklaşımı |
|---|---|---|---|---|
| EtherCAT | MainDevice / SubDevice | On-the-fly datagram processing | ESI + device profiles | Distributed Clocks |
| PROFINET | IO Controller / IO Device | RT / IRT / TSN profile | GSDML + PI profiles | IRT / time sync / TSN |
| EtherNet/IP | Scanner / Adapter, Producer / Consumer | CIP I/O over UDP + explicit services | EDS + CIP device profiles | CIP Sync + CIP Motion |
| POWERLINK | Managing Node / Controlled Node | SCNM time slots; isochronous + asynchronous phase | Object Dictionary / XDD | Cycle scheduler + synchronization |
| Sercos III | Master / Slave | Cyclic telegrams in line/ring | Sercos device model / profiles | Synchronized cyclic channel |
| Modbus TCP | Client / Server | TCP request / response | Modbus data model / function codes | No native isochronous motion layer |
| CC-Link IE TSN | Master / Remote / Local roles by profile | Cyclic control + transient/standard Ethernet traffic | CSP+ / CLPA profiles | IEEE 802.1AS / TSN scheduling |
9. “Hız” karşılaştırmasında en çok yapılan hata
Hat hızını doğrudan makine tepki süresi sanmak yanlıştır. 1 Gbit/s çalışan bir ağ, 100 Mbit/s çalışan başka bir ağdan her uygulamada daha hızlı kontrol cevabı vermek zorunda değildir. Cycle time; frame organizasyonu, node sayısı, proses veri büyüklüğü, switch/junction gecikmesi, runtime scheduler, cihaz uygulama süresi ve I/O filtresiyle birlikte oluşur.
Bu nedenle bu sayfada “EtherCAT X kat hızlıdır” gibi evrensel bir sıralama vermiyoruz. Eski karşılaştırma tabloları belirli varsayımlarla yararlı olabilir; fakat bugünkü PROFINET TSN, CIP Motion/Sync ve CC-Link IE TSN gibi gelişmeler varken gerçek proje kararı için aynı cihaz sayısı, aynı I/O hacmi ve aynı timing hedefi ile ölçüm gerekir.
10. Fonksiyonel emniyet ve siber güvenlik de protokol ailelerine göre ayrılır
EtherCAT'ta FSoE, PROFINET'te PROFIsafe, EtherNet/IP'te CIP Safety ve CC-Link ailesinde safety profilleri bulunabilir. Bunlar fonksiyonel emniyet iletişimi içindir; firewall, authentication, certificate veya network segmentation gibi siber güvenlik işlevlerinin yerine geçmez. Protokol seçerken “safety destekliyor” ile “cyber-secure” aynı kutuya yazılmamalıdır.
11. OtomasyonAVM içeriğiyle protokolü değil, gerçek makineyi karşılaştırmak
OtomasyonAVM'de bu karşılaştırmanın her tarafına inen ayrı içerikler var: PROFINET, EtherNet/IP, POWERLINK, SERCOS, Modbus, CC-Link ve ana Ethernet rehberleri aynı haberleşme ağacında bulunuyor.
Bunun yanında kararın cihaz tarafını PLC, servo, VFD, sensör, robotik ve SCADA içerikleri tamamlıyor. Böylece “protokol A mı B mi?” yerine mevcut kontrolör hangi ağı destekliyor, servo/sensör hangi profile sahip, hangi cycle time gerekiyor, bakım ekibi hangi araçları kullanıyor? sorularıyla karar verilebilir.
12. Seçim için kısa mühendislik kontrolü
Mevcut altyapı: fabrikada zaten PI, CIP, Sercos veya başka ekosistem var mı? Motion: eksenler ne kadar sıkı senkron olacak? I/O: toplam proses image ve update süresi ne? Topoloji: line/branch/ring veya standart switch altyapısı hangisi daha doğal? Safety: hangi safety profile gerçekten cihazlarda var? IT/OT: aynı altyapıda standard Ethernet/IP trafiği ne kadar önemli? Bakım: teşhis araçları, yedek cihaz ve personel bilgisi hangi tarafta güçlü?
Bu sorular cevaplandıktan sonra EtherCAT teknik özellikleri, topoloji, cihaz entegrasyonu ve limitler gibi detaylara inilmesi daha sağlıklı olur.
İlgili OtomasyonAVM rehberleri
• EtherCAT nedir?
• PROFINET nedir?
• EtherNet/IP nedir?
• Ethernet POWERLINK nedir?
• SERCOS haberleşme
• Modbus SSS
• CC-Link nedir?
• Ethernet nedir?
• EtherCAT MainDevice–SubDevice iletişimi
• EtherCAT gerçek zamanlı performansı
• EtherCAT endüstri standartları
• Endüstriyel haberleşme
Teknik kaynaklar
[1] EtherCAT Technology Group — EtherCAT technology architecture and international standardization. ETG Technology
[2] EtherCAT Technology Group — on-the-fly processing, Distributed Clocks and topology. EtherCAT Technology
[3] PROFIBUS & PROFINET International — PROFINET system description, current specification and PROFINET over TSN guidance. PROFINET System Description / Specification / TSN
[4] ODVA — EtherNet/IP uses standard Ethernet/TCP/IP, UDP for cyclic I/O and CIP at the upper layers. EtherNet/IP
[5] ODVA — CIP Motion and CIP Sync for synchronized motion and IEEE 1588-based time. CIP Motion / CIP Sync
[6] OPC Foundation / POWERLINK — SCNM, Managing Node/Controlled Node, isochronous and asynchronous POWERLINK phases; IEEE 61158 adoption of EPSG DS 301. POWERLINK overview / IEEE 61158-2017
[7] Sercos International — line/ring topology, cyclic real-time behavior and common infrastructure with standard Ethernet traffic. Sercos topology / Common infrastructure
[8] Modbus Organization — Modbus TCP/IP implementation and client/server messaging over TCP. Modbus Specifications / Introduction
[9] CC-Link Partner Association — CC-Link IE Field and CC-Link IE TSN architecture. CC-Link IE Field / CC-Link IE TSN