
EtherCAT topolojisi nedir?
EtherCAT topolojisi, MainDevice ile saha cihazlarının fiziksel olarak hangi sırayla ve hangi dallarla bağlandığını anlatır. EtherCAT yalnız tek bir “bus” düzenine bağlı değildir; hat, ağaç, yıldız, dallı hat ve bunların birleşimleri kurulabilir. Ancak topolojiyi doğru anlamak için iki şeyi ayırmak gerekir: kablonun fiziksel görünüşü ile EtherCAT çerçevesinin mantıksal dolaşım yolu aynı şey değildir.[1]
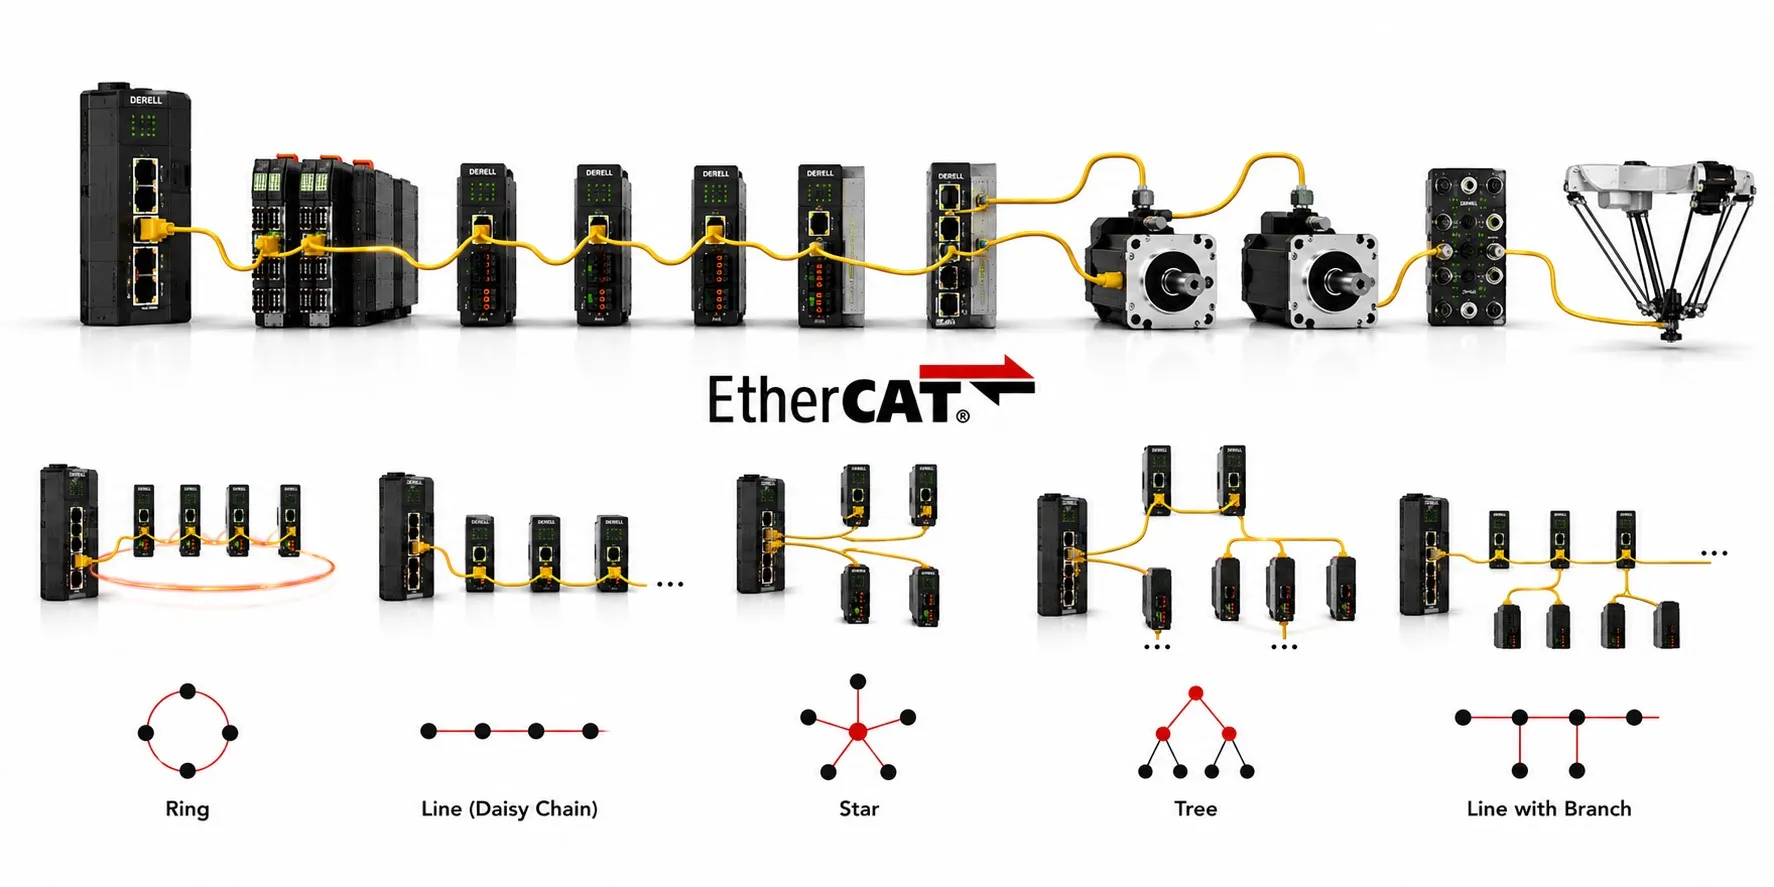
Görseldeki kritik nokta: Üstte gerçek cihazlarla, altta sade şemalarla Ring, Line (Daisy Chain), Star, Tree ve Line with Branch gösteriliyor. Bu şekiller fiziksel yerleşimi anlatır. Örneğin fiziksel bir line düzeninde bile EtherCAT telegramı son açık porttan geri döner; bu yüzden çalışma mantığı bir logical ring gibi davranır. Fiziksel yedekli ring ise bununla aynı şey değildir.
1. Fiziksel hat neden mantıksal halka gibi çalışır?
EtherCAT MainDevice telegramı ilk SubDevice'a gönderir. Her SubDevice kendisine ait veriyi çerçeve geçerken okur veya yazar. Son cihazdaki açık port algılandığında çerçeve full-duplex Ethernet'in dönüş yolunu kullanarak tekrar MainDevice'a gider. Bu nedenle kablo fiziksel olarak düz bir hat olsa bile veri yolu mantıksal olarak gidiş–dönüş yapan bir halka oluşturur.[2]
Bu ayrım, EtherCAT nasıl çalışır? konusunun temelidir. “Son cihazdan ayrıca bir dönüş kablosu çekmezsem veri geri gelemez” düşüncesi normal line topolojisi için yanlıştır; dönüş yolu aynı full-duplex bağlantının diğer iletim çifti üzerinden oluşur.
2. Line / Daisy Chain: makine boyunca en doğal düzen
Line topolojisinde MainDevice → SubDevice 1 → SubDevice 2 → SubDevice 3 şeklinde ilerlenir. Birçok sürücü, uzak I/O veya junction cihazında giriş ve çıkış portları bulunduğu için ayrı bir Ethernet switch kullanmadan makinenin fiziksel hattını takip etmek mümkündür. Konveyör, uzun paketleme hattı, baskı makinesi veya ardışık servo eksenleri buna uygun örneklerdir.[3]
Hat yapısının zayıf noktası da açıktır: yedeklilik yoksa fiziksel kopmanın aşağı tarafındaki cihazlara erişim kaybolabilir. Bu nedenle yalnız topoloji şekline değil, makinede hangi kablonun hareketli zincirden geçtiğine, hangi cihazın kritik olduğuna ve bakım sırasında hangi bölümün ayrılacağına bakılır.
3. Branch / Drop Line: ana hattı bozmadan makinenin koluna çıkmak
EtherCAT'ın pratik avantajlarından biri, uygun SubDevice veya EtherCAT junction üzerinden ana hattan dal çıkarabilmesidir. Örneğin ana hatta PLC/I/O zinciri ilerlerken bir junction'dan robot hücresine, ikinci porttan ölçüm adasına, ana porttan da hattın devamına gidilebilir. ETG, birçok I/O ürününde branch/drop-line oluşturacak portların doğrudan bulunabildiğini belirtir.[4]
Burada sıradan Ethernet switch ile EtherCAT junction aynı cihaz değildir. Saf çevrimsel EtherCAT saha segmentinde dallanma için EtherCAT'ın port yönlendirme ve logical-ring davranışını bilen uygun junction/branch elemanı kullanılır. Beckhoff EK1122 bunun gerçek bir örneğidir: iki portlu EtherCAT junction olarak yıldız topolojileri ve ayrı EtherCAT segmentleri oluşturabilir; üretici ayrıca Hot Connect desteğini belirtir.[5]
4. Star: normal Ethernet yıldızıyla aynı mantıkta switch yıldızı değildir
EtherCAT'ta star topolojisi mümkündür, fakat merkezde rastgele bir ofis Ethernet switch'i kullanmak doğru yaklaşım değildir. Merkezde EtherCAT junction, çok portlu EtherCAT cihazı veya uygun branch yapısı bulunur. Böylece her kol kendi EtherCAT segmenti olarak çerçevenin belirlenmiş dolaşım sırasına katılır.
Star düzeni özellikle panodan farklı makine bölgelerine ayrı kablolar gitmesi gerektiğinde kullanışlıdır. Tek merkezden sensör adası, enkoder grubu ve servo bölümü gibi farklı kollara çıkılabilir. Fiziksel görünüş klasik Ethernet yıldızına benzese de saha haberleşme davranışı aynı değildir.
5. Tree: junction arkasından yeniden dallanma
Tree topolojisi, star veya branch yapısının daha fazla seviyeye ayrılmasıdır. Bir junction'ın kolunda ikinci junction bulunabilir; o da yeni EtherCAT segmentleri oluşturabilir. Büyük montaj hatları, çok istasyonlu robotik hücreler veya birkaç mekanik üniteden oluşan modüler makinelerde kablolamayı makinenin gerçek geometrisine uydurur.
Fakat “ağaç sonsuza kadar büyür” diye düşünülmemelidir. Her ek cihaz ve segment kablo uzunluğu, propagation delay, proses verisi ve MainDevice çevrim bütçesine katkı yapar. Topoloji esnekliği performans sınırlarını kaldırmaz; bunlar latans ve EtherCAT limitleri ile birlikte değerlendirilir.
6. Ring: normal line ile kablo yedekliliğini karıştırmayın
Eski anlatımlarda sık görülen “son cihazı tekrar ilk cihaza bağlayınca EtherCAT ring olur” cümlesi yeterli değildir. Kablo yedekliliğinde line'ın sonundaki cihaz, MainDevice'ın ikinci Ethernet/redundancy portuna bağlanır. MainDevice stack'inin de cable redundancy özelliğini desteklemesi gerekir. ETG bu yapıyı line topolojisinin fiziksel olarak bir ring'e genişletilmesi şeklinde açıklar.[6]
Kablo koparsa MainDevice iki taraftan erişilebilen cihazlarla haberleşmeyi sürdürebilir. ETG, SubDevice link algılamasıyla redundancy durumunun çok kısa sürede ele alınabildiğini belirtir. Ancak ring kablo yedekliliği = MainDevice yedekliliği değildir. Kontrolörün kendisi için Hot Standby gibi ayrı bir mimari gerekiyorsa ayrıca tasarlanmalıdır.
7. Hot Connect: topoloji değişebilir ama rastgele cihaz söküp takmak değildir
Hot Connect, önceden tanımlanmış cihaz veya EtherCAT segmentlerinin sistem çalışırken bağlanıp ayrılabilmesini sağlayan opsiyonel bir MainDevice özelliğidir. ETG; modüler makineler, değiştirilebilir takım/ünite grupları ve çalışma sırasında açılıp kapanan segmentleri tipik kullanım olarak verir. Bu özelliğin MainDevice ve konfigürasyon aracı tarafından desteklenmesi gerekir.[7]
Örneğin ana makine çalışırken opsiyonel bir besleme modülü veya takım istasyonu ağdan ayrılabilir; doğru Hot Connect yapılandırmasında diğer segmentlerin haberleşmesi devam eder. Fakat cihazın mekanik/elektriksel güvenli biçimde sökülebilmesi, EtherCAT Hot Connect özelliğinden ayrı bir makine tasarımı konusudur.
8. Örnek makine: tek ağda line + branch + star
Varsayımsal bir paketleme hattı düşünelim. MainDevice'dan sonra ilk uzak I/O, ardından iki servo sürücü line olarak bağlanıyor. Sonraki istasyonda iki portlu bir junction bulunuyor: bir dal dört sensöre hizmet eden I/O adasına, ikinci dal iki eksenli bir etiketleme ünitesine gidiyor; ana yol ise üç servo daha üzerinden çıkış konveyörüne devam ediyor.
Fiziksel çizimde bu yapı line + branch + küçük bir star gibi görünür. EtherCAT açısından ise MainDevice, junction portlarının ve cihazların gerçek sırasını konfigürasyonla bilir; telegram belirlenmiş port yolunda ilerler ve her açık segmentten geri dönerek MainDevice'a ulaşır. Böylece “hibrit topoloji” yeni bir protokol türü değil, desteklenen fiziksel düzenlerin birlikte kullanılmasıdır.
9. Topoloji teşhisi neden kolaylaştırabilir?
EtherCAT MainDevice beklediği ağ düzenini gerçek bağlı cihazlarla karşılaştırabilir. Bir SubDevice eksildiğinde, yanlış portta olduğunda veya link koptuğunda yalnız “ağ yok” bilgisine mahkûm değilsiniz; cihaz state'leri, port/link bilgileri, Working Counter ve hata sayaçları sorunun hangi bölgeye yakın olduğunu daraltmaya yardım eder. Bu yaklaşım EtherCAT hata tespiti sırasında özellikle değerlidir.[8]
Yine de topoloji bilgisi tek başına arızanın sebebini söylemez. Örneğin bir dal tamamen kaybolmuşsa kopuk kablo, enerjisiz junction, yanlış cihaz sırası veya port arızası ayrı ayrı kontrol edilir.
10. Hangi topoloji ne zaman daha mantıklı?
| Topoloji | Uygun olduğu yer | Dikkat edilmesi gereken |
|---|---|---|
| Line | Konveyör, sıralı servo/I/O, uzun makine | Yedeklilik yoksa kopma sonrası aşağı cihazlar kaybolabilir |
| Branch | Ana hattan lokal istasyona çıkış | Normal Ethernet switch yerine uygun EtherCAT port/junction |
| Star | Panodan birkaç bağımsız makine bölgesine kablo | Merkezde EtherCAT junction/branch yapısı gerekir |
| Tree | Büyük, çok istasyonlu veya modüler makine | Segment gecikmesi, kablo ve çevrim bütçesi yine hesaplanır |
| Redundant Ring | Kablo kopmasına karşı yüksek kullanılabilirlik | İkinci MainDevice portu + redundancy destekli stack gerekir |
| Hot Connect | Takılıp ayrılan modüler istasyonlar | Ön tanımlı grup, kimlik ve MainDevice desteği gerekir |
11. Tasarımda en sık yapılan dört hata
Bir: line'ın doğal gidiş–dönüş mantığını fiziksel redundancy ring ile karıştırmak. İki: EtherCAT star oluşturmak için sıradan Ethernet switch kullanmak. Üç: 100 m gibi bir bağlantı sınırını bütün ağın toplam uzunluğu sanmak. Dört: Hot Connect veya cable redundancy'yi bütün kontrol sisteminin otomatik yedekli olduğu şeklinde yorumlamak. Bu hatalar kablo çiziminde küçük görünür ama devreye almada ciddi zaman kaybettirir.
Topoloji çizildikten sonra gerçek cihaz portları, ESI dosyaları, MainDevice desteği, kablo ortamı ve çevrim bütçesi ayrı kontrol edilmelidir. EtherCAT teknik özellikleri, gerçek zamanlı performans ve endüstri standartları bu tasarımın diğer parçalarını tamamlar.
İlgili EtherCAT rehberleri
• EtherCAT nedir?
• EtherCAT nasıl çalışır?
• EtherCAT MainDevice ve SubDevice nasıl haberleşir?
• EtherCAT ile hangi cihazlar ve sensörler entegre edilebilir?
• EtherCAT'in gerçek zamanlı performansı nasıldır?
• EtherCAT'in latans süresi nedir?
• EtherCAT ağındaki hata nasıl tespit edilir?
• EtherCAT'in limitleri ve sınırlamaları
• Endüstriyel haberleşme
Teknik kaynaklar
[1] EtherCAT Technology Group — Flexible Topology: line, tree, star, daisy-chain and combinations. EtherCAT Technology
[2] Delta Motion — EtherCAT logical ring and physical topology explanation. EtherCAT Network Topologies
[3] EtherCAT Technology Group — line topology without normal switch/hub cascading requirements. Why use EtherCAT?
[4] EtherCAT Technology Group — integrated drop-line ports and flexible topology. Flexible Topology
[5] Beckhoff — EK1122 two-port EtherCAT junction for star topologies and Hot Connect. EK1122
[6] EtherCAT Technology Group — cable redundancy: return from the last node to a second MainDevice Ethernet port. High Availability Requirements
[7] EtherCAT Technology Group — Hot Connect groups and requirements for MainDevice/configuration support. Hot Connect
[8] EtherCAT Technology Group — topology, link status and Working Counter based diagnostics. EtherCAT Technology