
Step motorlarda kullanılan dişli mekanizmaları nelerdir?
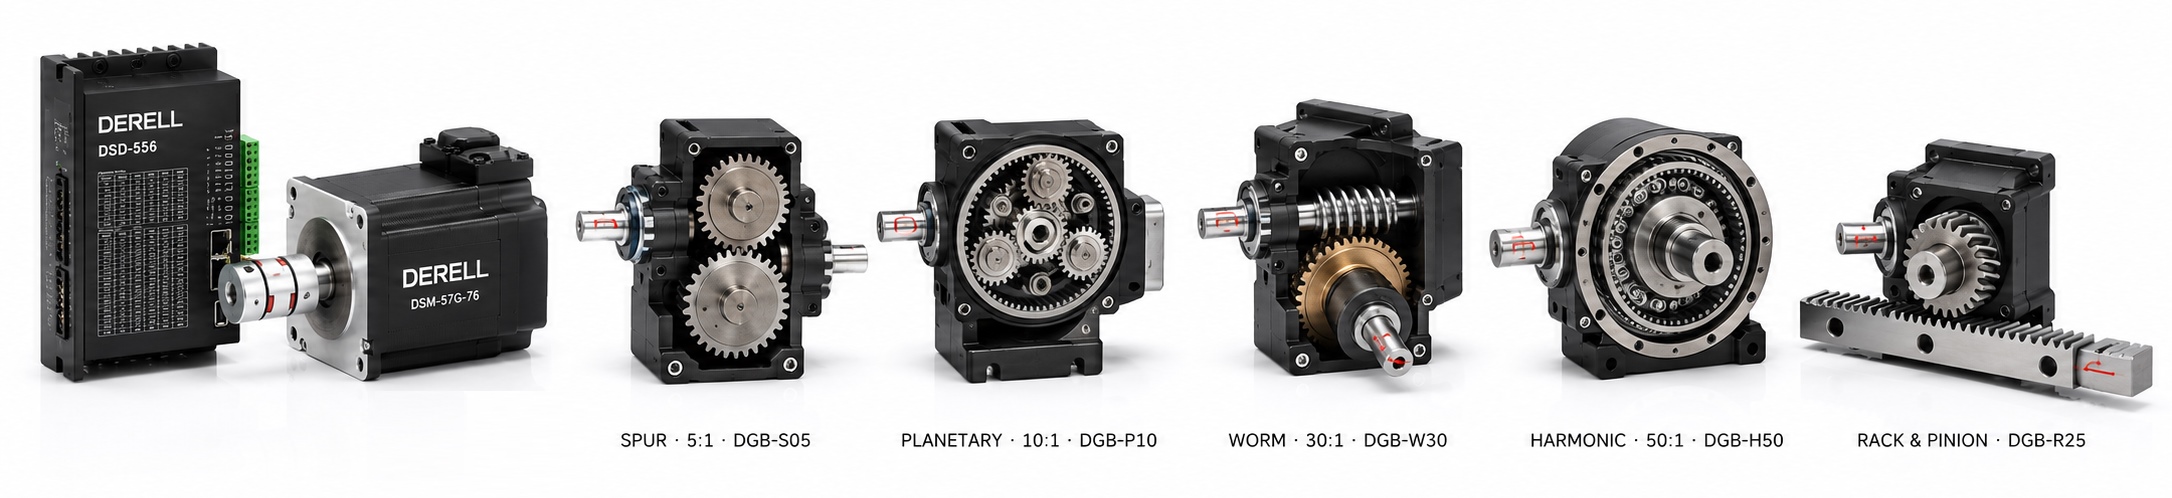
Step motorlarda kullanılan dişli mekanizmaları nelerdir?
Merhaba dostlar, step motorların döndürdüğü yük her zaman motor miline doğrudan bağlanmaz. Araya eklenen dişli mekanizması veya redüktör, hareketin hızını, torkunu, yönünü ve çıkıştaki adım aralığını değiştirir. Döner tablalar, dozajlama mekanizmaları ve robot eklemleri gibi step motor uygulamalarında bu aktarım, motor ile yükün gereksinimlerini birbirine uydurmak için kullanılır.
Daha yüksek indirgeme oranı, her zaman daha iyi sistem anlamına gelmez. Çıkış yavaşlarken motorun daha hızlı dönmesi gerekir; sürtünme, boşluk ve esneme de sonuca katılır. Step motorun avantajları ve sınırlamaları, mekanik aktarım eklendiğinde de geçerlidir. Doğru seçim, yalnız motorun etiket torkuna bakılarak yapılmaz.
Başlıca dişli türleri ve kullanım farkları
Düz dişliler: Basit ve anlaşılır aktarım
Düz dişlilerde dişler mil eksenine paraleldir; tipik bir dişli çifti paralel miller arasında hareket aktarır. Yapıları görece basittir ve ekonomik çözümler sunabilirler. Buna karşılık düz dişli olmak, kendiliğinden yüksek hassasiyet anlamına gelmez. Dişli kalitesi, yataklama, merkez mesafesi ve boşluk belirleyicidir. Redüktör seçerken oranla birlikte çıkış boşluğu ve izin verilen yükler de karşılaştırılmalıdır.
Planet dişliler: Kompakt ve aynı eksenli çözüm
Planet dişli redüktörlerde güneş dişlisi, gezegen dişlileri, gezegen taşıyıcısı ve iç dişli halka birlikte çalışır. Yaygın bir düzende halka sabit, güneş giriş, taşıyıcı çıkıştır. Birden fazla dişli üzerinden yük paylaşımı, kompakt bir gövdede yüksek tork aktarımına yardımcı olur. Robotik ve döner tabla uygulamalarında değerlendirilebilir; ancak her planet redüktörün boşluğu ve rijitliği aynı değildir.
Helisel dişliler: Akıcı çalışma, eksenel yük
Helisel dişlilerin dişleri eksene açılıdır. Kademeli kavrama, uygun tasarımda daha akıcı ve daha sessiz çalışma sağlayabilir. Tek helisli, paralel milli bir aktarımda eksenel itme kuvveti de oluşur. Bu nedenle rulman seçimi ve mil desteği önemlidir. Sessizlik beklentisi, boşluk ve konumlandırma gereksinimiyle birlikte değerlendirilmelidir.
Sonsuz vida dişlileri: Yüksek oran ve açılı aktarım
Sonsuz vida ve karşılık dişlisi, birbirini kesmeyen, çoğunlukla dik konumdaki miller arasında hareket aktarır. Yüksek indirgeme oranı elde edilebilir; kaymalı temas nedeniyle verim, yağlama ve ısı yönetimi özellikle önemlidir. Bazı tasarımlar geri sürülmeye direnç gösterebilir. Ancak her sonsuz vida kendinden kilitlemeli değildir; bu özellik geometriye, sürtünmeye ve çalışma koşullarına bağlıdır. Dikey yük için gereken fren veya güvenli tutma düzeni, yalnız dişli tipine güvenilerek kaldırılmaz.
Harmonik dişliler: Esnek dişli üzerinden hassas aktarım
Harmonik, yani strain wave dişli mekanizması; dalga üreteci, ince ve esnek dış dişli eleman ile rijit iç dişli halka kullanır. Çalışma prensibi esnek bir milin dönmesine değil, dişli elemanın kontrollü şekil değişimine dayanır. Kompakt yapıda yüksek oran ve çok düşük boşluk sağlanabilir. Düşük boşluk, sıfır esneme anlamına gelmez; yük altındaki burulma ve kayıp hareket ayrıca incelenir. Hassas robot eklemlerinde sensör ve aktüatörlerin birlikte değerlendirilmesi önemlidir.
Konik dişliler: Mil yönünü değiştirmek
Konik dişliler, eksenleri kesişen miller arasında aktarım yapar; 90° düzen yaygın olsa da tek seçenek değildir. Amaç yalnız hız düşürmek değil, hareketi başka bir yöne taşımak da olabilir. 1:1 oranlı konik dişli çifti yönü değiştirebilir fakat indirgeme sağlamaz. Açılı ve çok eksenli mekanizmalarda hız, tork ve pozisyon kontrolü, mekanik yerleşimle birlikte ele alınır.
Dişli oranı hızı ve torku nasıl değiştirir?
İndirgeme oranı i = motor devri / çıkış devri olarak tanımlanır. Örneğin i = 5, motorun beş turuna karşılık çıkışın bir tur dönmesi demektir. Yük ve aktarım hesabında, yaklaşık çıkış torku motorun o çalışma hızındaki kullanılabilir torku, oran ve aktarım verimiyle hesaplanır.
Hesap örneği: 5:1 redüktör
Motor
500 dev/dak
Bu hızda 0,8 Nm kullanılabilir tork
Redüktör
i = 5
Varsayılan verim: %90
Çıkış
500 / 5 = 100 dev/dak
0,8 × 5 × 0,90 = 3,6 Nm
Değerler hesap anlatımı içindir; belirli bir ürünün performans verisi değildir. Sonuç, redüktörün izin verilen torku ve diğer mekanik sınırları içinde kullanılabilir. Dişliler güç üretmez; kayıplar nedeniyle çıkış gücü giriş gücünden düşüktür.
Tutma torku, duran motor için verilen değerdir; bu hesaba otomatik olarak konulmaz. Motor–sürücü eğrisinden gerçek motor hızındaki tork alınmalıdır. Çıkışta 100 dev/dak isteyen 5:1 düzenin motor tarafında 500 dev/dak gerektirmesi, hız ve pozisyon ayarlarını da etkiler.
Çözünürlük artar; doğruluk ayrıca doğrulanır
1,8° adım açılı bir motor, tur başına 200 tam adımlıdır. 5:1 indirgemede çıkışın ideal tam adım aralığı 1,8° / 5 = 0,36° olur. 1/16 mikroadımlama kullanılırsa motor turu için 3200, çıkış turu için 16.000 komut palsı gerekir; ideal çıkış komut aralığı 0,0225° olur. Çözünürlük hesabı bu sayısal ölçeği gösterir.
Komut çözünürlüğü, gerçek konum doğruluğu değildir. Dişli hataları, boşluk, yük altında esneme ve motorun mikroadım davranışı sonucu etkiler. Pals ölçeği hesaplanırken mekanik oran, sürücü bölüntüsü ve varsa elektronik dişli ayarı birlikte dikkate alınır; aynı oran iki kez uygulanmaz.
Backlash neden yön değişiminde belirginleşir?
Backlash, yani dişli boşluğu, yön tersine çevrildiğinde giriş hareketinin bir bölümünün çıkışa hemen aktarılamamasına yol açar. Örneğin çıkış boşluğu varsayımsal olarak 10 yay dakikası ise bu yaklaşık 0,167° eder. Çıkışa bağlı 100 mm uzunluğundaki bir kolun ucunda yalnız bu açının karşılığı yaklaşık 0,29 mm yer değiştirmedir. Bu geometrik örnek, küçük bir açı değerinin mekanizma ucunda anlamlı bir fark oluşturabileceğini gösterir.
Yön değişiminde hedefin kaçırılması, her zaman motorun adım kaçırması değildir. Yaygın step motor sorunları incelenirken dişli boşluğu, bağlantı kayması ve esneme ayrı ayrı kontrol edilir. Yazılımsal boşluk telafisi bazı düzenlerde yardımcı olabilir; mekanik aşınmayı veya değişken yükteki bütün sapmaları gidermez.
Atalet ve ivmelenme de seçimin parçasıdır
Yükün motora yansıyan ataleti, ideal indirgemede oran karesiyle azalır: Jyansıyan = Jyük / i². 5:1 oran, çıkış yüküne ait bu katkıyı motor tarafında 1/25'e indirir. Ancak motorun, redüktörün ve diğer parçaların ataleti ayrıca vardır. Aynı çıkış hareketi için motor daha hızlı döner; dolayısıyla ivmelenme süresi, hız sınırı ve kullanılabilir tork birlikte hesaplanır.
Enkoder nerede ölçüyor: Motor mu, gerçek yük mü?
Enkoder, bağlandığı noktadaki hareketi ölçer. Artırımlı enkoder ve mutlak enkoder farklı konum bilgisi yöntemleri sunar. Motor tarafına takılan geri besleme, redüktör sonrasındaki boşluğu veya kaplin kaymasını doğrudan ölçmez. Enkoderli step motor kullanılması, mekanizma ucunun bütün hatalarının otomatik olarak giderildiği anlamına gelmez.
Gerçek çıkış konumu kritikse ölçüm noktası buna göre seçilir. Doğrusal bir eksende lineer enkoder veya uygulamaya uygun lineer cetvel, motor turunu hesaplamak yerine hareket eden elemanın konumunu ölçmek için değerlendirilebilir. Geri beslemenin yararı, sensörün yeri ve kontrol sisteminin bu bilgiyi nasıl kullandığıyla belirlenir.
Kaplin, yataklama ve montaj yükleri
Mil çapı, flanş ölçüsü, eksen kaçıklığı, radyal yük ve eksenel yük kontrol edilmelidir. Metal kaplinler seçilirken tork kapasitesi, hız sınırı ve izin verilen kaçıklık birlikte değerlendirilir. Enkoder kaplinleri ise ölçüm milini bağlama amacı taşır; bir enkoder kaplini yalnız ölçüsü uyduğu için yük aktaran tahrik kaplini yerine kullanılamaz.
Uzun bir kolun veya büyük kasnağın yükü, motor ya da redüktör çıkış yatağının sınırlarını aşabilir. Böyle durumda uygun ayrı yataklama gerekir. Montajı zorlayarak hizalamak, sessiz ve hassas çalışmayı bozabilir; izin verilen yükler üreticinin belirtilen yük mesafesine göre kontrol edilir. Sürekli tork ile kısa süreli tepe torku birbirine karıştırılmaz.
PLC, pals, sürücü ve referans sensörü
Bir PLC ile hareket komutu verildiğinde mekanik oran, kontrol programındaki hareket ölçeğine yansıtılır. STEP/DIR sinyalleri ve pals frekansı, istenen çıkış hızı ve toplam pals/tur değeriyle uyumlu olmalıdır. Step motor sürücüsü motor akımlarını düzenler; redüktör dişlileriyle sürücünün elektronik dişli ayarı farklı işlevlerdir.
Endüktif sensör gibi uygun bir algılayıcı, metal referans hedefi için kullanılabilir. Referanslama yaklaşma yönü ve algılama koşulları tekrarlanabilirliği etkiler. Referans sensörü başlangıç noktasını belirlemeye yardımcı olur; bütün hareket boyunca sürekli konum ölçümü yaptığı varsayılmaz.
Isı, bakım ve toplam maliyet
Güç kaynağı ve besleme gerilimi, motor–sürücü gereksinimine göre seçilir; redüktörün mekanik sınırları ayrıca korunur. Çalışma çevrimi, yağlama koşulları ve ortam sıcaklığı önemlidir. Bakım ve onarım planında bağlantı gevşemesi, anormal ses, sızıntı ve boşluk artışı izlenir. Kapalı ve ömür boyu yağlanmış bir redüktöre, üretici istemedikçe gelişigüzel yağ eklenmez.
Seçimde motor ve sürücü uyumu, step sisteminin maliyeti ve redüktör seçeneklerinin maliyeti birlikte ele alınır. Yüksek hız veya değişken yük ihtiyacı belirginse step–servo karşılaştırması ve servo motor seçimi de değerlendirmeye katılır. En düşük parça fiyatı, devreye alma ve duruş maliyetleri eklendiğinde en ekonomik çözüm olmayabilir.
Teknik kaynaklar: Oriental Motor: Gearhead selection · Oriental Motor: Stepper motor gearheads · KHK: The ABCs of Gears · KHK: Worm gears · Harmonic Drive: Strain wave gearing
Bu içerik genel teknik bilgilendirme içindir. Ürüne ait tork, hız, yük ve bakım sınırlarında üreticinin güncel dokümanları esas alınır. Otomasyon AVM kaynak gösterilerek paylaşılabilir.
