
Step motor sürücülerinin çalışma prensipleri nelerdir?
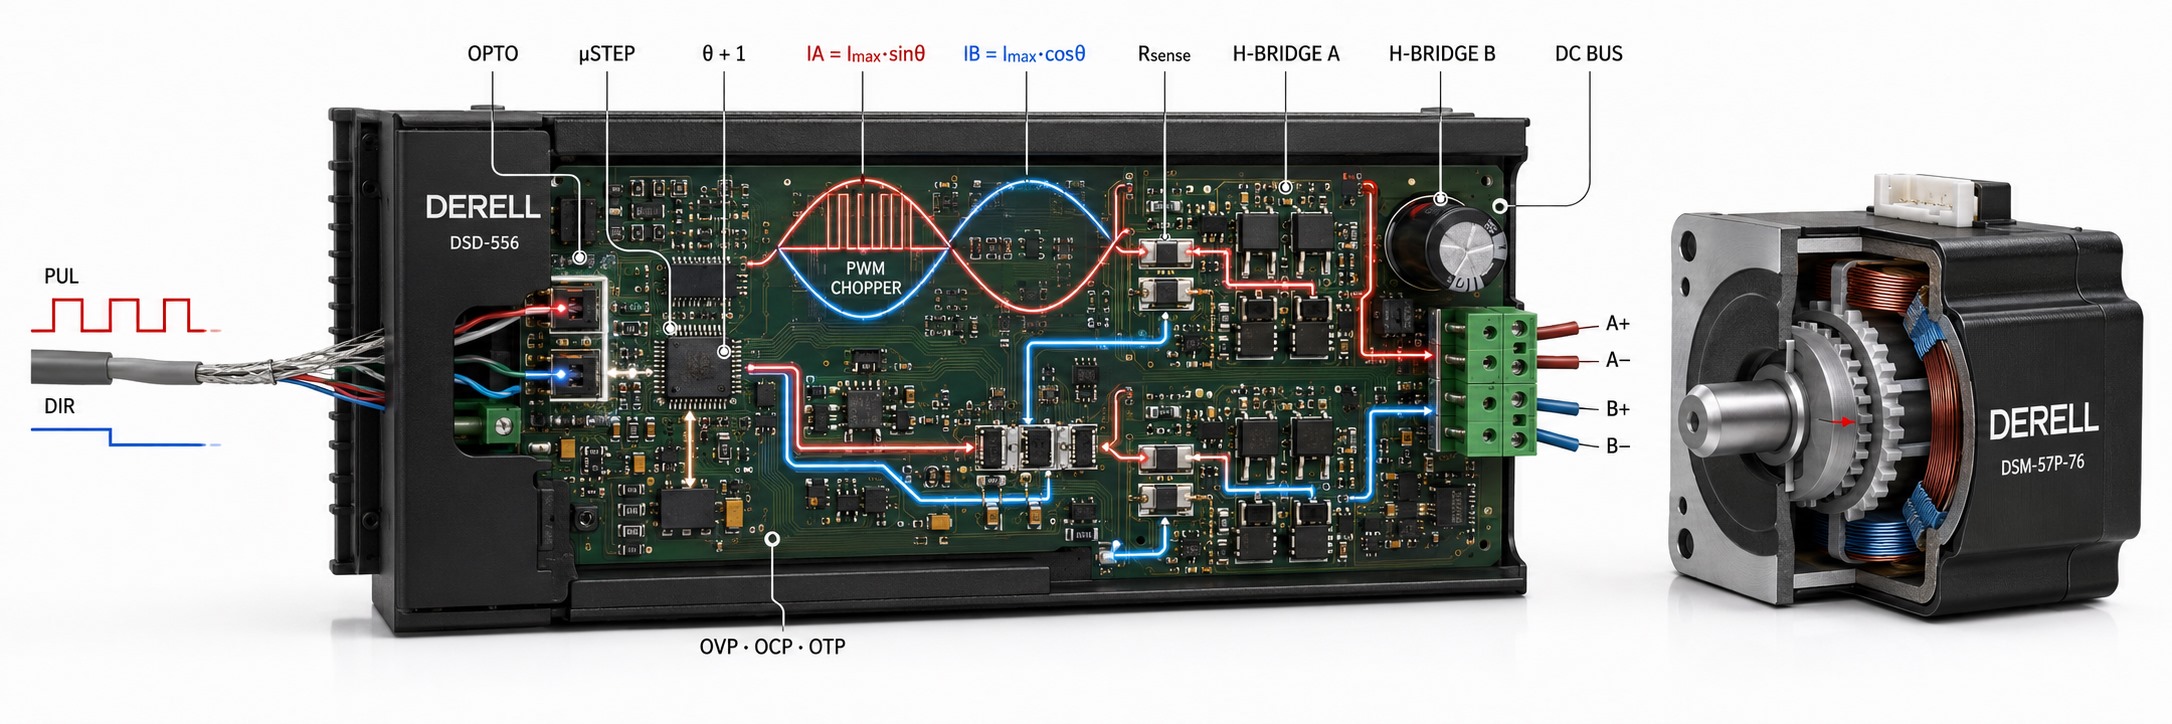
Merhaba dostlar, step motor sürücüsü, kontrol cihazından aldığı hareket komutunu motor sargılarına uygulanacak faz akımlarına dönüştürür. Kontrolcü hareketi tarif eder; güç kaynağı enerjiyi sağlar; sürücü bu enerjiyi yönetir. Step motorun çalışma prensibi ile birlikte düşününce sürücünün görevi daha anlaşılır olur: akımın büyüklüğünü, yönünü ve sırasını kontrol ederek rotor için yeni bir hedef konum oluşturmak.
Animasyon: tam adım ile mikroadım arasındaki fark
Aşağıda iki fazlı bipolar sürüş için iki ideal örnek var. Turuncu çizgi A fazını, mavi kesik çizgi B fazını gösterir. Rotor işareti ve akım göstergeleri birlikte ilerler. Duraklat ile inceleyebilir, Tek adım ile sıradaki hedefe geçebilirsiniz.
Tam adım — 4 komut / elektriksel çevrim
1/4 mikroadım — 16 komut / elektriksel çevrim
Görsel, yavaşlatılmış ve büyütülmüş bir elektriksel çevrimi temsil eder; gerçek mil hareketi veya ölçülmüş akım değildir. Tam adım örneği iki fazın da aktif olduğu, sabit bileşke büyüklüğüne göre normalize edilmiş bir modeldir. Aynı çevrim solda 4, sağda 16 komutla tamamlanır. Örneğin 1,8° adım açılı bir motorda 1/4 mikroadımın nominal komut aralığı 0,45° olur; çizimdeki büyük açıları mil açısı olarak okumayın. Ayrıntı için step motor çözünürlüğü ve sürüş modları sayfalarına bakabilirsiniz.
1. STEP ve DIR komutları ne yapar?
STEP darbesi, sürücünün akım tablosunda bir sonraki hedefe geçmesini ister. DIR sinyali bu sıranın yönünü belirler. Darbe sayısı nominal hareket miktarını, darbe frekansı nominal hızı belirler; ivmelenme de kontrolcü tarafından planlanır. Gerekli kontrol sinyalleri ve hız ve pozisyon kontrolü bu ilişkinin ayrıntılarını açıklar.
Komut bir PLC üzerinden verilecekse uygun yüksek hızlı darbe çıkışı kullanılmalıdır. Giriş gerilimi, minimum darbe süresi, yön sinyalinin zamanlaması ve ortak uç bağlantısı sürücü kılavuzundan kontrol edilir. NPN/PNP bağlantı mantığı da arayüzü anlamaya yardımcı olur; her sensör çıkışı veya standart PLC çıkışı doğrudan STEP girişi için uygun değildir.
2. H-köprüsü faz akımının yönünü değiştirir
Yaygın bipolar sürücüler, A ve B fazlarını ayrı H-köprüleri üzerinden besler. Anahtarların durumu, sargı üzerindeki gerilimin ve faz akımının yönünü kontrol eder. Motorun çok sayıda fiziksel bobini olabilir; iki faz, mutlaka yalnızca iki fiziksel bobin demek değildir. Unipolar bağlantıda ise orta uçlu sargı bölümleri kullanılır. Doğru bağlantı için step motor çeşitlerini ve motorun bağlantı şemasını birlikte inceleyin.
3. PWM ve chopper ile akım nasıl sınırlanır?
Akım kontrollü chopper sürücü, faz akımını izler ve güç anahtarlarını hızlı biçimde yöneterek hedef akımı takip eder. PWM burada güç katının anahtarlanmasıyla ilgilidir. STEP frekansı ile PWM anahtarlama frekansı farklı görevler üstlenir. Endüktans nedeniyle sargı akımı, anahtar kapandığı anda sıfırlanmaz; sürücünün sağladığı yollardan dolaşmaya devam eder.
Motorun etiket gerilimi, akım kontrollü sürücünün besleme gerilimiyle aynı olmak zorunda değildir. Uygun gerilim, akımın özellikle yüksek hızda hedefe ulaşmasını etkiler; sürücü sınırları aşılmamalıdır. Besleme gerilimi seçimi ile hız ve tork ilişkisi birlikte değerlendirilir. Ayrıca faz akımı ile güç kaynağından çekilen akım aynı ölçüm değildir.
4. Mikroadım daha küçük hedefler oluşturur
Mikroadım sürüşünde A ve B akımlarının oranı küçük basamaklarla değiştirilir; ideal hedefler sinüs ve kosinüs ilişkisini izler. Bu, daha küçük komut aralıkları ve daha yumuşak hareket sağlar. Daha yüksek çözünürlük, aynı oranda daha yüksek konum doğruluğu garantisi değildir. Yük, sürtünme, motor yapısı ve akım düzenleme kalitesi sonucu etkiler. Step motorların avantajları ve sınırlamaları ile dişli mekanizmaları da mekanik taraftaki etkileri anlamaya yardımcı olur.
5. Decay, akımın azalma biçimidir
Yavaş sönümleme (slow decay), hızlı sönümleme (fast decay) ve karma sönümleme (mixed decay), faz akımının hedefe inerken izlediği elektriksel yolları tarif eder. “Decay” burada arıza veya bozulma anlamına gelmez. Seçim; motor, besleme, hız ve akım seviyesine bağlıdır. Tek bir mod her çalışma koşulunda en iyi sonucu vermez.
6. Akım kontrolü, mil konumunu ölçmek değildir
Sürücünün faz akımını düzenlemesi, milin hedefe ulaştığını tek başına doğrulamaz. Açık çevrim sistemde fazla yük veya sert hızlanma adım kaybına yol açabilir. Enkoder kullanan uygun kapalı çevrim sistemlerde konum geri bildirimi de değerlendirilir. Step ve servo motor farkları ile yaygın step motor sorunları doğru beklenti kurmanıza yardımcı olur.
Bazı sürücülerde aşırı akım koruması, düşük gerilim kilidi veya termal koruma bulunur; kapsamı modele göre değişir. Bekleme akımını azaltmak ısınmayı düşürebilir, ancak tutma torkunu da azaltır. Isı yönetimi ve bakım kontrolleri ihmal edilmemelidir. Motorun tutma torku, düşey yüklerde güvenlik freninin yerine kullanılmaz.
Sürücü seçerken hangi değerleri karşılaştırmalı?
Faz bağlantısı, motorun anma akımı, sürücünün peak/RMS akım tanımı, besleme aralığı, sinyal uyumluluğu ve soğutma koşulları birlikte kontrol edilir. Kablo renklerini evrensel kabul etmeyin; enerjili sürücüde motor bağlantısını değiştirmeyin. Step motor ve sürücü alırken rehberi seçimi sistem düzeyinde ele alır. Motor ve sürücü fiyatlarını karşılaştırırken yalnızca mikroadım sayısını değil, uygulamanızın hız ve yük ihtiyacını da dikkate alın.