
DC sürücülerin dinamik yanıtı nasıldır?
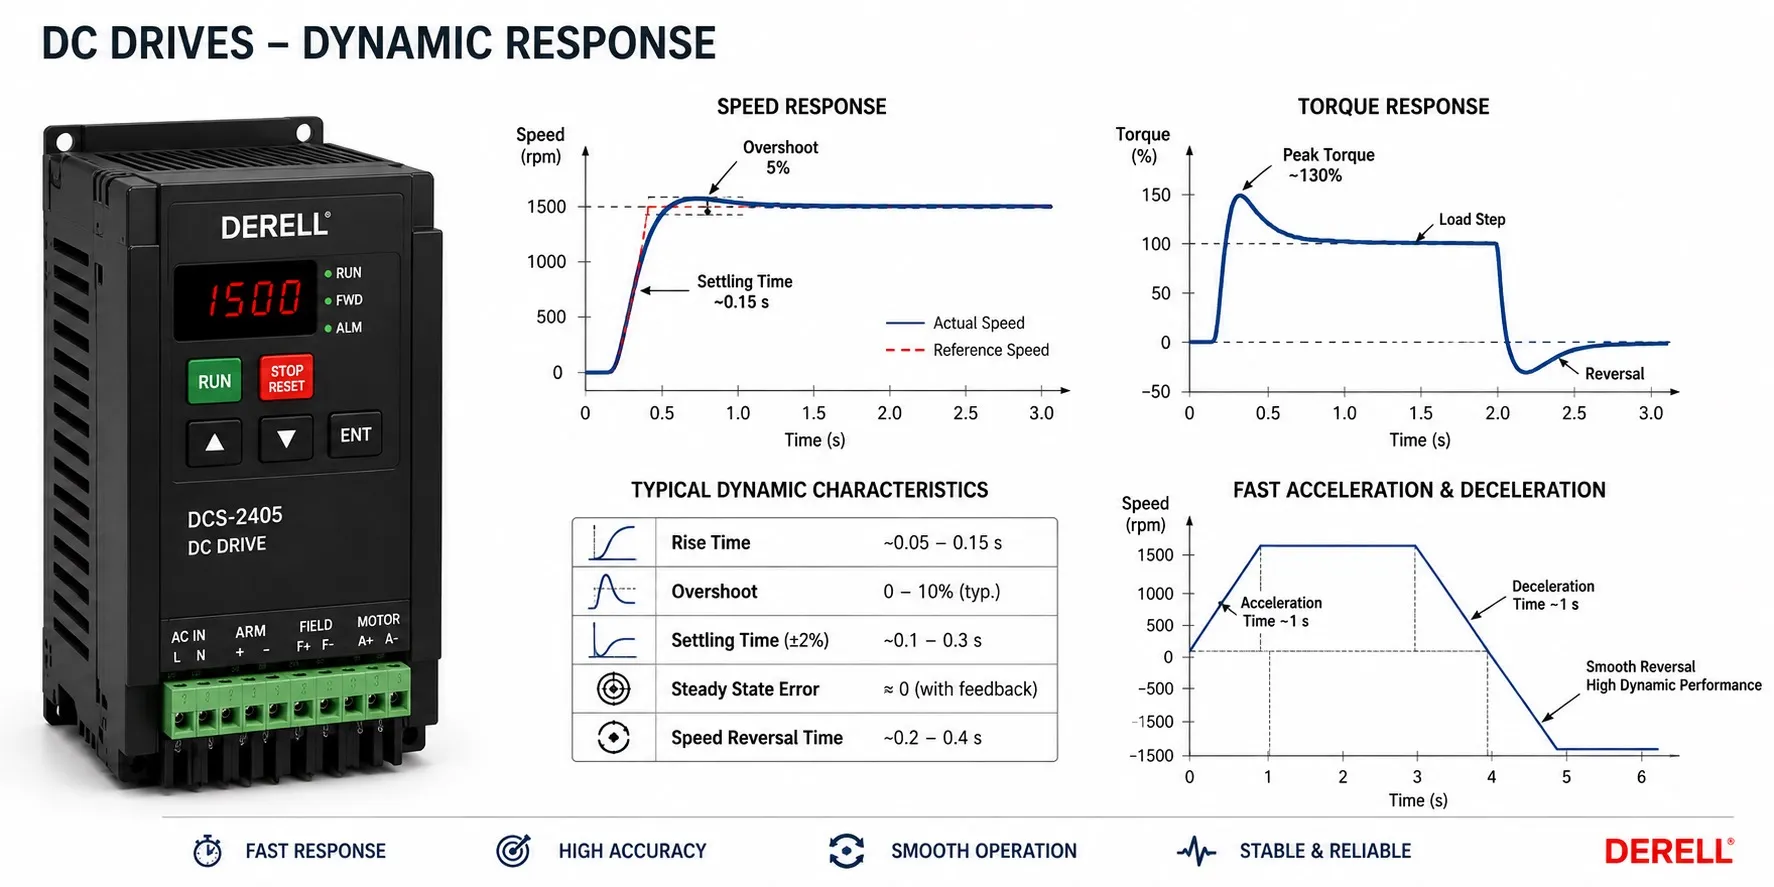
DC sürücülerin dinamik yanıtı nasıldır?
Merhaba DC Kontrol dostları,
Dinamik yanıt, sürücü sisteminin hız komutu veya yük değiştiğinde ne kadar hızlı, doğru ve kararlı tepki verdiğini anlatır. Yalnızca motorun çabuk hızlanması değildir. Hedef hızın ne kadar aşıldığı, oluşan salınımın ne zaman söndüğü ve yük değişiminden sonra hızın ne kadar sürede toparlandığı da bu değerlendirmenin parçalarıdır.
İyi tasarlanmış bir DC sürücü sistemi güçlü dinamik performans sağlayabilir. Ancak DC sürücüler her koşulda AC sürücülerden daha hızlıdır şeklinde bir genelleme doğru değildir. Vektör kontrollü VFD ve uygun servo sistemler de yüksek performans sunabilir. Sonuç, motorun ve yükün özellikleriyle kontrol sisteminin birlikte çalışmasına bağlıdır.
Hızlı tepki ile iyi tepki aynı şey mi?
Yükselme süresi, ölçülen hızın başlangıç değerinden yeni hedefe doğru belirlenen aralığı geçme süresidir. Aşım, hızın hedef değerin üzerine çıkmasıdır. Yerleşme süresi ise hızın hedef çevresindeki tanımlı tolerans bandına girip orada kalmasına kadar geçen süredir. Bu ölçütlerin hangi sınırlarla hesaplandığı belirtilmelidir.
Örneğin hedefi 1.000 dev/dak olan bir motorun önce 1.150 dev/dak seviyesine çıkıp sonra uzun süre salınması, hedefe biraz daha yavaş fakat düzgün ulaşan bir sistemden daha iyi değildir. Özellikle pozisyon kontrolünde hedefe ilk varış kadar, hareketin gerçekten tamamlanması da önemlidir.
Yük bozucusuna yanıt ayrı değerlendirilir: Motor sabit hızda dönerken yük aniden artarsa hız ne kadar düşer ve ne kadar sürede toparlanır? Kararlı durumda hızın doğru olması, geçici yük değişiminde de iyi davranacağı anlamına gelmez.
DC motorun akım-tork ilişkisi neden önemlidir?
Alan akısı yaklaşık sabitken motorun elektromanyetik torku, endüvi akımıyla yaklaşık orantılıdır. Bu özellik, akımın düzenlenmesi üzerinden tork kontrolü yapılmasını kolaylaştırır. Hız düştüğünde sürücü akımı artırarak daha fazla tork üretmeye çalışabilir.
Ancak akım da mekanik hız da anında değişmez. Endüvi endüktansı, uygulanabilecek gerilim, karşı EMK ve akım sınırı elektriksel tepkiyi etkiler. Motorun torku hızla değişse bile ağır bir yükün hızlanması zaman alır. Bu nedenle katalogdaki akım veya tork yanıt süresi, makinenin hızlanma süresiyle aynı ölçüt değildir.
Yük ataleti hızlanmayı nasıl sınırlar?
Basitleştirilmiş mekanik ilişki α = (Tmotor − Tyük) / Jeş şeklindedir. Burada α açısal ivme, Jeş motor miline indirgenmiş toplam atalet, Tyük ise karşı koyan yük ve kayıp torklarını temsil eder. İvmeyi, toplam motor torkundan çok yükü çevirdikten sonra hızlanmaya kalan net tork belirler.
Örneğin net hızlandırma torku aynı kalırken toplam atalet iki katına çıkarsa ivme yaklaşık yarıya iner. Sarıcıda bobin büyüdükçe veya makineye ağır bir parça bağlandıkça aynı sürücü farklı tepki gösterebilir. Kontrol algoritmasının hızlı olması bu fiziksel sınırı ortadan kaldırmaz.
Servo motor seçiminde de aynı değerlendirme yapılır. Redüktör oranı motorun gördüğü ataleti ve tork ihtiyacını değiştirir; kaplin esnekliği, kayışlar ve mekanik boşluklar ise ilave salınım oluşturabilir.
Akım, hız ve konum çevrimleri nasıl birlikte çalışır?
Tipik bir kapalı çevrim sistemde içte akım çevrimi, onun dışında hız çevrimi bulunur. Konumlandırma yapılıyorsa dışarıya bir konum çevrimi de eklenebilir. İç akım çevrimi genellikle daha hızlı çalışacak şekilde tasarlanır; hız çevrimi gerekli akım veya tork talebini oluşturur.
Bu çevrimlerin uyumlu ayarlanması gerekir. Kazançları artırmak başlangıçta tepkiyi hızlandırabilir; fazla artırıldığında aşım, gürültüye duyarlılık ve mekanik titreşim büyüyebilir. İntegral etki kalıcı hatayı azaltmaya yardımcı olur, ancak akım sınırına girilen durumlarda denetleyicinin doyum davranışı da önem kazanır.
Auto-tuning uygun başlangıç ayarlarının bulunmasına yardımcı olabilir. Bununla birlikte yanlış motor verisi, gevşek mekanik bağlantı veya uygulamanın dışında kalan bir yük koşulu yalnızca otomatik ayarla çözülemez.
Geri besleme ve filtreleme tepkiyi nasıl etkiler?
Enkoder, takogeneratör veya elektriksel ölçümlere dayalı hız tahmini, kontrolörün kullandığı bilgiyi sağlar. Takogeneratör hız bilgisi verir; konumu doğrudan ölçmez. Enkoderin çözünürlüğü ve hız hesaplama yöntemi özellikle düşük hızlarda önemlidir.
Ölçüm filtresi paraziti azaltabilir fakat fazla filtreleme gecikme oluşturur. Böylece ekranda daha düzgün görünen hız değeri, daha iyi gerçek kontrol anlamına gelmeyebilir. Geri besleme seçimi, mekanik montaj ve uygun topraklama birlikte ele alınmalıdır.
Tristörlü sürücü ile PWM sürücü aynı tepkiyi verir mi?
Şebeke komütasyonlu tristör köprüsünde çıkışın değiştirilmesi şebeke dalgasındaki uygun iletim anlarıyla ilişkilidir. Transistörlü PWM sürücüde ise güç elemanları farklı bir anahtarlama düzeniyle çalışır. Bu yapı farkı akım dalgalanmasını ve elde edilebilecek kontrol performansını etkileyebilir.
Ancak yalnızca anahtarlama veya örnekleme frekansına bakarak makinenin yerleşme süresi bulunamaz. Güç devresi, motor endüktansı, kontrol gecikmeleri ve yük birlikte değerlendirilmelidir. Aynı şekilde bir VFD'nin taşıyıcı frekansı, tek başına hız kontrol bant genişliği değildir.
Rampa ve frenleme dinamik yanıtı nasıl değiştirir?
Hızlanma rampası, komutun ne kadar hızlı değişeceğini belirler. Kontrol çevrimi ise motorun bu komutu nasıl izlediğini belirler. Rampayı kısaltmak sürücünün fiziksel tork kapasitesini artırmaz. Akım sınırı nedeniyle motor hedef rampanın gerisinde kalabilir. Daha yumuşak hareket profilleri mekanik darbeyi azaltabilir, fakat hareket süresini uzatabilir.
Yavaşlamada yükün enerjisi de yönetilmelidir. Uygun rejeneratif sistem enerjiyi beslemeye geri aktarabilir; dirençli frenleme düzeni ise enerjiyi fren direncinde ısıya dönüştürür. Rejenerasyonun bulunması tek başına daha kısa duruş süresini garanti etmez; frenleme torku, enerji kabul kapasitesi ve mekanik sınırlar da belirleyicidir.
Hızlı yön değişimi için sürücünün uygun çalışma bölgelerini desteklemesi gerekir. Tek yönlü bir sürücü, yalnızca parametre değiştirilerek dört bölgeli hale gelmez. Sürücü yapısı bu göreve uygun seçilmelidir.
DC, VFD ve servo performansı nasıl karşılaştırılmalı?
Temel V/f kontrol kullanan bir AC sürücü ile geri beslemeli DC sürücünün aynı yükte farklı sonuç vermesi mümkündür. Fakat bu sonuç bütün AC sürücülere genellenemez. Vektör kontrol veya doğrudan tork kontrolü kullanan gelişmiş AC sistemleri hızlı ve hassas tepki sağlayabilir.
Servo değerlendirmesinde de yalnızca “servo” adına değil; motor ataleti, tepe ve sürekli tork, geri besleme, takip hatası ve yerleşme süresine bakılır. Servo bir kontrol yaklaşımıdır; uygun DC motor da servo sistemin parçası olabilir. Konum çevrimi ayarları ile mekanik yapı arasındaki uyum özellikle hassas eksenlerde önemlidir.
Gerçek makinede hangi veriler izlenmeli?
Üreticinin devreye alma yöntemine uygun değerlendirmede hız referansı, gerçek hız, endüvi akımı, akım sınırı durumu ve varsa konum hatası birlikte kaydedilir. Komut değişimine tepki ile sabit hızdaki yük değişimine tepki ayrı incelenir. Boşta iyi çalışan bir sistem, gerçek üretim yükünde aynı davranışı göstermeyebilir.
PLC üzerinden izleme yapılırken kayıt aralığına dikkat edilmelidir. Yavaş güncellenen HMI ekranı kısa süreli aşımı veya akım tepesini göstermeyebilir. Dinamik değerlendirme için sürücünün uygun hızda kayıt yapabilen izleme araçları daha açıklayıcı olabilir.