
DC sürücülerin kontrol yöntemleri nelerdir?
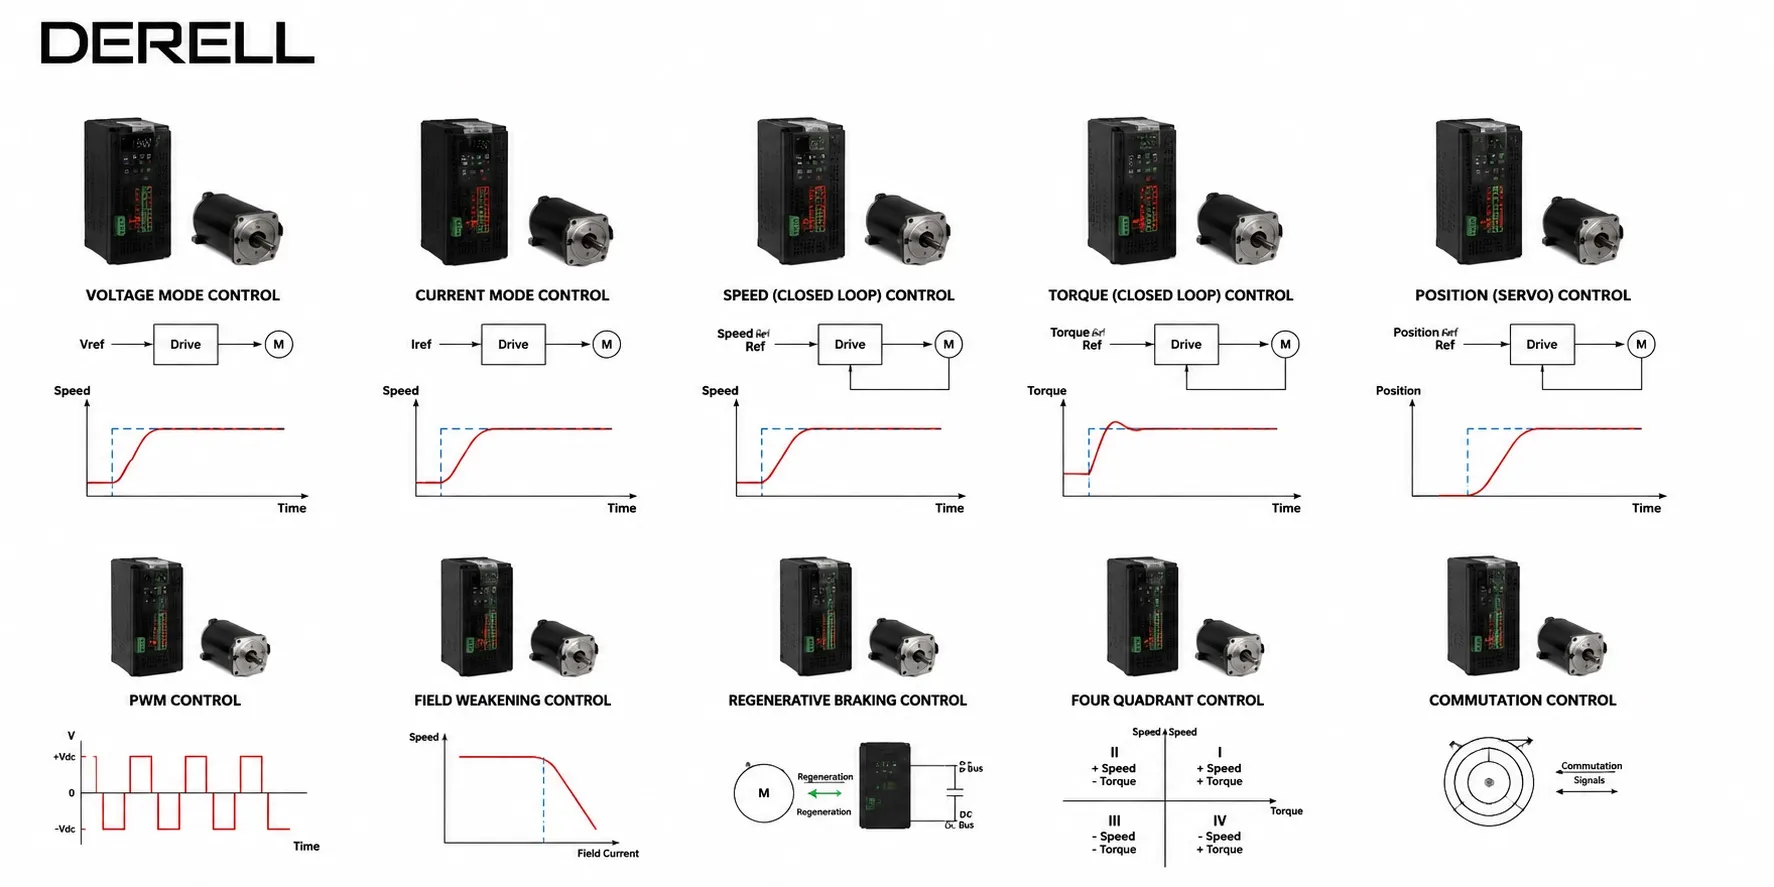
DC sürücülerin kontrol yöntemleri nelerdir?
DC sürücüler; endüvi gerilimini, endüvi akımını ve uygun motorlarda alan akımını düzenleyerek motorun hızını ve torkunu kontrol eder. Uygulamaya göre hız geri beslemesi, alan zayıflatma ve dört bölgeli çalışma bu yapıya eklenir. Burada önemli bir ayrım vardır: PWM ve tristörlü doğrultma enerjinin nasıl ayarlandığını; hız ve tork kontrolü ise hangi büyüklüğün kontrol edildiğini anlatır. Dolayısıyla aynı DC sürücü, bu yöntemlerin birkaçını birlikte kullanabilir.
Bu açıklamalar ağırlıklı olarak fırçalı, sabit mıknatıslı veya ayrı uyartımlı DC motorlar içindir. Kullanılan DC motorun yapısı, uygulanabilecek kontrol yöntemini belirler. Fırçasız DC motorlarda ise elektronik komütasyon gerekir; klasik iki uçlu fırçalı motor kontrolü doğrudan uygulanamaz.
1. Endüvi gerilimi kontrolü: temel hız ayarı
Manyetik akı yaklaşık sabit tutulduğunda endüvi gerilimi artırıldıkça motor hızı yükselir. Ancak hız yalnız gerilime bağlı değildir; yük arttığında yükselen endüvi akımı, sargı direncinde daha fazla gerilim düşümüne neden olur. Bu nedenle aynı gerilimde çalışan motorun yük altında yavaşlaması mümkündür. Bu ilişki, DC sürücülerin çalışma prensibinin temelidir.
Basitleştirilmiş kararlı durum ilişkileri:
n ≈ (Va − IaRa) / (keΦ)
T = ktΦIa
n: hız, Va: endüvi gerilimi, Ia: endüvi akımı, Ra: endüvi direnci, Φ: manyetik akı. Motor sabitleri kullanılan birimlere bağlıdır; fırça gerilim düşümü ve geçici rejim etkileri bu sadeleştirmede ihmal edilmiştir.
Alan sabitken, temel hızın altındaki çalışma bölgesi genellikle sabit tork bölgesi olarak değerlendirilir. Bu ifade motorun sürekli aynı torku ürettiği anlamına gelmez; izin verilen akım sınırında yaklaşık aynı tork kapasitesinin korunabildiğini anlatır. Çok düşük hızlarda sürekli yüklenme kapasitesini motorun soğutması sınırlayabilir. Bu yüzden motor ve sürücü eşleştirmesi yalnız gerilim değerine göre yapılmaz.
2. PWM ve tristör kontrolü: gerilim nasıl oluşturulur?
PWM, güç elemanlarını hızlı biçimde anahtarlayarak motor uçlarındaki ortalama gerilimi ayarlar. Basit, tek yönlü ve ideal bir kıyıcıda Vortalama ≈ D × VDC kabul edilebilir. Örneğin 24 V besleme ve %50 görev oranı yaklaşık 12 V ortalama gerilim verir. Bu sonuç, motorun mutlaka yarı hızda döneceği anlamına gelmez. Yük, gerilim düşümleri ve kontrol çevrimi sonucu etkiler; farklı H-köprü anahtarlama düzenlerinde aynı bağıntı doğrudan kullanılamaz.
Şebekeden beslenen birçok endüstriyel DC sürücüde ise tristörlerin ateşleme açısı değiştirilerek ortalama endüvi gerilimi düzenlenir. Bu nedenle bütün DC sürücü türlerini PWM sürücü olarak tanımlamak yanlıştır. Her iki güç katı yaklaşımı da uygun tasarımda hız veya akım kontrol çevrimleriyle çalışabilir.
3. Kapalı çevrim hız kontrolü: yük değişse de devri korumak
Kapalı çevrimde sürücü, istenen hız ile geri beslenen hızı karşılaştırır. Aradaki farkı azaltmak için motorun ürettiği torku değiştirir. Tipik yapıda dıştaki hız kontrolörü bir akım isteği üretir; daha hızlı çalışan iç akım çevrimi bu isteği uygular. PID kontrol ailesindeki PI düzenleyiciler bu amaçla yaygın kullanılır; her uygulamada türev etkisi gerekmez.
Örneğin 1.000 dev/dak hızında çalışan bir konveyöre ürün yüklendiğinde motor yavaşlamaya eğilim gösterir. Sürücü, akım ve gerilim sınırları içinde daha fazla tork isteyerek hızı hedefe yaklaştırır. Sonucun başarısı geri besleme seçimine, mekanik yüke ve çevrim ayarlarına bağlıdır.
Enkoder veya takojeneratör mil hareketinden bilgi sağlar. Bazı sürücüler ise endüvi gerilimi ve akımından karşı elektromotor kuvveti hesaplayarak hızı tahmin eder. Enkoder bulunmaması, sürücünün mutlaka tamamen açık çevrim çalıştığı anlamına gelmez. Bununla birlikte gerilim temelli tahmin düşük hızlarda daha fazla hata gösterebilir. Aşırı yüksek kazanç da dinamik yanıtı iyileştirmek yerine salınıma yol açabilir.
4. Akım ve tork kontrolü: dönme kuvvetini yönetmek
Manyetik akı sabitken elektromanyetik tork, endüvi akımıyla yaklaşık doğru orantılıdır. Bu nedenle sürücü, akımı düzenleyerek torku kontrol edebilir. Akım sınırı ile tork kontrol modu aynı şey değildir: hız modunda akım sınırı yüklenmeyi kısıtlar; tork modunda ise temel komut doğrudan tork veya akım isteğidir.
Sarma ve çözme gibi uygulamalarda bu ayrım önemlidir. Sabit çekme kuvveti için, kayıplar ve ivmelenme ihmal edildiğinde T = F × r olur. Örneğin 100 N çekme kuvveti, 0,10 m yarıçapta 10 N·m; 0,20 m yarıçapta 20 N·m makara torku gerektirir. Sabit tork, çapı büyüyen makarada sabit gerginlik sağlamaz. Redüktör oranı, verim ve gerektiğinde yük hücresi gibi ölçüm sensörleri hesaba katılmalıdır.
Tork kontrolünde hız sınırı ayrıca önem taşır. Malzeme koparsa veya mekanik yük aniden kalkarsa motor, istenen torku üretmeye çalışırken hızlanabilir. Uygun hız sınırlaması ve yük kaybı davranışı uygulamaya göre belirlenmelidir.
5. Alan zayıflatma: temel hızın üzerine çıkmak
Ayrı uyartımlı bir motorda endüvi gerilimi izin verilen üst değere ulaştıktan sonra alan akımı kontrollü biçimde azaltılarak daha yüksek hız elde edilebilir. Ancak manyetik akı azaldığı için aynı endüvi akımında üretilebilen tork da düşer. Uygun sınırlar içinde bu bölge yaklaşık sabit güç bölgesi olarak değerlendirilir.
Örneğin ideal sabit güç varsayımında hız iki katına çıkarsa kullanılabilir tork yaklaşık yarıya iner. Bu, her motorun iki kat hıza çıkarılabileceği anlamına gelmez; mekanik hız ve komütasyon sınırları belirleyicidir. Sabit mıknatıslı fırçalı motorda ayarlanabilir bir alan sargısı bulunmadığından bu yöntem aynı şekilde uygulanamaz. Kontrollü alan zayıflatma ile alan kaybı arızası birbirinden farklıdır.
6. Dört bölgeli kontrol: iki yönde sürme ve frenleme
Dört bölgeli bir sistem, her iki dönüş yönünde hem motor torku hem frenleme torku üretebilir. İleri dönen motorun frenlenmesinde tork dönüş yönüne karşıdır; ters yönde çalışmada da aynı mantık geçerlidir. Yalnızca ileri ve geri dönebilmek, dört bölgeli kontrollü çalışma yeteneğini tek başına kanıtlamaz.
Frenleme sırasında motordan sürücüye gelen enerjinin nereye aktarılacağı ayrıca değerlendirilir. Dört bölgeli motor kontrolü, otomatik olarak şebekeye enerji iadesi demek değildir. Şebekeye geri besleme için uygun dönüştürücü yapısı gerekir; başka sistemlerde enerji DC baraya, uygun bir bataryaya veya frenleme direncine aktarılabilir. Bu ayrım hem donanım seçimini hem enerji verimliliği değerlendirmesini etkiler.
7. PLC komutu, kontrol yönteminin neresindedir?
Potansiyometre, analog sinyal veya haberleşme üzerinden gelen komut, sürücünün hedefini belirler. PLC entegrasyonu sayesinde hız referansı, tork isteği ve çalışma sırası yönetilebilir. Ancak komutun PLC’den gelmesi ayrı bir motor kontrol yöntemi değildir; hızlı akım ve hız çevrimleri çoğunlukla sürücü içinde çalışır. Analog girişin hız mı yoksa tork isteği mi olduğu parametrelerle tanımlanır.
Uygulamaya göre hangi yaklaşım seçilmeli?
Yük değişirken devir korunacaksa uygun geri beslemeli hız kontrolü; çekme kuvveti yönetilecekse çap ve gerginlik hesabıyla birlikte tork kontrolü; temel hız aşılacaksa motorun izin verdiği alan zayıflatma değerlendirilir. Sık yön değiştiren veya kontrollü elektriksel frenleme isteyen makinelerde çalışma bölgeleri ve enerji akışı ayrıca incelenir.
DC sürücü seçiminde motorun endüvi ve alan etiket değerleri, sürekli akım, kısa süreli aşırı yük, minimum ve maksimum hız birlikte ele alınmalıdır. Yalnız kilovat değeri yeterli değildir; soğutma ve yardımcı bileşenler de sistemin çalışma sınırlarını etkiler.