
DC sürücülerin tipik uygulama alanları nelerdir?
DC sürücülerin tipik uygulama alanları nelerdir?
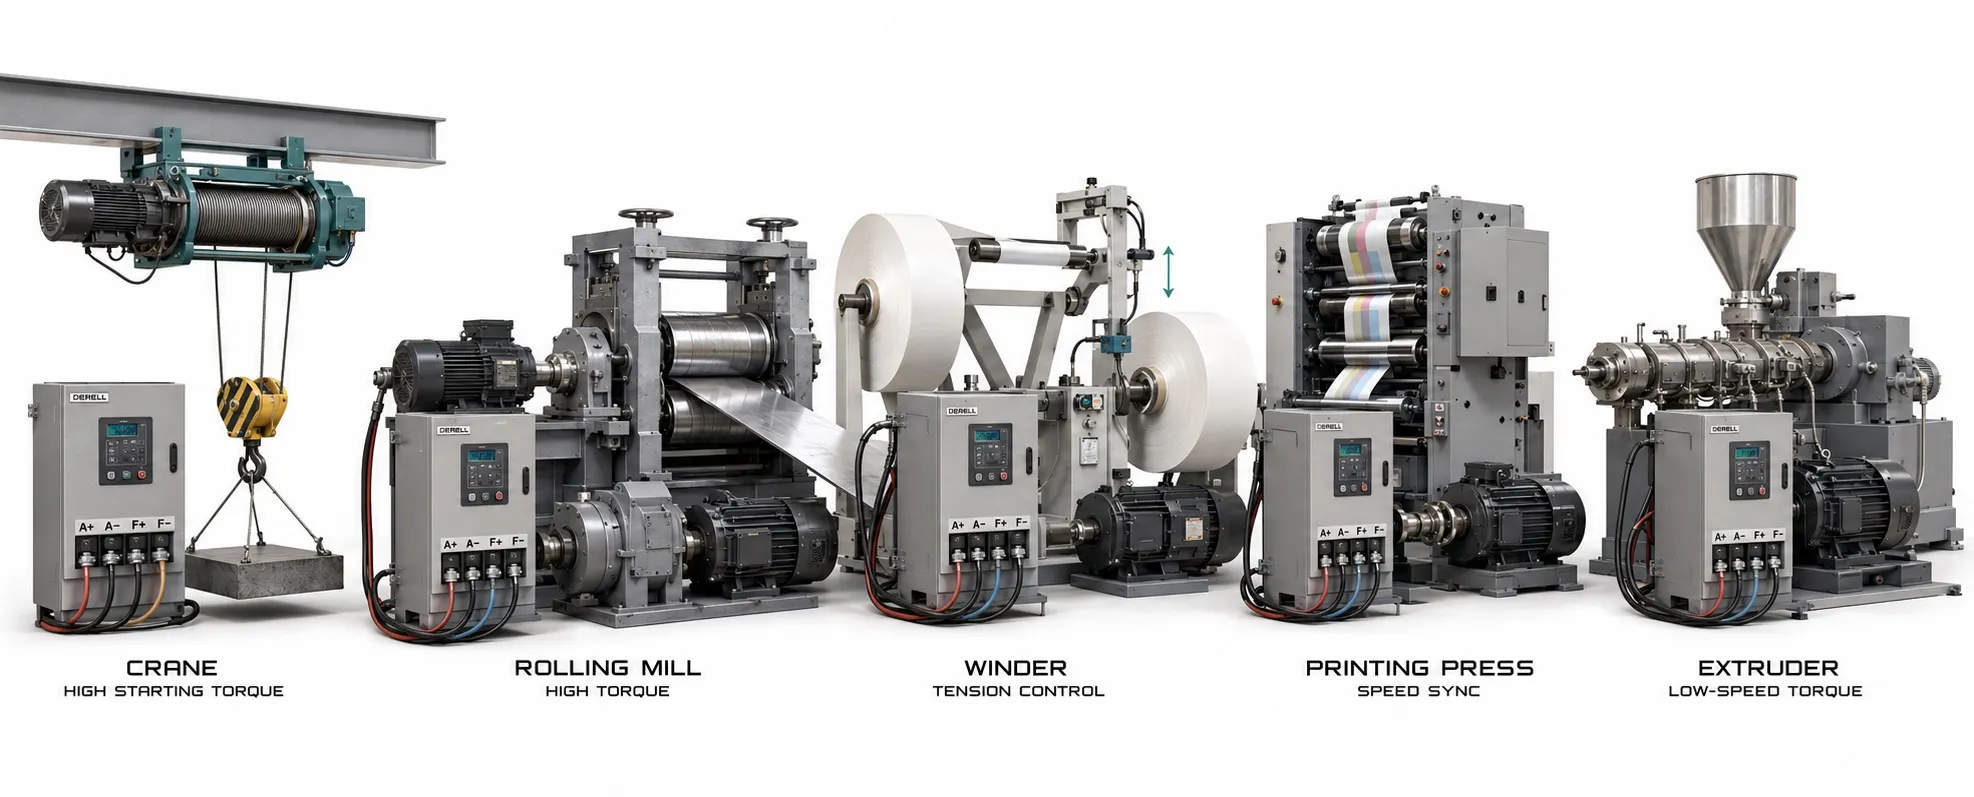
DC sürücüler; konveyörlerde, sarma-çözme hatlarında, ekstrüderlerde, hadde tesislerinde, kağıt ve baskı makinelerinde, karıştırıcılarda ve uygun DC motorlu kaldırma sistemlerinde kullanılır. Ortak ihtiyaç; motor hızını, torkunu veya frenleme davranışını prosesin gerektirdiği biçimde yönetmektir. Ancak her uygulama aynı sürücü yapısını ve aynı kontrol yöntemini kullanmaz.
Bir DC sürücü değerlendirilirken önce hangi DC motor tipini besleyeceği belirlenir. Şebekeden çalışan endüstriyel tristörlü sürücüler ile bataryalı araçlarda kullanılan düşük gerilimli motor kontrolörleri aynı ürün değildir. Besleme kaynağının DC olması da motorun mutlaka fırçalı DC motor olduğu anlamına gelmez.
1. Konveyörler: yük değişirken taşıma hızını korumak
Konveyörde motorun görevi yalnız bandı döndürmek değildir. Ürün yüklendiğinde hızı korumak, kalkışta malzemeyi sarsmamak ve hattın diğer bölümlerine uygun hızda çalışmak gerekir. DC motorlu bir sistemde sürücü, seçilen kontrol yöntemine göre endüvi gerilimini ve akımını düzenler.
Örnek: Boşken istenen hızda dönen bant, üzerine ürün geldiğinde yavaşlıyorsa yük torku artmıştır. Uygun hız geri beslemesi ve yeterli motor-sürücü kapasitesiyle bu değişim karşılanabilir. Mekanik sıkışma veya kapasite yetersizliği ise yalnız hız kazancını artırarak giderilemez.
2. Sarıcılar ve çözücüler: çap değişirken gerginliği yönetmek
Kağıt, film, folyo, tel ve kumaş işleyen sarma-çözme uygulamalarında makara çapı sürekli değişir. Malzemenin doğrusal hızı sabit tutulacaksa makara büyüdükçe dönme hızı azalmalıdır. Aynı zamanda sabit çekme kuvveti için gereken makara torku artar.
Basit makara örneği: Kayıplar ve ivmelenme ihmal edildiğinde T = F × r olur. Çekme kuvveti 100 N ise 0,10 m yarıçapta 10 N·m, 0,20 m yarıçapta 20 N·m makara torku gerekir. Aynı doğrusal hızda yarıçap iki katına çıktığında makara devri yarıya iner. Bu değerler makara miline aittir; motor hesabına redüktör oranı ve verim de katılır.
Bu nedenle sabit tork komutu, büyüyen makarada sabit gerginlik sağlamaz. Uygun tork kontrolüne çap hesabı veya yük hücresi, dansör mekanizması gibi proses geri beslemeleri eşlik edebilir. Malzeme kopmasında hızın kontrolsüz yükselmesini önleyen davranış da tasarlanmalıdır.
3. Ekstrüderler ve karıştırıcılar: değişen proses yüküne karşı çalışmak
DC motorlu ekstrüderlerde vida hızı, üretim miktarını ve proses davranışını etkiler. Malzemenin viskozitesi, sıcaklığı veya besleme koşulu değiştiğinde gereken tork da değişebilir. Sürücü, izin verilen akım ve gerilim sınırlarında vida devrini düzenler; ancak ürün kalitesi yalnız motor hızına bağlı değildir. Isıtma bölgeleri, basınç, malzeme özellikleri ve besleme düzeni de önemlidir.
Mikserlerde ve yoğurucularda kalkış yükü ile karışımın ilerleyen aşamalarındaki yük farklı olabilir. Bu yüzden sürekli akım, kısa süreli aşırı yük ve düşük hızda soğutma birlikte değerlendirilir. Kilovat değeri tek başına bu çalışma çevrimini tanımlamaz. Akım sınırlaması da her makinede bağımsız mekanik korumanın yerini tutmaz.
4. Hadde ve metal işleme hatları: yüksek tork ve hızlı yük değişimleri
DC sürücüler; DC motorların bulunduğu hadde tezgahlarında, metal şerit işleme hatlarında ve sarıcı-çözücü gruplarında kullanılabilir. Bu uygulamalarda malzemenin merdanelere girişiyle yük aniden değişebilir. Bazı makinelerde sık yön değiştirme ve kontrollü frenleme de gerekir.
Burada yüksek kalkış torku, sınırsız kalkış akımı demek değildir. Motorun komütasyon sınırları, sürücünün akım kapasitesi ve mekanik aktarım birlikte dikkate alınır. İstenen dinamik yanıt, yalnız hızlı bir sürücü seçmekle sağlanmaz; doğru boyutlandırma ve kontrol ayarı da gerekir.
5. Kağıt, baskı ve tekstil makineleri: bölümleri koordineli çalıştırmak
Birbirine bağlı çekici merdanelerin, baskı silindirlerinin ve sarıcıların hızları belirli oranlarda tutulmalıdır. Amaç yalnız motor devirlerinin eşit olması değildir; malzemeye temas eden yüzeylerin doğrusal hızları ve aralarındaki gerginlik kontrol edilir. Farklı çaplı iki merdaneye aynı devir komutunu vermek, aynı yüzey hızını oluşturmaz.
PLC entegrasyonu ile hat referansları, hız oranları ve çalışma sırası yönetilebilir. Hassas baskı hizalaması gibi işler ayrıca konum bilgisi ve uygun hareket kontrolü gerektirebilir. Hatta yeni bölüm eklenirken çoklu sürücü koordinasyonu ve ortak duruş davranışı yeniden değerlendirilir.
6. Vinçler ve kaldırma sistemleri: kaldırma kadar indirme de önemlidir
DC motorlu bazı vinç ve kaldırma düzenlerinde DC sürücüler kullanılabilir. Yükü kaldırırken motor enerji tüketirken, bazı indirme koşullarında yük motoru döndürerek elektriksel enerji üretilmesine neden olabilir. Bu yüzden yön kontrolünün yanında frenleme torku ve enerji akışı da incelenmelidir.
Dört bölgeli çalışma, uygun sistemde iki yönde motorlama ve frenleme sağlar; yük tutan mekanik frenin yerine geçmez. Fren açma-kapama sırası, limitler, aşırı hız ve arıza durumları uygulamaya uygun tasarlanır. Vinç güvenliği bütün makinenin konusudur; genel amaçlı bir sürücünün yalnız yeterli güce sahip olması kaldırma işi için yeterli değildir.
7. Test tezgahları: hız veya yük oluşturmak
Uygun DC motor-sürücü sistemleri, test edilen ekipmanı belirli bir hızda döndürmek veya karşı tork oluşturarak yüklemek için kullanılabilir. Motorlama ve jeneratör çalışma bölgeleri, testin gerektirdiği hız-tork aralığına göre seçilir. Üretilen enerjinin nereye aktarılacağı da tasarımın parçasıdır.
Sürücünün hesapladığı tork değeri, her testte bağımsız ve kalibre edilmiş tork ölçümünün yerini tutmaz. Ölçüm doğruluğu isteniyorsa uygun ölçüm zinciri gerekir. Enerjinin geri kazanılabildiği düzenlerde verimlilik değerlendirmesi, test çevriminin gerçek enerji akışına dayanmalıdır.
8. Koşu bantları ve bataryalı araçlar: farklı bir sürücü sınıfı
Bazı koşu bantları, küçük taşıma araçları, hareket destek araçları ve golf araçlarında fırçalı DC motor ile elektronik hız kontrolörü bulunur. Bu tür sistemlerde PWM kullanılarak motor akımı ve ortalama gerilimi düzenlenebilir. Koşu bandındaki DC motor ise mutlaka bataryadan beslenmez; şebekeden çalışan bir güç devresiyle de sürülebilir.
Bataryalı sistemlerde gerilim aralığı, kalkış akımı, frenleme davranışı ve bataryanın geri dönen enerjiyi kabul edebilmesi önemlidir. Elektrikli otomobil veya bataryalı araç ifadesi tek başına motor teknolojisini söylemez. Bir araç inverterle sürülen AC motor ya da fırçasız motor kullanabilir. Bu motorlar klasik fırçalı DC kontrolörüyle doğrudan eşleştirilemez.
Pompalar, fanlar ve eski ulaşım sistemleri nasıl değerlendirilir?
Mevcut DC motorlu pompa ve fanlarda hız kontrolü için DC sürücü kullanılabilir. Ancak pompa veya fan olması, DC çözümün kendiliğinden en uygun seçenek olduğu anlamına gelmez. Motor, proses, bakım ve toplam sistem maliyeti birlikte değerlendirilir.
Eski bazı asansör ve demiryolu çekiş sistemlerinde de DC motor teknolojileri bulunur. Bunlar uygulamaya özgü sürücü, fren ve güvenlik düzenleri gerektirir. Genel bir endüstriyel DC sürücüyü, sırf gerilim ve akım değerleri benziyor diye bu sistemlerin yerine uygun kabul etmek doğru değildir.
Uygulamaya uygun DC sürücü nasıl seçilir?
Önce ihtiyacın sabit hız, kontrollü tork, gerginlik, konum veya frenleme olup olmadığı belirlenir. Hassas konumlandırma gerekiyorsa servo sisteminin işlevleri ayrıca değerlendirilmelidir; yalnız iyi hız kontrolü konum doğruluğunu garanti etmez.
DC sürücü seçiminde endüvi gerilimi ve akımı, varsa alan beslemesi, çalışma çevrimi, minimum hız, frenleme ve geri besleme birlikte ele alınır. Motor-sürücü uyumu sağlandıktan sonra soğutma ve yardımcı ekipmanlar boyutlandırılır.