
Farklı DC Sürücü Türleri Nelerdir?
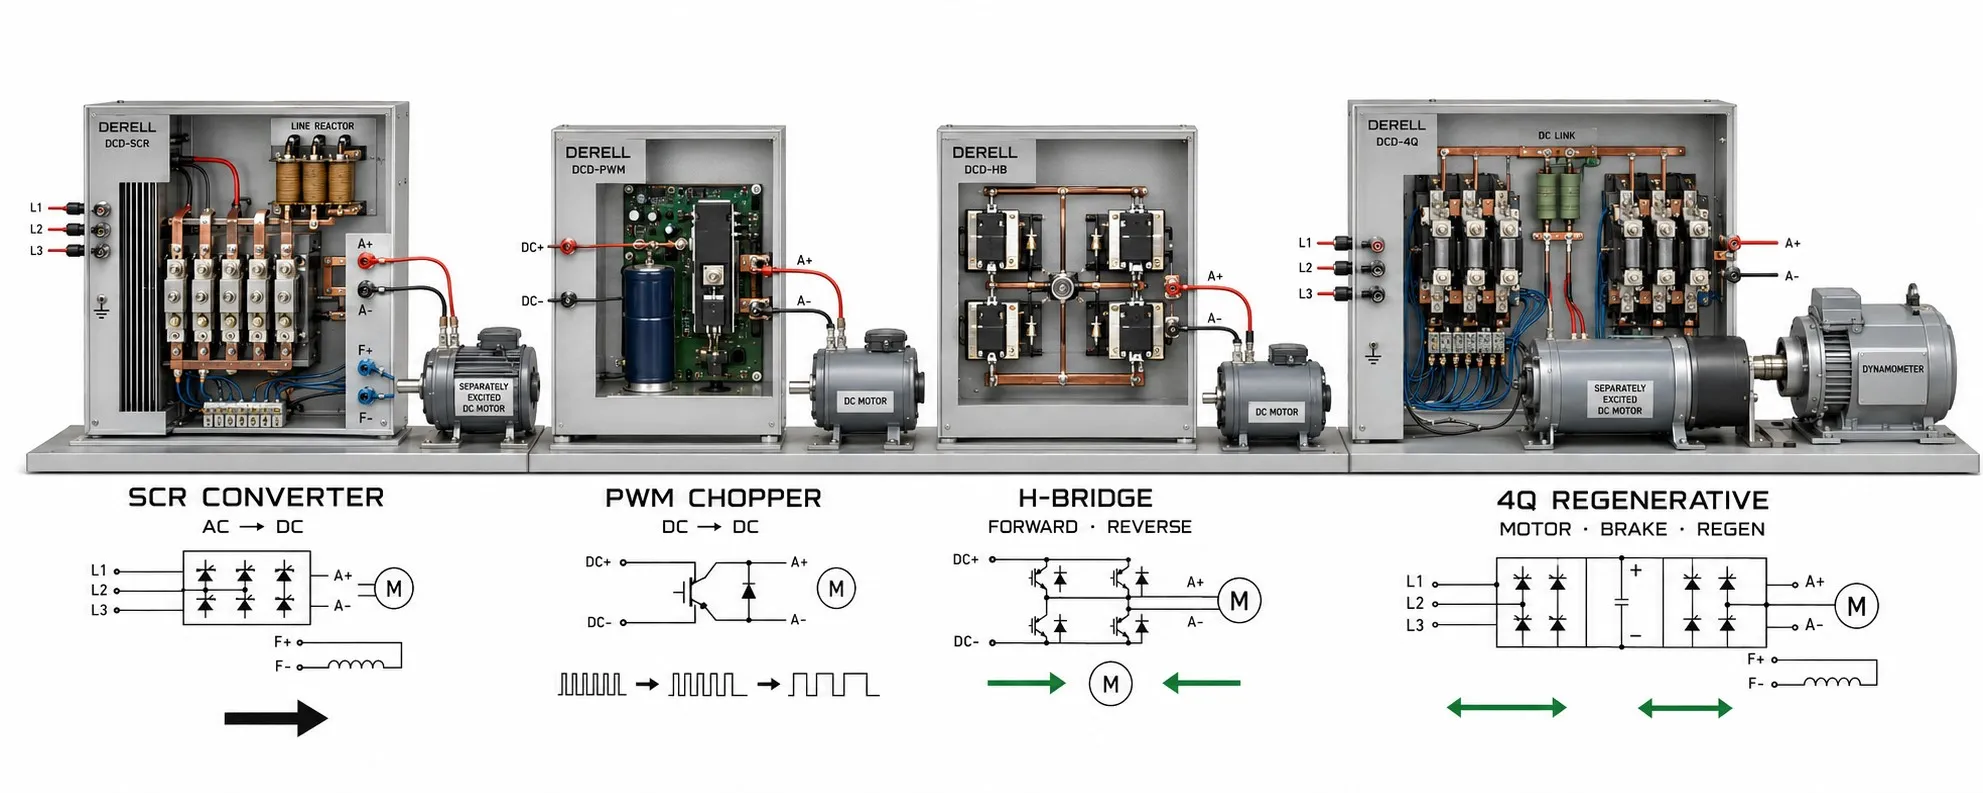
DC sürücüler; güç devrelerine, çalıştırdıkları motora, geri besleme düzenlerine ve frenleme yeteneklerine göre sınıflandırılır. En temel güç devresi ayrımı, AC şebekeden beslenen tristörlü doğrultucu sürücüler ile DC gerilimi anahtarlayarak motoru kontrol eden transistörlü kıyıcı sürücüler arasındadır. Analog, dijital, kapalı çevrim veya dört bölgeli gibi ifadeler ise cihazın başka özelliklerini anlatır.
Örneğin bir DC sürücü, aynı anda dijital kontrollü, tristörlü, enkoder geri beslemeli ve dört bölgeli olabilir. Bu nedenle ürün seçerken tek bir “sürücü türü” adı aramak yerine, hangi özelliğin hangi ihtiyacı karşıladığını anlamak gerekir.
1. Tristörlü DC Sürücüler: AC Şebekeden Kontrollü DC Çıkış
SCR olarak da adlandırılan tristörler, uygun tetikleme zamanlamasıyla AC gerilimin kontrollü biçimde doğrultulmasını sağlar. Sürücü, ateşleme açısını değiştirerek motor endüvisine uygulanan ortalama DC gerilimi düzenler. Tek fazlı ve üç fazlı beslemeye uygun farklı devreler bulunur.
Bu yapı, özellikle mevcut endüstriyel DC motorların kontrolünde kullanılır. Ayrı uyartımlı motorlarda endüvi beslemesine ek olarak uygun bir alan beslemesi gerekir. Alan regülatörü sürücünün içinde bulunabilir veya harici olabilir.
DC sürücünün çalışma prensibi değerlendirilirken çıkış akımındaki dalgalanma, şebeke harmonikleri ve düşük hız davranışı da dikkate alınır. “SCR sürücü” ifadesi, tek başına cihazın yön değiştirebildiğini veya şebekeye enerji geri verebildiğini göstermez; köprü yapısı ve desteklenen çalışma biçimi ayrıca incelenmelidir.
2. PWM ve Kıyıcı Sürücüler: Birbiriyle İlişkili İki Kavram
Kıyıcı, güç dönüştürücü devrenin yapısını; PWM ise bu devrede kullanılabilen anahtarlama yöntemini anlatır. Bu nedenle PWM sürücü ile kıyıcı sürücüyü tamamen ayrı iki ürün ailesi gibi sıralamak yanıltıcıdır. Birçok transistörlü DC motor kıyıcısı, çıkışı düzenlemek için darbe genişlik modülasyonu kullanır.
Bu devrelerde MOSFET veya uygun başka güç yarıiletkenleri, DC kaynağı yüksek hızda anahtarlayarak motorun ortalama gerilim ve akımını kontrol eder. Besleme bataryadan, DC güç kaynağından veya doğrultulmuş bir ara devreden gelebilir. Kıyıcılar yalnızca düşük gerilimli uygulamalarla sınırlı değildir.
Basit bir devre tek yönde sürüş sağlayabilirken, uygun bir H-köprü iki yönde akım ve gerilim kontrolüne olanak verebilir. Ancak gerçek frenleme ve enerji geri dönüş yeteneği, devrenin tamamına bağlıdır. Dinamik performans açısından yalnızca PWM frekansına bakılmaz; motor endüktansı, akım dalgalanması, kontrol çevrimi ve termal sınırlar birlikte değerlendirilir.
3. Tek, İki ve Dört Bölgeli Çalışma Ne Demektir?
Çalışma bölgeleri, motorun dönüş yönü ile ürettiği torkun yönü arasındaki ilişkiyi açıklar. Hız ve tork aynı yöndeyse motor mekanik güç üretir. Zıt yöndeyse motorun elektromanyetik torku harekete karşı koyar ve jeneratör yönünde enerji dönüşümü oluşur.
Tek bölgeli sürücü, seçilen yönde motorlama sağlar; aynı güç devresi üzerinden kontrollü karşı tork üretme yeteneği bulunmayabilir. Bu durumda hız referansını azaltmak, motorun her yük koşulunda istenen rampayla yavaşlayacağı anlamına gelmez.
İki bölgeli sürücü, desteklediği iki çalışma bölgesinde çalışır. Ancak “2Q” ifadesinden doğrudan ileri-geri çalışma veya belirli bir rejenerasyon davranışı çıkarılmamalıdır. Katalogdaki bölge diyagramı, gerilim-akım işaretleri ve motor bağlantısı birlikte incelenmelidir.
Dört bölgeli sürücü, uygun sistem içinde her iki yönde motorlama ve her iki yönde elektriksel frenleme sağlayabilir. Bu özellik, sık yön değiştiren makinelerde ve sarma-çözme uygulamalarında önem kazanır.
| Hız | Tork | Çalışma durumu |
|---|---|---|
| İleri (+) | İleri (+) | İleri yönde motorlama |
| İleri (+) | Geri (−) | İleri dönüş sırasında frenleme |
| Geri (−) | Geri (−) | Geri yönde motorlama |
| Geri (−) | İleri (+) | Geri dönüş sırasında frenleme |
4. Rejeneratif Sürücü Enerjiyi Nereye Gönderir?
Motorun frenleme sırasında enerji üretmesi ile bu enerjinin şebekeye geri verilmesi farklı aşamalardır. Uygun rejeneratif tristörlü sistemler enerjiyi AC şebekeye aktarabilir. Bir PWM sürücüde ise enerji önce DC besleme hattına veya ara devreye dönebilir.
Bataryalı sistemlerde bataryanın ve batarya yönetim sisteminin geri gelen şarj akımını kabul etmesi gerekir. Standart bir DC güç kaynağı ise bu enerjiyi soğuramayabilir; sonuç besleme geriliminin yükselmesi olabilir. Uygun tasarımlarda fren kıyıcısı ve fren direnci kullanılarak fazla enerji ısıya dönüştürülür.
Dört bölgeli motor kontrolü, tek başına şebekeye enerji geri kazanımı garantisi değildir. Enerji verimliliği hesabında frenleme sıklığı ve enerjinin gerçek varış noktası dikkate alınmalıdır.
5. Analog ve Dijital DC Sürücüler
Analog veya dijital tanımı, kontrolün nasıl gerçekleştirildiğini anlatır. Analog sürücülerde kontrol işlevleri ağırlıklı olarak analog elektronik devrelerle yürütülür. Dijital sürücülerde işlemci tabanlı kontrol; parametre kaydı, hata geçmişi, yapılandırılabilir işlevler ve haberleşme gibi olanaklar sunabilir.
Ancak analog sürücü mutlaka hassasiyetsiz, dijital sürücü de mutlaka en hassas çözüm değildir. Sonucu sensör kalitesi, ayarlar, güç katı ve uygulama belirler. Ayrıca 0–10 V analog komut alan bir cihaz, iç yapısı dijital olan bir sürücü olabilir. Komut arayüzü ile kontrol mimarisi karıştırılmamalıdır.
PLC entegrasyonu için analog girişler, dijital giriş-çıkışlar veya desteklenen haberleşme seçenekleri incelenir. Dijital olması, sürücünün bütün endüstriyel ağları desteklediği anlamına gelmez.
6. Açık Çevrim, Kapalı Çevrim ve Kontrol Modları
Geri besleme seçenekleri değerlendirilirken hangi çevrimden söz edildiği belirtilmelidir. Mil hızını doğrudan ölçmeyen bir sürücüde bile kapalı bir akım kontrol çevrimi bulunabilir. Bazı sürücüler endüvi gerilimi ve akım bilgisi üzerinden hız tahmini yapar; bu, enkoderle doğrudan hız ölçümüyle aynı şey değildir.
Takogeneratör veya enkoder kullanan hız çevrimi, gerçek hareket bilgisinden yararlanır. Ancak hız geri beslemesinin bulunması otomatik olarak konum kontrolü sağlamaz. Konumlama için uygun geri besleme, konum çevrimi ve hareket komutları da gerekir.
Benzer şekilde gerilim kontrolü, akım kontrolü, hız kontrolü ve tork kontrolü çoğu zaman cihazın çalışma modlarıdır; birbirinden tamamen ayrı donanım aileleri değildir. Kontrol yöntemleri arasında seçim yapılırken akı sabitken endüvi akımının torkla ilişkili olduğu, alan zayıflatmada bu ilişkinin değiştiği unutulmamalıdır. “Akım kontrollü” ifadesi de tek başına güç katının akım kaynaklı topolojiye sahip olduğunu göstermez.
7. Fırçalı DC, BLDC, Servo ve VFD Aynı Şey mi?
BLDC motor, elektronik komütasyon gerektirir. DC kaynaktan beslenmesi, klasik fırçalı motor sürücüsüne doğrudan bağlanabileceği anlamına gelmez. Motor fazlarını uygun sırayla süren ve gerekli rotor konum bilgisini sağlayan bir kontrol düzeni gerekir.
Servo sistem ise hareketin geri beslemeyle kontrol edilmesini ifade eder. Fırçalı DC motorla da servo uygulaması kurulabilir; birçok endüstriyel servo motor ise farklı motor ve sürücü mimarilerine sahiptir. Dolayısıyla “servo”, yalnızca DC sürücülerin bir alt türü değildir.
VFD, uyumlu AC motorları kontrol eder. İçinde DC ara devre bulunması onu fırçalı DC motor sürücüsü yapmaz. Dönüşüm veya yenileme projelerinde DC ve AC sürücü farkları, motorla birlikte değerlendirilmelidir.
8. Doğru Tür Nasıl Seçilir?
DC sürücü seçiminde önce motor tipi, endüvi gerilimi ve akımı, varsa alan gerilimi ve akımı belirlenir. Ardından besleme kaynağı, sürekli yük, kısa süreli aşırı yük, hız aralığı, dönüş yönleri, duruş süresi ve geri besleme ihtiyacı incelenir. Yalnızca kW değerine veya “dijital” ibaresine göre seçim yeterli değildir.
Örneğin tek yönde çalışan ve hızlı duruş gerektirmeyen bir mekanizmayla, yükün motoru sürüklediği bir açıcı aynı frenleme ihtiyacına sahip değildir. Uygulamanın yük karakteri, gerekli çalışma bölgelerini belirler. Son kontrolde soğutma, motorun bakım durumu ve koruma mekanizmaları birlikte değerlendirilmelidir.