
DC sürücülerin çalışma prensipleri nelerdir?
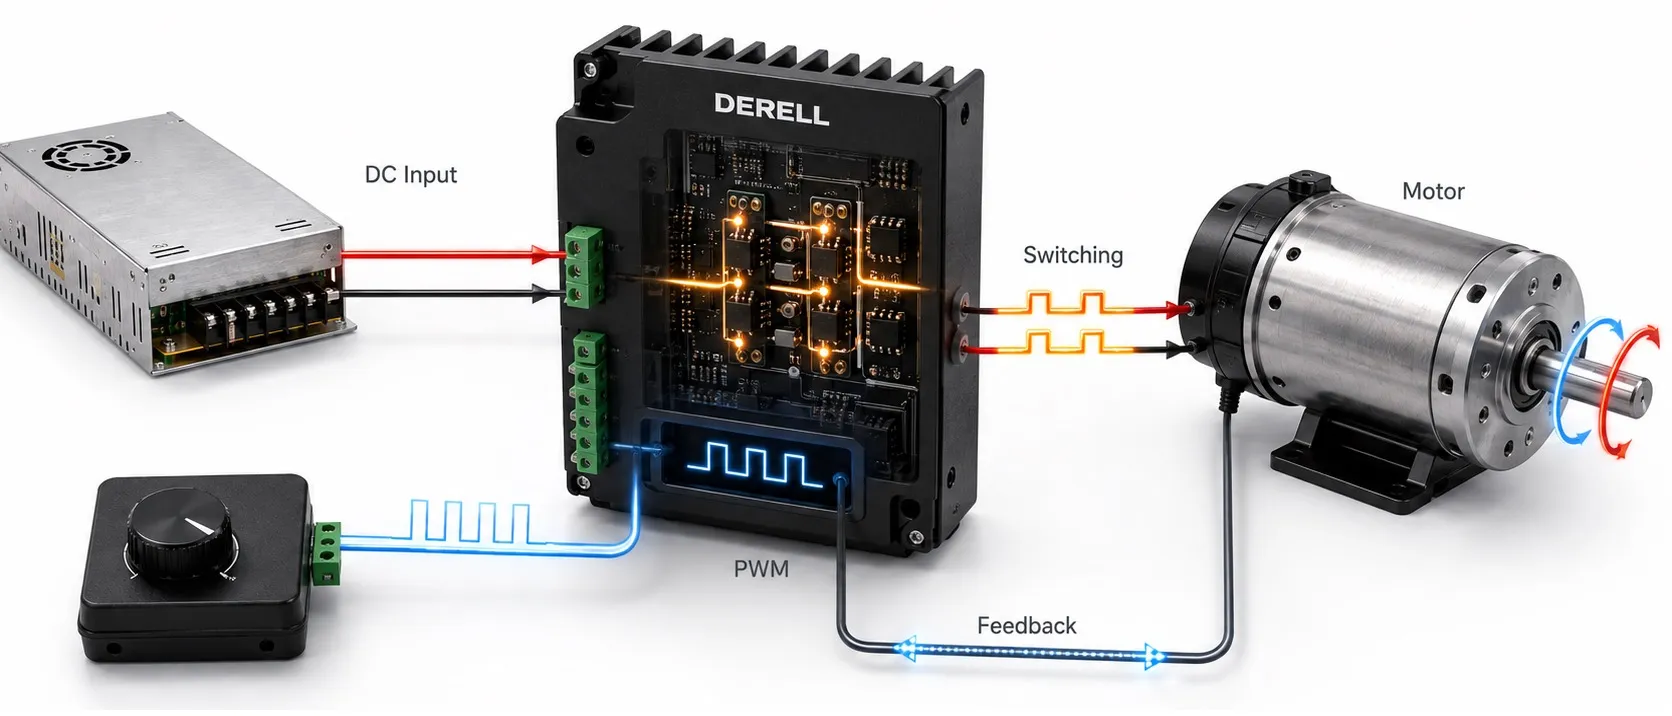
DC sürücülerin çalışma prensipleri nelerdir?
Merhaba DC Kontrol dostları,
DC sürücü, motora verilen elektrik enerjisini düzenleyerek hızın ve torkun kontrol edilmesini sağlar. Uygun donanıma sahip modeller dönüş yönünü değiştirebilir ve elektriksel frenleme yapabilir. Sürücü; operatörden veya otomasyon sisteminden gelen komutu alır, motorun çalışma bilgilerini değerlendirir ve güç elemanlarını buna göre yönetir.
Buradaki açıklamalar ağırlıklı olarak fırçalı DC motorlar içindir. BLDC motorlar farklı bir elektronik komütasyon düzeni gerektirir. Ayrıca DC sürücüyü VFD veya servo sistemle karşılaştırırken motor yapısı, güç devresi ve kontrol yöntemi ayrı ayrı değerlendirilmelidir.
Komut, kontrol devresi ve güç devresi nasıl çalışır?
Hız komutu bir potansiyometreden, operatör panelinden veya PLC üzerinden gelebilir. Sürücü bu komutu analog giriş, dijital girişler ya da desteklenen haberleşme bağlantısı üzerinden alır. Komutun kaynağı, motorun gücünü doğrudan taşımaz; istenen çalışma değerini bildirir.
Kontrol devresi ne yapılacağını hesaplar, güç devresi ise gereken elektriksel çıkışı oluşturur. Güç devresindeki tristör veya transistörler, motora aktarılan enerjiyi düzenler. Ölçüm devreleri de akım, gerilim ve varsa hız bilgilerini kontrol bölümüne geri iletir. PLC entegrasyonunda makine sıralaması PLC'de, hızlı motor kontrol çevrimleri ise çoğunlukla sürücüde yürütülür.
Endüvi gerilimi motor hızını nasıl etkiler?
Endüvi, motorun elektrik enerjisini mekanik harekete dönüştüren döner sargılı bölümüdür. Motor dönerken uygulanan gerilime karşı yönde bir karşı elektromotor kuvveti, yani karşı EMK üretir. Alan akısı sabitken karşı EMK hızla yaklaşık orantılıdır.
Basitleştirilmiş kararlı çalışma ilişkisi Va ≈ E + IaRa şeklindedir. Burada Va endüvi gerilimi, E karşı EMK, Ia endüvi akımı ve Ra endüvi direncidir. Bu ifade fırça gerilim düşümünü ve geçici rejimdeki endüktif etkileri içermez.
Gerilimin artırılması, uygun çalışma koşullarında daha yüksek hız elde edilmesini sağlar. Ancak aynı gerilim her yükte tam olarak aynı hız anlamına gelmez. Yük arttığında akım ve motor içindeki gerilim düşümü değişir. Hassas hız kontrolü için geri besleme kullanılması bu nedenle önemlidir.
Tristörlü DC sürücüler nasıl çalışır?
Şebekeden beslenen birçok endüstriyel DC sürücüde kontrollü doğrultucu köprüsü bulunur. Tristörlerin AC dalganın hangi noktasında iletime geçirileceği, yani ateşleme açısı değiştirilerek ortalama DC çıkış gerilimi düzenlenir. Motor böylece ayarlanabilir bir doğrultulmuş gerilimle beslenir.
Çıkış tamamen düz bir DC gerilim olmak zorunda değildir; dalgalanma içerebilir. Motor endüktansı ve gerekli durumlarda kullanılan reaktörler akımın daha düzgün olmasına yardımcı olur. Tek köprülü veya karşılıklı iki köprülü düzenler farklı çalışma olanakları sunar. Bu nedenle DC sürücü türleri arasında yön değiştirme ve rejenerasyon yetenekleri aynı değildir.
PWM ile gerilim nasıl ayarlanır?
PWM, darbe genişlik modülasyonu anlamına gelir. Transistörlü bir DC sürücüde güç elemanları hızlı biçimde açılıp kapatılır. Bir anahtarlama periyodunda iletimde kalınan sürenin oranı değiştirilerek motora uygulanan gerilim dalga şekli ve ortalama enerji aktarımı düzenlenir.
İdeal olarak motor uçlarında yalnızca 0 V ve 24 V oluşturan basit bir PWM düzeninde yüzde 50 görev oranı yaklaşık 12 V ortalama gerilim verir. Bu, motorun mutlaka azami hızının yarısında döneceği anlamına gelmez. Yük, motor kayıpları ve kontrol çevrimi de hızı etkiler. Farklı köprü anahtarlama yöntemlerinde görev oranı-gerilim ilişkisi değişebilir.
Motor endüktansı nedeniyle akım, gerilim darbeleriyle aynı biçimde aniden sıfıra düşmez; tasarımdaki serbest dolaşım yollarından akmaya devam edebilir. VFD inverterlerinde de PWM kullanılabilir; ancak orada uygun AC motor için çok fazlı çıkış oluşturulur. PWM kullanılması iki sürücüyü aynı cihaz yapmaz.
Akım kontrolü neden tork kontrolüyle ilişkilidir?
DC motorun elektromanyetik torku yaklaşık olarak T = k × Φ × Ia bağıntısıyla açıklanır. Φ manyetik akıyı ifade eder. Akı sabitken endüvi akımının artırılması üretilen torku artırır. Bu ilişki tork kontrolünün temelidir.
Tipik bir kapalı çevrim sürücüde hız düzenleyicisi gerekli akım talebini oluşturur; daha hızlı çalışan iç akım çevrimi bu talebi uygular. Kalkışta karşı EMK düşük olduğundan akım sınırlaması özellikle önemlidir. Akım sınırına ulaşılması, motorun istenen hızlanmayı gerçekleştiremeyebileceği anlamına gelir.
Alan kontrolü ve alan zayıflatma
Harici uyartımlı motorlarda alan sargısı manyetik akıyı oluşturur. Temel hızın altında çoğunlukla alan yaklaşık sabit tutulur ve hız endüvi gerilimiyle ayarlanır. Endüvi gerilimi sınırına ulaşıldıktan sonra, uygun motorlarda alan zayıflatılarak temel hızın üzerine çıkılabilir.
Alan zayıflatma sırasında aynı endüvi akımıyla üretilebilen tork azalır. Belirli sınırlar içinde yaklaşık sabit güç bölgesi elde edilebilir; ancak mekanik hız ve komütasyon sınırları aşılmamalıdır. Alan devresinin kaybı da tehlikeli hızlanmaya yol açabileceğinden izlenmelidir. Sabit mıknatıslı klasik DC motorlarda ayarlanabilir bir alan sargısı bulunmaz.
Dönüş yönü nasıl değiştirilir?
Fırçalı DC motorda yön, endüvi akımı ile alan akısının göreli yönüne bağlıdır. Endüvi veya alan yönünden yalnızca biri ters çevrildiğinde tork yönü değişir. İkisi birlikte ters çevrilirse tork yönü aynı kalabilir. Sabit mıknatıslı motorda alan sabit olduğundan yön değiştirme endüvi üzerinden yapılır.
Transistörlü sürücülerde uygun H-köprüsü, tristörlü sistemlerde ise uygun dönüştürücü düzeni bu işlevi sağlayabilir. Ters yön komutu, çalışan motorun kablolarını rastgele değiştirmek değildir; akım, yavaşlama ve yeniden hızlanma sürücü tarafından yönetilir. Dört bölgeli çalışma, iki yönde hem motorlama hem elektriksel frenleme yeteneğini ifade eder.
Geri besleme, rampa ve hareket hassasiyeti
Enkoder hareket bilgisini, takogeneratör ise hızla ilişkili analog sinyali sağlar. Bazı sürücüler hızı elektriksel ölçümlerden tahmin eder. Enkoder bulunması tek başına pozisyon kontrolü yapıldığı anlamına gelmez; uygun konum çevrimi ve kontrol işlevi de gerekir.
Yumuşak hızlanma ve durma için çoğunlukla hız referansına rampa uygulanır. Gerilim ve akım, bu hedefi izlemek üzere kontrol çevrimleri tarafından ayarlanır. Dolayısıyla işlev yalnızca “gerilimi yavaşça artırmak” şeklinde açıklanamaz. Aşırı agresif kazanç ayarları, mekanik salınımı ve hız dalgalanmasını artırabilir.
Dinamik ve rejeneratif frenleme
Yavaşlama sırasında motor jeneratör gibi davranabilir. Dirençli dinamik frenlemede üretilen enerji, uygun bağlantı ve anahtarlama düzenindeki fren direncinde ısıya dönüştürülür. Rejeneratif frenlemede ise enerji, bunu kabul edebilen besleme sistemine geri aktarılır. Her sürücü ve her güç kaynağı bu işleme uygun değildir.
VFD’lerde kullanılan DC enjeksiyon frenlemesi, klasik DC motorun rejeneratif frenlemesiyle aynı yöntem değildir. Ayrıca elektriksel frenleme, enerjisiz durumda yükü tutan mekanik frenin yerine kendiliğinden geçmez.
Koruma ve diğer sürücü sistemleriyle ilişki
Akım, sıcaklık, alan kaybı ve geri besleme hatalarının izlenmesi, sürücünün güvenilir çalışmasına katkı sağlar. Harici sigortalar ve diğer koruma mekanizmaları üreticiye uygun seçilir. Normal durdurma komutu, enerji izolasyonuyla aynı şey değildir.
DC sürücüdeki akım ve hız çevrimlerinin benzerleri vektör kontrollü AC sürücülerde ve servo motor sistemlerinde de bulunabilir. Asıl farklılık, motorun yapısı ve gereken akımların nasıl üretildiğidir. İstenen hareketi hangi sistemin daha uygun gerçekleştireceği, yük ve performans gereksinimleriyle belirlenir.