
Başlangıç (start) torku nedir?
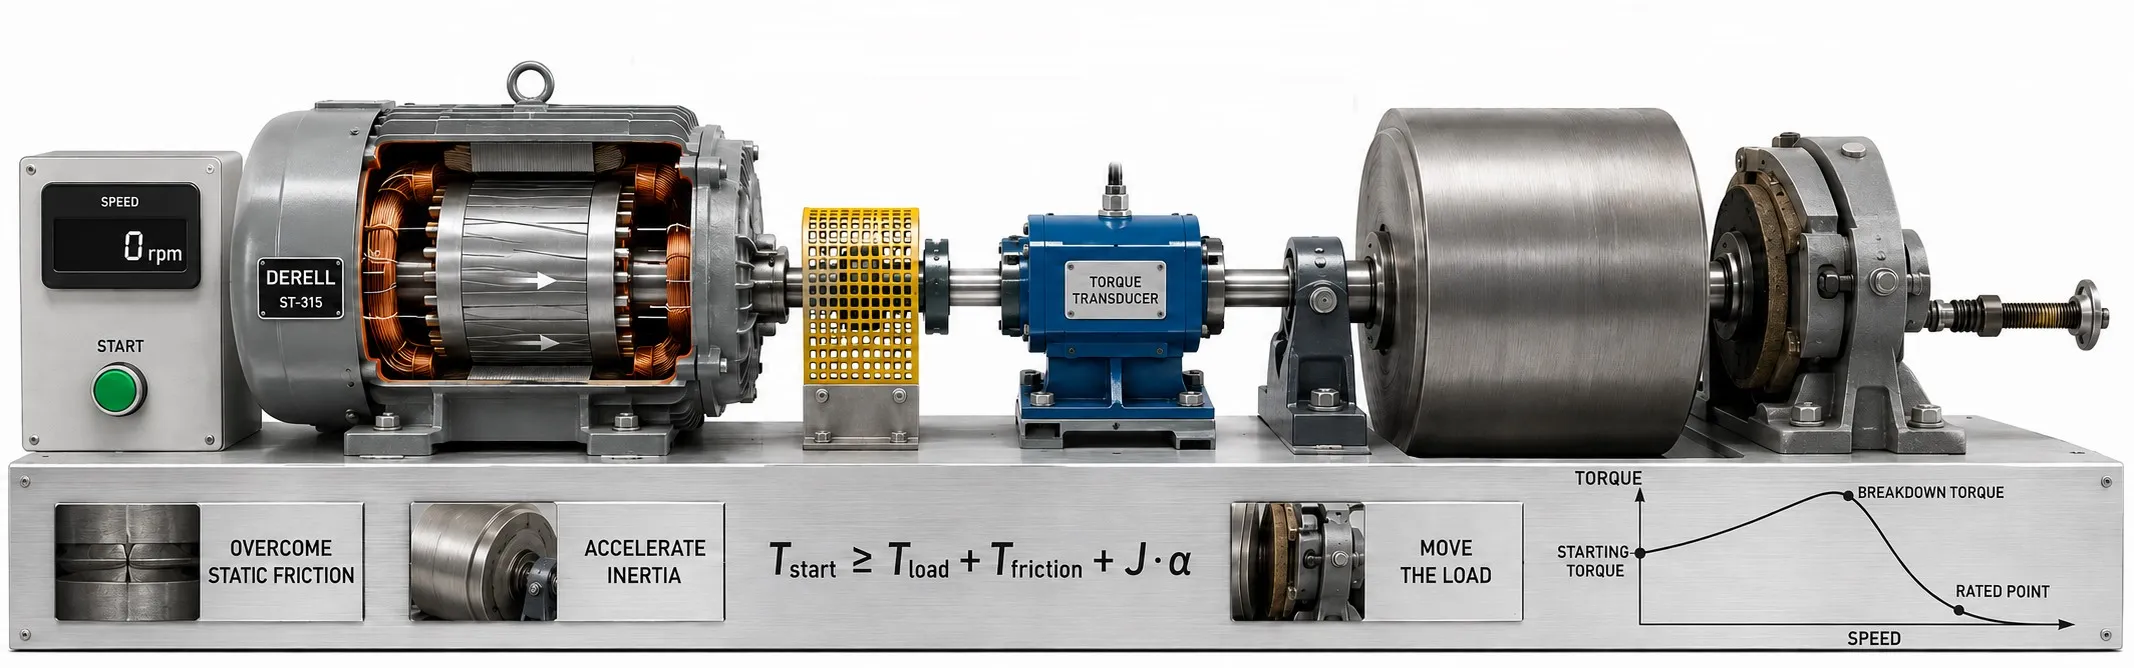
Başlangıç (start) torku nedir?
Başlangıç torku veya kalkış torku, motorun duruştan harekete geçişte sağlayabildiği döndürme momentidir. Uygulama hesabında bir de yükün kalkış için ihtiyaç duyduğu tork vardır. Bunlar aynı değer değildir: biri motorun kapasitesi, diğeri makinenin talebidir. Birim newton metre — N·m olarak ifade edilir. [1, 2]
Başarılı kalkış için motor, ilk hareket direncini yenmeli ve ardından yükü hızlandırabilmelidir. Sadece milin kıpırdaması yeterli değildir; hedef devre kadar gereken torkun sağlanması da gerekir. [5]
Bu sayfada: Tork kavramları · Doğru hesap · Kalkış örneği · Yolverme yöntemleri · Motor kalkmıyorsa
Kalkış, ilk hareket ve devrilme torku aynı mı?
Motor tarafı: Asenkron motor kataloglarında locked-rotor torque, anma gerilimi ve frekansındaki duruş torkudur. Ts/TN ifadesi kalkış/anma torku oranını gösterebilir. [1]
Yük tarafı: Burada breakaway torque, statik sürtünme ve proses yüklerinden kaynaklanan ilk hareket direncidir. Bazı kataloglar aynı terimi motorun kalkış torku için kullanır; bağlamını okuyun. Parçanın kırılma sınırıyla karıştırmayın. [1, 2]
Devrilme torku (breakdown), belirtilen beslemedeki en yüksek motor torkudur; başlangıç torkunun başka adı değildir. Pull-up torque, duruştan devrilme torku hızına kadar görülen en düşük torktur. [1]
Bu ayrımın pratik sonucu şudur: ilk anda yeterli tork üreten motor, hızlanırken yetersiz kalabilir. Motor tork eğrisi yük eğrisiyle birlikte değerlendirilmelidir. “Statik tork” da hareketsiz durumdaki momenti anlatan daha genel bir kavramdır; bütün bu terimlerin yerine kullanılmamalıdır. [5]
Başlangıç torku güç ve devirden hesaplanır mı?
Sıfır devirde güç/devir formülü kullanılamaz. Aynı mil için P = T × ω ve ω = 2πn/60 bağıntılarından, n > 0 olduğunda T(N·m) ≈ 9550 × P(kW) / n(rpm) elde edilir. Güç watt alınırsa katsayı yaklaşık 9,55 olur. Burada P, mekanik mil gücüdür; elektrik giriş gücü değildir. Tork ile güç ve rpm tanımları bu ayrımı açıklar.
n = 0 iken sonlu bir tork bulunsa da mekanik mil gücü sıfırdır. Gücü devre bölerek torku bulmaya çalışmak bu noktada tanımsız bir hesap oluşturur. Motorun elektrik çekmesi ve ısınması ise ayrı konudur. Sıfır mekanik güç, sıfır tork demek değildir.
Varsayımsal etiket örneği: 7,5 kW ve 1470 rpm için TN ≈ 9550 × 7,5 / 1470 = 48,7 N·m bulunur. Bu, anma torkudur. Kalkış torku ancak ayrıca verilen motor karakteristiğiyle belirlenebilir. Örneğin üretici aynı besleme koşulları için Ts/TN = 1,8 bildirseydi yaklaşık 87,7 N·m hesaplanırdı; 1,8 burada yalnızca örnek varsayımdır.
Yükü hızlandırmak için gereken tork nasıl bulunur?
Sabit eşdeğer ataletli bir modelde hareket başladıktan sonra Tgerekli = Tdirenç + Jeş × α kullanılır. Direnç torku sürtünme ve proses yüklerini; Jeş motor dahil aynı mile indirgenmiş toplam ataleti temsil eder. Atalet, kırılması gereken sabit bir eşik değildir: seçilen ivmelenme için ek tork gerektirir. [3, 4]
Sabit ivmeli bir hız rampasında α = (2π/60) × Δn/Δt olur. Rampa süresi uzadığında ivmelenme torku azalır; fakat statik sürtünme veya sıkışma kendiliğinden kaybolmaz. Redüktör varsa yük torku, hız ve atalet önce aynı mil tarafına çevrilmelidir.
Örnek: ilk hareket ile hızlanma farklıdır
Örnek varsayımları: Motor miline indirgenmiş ilk hareket direnci 35 N·m, hareket başladıktan sonraki sabit direnç 25 N·m, toplam atalet 0,20 kg·m² olsun. Hedef, hareket başladıktan sonra 0’dan 1500 rpm’ye 2 saniyede sabit ivmeyle ulaşmaktır.
İvmelenme hesabı: α ≈ 78,54 rad/s² ve Tivme = 0,20 × 78,54 ≈ 15,7 N·m bulunur. Hareket sırasındaki toplam gereksinim 25 + 15,7 = 40,7 N·m olur. Ayrıca ilk hareket için 35 N·m direncin aşılması gerekir.
Rampa 4 saniyeye çıkarılırsa hareket halindeki gereksinim yaklaşık 32,9 N·m olur; başlangıçtaki 35 N·m eşik ise değişmez. Motor torkunu her an 32,9 N·m ile sınırlamak, bu varsayımlarda yükü başlatamaz. Hesap ilk hareket kontrolünü ve ivmelenme kontrolünü ayrı yapmanın neden gerekli olduğunu gösterir; gerçek seçimde toleranslar, süre ve termik sınırlar da değerlendirilir.
Yolverme yöntemi kalkış torkunu değiştirir
Yıldız–üçgen ve yumuşak yolverme: Yıldız–üçgen kalkışta, şebeke geriliminde üçgen çalışmaya uygun aynı motorun yıldızdaki kalkış torku, üçgendeki doğrudan kalkışa göre ideal olarak yaklaşık üçte bire iner. Softstarter da gerilimi azaltarak torku etkiler. Sabit frekansta yaklaşık T ∝ V² yaklaşımıyla %80 gerilim, yaklaşık %64 torka karşılık gelir; bu bir yaklaşımdır, her çalışma noktasına uygulanmaz. [6]
Frekans sürücüsü: FOC ve flux vektör kontrol, uygun motor modeli ve geri bildirimle düşük hız torkunu yönetebilir. Fakat kısa süreli sıfır hız kalkışı ile sıfır hızda sürekli yük tutma aynı gereksinim değildir. Enkoder ihtiyacı uygulamaya bağlıdır; bütün sensörsüz sürücülere aynı sıfır hız performansı atfedilemez. [7]
Tork artırma ayarı: Torque boost, özellikle V/f eğrisinin düşük frekans bölgesinde sargı gerilim düşümünü telafi edebilir. Aşırı artırılması yüksek akım ve ısınma yaratabilir; bu ayar sınırsız tork kaynağı değildir. Tork kontrolü ile aynı işlev olarak düşünülmemelidir. [5, 11]
Servo ve DC motorlarda başlangıç torku
Servo sistemde motor, sürücü ve hız–tork–pozisyon kontrolü birlikte değerlendirilir. Gereken kalkış torku, sürücünün sağlayabildiği tepe akım ve süre sınırına sığmalıdır. Motorun tepe torku tek başına yeterli değildir. Çevrim boyunca RMS tork ve termik yük de kontrol edilir. Tepe tork, sürekli duruş torku değildir. [3, 9]
Sabit mıknatıslı veya sabit akılı bir DC motorda elektromanyetik tork yaklaşık T = kt × Ia ile ilişkilidir. Hareketsizken de akımla tork üretilebilir. Ancak gerçek çıkışta kayıplar, akım sınırı ve ısınma dikkate alınır; kilitli mil torku sürekli kullanım izni değildir. [8]
Step motorlarda tutma torkuyla dinamik torku ayırın. Holding torque duruştaki kapasiteyi, pull-in doğrudan başlayabilme bölgesini, pull-out ise belirli hızdaki senkron çalışma sınırını anlatır. Yük ataleti ve darbe hızı değerlendirilmeden yalnız tutma torkuyla kalkış seçimi yapılamaz. [10]
Başlangıç torku neden önemlidir?
Konveyör, sarıcı, vinç ve benzeri makinelerde motor seçimi, yalnız kW değerine değil tüm kalkış ihtiyacına dayanır. Başlangıç torkunun anma torkundan daima yüksek olması gerekmez; gereken değer yük ve hareket profiline bağlıdır. Kompresörlerde başlangıç basıncı gibi proses koşulları da ilk hareket direncini değiştirebilir. [2, 4]
Bir kez kalkabilmek, sürekli uygunluk değildir. Mil fanıyla soğuyan standart motorlarda düşük devirde soğutma azalabilir; sık kalkışlar ve uzun süreli yüksek akım ayrıca incelenmelidir. Sabit tork etiketi bu sınırları ortadan kaldırmaz. Kalkış–duruş süresi ve S-eğrisi seçilirken ani tork darbeleri de gözetilmelidir. [4]
Motor yük altında kalkmıyorsa ne kontrol edilir?
Önce mekanik nedenleri ayırın. Açılmayan fren, sıkışmış yük, ağırlaşan yataklama veya değişen proses koşulu araştırılmalıdır. İnceleme öncesinde enerji izolasyonu, depolanmış enerjinin güvenli boşaltılması ve yükün emniyete alınması gerekir. Enerjili mile elle yardım ederek motoru başlatmayı denemeyin.
Sonra besleme ve kontrolü inceleyin. Motor etiketi ve bağlantısı, besleme düşümü, motor verileri, seçilen kontrol modu ve akım/tork sınırları doğrulanmalıdır. Hız moduyla tork modunun davranışı farklıdır. Tork kontrol ayarları modelin kılavuzuyla karşılaştırılmalıdır. [11]
Ölçümü doğru yorumlayın. Tork ölçümünde sürücünün hesapladığı değerle doğrudan mil ölçümünü ayırın; gerekiyorsa uygun tork sensörü kullanılır. Boşta kalkıp yükte kalkmama, mekanik yük ile mevcut torkun karşılaştırılmasını gerektirir; tek başına kesin arıza teşhisi değildir. Sıkışmış motora tekrar tekrar start vermek yerine sebebi araştırın.