
Step motor SSS
Step motor SSS: Seçim, bağlantı, çözünürlük ve sorun giderme
Merhaba dostlar, bu sayfa step motor ve sürücü sistemleri için kısa cevaplar ve ayrıntılı rehberlere geçiş noktaları sunar. Motor seçimi, bağlantı, hareket hesabı ve arıza incelemesi aynı sistemin parçalarıdır. Bir özelliği tek başına değerlendirmek yanlış seçimlere yol açabilir.
Temel bilgiler
1. Step motor nedir?
Step motor, sürücüsünün fazları belirli bir sırayla enerjilemesiyle adımlar hâlinde dönen bir motordur. Komut edilen adım sayısı konumu, adım komutlarının sıklığı hızı belirler. Gerçek hareket, motorun komutları takip edebilmesine bağlıdır.
2. Step motor nasıl çalışır?
Stator sargılarının oluşturduğu manyetik alan, rotorun sıradaki denge konumuna ilerlemesini sağlar. Çalışma prensibi yalnız motordan ibaret değildir; kontrolcü, sürücü, besleme ve mekanik yük birlikte çalışır.
3. Step motor çeşitleri nelerdir?
Rotor yapısına göre kalıcı mıknatıslı, değişken relüktanslı ve hibrit türler bulunur. Motor çeşitlerini bağlantı biçiminden ayırın: hibrit rotor yapısını, bipolar veya unipolar sargının nasıl sürüldüğünü anlatır.
4. Bipolar ve unipolar arasındaki fark nedir?
Bipolar sürüşte aynı faz sargısının akım yönü değiştirilir; unipolar sürüşte orta uçlu sargının farklı yarıları kullanılır. Tipik iki fazlı bipolar motor dört kabloludur. Unipolar düzenlerde beş veya altı kablo yaygındır; kablo sayısı tek başına bağlantı talimatı değildir.
5. Step motor enkodersiz kesin konumlandırma yapar mı?
Açık çevrimde enkoder geri beslemesi olmadan konum komutu uygulanabilir; fakat adım kaybı sürekli ölçülmeyebilir. Enkodersiz çalışma, her koşulda kesin konum garantisi değildir. Kapalı çevrim sürücüler konum geri beslemesiyle çalışır; tork sınırları yine geçerlidir.
6. Avantajları ve sınırlamaları nelerdir?
Kısa hareketlerde konumlandırma ve düşük hızdaki tork step motorun güçlü tarafları olabilir. Yüksek hızda tork azalması, rezonans ve ısınma dikkate alınır. Avantaj ve dezavantajları uygulamanın yükü, hızı ve çalışma süresi üzerinden değerlendirin.
Çözünürlük, hız ve tork
7. Bir turda kaç adım atar?
Tam adım sayısı N = 360° / adım açısı ile hesaplanır. 1,8° motor için 200 tam adım/tur, 0,9° motor için 400 tam adım/tur bulunur. Adım açısını modelin veri sayfasından doğrulayın.
8. Tam adım, yarım adım ve mikrostep nedir?
Bunlar sürüş modlarıdır. Yarım adım, tam adım aralığını ikiye böler. Mikrostep, faz akımlarını ara değerlerle düzenleyerek daha küçük komut aralıkları oluşturur. Daha yüksek mikrostep değeri her uygulamada daha iyi sonuç vermez.
9. 1/16 mikrostep gerçek hassasiyeti 16 kat artırır mı?
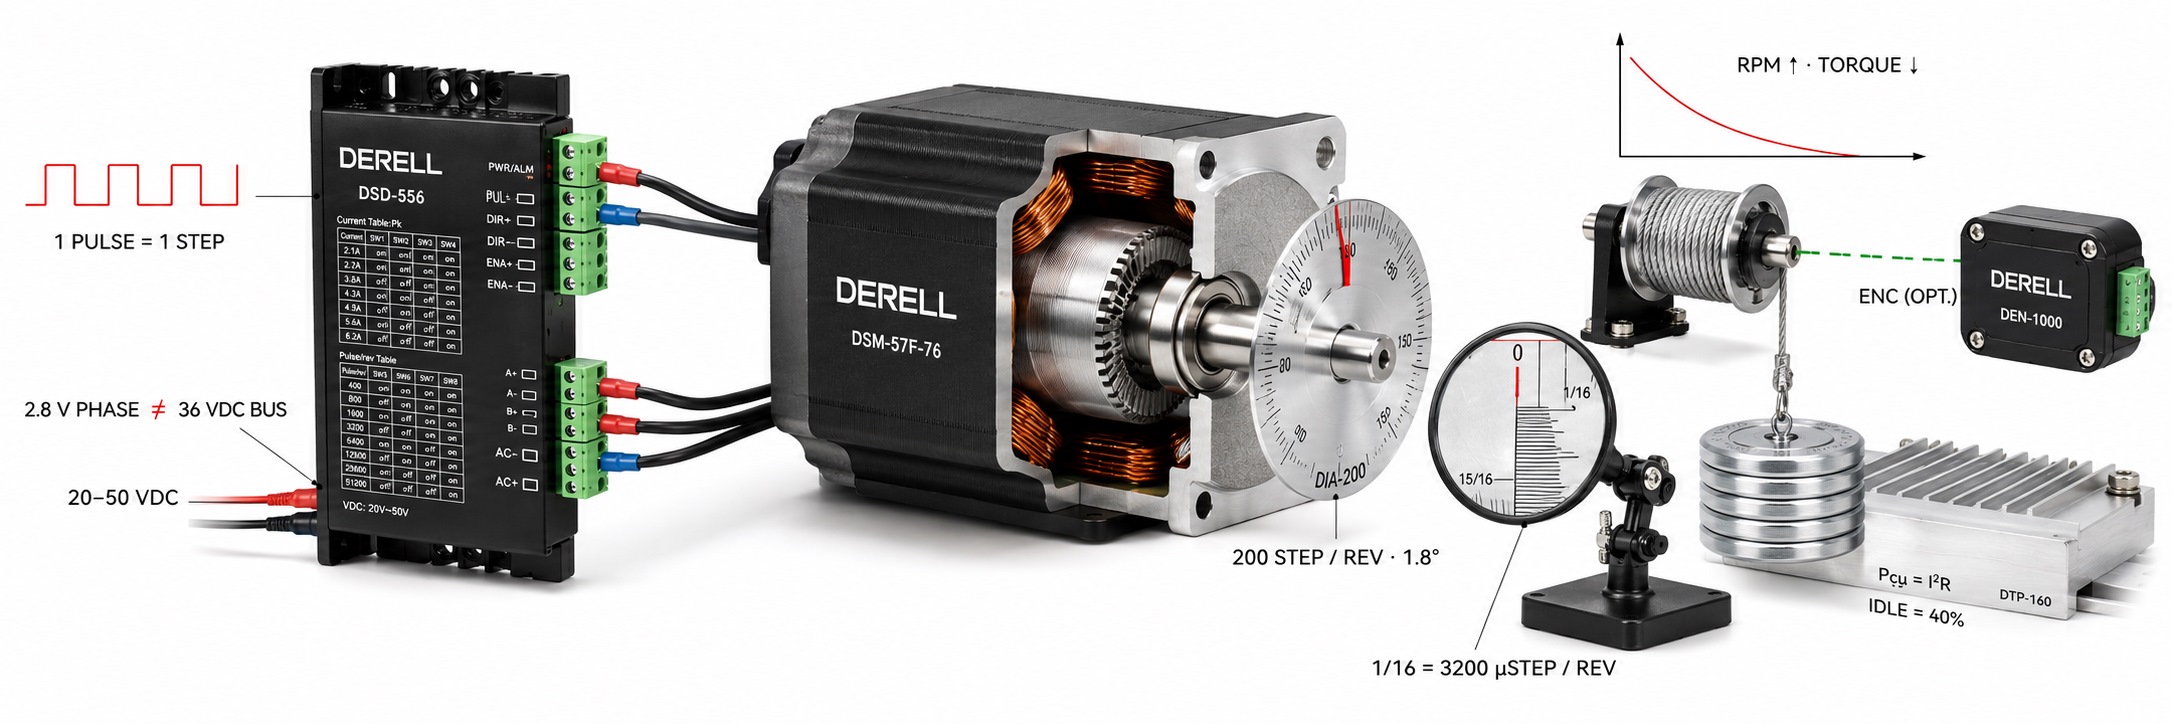
Hayır. 1,8° motorda 200 × 16 = 3.200 mikrostep/tur ve 0,1125° komut aralığı oluşur. Bu, komut çözünürlüğüdür; yük, sürücü akım kontrolü ve mekanik boşluk nedeniyle gerçek konum doğruluğu aynı oranda artmayabilir.
10. Darbe frekansından motor devri nasıl hesaplanır?
Her darbenin bir mikrostep komutu olduğu düzende n = 60 × f / (N × M) kullanılır. f darbe/s, N tam adım/tur, M mikrostep bölme oranıdır. 200 adım, 1/16 ayar ve 10.000 darbe/s için komut devri 187,5 dev/dak olur. Gerçek hız ve konum kontrolünde yük ve hızlanma sınırları da geçerlidir.
11. Motorun torku neden hızla değişir?
Hız arttıkça sargı endüktansı ve karşı elektromotor kuvvet, akımın hedef değere ulaşmasını zorlaştırabilir. Tork-hız davranışı motor, sürücü ve beslemeye bağlıdır. Motor seçerken hedef devirdeki torku kontrol edin.
12. Tutma torku hareket torkuyla aynı mı?
Hayır. Tutma torku, motor dururken belirtilen akım uygulanmasıyla elde edilir. Hareket torku hızla değişir. Enerji kesildiğinde tutma torkuna güvenilmez. Dikey yüklerde uygun fren veya mekanik yük tutma düzeni değerlendirilmelidir.
Motor, sürücü ve besleme seçimi
13. Motor ve sürücü alırken önce neye bakılır?
Önce yük, hız, ivmelenme ve atalet belirlenir. Sonra faz sayısı, faz akımı, sargı bağlantısı ve sürücü özellikleri eşleştirilir. Satın alma seçiminde yalnız gövde büyüklüğüne veya tutma torkuna bakmayın.
14. Besleme gerilimi nasıl seçilir?
Besleme gerilimi sürücünün izin verdiği aralıkta olmalıdır. Akım kontrollü sürücüde sargı etiket gerilimi ile sürücü giriş gerilimi farklı olabilir. Güç kaynağı kapasitesi eksen sayısı ve çalışma düzenine göre seçilir; faz akımı doğrudan kaynak giriş akımı değildir.
15. Dört, altı veya sekiz kablolu motor nasıl bağlanır?
Üreticinin sargı şeması esas alınır. Altı ve sekiz kablolu modellerde bağlantı seçenekleri bulunabilir; seri, paralel veya yarım sargı düzeninin akım ayarı değişebilir. Kablo rengiyle tahmin yapmayın; sürücü enerjiliyken motor kablosunu söküp takmayın.
16. NEMA 17, NEMA 23 ve NEMA 34 neyi anlatır?
Bunlar gövde ölçüsü sınıflarıdır; tork, güç veya hız değeri değildir. Mil ölçüleri, montaj delikleri, gövde uzunluğu ve elektriksel veriler ayrıca kontrol edilir. Aynı NEMA sınıfındaki iki motor elektriksel olarak birbirinin yerine geçmeyebilir.
17. PLC ile kontrol için hangi sinyaller gerekir?
Bir PLC veya hareket kontrolcüsü, uyumlu sürücüye genellikle STEP/DIR komutları gönderir. Gerilim seviyesi, darbe genişliği ve frekans eşleşmelidir. Standart röle çıkışı yüksek hızlı adım darbesi için uygun değildir. Arayüz, sürücü modeline göre değişebilir.
Uygulama ve mekanik aktarım
18. Step motorlar nerelerde kullanılır?
CNC eksenleri, 3D yazıcılar, besleme düzenleri ve indeksleme tablaları yaygın örneklerdir. Uygun kullanım alanını seçerken hareket mesafesi, çevrim süresi ve yük değerlendirilir; her hareket uygulaması step motor gerektirmez.
19. Redüktör veya vidalı mil neyi değiştirir?
Aktarım mekanizması motor hareketini çıkışın hızına, torkuna veya doğrusal ilerlemesine dönüştürür. Aktarım oranı, verim, boşluk ve rijitlik sonucu etkiler. Motorun açısal çözünürlüğü, makinenin doğrusal doğruluğu ile aynı değildir.
20. Step motor mu, servo motor mu seçilmeli?
Step ve servo karşılaştırmasında hız aralığı, dinamik yük, geri besleme, konum doğruluğu ve maliyet birlikte değerlendirilir. “Step ucuzdur, servo her zaman iyidir” şeklindeki genellemeler yeterli değildir. Doğru tercih uygulamanın gereksinimine bağlıdır.
Isınma, arıza ve bakım
21. Motor dururken neden ısınır?
Sürücü, konumu tutmak için sargılara bekleme akımı uygulayabilir. Bu akım bakır kaybı oluşturur. Isı yönetiminde akım ayarı, bekleme akımı azaltma özelliği ve montaj yüzeyi kontrol edilir. Bekleme akımını azaltmak tutma torkunu da azaltabilir.
22. Adım kaybı neden oluşur?
Aşırı yük, ani hızlanma, yetersiz yüksek hız torku, rezonans veya mekanik sıkışma neden olabilir. Yaygın sorunları incelerken tork-hız eğrisini, rampayı ve bağlantıları birlikte kontrol edin. Yalnız akımı artırmak her arızayı çözmez.
23. Motor titriyor ama dönmüyorsa ne kontrol edilir?
Yanlış faz eşleştirmesi, komut eksikliği, sürücü alarmı veya mekanik sıkışma araştırılır. Enerjiyi kesin; fazları üretici şemasıyla doğrulayın. Ardından enable durumu, darbe arayüzü ve hızlanma ayarını inceleyin. Titreşim tek başına kesin arıza teşhisi değildir.
24. Bakım ve onarımda nelere dikkat edilir?
Periyodik bakımda kablolar, bağlantı sıkılığı, kaplin, rulman sesi ve sıcaklık değişimleri izlenir. Mil hizası ve izin verilen mekanik yükler korunmalıdır. Yağlama veya motorun açılması gibi işlemler modelin bakım talimatına göre yapılır.
25. Step motor ve sürücü fiyatı neden değişir?
Gövde, tork, geri besleme, fren, sürücü akımı ve donanım kapsamı motor-sürücü maliyetini etkiler. Aynı NEMA ölçüsü aynı ürün demek değildir. Fiyat karşılaştırmasını tam model kodu ve eşdeğer teknik özelliklerle yapın.
Teknik kaynaklar: Oriental Motor — step motor temelleri · sargı bağlantıları · Texas Instruments — mikrostep ve doğruluk