
Servo sürücülerin programlanması ve ayarlanması nasıl yapılır?
Servo sürücüler nasıl programlanır ve ayarlanır?
Değerli arkadaşlar merhaba,
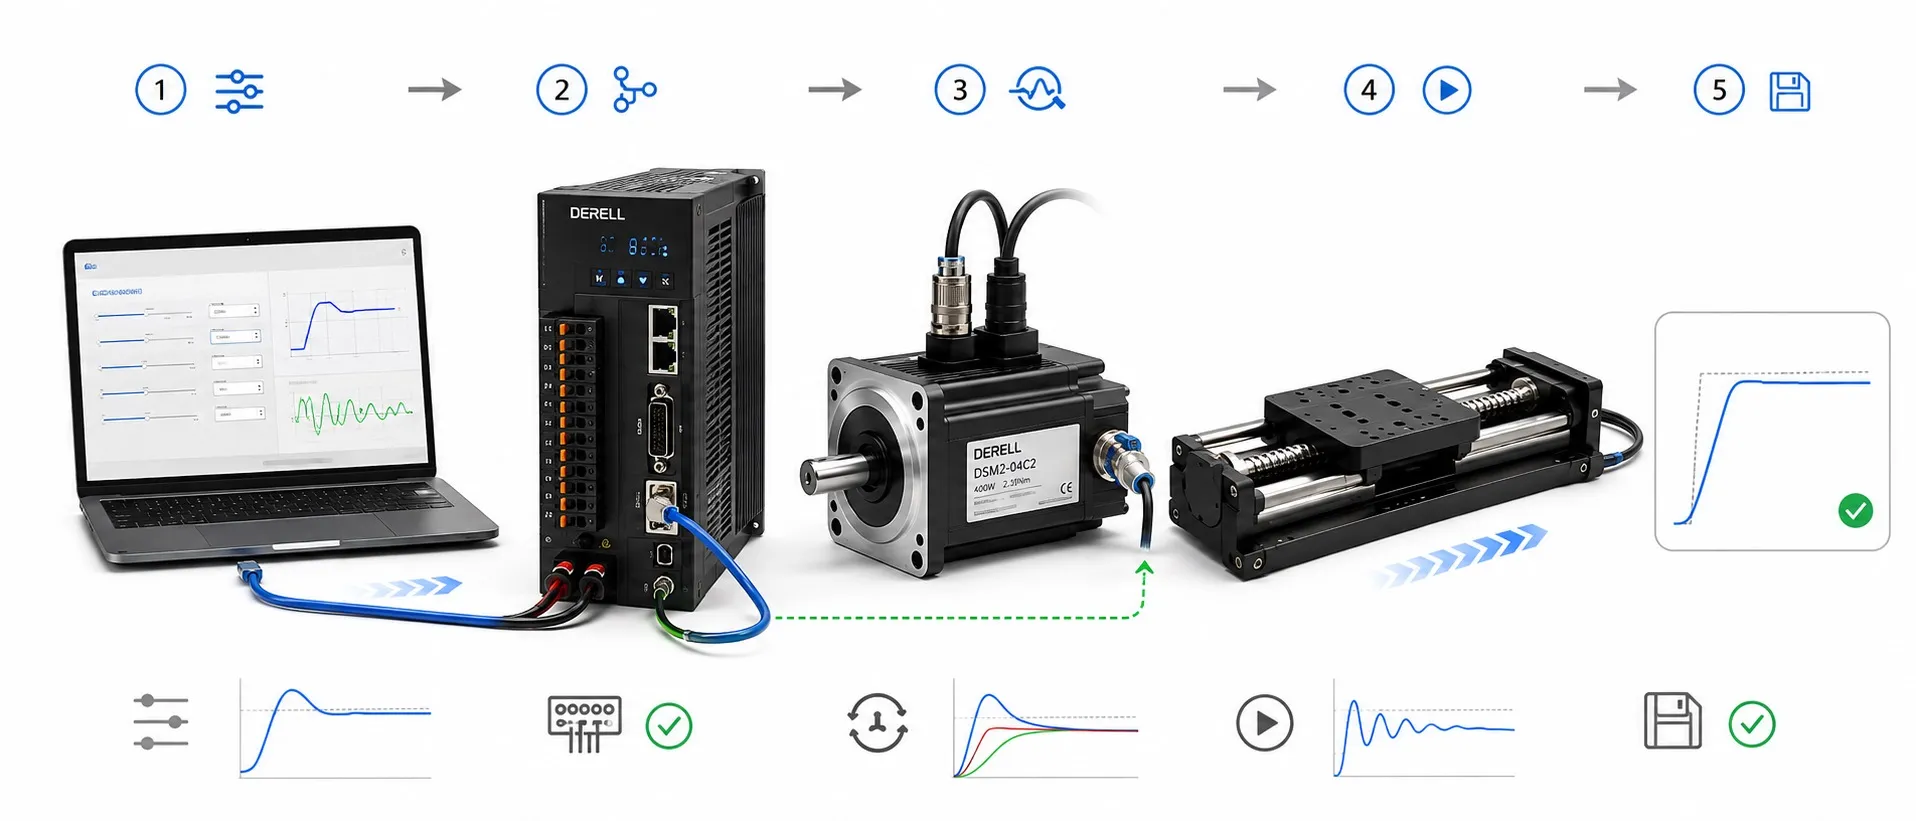
Servo sürücülerin programlanması ve ayarlanması; doğru motoru tanıtmak, komut kaynağını seçmek, hareketi gerçek makine birimlerine çevirmek ve kontrol çevrimlerini yüke uygun hâle getirmektir. Servo sürücü ile servo motor birlikte değerlendirilir. PLC programı, sürücünün parametreleri ve mekanik düzen aynı hareketi tarif etmelidir. Motorun dönmesi, devreye almanın tamamlandığı anlamına gelmez.
1. Ayara başlamadan önce motor-sürücü takımını doğrulayın
Motor modeli, besleme gerilimi, anma ve tepe akımı, geri besleme arayüzü ve varsa tutma freni bilgilerini kontrol edin. Motor ve sürücü uyumluluğu yalnız kW değerine bakılarak belirlenmez. Güç kablosu, geri besleme kablosu, konnektörler ve üreticinin desteklediği motor kombinasyonu da eşleşmelidir.
Kaplin, redüktör, vida ve yük bağlantıları sağlam olmalıdır. Enerjisiz elektriksel kontrol ve bakımda üreticinin ayırma, bekleme ve gerilimsizlik doğrulama talimatları uygulanır. Mevcut bir makinede ayar değiştirilecekse ilk iş çalışan parametrelerin yedeğini almaktır.
2. Motoru ve geri beslemeyi doğru tanımlayın
Bazı sistemler motor verilerini elektronik etiketten otomatik okur; bazılarında motor kodu seçilir veya kılavuzun istediği bilgiler girilir. Motor tipi, akım sınırları ve geri besleme yapılandırması üreticinin yöntemine göre belirlenir. Her sürücüde güç, hız ve atalet değerlerinin aynı biçimde elle girildiğini varsaymayın.
Enkoder veya resolver için arayüz, besleme, kablo ve gerekli çözünürlük bilgisi doğrulanır. Komütasyon ve geri besleme hizalaması yanlışsa düzgün tork üretimi mümkün olmayabilir. Enkoderin bit sayısı, PLC'den gönderilen komut palslarının sayısı değildir.
3. Konum, hız veya tork modunu seçin
Konum modu, eksenin belirli bir noktaya veya hareket profiline gitmesi içindir. Hız modu, hız referansını izlemek; tork modu ise uygun uygulamalarda tork talebini düzenlemek için kullanılır. Konum kontrolü ile hız ve tork kontrolü arasındaki seçim, makinenin görevine göre yapılır.
Kontrol çevrimlerinin nerede çalıştığını da belirleyin: CNC veya hareket kontrolörü konum çevrimini üstlenebilir, sürücü diğer çevrimleri yönetebilir. Bütün eksenlerin aynı mimariyi kullandığı varsayılmaz. Tork modunda hız ve hareket sınırları ayrıca değerlendirilmelidir; düşük dirençli bir yük, uygulanan torkla hızlanabilir.
4. Komut kaynağını ve giriş/çıkışları eşleştirin
Komut kaynağı modele göre pals/yön, analog referans, sürücü içi hareket tablosu veya endüstriyel ağ olabilir. EtherCAT servo kullanılıyorsa eksen eşleştirmesi, çalışma modu, veri eşlemesi ve çevrim ayarları kontrolörle uyumlu olmalıdır. Bir sürücünün haberleşme portu olması, her protokolü ve her hareket işlevini desteklediği anlamına gelmez.
Servo enable, ready, alarm ve in-position gibi giriş/çıkışların anlamını ve aktif seviyesini doğrulayın. Enable komutu ile hareket komutu aynı şey değildir. HMI üzerinden verilen başlatma talebi de PLC'nin izin ve durdurma mantığıyla birlikte değerlendirilmelidir.
5. Elektronik dişliyi ve makine birimlerini ayarlayın
Elektronik dişli, komut sayısı ile motor veya yük hareketi arasındaki oranı belirler. PLC'deki mm, derece veya devir birimleri; sürücü ölçeklemesi, redüktör oranı ve mekanik aktarım ile aynı hesabı kullanmalıdır. Konum doğruluğu değerlendirilmeden önce doğru mesafenin komut edildiği gösterilmelidir.
Örnek: Motorun doğrudan döndürdüğü 5 mm/devir vidada bir motor devri için 10.000 komut palsı kabul ediliyorsa ölçek 2.000 pals/mm olur. 100 mm hareket için 200.000 pals gerekir. Bu örnek redüktörsüz aktarım ve tanımlanan komut oranı içindir; gerçek sistemde mekanik oranlar hesaba katılır. Bu sayı enkoder çözünürlüğü veya makinenin garanti edilen hassasiyeti değildir.
6. Hareket yönünü, referansı ve limitleri doğrulayın
İlk hareket kısa mesafede ve düşük hızda yapılır. Pozitif yön, gerçek hareket yönü ve kontrolörün okuduğu konum birlikte kontrol edilir. Yön düzeltmesi üreticinin desteklediği yöntemle yapılır; rastgele motor fazı veya enkoder kablosu değiştirmek uygun bir ayar yöntemi değildir.
Referanslama (homing), makine koordinatının nereden başladığını belirler. Yönteme göre referans sensörü, enkoder indeks sinyali veya tanımlı mevcut konum kullanılır. Mutlak enkoder bulunması, makine sıfırının kendiliğinden doğru tanımlandığını göstermez. Donanım limitleri, yazılım limitleri, referans yönü ve durma mesafesi uygulamaya göre doğrulanmalıdır.
7. Koruma ve durdurma işlevlerini birbirinden ayırın
Akım ve tork sınırları, motorun yanı sıra mekanik aktarımın kapasitesine göre değerlendirilir. Termal yönetim, aşırı yük takibi ve fren kumandası da ayarın parçasıdır. Normal limit girişi veya yazılım sınırı, tek başına sertifikalı bir güvenlik işlevi sayılmaz.
Sürücüde varsa STO, tork üreten enerjiyi güvenli şekilde engeller; elektriksel izolasyon sağlamaz ve yükü mekanik olarak tutmaz. Kontrollü duruş, acil durdurma ve dikey yükün tutulması ayrı değerlendirilir. Tutma freninin açılma/kapanma sırası sürücü ve motor kılavuzuna göre kurulmalıdır.
8. Auto-tune ve kontrol çevrimlerini yüke göre ayarlayın
Auto-tune, desteklenen sistemlerde yükün davranışını ölçerek kazanç ve filtre önerileri oluşturabilir. Bazı testler ekseni kendiliğinden hareket ettirir; izin verilen hareket alanı ve üreticinin test koşulları önceden hazırlanır. Mekanik gevşeklik, kapalı fren veya hatalı ölçekleme çözülmeden otomatik ayara geçilmez.
Her servo çevrimi üç PID kazancıyla ayarlanmaz. Yaygın yapılarda hız çevriminde PI, konum çevriminde P veya üreticinin sunduğu başka kontrol yapıları kullanılır. Akım çevrimi çoğu kullanıcı ayarında üreticinin motor tanımına bağlı hazır/otomatik ayarlarla yönetilir; elle müdahale ancak kılavuz bunu gerektiriyorsa yapılır.
Kazancı artırmak tepkiyi hızlandırabilir; aşırı değerler salınım, gürültü ve taşma oluşturabilir. Filtreleme ile dinamik performans birlikte değerlendirilir. Amaç en yüksek kazanç değil, gerekli doğrulukla kararlı ve tekrarlanabilir harekettir.
9. Hareket profilini gerçek yükle deneyin
Maksimum hız, ivmelenme ve yavaşlama makinenin kapasitesine göre belirlenir. Destekleniyorsa S-eğrisi veya jerk sınırı hareket geçişlerini yumuşatabilir. Çok kısa duruş süresi, rejeneratif frenleme devresinin ve DC baranın kapasitesini zorlayabilir.
Önce kısa kontrollü hareket, ardından uygulamanın çalışma çevrimi denenir. Komut ve gerçek konum, takip hatası, akım/tork, yerleşme süresi ve sıcaklık izlenir. Bakım açısından önemli belirtiler olan kablo zorlanması, mekanik ses ve bağlantı gevşemesi de gözlenir. Simülasyon varsa yardımcıdır; gerçek makinedeki ölçümün yerini tutmaz.
10. Ayarları kalıcı kaydedin ve devreye alma kaydı oluşturun
Başarılı ayarları sürücünün istediği kalıcı kayıt yöntemiyle saklayın; bazı cihazlarda ekrandaki değişiklikler yalnız geçici bellekte kalabilir. Parametre yedeği, PLC projesi, motor-sürücü modeli, yazılım sürümü ve değişiklik açıklaması birlikte tutulmalıdır. Planlı yeniden başlatma sonrasında ayarların, referans durumunun ve başlangıç davranışının korunduğu doğrulanır.
Kabul ölçütü yalnız alarm olmaması değildir. Eksen istenen mesafeyi doğru yönde gitmeli, belirlenen sürede yerleşmeli, yük altında kararlı kalmalı ve tanımlanan durdurma davranışını göstermelidir. Ayrıntılı temel konulara Servo SSS rehberinden ulaşabilirsiniz.