
Servo motorların yüksek dinamik performansı nasıl sağlanır?
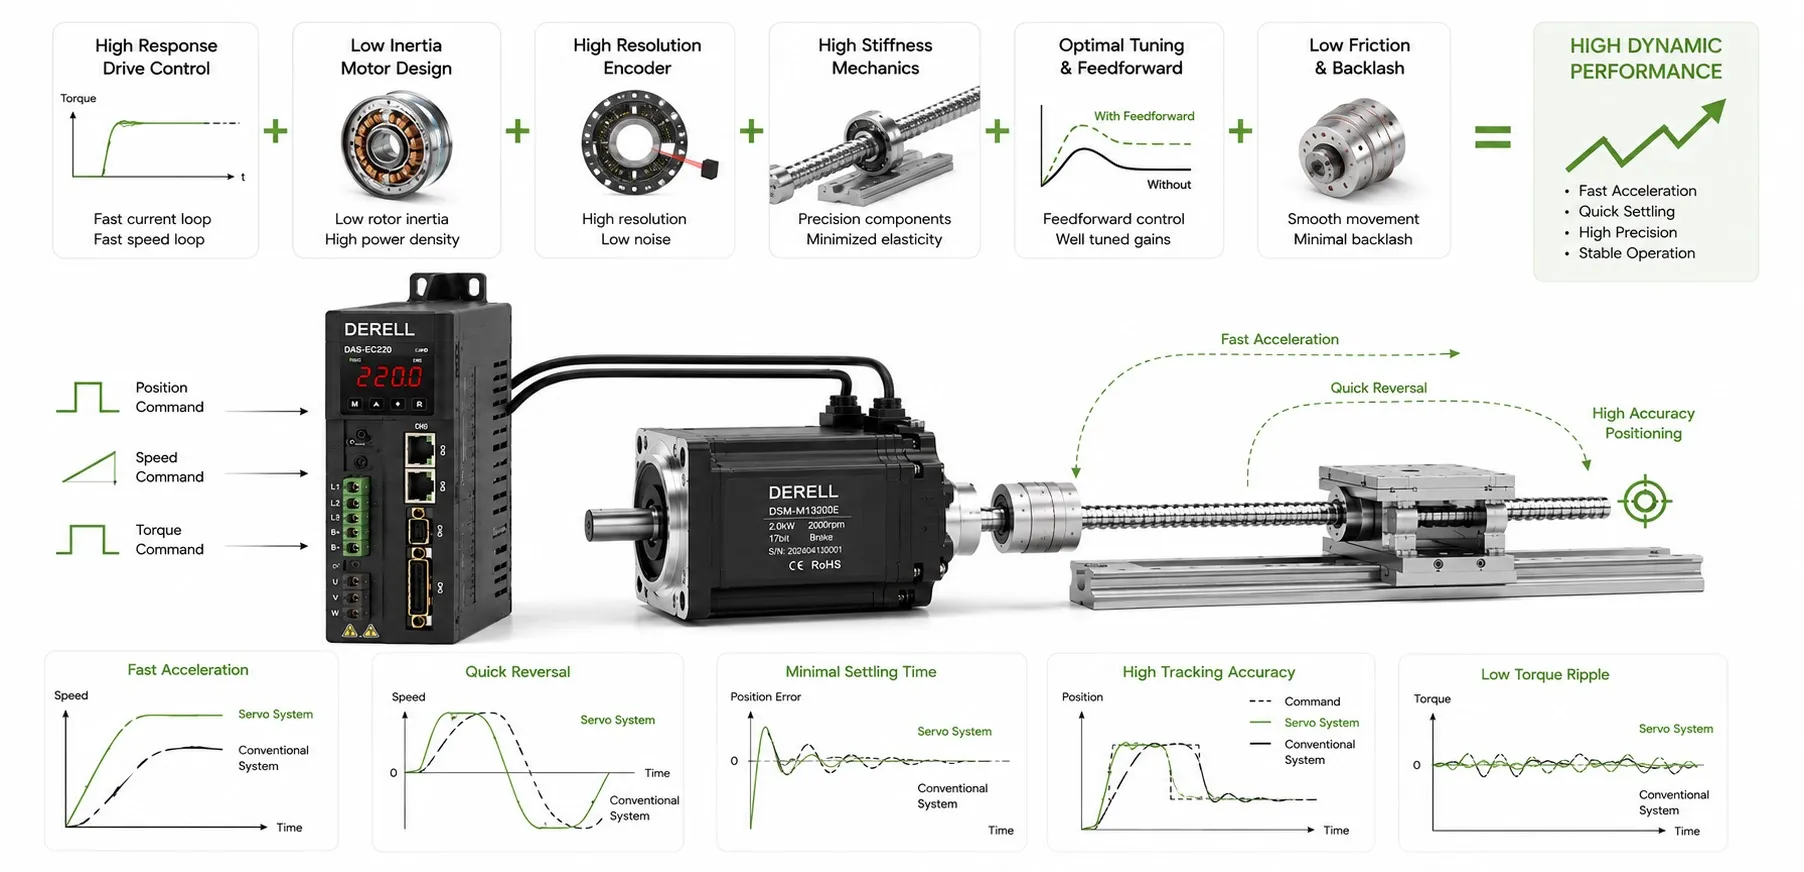
Hızlı hareketten kararlı yerleşmeye
Bir servo sisteminde yüksek dinamik performans; kısa sürede hızlanmak, komutu küçük hatayla izlemek, yük değişimine hızlı tepki vermek ve hedefte çabuk yerleşmek demektir. Servo motorun yüksek maksimum devri tek başına bunu göstermez. Kullanılabilir performansı motor, sürücü, geri besleme, hareket profili ve mekanik yük birlikte belirler.
Önce hareket hedefini ölçülebilir hale getirin
İzleme hatası, hareket boyunca komut ile gerçek konum arasındaki farktır. Aşım, hedefin ötesine geçme miktarıdır. Hareket sonrası yerleşme süresi, komut hareketi tamamlandıktan sonra eksenin tanımlanan hata bandına girip orada kalması için gereken ek süredir. Bu değerler, hassasiyet ve doğruluk hedefiyle birlikte belirtilmelidir. Yalnızca “çok hızlı olsun” demek, doğru ayarı seçmeye yetmez.
İvmeyi kullanılabilir tork ve toplam atalet belirler
Basitleştirilmiş dönel hareket hesabında α = Tnet / Jtoplam kullanılır. Burada net tork, hareketi zorlaştıran yük ve sürtünme etkilerinden sonra ivmelendirmeye kalan torktur. Toplam atalet ise motor rotorunu ve motor miline indirgenmiş yükü içerir. Yük ve aktarma hesabı yapılırken yalnızca parçanın ağırlığına bakılmaz; dönme eksenine uzaklığı ve aktarma oranı da önemlidir.
Örneğin 0,02 kg·m² toplam atalet ve sabit 2 N·m net tork, 100 rad/s² ivme verir. Bu ideal koşulda sıfırdan 300 dev/dak hıza ulaşmak yaklaşık 0,314 saniye sürer. Gerçek sistemde tork-hız eğrisi, akım sınırı ve hareket profili sonucu değiştirir. Bu nedenle motor ve sürücü seçimi, gerekli torku bütün hız aralığında karşılamalıdır.
Tepe torku, sürekli çalışmanın kapasitesi değildir
Servo sürücünün tepe akımı kısa hızlanmalar için yeterli olsa bile tekrar eden çevrim motoru ısıtabilir. Tepe torku, izin verilen süresi ve bütün çevrimin RMS tork veya akım yükü birlikte kontrol edilmelidir. Motorun sürekli kapasitesi; hız, soğutma, ortam sıcaklığı ve montaj koşullarıyla değerlendirilir. Yalnızca büyük güçlü motor seçmek de çözüm değildir; ek rotor ataleti hızlanmayı zorlaştırabilir.
Hızlı yavaşlama sırasında enerji DC baraya geri döner. Frenleme direnci, ortak DC bara veya rejeneratif besleme gibi çözümler, sistemin desteklediği yapıya göre boyutlandırılmalıdır. Enerji yönetimi yetersizse bara gerilimi yükselerek istenen yavaşlamayı engelleyebilir. Enerji verimliliği ile dinamik hareket burada aynı tasarımın parçalarıdır.
Mekanik yapı, ayarlanabilir kontrol hızını sınırlar
Gevşek kaplin, kayış esnekliği, boşluklu redüktör veya yetersiz rijitlik, mekanik titreşim oluşturabilir. Gereksiz hareketli kütleyi azaltmak, bağlantıları sağlamlaştırmak ve hizalamayı düzeltmek çoğu zaman kazanç artırmaktan daha yararlıdır. Motor/yük atalet oranı için her makineye geçerli tek bir sınır yoktur; mekanik esneklik ve hedef tepki birlikte değerlendirilir. Dinamik modelleme, baskın rezonansları ve yükün davranışını anlamayı kolaylaştırır.
Kazanç, ileri besleme ve filtreleri birlikte ayarlayın
Auto-tune başlangıç ayarlarını oluşturabilir; sonuç gerçek hareketle doğrulanmalıdır. Sürücü ayarında akım, hız ve konum döngülerinin birbirini nasıl etkilediği dikkate alınır. Kontrol bant genişliği arttıkça tepki hızlanabilir; fakat fazla yüksek kontrol kazancı gürültü ve rezonansı büyüterek yerleşmeyi uzatabilir. Katalogdaki bir bant genişliği değeri bütün makinenin tepkisini tek başına anlatmaz.
Hız ve ivme ileri beslemesi, planlanan hareketten komut üreterek geri beslemenin düzeltmesi gereken hatayı azaltabilir. Hız ve tork kontrolünde bu katsayılar gerçek yükle uyumlu olmalıdır. Notch filtresi ölçülen rezonans çevresini bastırabilir; frekans, genişlik ve derinlik gelişigüzel seçilmez. Alçak geçiren filtre gürültüyü azaltırken gecikme de ekleyebilir; filtreleme sonucunda hem titreşim hem tepki kontrol edilmelidir.
Hareket profilini toplam çevrime göre seçin
Hız, tork ve konum kontrolünde ivmenin ne kadar hızlı değiştiği de önemlidir. Bu değişim hızı jerk olarak adlandırılır. S-eğrisi, ivme geçişlerini yumuşatarak mekanik uyarımı azaltabilir; seçilen sınırlara bağlı olarak hareket süresini uzatabilir. İnterpolasyon ve profil ayarı yapılırken hareket ile yerleşme süreleri birlikte ele alınmalıdır.
Tamamen açıklayıcı bir karşılaştırma: hareketi 350 ms, yerleşmesi 120 ms süren ayarın toplamı 470 ms olur. Hareketi 380 ms, yerleşmesi 40 ms süren diğer ayar ise 420 ms içinde kullanılabilir konuma gelir. Daha erken hedefe ulaşmak, her zaman daha kısa üretim çevrimi sağlamaz.
Geri besleme ve zamanlama da yeterli olmalı
Geri besleme için encoder çözünürlüğü kadar ölçüm doğruluğu ve gecikmesi de önemlidir. Motor milindeki ölçüm, esnek aktarma sonundaki yükün konumunu birebir göstermeyebilir. Uygun uygulamada lineer encoder ile yük tarafından ölçüm yararlı olabilir; çift geri besleme kontrol yapısı ayrıca ayarlanır. Gerçek zamanlı kontrol ve EtherCAT zamanlaması tutarlı olmalı; çok eksenli hareket bütün yol üzerinden doğrulanmalıdır.
Performansı gerçek yükte doğrulayın
Minimum ve maksimum yükte izleme hatasını, yerleşmeyi, aşımı, tepe/RMS akımı ve sıcaklığı kaydedin. Duruşu, yön değiştirmeyi ve tekrarlı çevrimleri de deneyin. Yük değişiyorsa adaptif kontrol yardımcı olabilir; tork yetersizliğini veya mekanik arızayı gidermez. Sonuçları bakım kayıtlarıyla karşılaştırmak zaman içinde performans kaybını görmeyi kolaylaştırır.