
Servo Motor ile PID Kontrolü
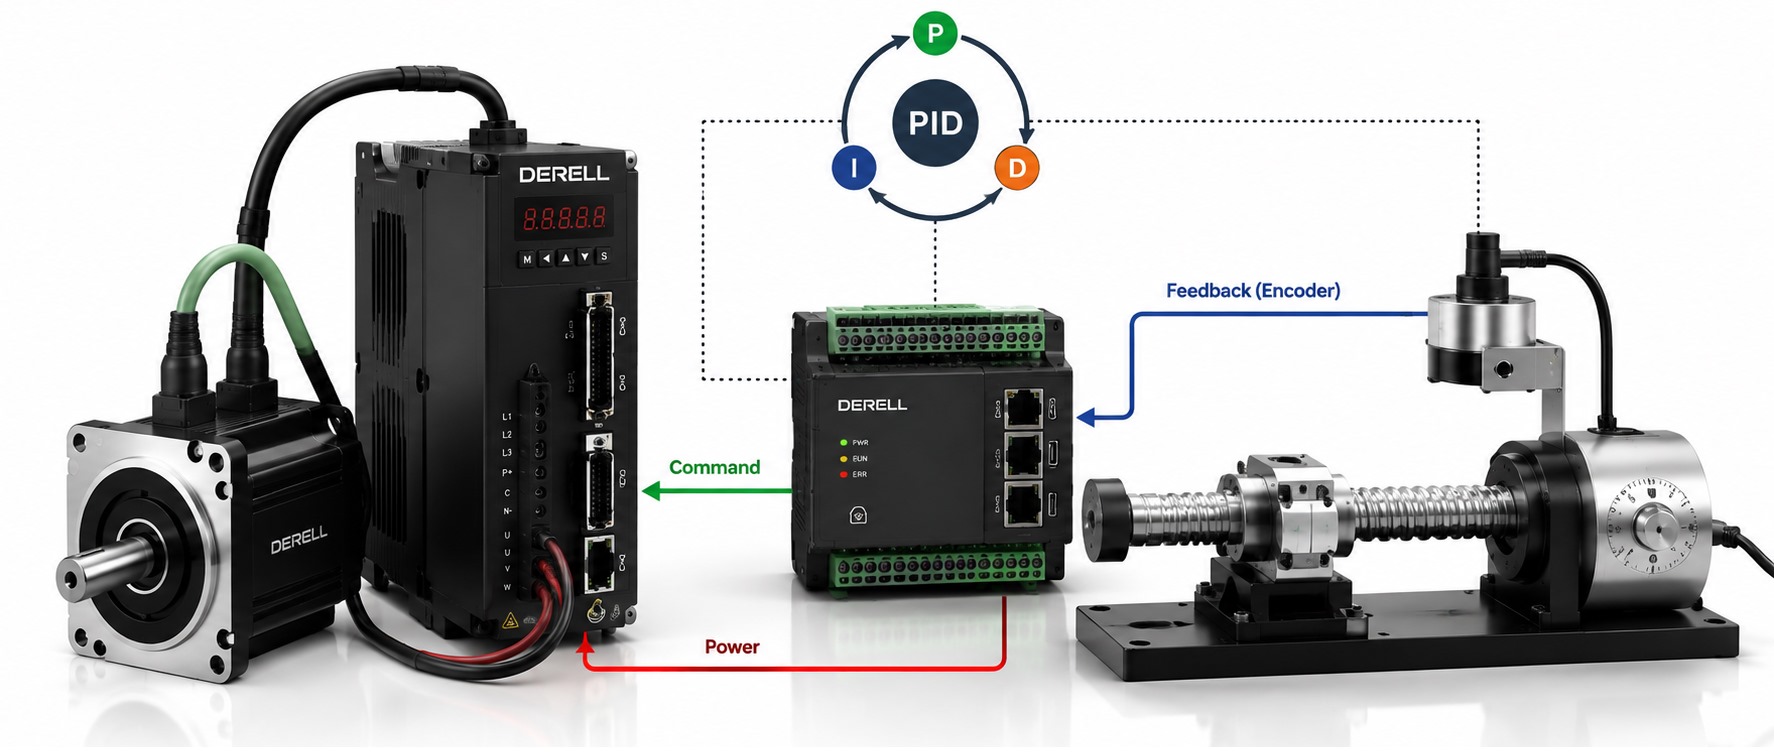
Servo Motor ile PID Kontrolü: Konum, Hız ve Tork Ayarı
Bir servo eksenin görevi yalnızca motoru döndürmek değildir. Eksenin istenen hareketi takip etmesi, yük değiştiğinde kontrolünü koruması ve hedef noktada kabul edilen tolerans içinde durması gerekir. Servo motor ve sürücü sistemlerinde kullanılan geri beslemeli kontrol, verilen hareket komutu ile gerçekleşen hareket arasındaki farkı sürekli değerlendirir. PID ve onun P, PI gibi farklı düzenleri, bu farkın giderilmesinde kullanılan kontrol yöntemleri arasındadır.
Hazır bir endüstriyel servo sisteminde çoğu zaman sıfırdan PID algoritması yazılmaz. Motor, geri besleme cihazı ve sürücü zaten birlikte çalışacak şekilde seçilir. Devreye alma sırasında asıl iş; doğru çalışma modunu belirlemek, motor ve geri besleme ayarlarını doğrulamak, ardından kontrol parametrelerini makinenin mekanik yapısına ve yüküne uyarlamaktır.
Servo sürücüde hangi kontrol döngüleri bulunur?
Konum kontrollü bir servo eksende yaygın yapı, iç içe çalışan kontrol döngüleridir. Dıştaki konum döngüsü hız isteği oluşturur; hız döngüsü gerekli torku belirler; içteki akım döngüsü ise motorun bu isteği karşılamasını sağlar. Ancak kullanılan sürücüye ve seçilen konum, hız veya tork moduna göre hangi döngülerin devrede olduğu değişebilir.
Konum döngüsü: Hedef konum ile geri beslemeden hesaplanan gerçek konumu karşılaştırır. Aradaki fark, konum takip hatası olarak izlenebilir. Bir kesme arabasının, besleme ekseninin veya döner tablanın hareket komutunu ne kadar yakından takip ettiği bu döngüyle ilişkilidir. PID ile pozisyon kontrolünde yalnızca son durma noktası değil, hareket boyunca oluşan takip hatası da önemlidir.
Hız döngüsü: İstenen hız ile geri beslemeden elde edilen gerçek hızı karşılaştırır ve tork isteğini düzenler. Yük değiştiğinde motor hızının korunması, hızlanma ve yavaşlama sırasında hareketin takibi bu döngünün görevleri arasındadır. Hız kontrolünün kötü ayarlandığı bir sistemde, yalnızca konum kazancını yükselterek düzgün hareket elde etmek mümkün olmayabilir.
Akım ve tork kontrolü: İçteki akım döngüsü, motor akımını düzenleyerek istenen torkun üretilmesini sağlar. Burada akımın geri beslemesi enkoderden değil, sürücünün akım ölçümünden gelir. Tork kontrolü ile konum kontrolü aynı görev değildir; motorun belirli bir tork üretmesi, kendiliğinden belirli bir noktada duracağı anlamına gelmez.
Her servo döngüsü tam PID olmak zorunda değildir. Örneğin konum döngüsünde P, hız döngüsünde PI kullanılabilir; başka bir sürücü farklı bir düzen sunabilir. Bu nedenle bir cihazda ayrı bir türev parametresi bulunmaması, kontrol sisteminin eksik olduğu anlamına gelmez.
Enkoder neyi ölçer, neyi ölçmez?
Servo motorun konum bilgisi, motor ve sürücü yapısına göre enkoder veya resolver gibi bir geri besleme cihazından alınır. Enkoder geri beslemesi kullanılırken yalnızca çözünürlük değil; sürücüyle elektriksel ve haberleşme uyumu, bağlantı doğruluğu ve ölçüm yönü de değerlendirilmelidir. Her enkoder, her servo sürücüye doğrudan bağlanamaz.
Motor milinin doğru yerde olması, yükün de mutlaka doğru yerde olduğu anlamına gelmez. Motor üzerindeki enkoder, kaplinden veya redüktörden sonraki mekanik boşluğu doğrudan ölçmez. Vidalı mil boşluğu, gevşek bağlantı ya da esneyen bir aktarım elemanı nedeniyle motor konumu doğru görünürken hareket ettirilen parça hedefinden sapabilir.
Yükün gerçek konumunun ayrıca ölçülmesi gereken uygulamalarda, uygun bir lineer konum sensörü veya yük tarafındaki ikinci geri besleme kullanılabilir. Bunun için kontrolörün ilgili sensör arayüzünü ve kontrol düzenini desteklemesi gerekir. İkinci sensörü takmak tek başına yeterli değildir; hangi geri beslemenin hangi döngüyü kapattığı da doğru tanımlanmalıdır.
P, I ve D servo hareketini nasıl etkiler?
PID kontrolün P, I ve D bileşenleri aynı hataya farklı biçimlerde tepki verir. Ancak etkileri, kullanıldıkları döngüye ve makinenin dinamiklerine bağlıdır. Bir konum döngüsünde uygun olan ayar, hız döngüsüne aynı sayısal değerle taşınamaz.
Oransal etki — P: Mevcut hataya göre düzeltme üretir. Kazanç yükseldikçe eksen hataya daha güçlü tepki verir; fakat aşırı kazanç titreşime, hedefin aşılmasına veya kararsızlığa yol açabilir. Amaç motoru mümkün olduğunca sert tepki verecek hâle getirmek değil, gerekli takip performansını kararlı biçimde elde etmektir.
İntegral etki — I: Zaman içinde devam eden hatayı biriktirerek kalıcı sapmanın giderilmesine yardımcı olur. Bununla birlikte sürücü akım veya tork sınırındayken integralin birikmeye devam etmesi, sınırdan çıkıldıktan sonra aşırı düzeltmeye neden olabilir. Bu durum integral birikmesi, yani windup olarak adlandırılır. Sürücünün sunduğu integral sınırlandırması ve anti-windup işlevleri bu nedenle önemlidir.
Türev etkisi — D: Kullanılan kontrol düzenine göre hatanın veya ölçümün değişim hızına tepki verir ve uygun ayarlandığında sönümlemeye katkı sağlar. Gelecekteki hareketi kesin olarak tahmin etmez. Ölçüm gürültüsüne duyarlı olduğundan, türev etkisini artırmak her zaman daha düzgün bir hareket sağlamaz.
PID kazançlarını ayarlarken parametrelerin birimlerine dikkat edilmelidir. İntegral kazancı Ki ile integral süresi Ti aynı parametre değildir. Standart kontrol biçiminde, diğer koşullar ve Kp sabitken pozitif integral süresinin büyütülmesi integral etkisini zayıflatır. Başka bir markanın ayarını kopyalamadan önce parametrenin neyi temsil ettiği kılavuzdan kontrol edilmelidir.
PLC ile servo sürücü arasında görev paylaşımı
Bir PLC veya hareket kontrolörü hareket sırasını, hedef konumu, hızlanmayı ve diğer eksenlerle senkronizasyonu yönetebilir. Servo sürücü ise motorun hızlı iç kontrol döngülerini yürütür. Konum döngüsü, sistem mimarisine göre sürücüde veya uygun gerçek zamanlı hareket kontrolöründe kapatılabilir.
Bu ayrım ayar sırasında belirleyicidir: Konum döngüsü sürücüde kapatılıyorsa, üst kontrolördeki kullanılmayan bir konum kazancını değiştirmek beklenen sonucu vermez. Aynı şekilde genel amaçlı bir PLC PID bloğunu eklemek, kendiliğinden doğru bir servo kontrol yapısı oluşturmaz. Komut türü, geri besleme yolu ve çevrim süreleri birlikte değerlendirilmelidir.
Servo ayarına başlamadan önce
Önce makinenin güvenliği sağlanmalıdır. Hareket alanı, durdurma işlevleri ve eksen sınırları kontrol edilmeden ayar denemesi yapılmamalıdır. Özellikle dikey eksenlerde yükün düşmesine karşı makineye uygun önlemler alınmalıdır. Otomatik ayar sırasında motorun hareket edebileceği unutulmamalıdır.
Ardından motor ve sürücü eşleşmesi, geri besleme ayarları, hareket yönü, komut ölçeklemesi ve mekanik aktarım oranları doğrulanır. Kaplin gevşekliği, sıkışan kızak, hatalı kayış gerginliği veya bırakmayan motor freni varken kazanç ayarıyla uğraşmak sorunun kaynağını gizleyebilir. PID kazancını yükseltmek, mekanik boşluğu veya gevşek bağlantıyı onarmaz.
Otomatik ayar, son kontrolün yerine geçmez. Sürücü destekliyorsa üreticinin önerdiği koşullarda otomatik ayar yapılabilir. Ancak boşta elde edilen sonuç, gerçek yükle aynı olmayabilir. Ayarın; çalışma yükü, hareket mesafesi, hızlanma, yavaşlama ve yön değiştirme koşullarında doğrulanması gerekir.
Manuel ayarda üreticinin prosedürü izlenir. İç içe döngülerde genel yaklaşım, iç döngünün davranışını doğruladıktan sonra hız ve konum döngülerini değerlendirmektir. Akım döngüsü çoğu hazır sistemde motor bilgileriyle yapılandırılır; kılavuzun gerektirmediği parametreleri rastgele değiştirmek doğru bir başlangıç değildir.
Bir seferde tek değişiklik yapın ve sonucunu kaydedin. Sürücünün izleme ekranında komut ve gerçek hız, konum takip hatası, akım veya tork gibi değerler birlikte incelenmelidir. Motorun yalnızca sesine bakarak karar vermek yerine, aynı hareketin önceki ve sonraki kayıtlarını karşılaştırmak ayarın etkisini ortaya koyar.
Titreşim, hedef aşımı ve takip hatası nasıl değerlendirilir?
Eksen dururken titriyorsa: Aşırı kazanç, geri besleme gürültüsü, mekanik rezonans veya sürtünme ve boşluk etkileri araştırılır. Bu belirti tek başına “D artırılmalı” ya da “I azaltılmalı” sonucunu vermez. PID kaynaklı sorunları incelerken ölçüm, mekanik yapı ve kontrol ayarı birbirinden ayrılmalıdır.
Hedefi geçip geri dönüyorsa: Kazançlar kadar yavaşlama profili, yük ataleti, integral birikmesi ve tork sınırı da değerlendirilir. Sürücü zaten çıkış sınırına ulaşmışsa daha fazla kazanç vermek, motorun üretebileceği fiziksel torku artırmaz.
Hareket sırasında geride kalıyorsa: İstenen hızlanmanın motor ve yüke uygunluğu, sürücünün akım sınırına girip girmediği ve mekanik sürtünme kontrol edilir. Sistem kararlı olduğu hâlde takip hatası yüksek kalıyorsa, sürücünün desteklediği hız veya ivme ileri beslemesi de değerlendirilebilir.
Yalnızca belirli hızlarda titreşim oluşuyorsa: Mekanik rezonans ihtimali araştırılır. Uygun bir notch filtresi belirli bir frekans bölgesini bastırabilir; ancak rezonans frekansı belirlenmeden rastgele filtre eklemek doğru değildir. Gereğinden fazla filtreleme kontrol tepkisini de değiştirebilir.
Örnek: Besleme ekseni 100 mm hareket edecek
Bir makinede servo eksenin parçayı 100 mm ilerletmesi istendiğini düşünelim. Kontrolör bu hareket için bir hızlanma ve yavaşlama profili oluşturur; servo sistem de bu komutu takip eder. Parça hedefi geçip geri geliyorsa duruş davranışı incelenir. Hareket boyunca geride kalıyorsa takip hatası ve tork ihtiyacı birlikte değerlendirilir.
Sürücü hedefe ulaşıldığını gösterdiği hâlde dışarıdan yapılan ölçüm farklı çıkıyorsa önce ölçekleme, aktarım oranı ve mekanik boşluk kontrol edilir. Bu örnek, kontrolörün gördüğü motor konumu ile makinede ihtiyaç duyulan parça konumunun neden ayrı ayrı düşünülmesi gerektiğini gösterir. Doğru ayar, yalnızca ekrandaki hatayı küçültmek değil, gerçek hareketin istenen toleransta gerçekleşmesini sağlamaktır.
Servo PID ile VFD’nin proses PID’si aynı şey mi?
Hız kontrol cihazı ile PID uygulamasında, örneğin bir pompanın basınç geri beslemesi değerlendirilerek motor hız referansı değiştirilebilir. Servo eksende ise burada ele alınan döngüler doğrudan hareketin konumunu, hızını ve torkunu düzenler. Ortak kontrol kavramları bulunsa da ölçülen değişkenler, tepki süreleri ve parametreler farklıdır. Bir pompanın proses PID ayarları servo eksene doğrudan taşınamaz.
İlgili PID ve hareket kontrolü konuları
Temel bilgiler ve ayar: PID kontrol soru ve cevapları · P, I ve D bileşenleri · PID parametrelerinin ayarlanması
Hareket kontrol döngüleri: Pozisyon kontrolü · Hız kontrolü · Tork kontrolü
Uygulama ve sorun giderme: PLC ile PID kontrolü · VFD ile PID kontrolü · PID sorunları ve çözüm yaklaşımları
Bu açıklamalar genel çalışma prensiplerini ele alır. Parametre adları, ayar sırası ve izin verilen çalışma koşulları kullanılan servo sürücünün kılavuzundan doğrulanmalıdır. Yazı, OtomasyonAVM kaynak gösterilerek paylaşılabilir.