
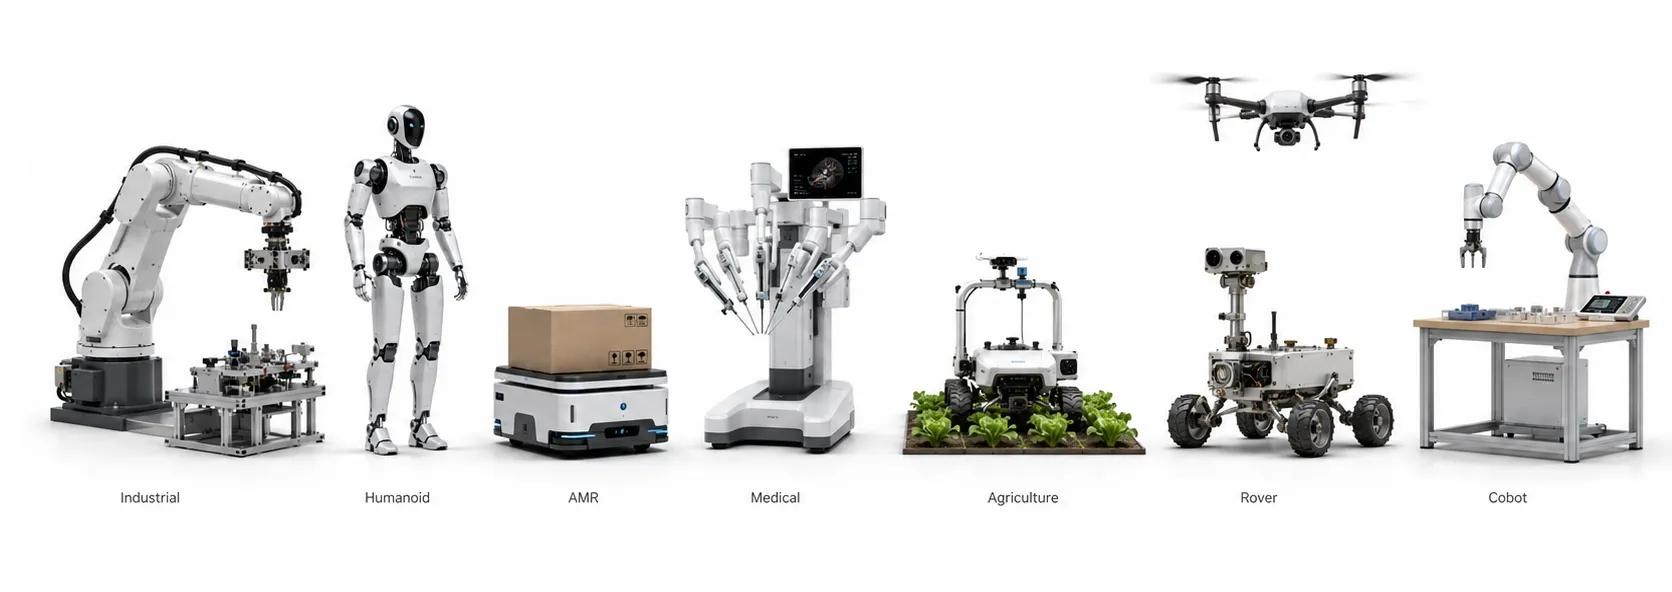
Farklı robot türleri nelerdir?
Başlıca robot türleri arasında kartezyen, SCARA, eklemli ve delta robotlar; ayrıca mobil, işbirlikçi, hizmet ve tıbbi robotlar bulunur. Ancak bu adlar aynı şeyi sınıflandırmaz: bazıları mekanik yapıyı, bazıları hareket kabiliyetini veya görevi anlatır. Bir robot aynı anda birden fazla gruba girebilir. Örneğin tekerlekli bir platform üzerindeki işbirlikçi kol, hem mobil hem eklemli olabilir. Temel kavram için robotik nedir sayfasından başlayabilirsiniz.
| Sınıflandırma | Örnekler | Cevapladığı soru |
|---|---|---|
| Mekanik yapı | Kartezyen, SCARA, eklemli, delta | Eksenler nasıl hareket ediyor? |
| Hareket biçimi | Sabit, tekerlekli, paletli, bacaklı | Robot bulunduğu yeri değiştirebiliyor mu? |
| Görev alanı | Endüstriyel, hizmet, tıbbi | Robot hangi işi yapıyor? |
| Özerklik ve etkileşim | Programlı, kısmen özerk, özerk; işbirlikçi | Kararları nasıl veriyor, insanla nasıl çalışıyor? |
1. Kartezyen ve gantry robotlar
Kartezyen robot, birbirine dik doğrusal eksenlerde hareket eder. X, Y ve Z yönlerini sağ–sol, ileri–geri ve yukarı–aşağı olarak düşünebilirsiniz. Gantry düzeninde mekanizma bir köprü veya portal üzerine kurulabilir. Geniş bir alan üzerinde parça taşıma, dozajlama veya makine yükleme için kullanılabilir. Hareket mantığı CNC sistemlerindeki koordinatlarla benzerdir; ancak her CNC makinesi robot sayılmaz. İlave döner eksenlerle takımın yönü de değiştirilebilir.
2. SCARA robotlar
SCARA yapısında iki paralel dönel eklem kolu yatay düzlemde hareket ettirir. Yaygın dört eksenli modeller buna dikey hareket ve takımın düşey eksen etrafında dönüşünü ekler. Hızlı montaj, küçük parça taşıma ve tekrarlı yerleştirme işleri için sık kullanılır. Standart bir SCARA, takımı altı eksenli kol gibi her yönde eğemez. İşin endüstriyel uygulaması ve gereken takım yönelimi seçimde belirleyicidir.
3. Eklemli robotlar
Eklemli robotlar art arda bağlanan dönel eklemlerden oluşur. Altı eksenli kollar yaygındır; farklı eksen sayıları da vardır. Parçaya farklı açılardan yaklaşabilmeleri kaynak, boyama ve makine besleme gibi işlerde avantaj sağlar. Servo motor, redüktör ve enkoder bu hareketin üretilmesi ve izlenmesinde rol oynar. Erişim mesafesi ile tork ihtiyacı birlikte değerlendirilir; eksen sayısı tek başına performansı göstermez.
4. Delta ve diğer paralel robotlar
Delta robotta birden fazla kol aynı hareketli platforma bağlanır. Hafif ürünleri hızlı alma ve yerleştirme işleri için uygun modeller bulunur. Ambalajlama hatlarında konveyörden gelen ürünleri ayırabilir. Sensörler ve aktüatörler ile kontrol yazılımı hareketi koordine eder. Delta, paralel robot ailesinin bir üyesidir; bütün paralel robotlar aynı yapı ve yetenekte değildir. Bazı delta modellerinde ürünün yönünü değiştiren ek eksenler bulunur.
5. Silindirik ve kutupsal robotlar
Silindirik yapıda dönme ve doğrusal hareketler silindirik koordinat düzeni oluşturur. Kutupsal, yani küresel koordinatlı yapıda iki dönel ve bir doğrusal eklem temel düzeni oluşturur. Bu adlar, robotun hareket geometrisini anlatır. Bir robota yalnızca görünüşüne bakarak tür adı vermek yerine eklemlerine ve eksenlerine bakmak daha doğrudur.
6. İşbirlikçi robotlar: cobot
Cobot, insanla işbirlikçi uygulamalarda çalışmak üzere tasarlanan robotları anlatır; ayrı bir eklem geometrisi değildir. Bir cobot eklemli kol yapısında olabilir. “Cobot” etiketi, her koşulda koruyucusuz çalışma izni vermez. Tutucu, taşınan parça, sıkışma noktaları ve işlem de güvenlik değerlendirmesine girer. Keskin bir takım veya sıcak bir işlem, kolun güvenlik özelliklerinden bağımsız riskler oluşturabilir.
7. Mobil robotlar: AGV, AMR ve bacaklı sistemler
Mobil robot, bulunduğu yeri değiştirebilir. Tekerlek, palet veya bacak kullanabilir. Klasik AGV sistemleri tanımlanmış güzergâhları izler; AMR sistemleri harita ve algılama verileriyle uygun koşullarda yolunu yeniden planlayabilir. Modern ürünlerde bu adlandırmalar örtüşebildiği için gerçek navigasyon yeteneğine bakılmalıdır. Dar bir koridorda engeli dolaşacak yer yoksa AMR de beklemek zorunda kalabilir.
Lazer ölçüm sistemleri ve diğer algılama sensörleri konumlama veya engel tespitinde kullanılabilir; güvenlik görevi için ayrıca uygun donanım gerekir. Otonom araçlardaki robotik benzer algılama ve hareket planlama sorunlarıyla ilgilenir. Mobil tabana bir kol eklendiğinde sistem mobil manipülatör olarak adlandırılabilir.
8. Hizmet, tıbbi ve insan biçimli robotlar
Temizlik, teslimat ve denetim robotları görevlerine göre hizmet robotu grubunda değerlendirilebilir. Tıbbi robotlar cerrahi yardım veya rehabilitasyon gibi alanlarda kullanılır; her tıbbi robot işlemi kendi başına yapmaz. İnsan biçimli robot adı ise gövde düzenini anlatır. İnsan görünümü, insan gibi düşünme veya duygulara sahip olma göstergesi değildir. Uzay robotları gibi özel sistemlerde yapı, görev ve kontrol biçimi birlikte değerlendirilir.
Tür seçerken hangi özellikler karşılaştırılmalı?
Yük, erişim, takım yönelimi, çevrim süresi ve çalışma ortamı ilk karşılaştırma noktalarıdır. Takımın ağırlığı yük hesabına eklenir. Tekrarlanabilirlik, aynı noktaya yeniden gelme yeteneğidir; mutlak konum doğruluğuyla aynı değildir. Robotun ana bileşenleri, programlama yöntemi ve PLC ile haberleşmesi de bütün otomasyon sistemine uymalıdır. Yapay zekâ kullanımı veya makine öğrenmesi robotun mekanik türünü değiştirmez.