
Retro-reflective sensör nedir?
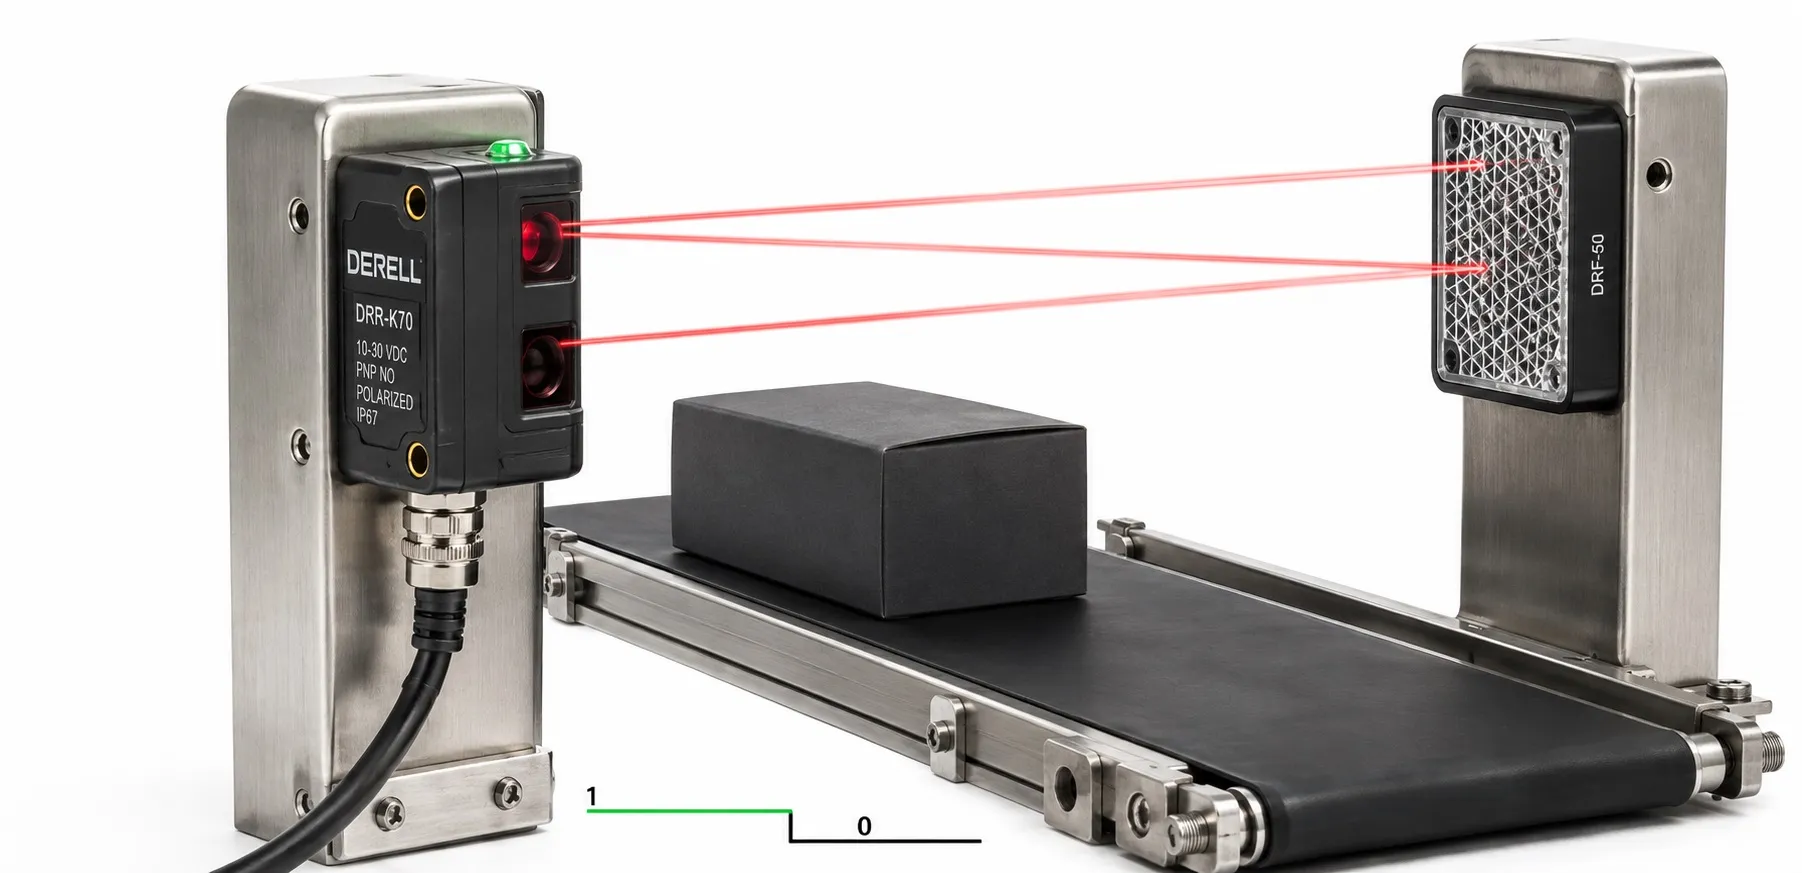
Retro-reflektif sensör nedir? Reflektörlü fotosellerin çalışma prensibi
Retro-reflektif sensör, ışık vericisi ve alıcısı aynı gövdede bulunan, karşısındaki ayrı bir reflektörden dönen ışığı izleyerek nesne algılayan bir fotoelektrik sensördür. Türkçede reflektörlü fotosel adıyla da kullanılır. Hedef yokken ışık reflektöre ulaşır ve sensöre geri döner. Hedef ışık yoluna girdiğinde dönüş ışığı yeterince azalır veya kesilir; anahtarlama çıkışı seçilen çalışma mantığına göre değişir.
Burada ışığı geri gönderen eleman, algılanacak nesne değil, kurulumun parçası olan reflektördür. Bu sensör hem hareketli hem sabit hedeflerde kullanılabilir. Uygunluk; nesnenin boyutuna, ışığı ne kadar engellediğine, hıza ve montaja bağlıdır. Reflektörlü fotoseller, konveyörde kutu sayımı, ürün geçişi ve uygun modellerle şeffaf ambalaj algılama gibi uygulamalarda kullanılır.
Reflektörlü, karşılıklı ve cisimden yansımalı sensör arasındaki fark
Reflektörlü ve karşılıklı sensörler, hedefin ışık yolunu kesmesini veya yeterince zayıflatmasını değerlendirir. Temel fark, verici ve alıcının yerleşimi ile ışığın izlediği yoldur. Cisimden yansımalı sensörde ise hedefin kendisinden dönen ışık kullanılır.
| Algılama yöntemi | Verici ve alıcı | Karşı tarafta ne bulunur? | Hedef nasıl algılanır? |
|---|---|---|---|
| Retro-reflektif | Aynı gövdede | Pasif reflektör | Geri dönen ışığın kesilmesi veya azalması |
| Karşılıklı, through-beam | Ayrı gövdelerde | Elektrik bağlantısı olan alıcı | Alıcıya doğrudan giden ışığın kesilmesi veya azalması |
| Cisimden yansımalı, diffuse | Aynı gövdede | Algılanacak hedef | Hedeften sensöre dönen ışığın değerlendirilmesi |
Bu nedenle seçim, “hareketli nesne için karşılıklı, sabit nesne için reflektörlü” şeklinde yapılamaz. Her iki yöntem de uygun özelliklerle hareketli ürünleri algılayabilir. Karşılıklı tiplerde iki taraftaki elektrik bağlantısı; reflektörlü tiplerde ise reflektör için montaj alanı hesaba katılır.
Reflektör neden önemlidir? Mesafe ve küçük hedef seçimi
Endüstriyel reflektörlerdeki prizmatik yapı, ışığı kaynağına doğru geri yönlendirir. Sıradan bir ayna, üreticinin belirttiği reflektörün yerine otomatik olarak kullanılamaz. Reflektörün tipi, boyutu ve optik yapısı, sensörün ışık kaynağı ve alıcısıyla uyumlu olmalıdır. Kırmızı LED, kızılötesi LED veya lazer kullanılması ise ışık kaynağını tanımlar; tek başına algılama yöntemini belirlemez.
Föydeki çalışma mesafesinin hangi reflektörle verildiğini kontrol edin. Ayrıca minimum sensör-reflektör mesafesi bulunabilir; yakın mesafede çalışma özelliği modele ve optik düzene bağlıdır. Bu mesafe değeri, sensörün hedefin uzaklığını sürekli ölçtüğü anlamına gelmez.
En küçük algılanabilir nesne, yalnızca ışık noktasının görünen büyüklüğüne bakılarak seçilmez. Etkin ışık alanı, hedefin bu alanı ne kadar örttüğü ve sensör-reflektör geometrisi önemlidir. Daha büyük reflektör her zaman daha küçük hedef algılama demek değildir. Özellikle dar ürün aralıklarında gerçek hedefle deneme yapılmalıdır.
Polarizasyon ne işe yarar? Parlak yüzeylerde algılama
Polarizasyon filtresi, uyumlu reflektörden dönen ışık ile parlak bir hedeften gelen yanıltıcı yansımaları ayırt etmeye yardımcı olur. Polarizasyonsuz bir düzenekte parlak metal veya parlak ambalaj, reflektörün yerine ışık döndürerek hedefin gözden kaçmasına neden olabilir. Polarize reflektörlü sensörler bu riski azaltmak için kullanılır.
Yine de parlaklık, hedef açısı ve malzeme gerçek ürünle değerlendirilmelidir. Polarizasyon özelliği, şeffaf nesne algılamaya uygunlukla aynı şey değildir. Şeffaf ürün için modelin ayrıca bu uygulamaya uygun olması gerekir.
Şeffaf şişe, cam ve film algılanabilir mi?
Şeffaf nesne algılama için tasarlanmış modeller, ışık tamamen kesilmese de soğurma veya ışığın yön değiştirmesi nedeniyle oluşan küçük kayıpları değerlendirebilir. Standart bir reflektörlü sensör, her şeffaf şişeyi veya ince filmi güvenilir biçimde algılayamaz. Ürünün boş veya dolu olması, etiketleri ve geçiş açısı sonucu değiştirebilir.
Teach-in, yani öğretme ayarı bulunan modellerde üreticinin tarif ettiği başlangıç koşulu ve işlem sırası uygulanmalıdır. Bazı modeller hedef yokken reflektörden dönen ışığı referans alır. Sensör veya reflektör değiştirilirse ya da yerleri kaydırılırsa ayar yeniden kontrol edilir; gerekiyorsa öğretme tekrarlanır. Temiz, sabit ve doğru hizalanmış bir düzenek bu uygulamada özellikle önemlidir.
Bazı modellerde kirlenme telafisi bulunur; bu özellik tüm sensörlerde yoktur ve temizliğin yerini tamamen tutmaz. Şeffaf hedefin oluşturduğu küçük ışık kaybını algılamak, kirlenmeye ve mekanik oynamaya karşı daha dikkatli bir kurulum gerektirebilir.
Avantajları ve uygulama sınırları
Tek tarafta elektrik bağlantısı, reflektörlü sistemin önemli avantajıdır; karşı taraftaki reflektör pasiftir. Işık yolunu yeterince kapatan opak hedeflerde algılama, cisimden yansımalı yönteme göre hedefin rengine ve yüzey yansıtıcılığına daha az bağlı olabilir. Temassız algılama sayesinde ürüne mekanik baskı uygulanmaz.
Optik rezerv, excess gain, alınan ışığın anahtarlama için gereken eşiğe göre ne kadar pay taşıdığını anlatır. Temiz koşullarda verilen azami mesafe, tozlu veya titreşimli ortamda aynı kararlılığı garanti etmez. Reflektörün kirlenmesi ve hizalamanın bozulması dönüş ışığını azaltarak yanlış algılamaya yol açabilir. Buna karşılık şeffaf hedeflerde çok yüksek optik rezerv, küçük ışık kayıplarının algılanmasını zorlaştırabilir.
Tepki süresi, algılama mesafesi ve maliyet modele göre değişir. Her reflektörlü sensörün diğer yöntemlerden daha hızlı, daha ucuz veya her ortamda dayanıklı olduğu söylenemez. IP koruma derecesi, çalışma sıcaklığı ve temizlik kimyasallarına uygunluk ayrı ayrı incelenmelidir.
Light-on, dark-on ve PNP/NPN nasıl ayrılır?
Light-on modunda, yeterli dönüş ışığı alındığında çıkış etkinleşir. Dark-on modunda, dönüş ışığı eşik altına düştüğünde çıkış etkinleşir. Klasik reflektörlü düzende ışığı kesen opak hedef, dark-on modunda etkin çıkış oluşturur. PNP/NPN seçimi ise çıkışın elektriksel yapısını anlatır; light-on/dark-on ayarıyla aynı özellik değildir.
NO/NC tanımı okunurken üreticinin referans aldığı hedef ve ışık durumu kontrol edilmelidir. Besleme gerilimi, pin dizilimi ve çıkış tipi, PLC ile giriş modülünün özelliklerine uygun olmalıdır. “Hedef geldiğinde giriş hangi duruma geçmeli?” sorusu bağlantı ve çalışma modu birlikte değerlendirilerek yanıtlanır.
Konveyör örneği: ürün sayımı için hız kontrolü
Konveyör hızı 0,8 m/s, ardışık ürünlerin merkezleri arasındaki mesafe 80 mm, yani 0,08 m olsun. Her ürün bir darbe oluşturuyorsa gerekli sayma frekansı f = v / p = 0,8 / 0,08 = 10 Hz olur. Buradaki mesafe, yalnızca ürünler arasındaki boşluk değildir.
İlerleme yönündeki etkin ışık kesilme uzunluğu 30 mm kabul edilirse kesilme süresi yaklaşık t = 0,03 / 0,8 = 0,0375 s, yani 37,5 ms olur. Bu süre, dar ışık alanı ve sensör gecikmelerinin ihmal edildiği bir ilk hesaptır. Gerçek darbe genişliği ölçülerek sensörün tepki süresi, giriş filtresi ve sayıcının minimum yüksek/düşük süreleriyle karşılaştırılmalıdır. Gerekirse uygun bir hızlı sayıcı girişi kullanılır.
Montajda ve devreye almada neler kontrol edilmeli?
Önce model ve reflektör uyumunu doğrulayın. Çalışma aralığını kontrol edin, iki elemanı titreşimle yer değiştirmeyecek biçimde sabitleyin ve ışığı reflektöre hizalayın. Varsa sinyal kalitesi göstergesini kullanın. Öğretme veya hassasiyet ayarını kullanım kılavuzuna göre yapın; LED'in yanması tek başına tüm ürünlerin güvenilir algılandığını kanıtlamaz.
Gerçek ürünleri en yüksek çalışma hızında deneyin. Farklı renkleri, parlak yüzeyleri, etiketleri, şeffaf ürünlerin doluluk durumunu ve en küçük ürün aralığını kontrol edin. Yakındaki fotosellerin ışığı ve güçlü ortam ışığı için üreticinin montaj önerilerini uygulayın. Kablo ve konnektör seçimini ortam ve bakım koşullarına göre yapın; sensör yüzeyini ve reflektörü uygun yöntemle temiz tutun.
Karşı tarafta reflektör yerleştirilemiyorsa cisimden yansımalı veya uygun fiber optik sensör düzeni değerlendirilebilir. Metal hedeflerde endüktif sensörler, bazı şeffaf hedef uygulamalarında ise sesle çalışan ultrasonik sensörler alternatif olabilir. Her yöntemin hedef, mesafe ve ortam koşulları ayrıca kontrol edilir.