
Pozisyon Kontrol sensörleri
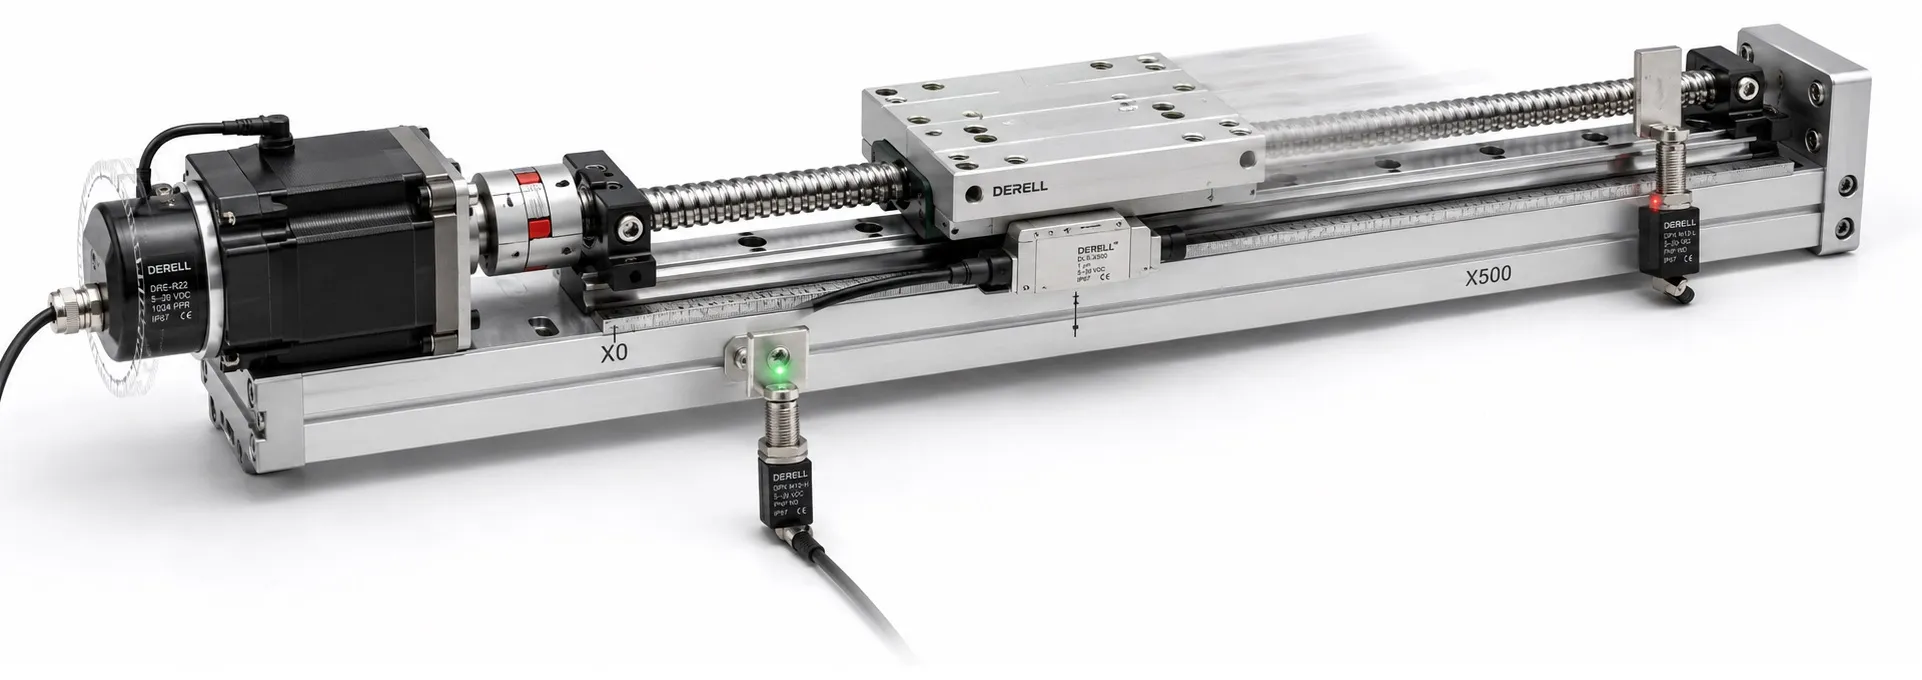
Pozisyon kontrol sensörleri: türler, model örnekleri ve seçim rehberi
Pozisyon kontrol sensörleri, bir parçanın veya mekanizmanın konumunu, yer değiştirmesini ya da belirli bir noktaya ulaştığını elektriksel bilgiye dönüştüren sensörlerdir. Bir milin açısı, makine tablasının hareketi veya ürünün konveyördeki yeri izlenebilir. Endüstriyel otomasyonda doğru seçim, önce ihtiyaç duyulan bilginin tanımlanmasıyla başlar.
Bir pozisyon kontrol sisteminde sensör gerçek konumu bildirir; kontrolör bu değeri hedefle karşılaştırır ve sürücü hareketi düzenler. Uygun PLC veya hareket kontrolörü bu sürecin parçası olabilir. Sensörün ölçüm yapması, tek başına bütün sistemin hassas konumlanacağını garanti etmez.
Nokta algılama ile sürekli konum ölçümü arasındaki fark
Nokta algılama, “parça burada mı?” sorusunu yanıtlar. Yakınlık sensörü, metal hedef için endüktif sensör veya uygun malzemede kapasitif sensör belirli bir algılama koşulunda çıkış değiştirir. Sınır anahtarı, limit switch ise çoğunlukla mekanik temasla bir konum noktasını bildirir.
Sürekli konum ölçümü, “parça kaç milimetrede veya mil kaç derecede?” sorusunu yanıtlar. Enkoder, LVDT ve ölçüm özellikli mesafe sensörleri bu iş için değerlendirilebilir. Var/yok bilgisi veren bir sensör, kendiliğinden milimetre cinsinden konum değeri üretmez. Bununla birlikte bir referans sensörü, sürekli ölçüm yapan eksenin başlangıç noktasını belirlemeye yardımcı olabilir.
Döner enkoderler: artımlı ve mutlak konum bilgisi
Döner enkoder, milin açısal hareketini elektriksel sinyale dönüştürür. Artımlı enkoder hareket boyunca darbeler üretir. A ve B kanallarının faz ilişkisi yönün belirlenmesini sağlar; varsa Z kanalı bir indeks işareti sunar. Kontrolör bu bilgiyi uygun kenar sayımı ve hızlı sayıcı girişi ile değerlendirir. Enerji kesilmesinden sonra makineye göre referanslama gerekebilir.
Mutlak enkoder, ölçüm aralığındaki konum için tanımlı bir değer verir. Single-turn yapı bir tur içindeki açıyı, multi-turn yapı buna ek olarak ölçüm aralığı içindeki tur sayısını bildirir. Enerji yokken gerçekleşen hareketin nasıl takip edildiği ürünün yapısına bağlıdır. Mutlak enkoder kullanmak, makinenin bütün referans ve kalibrasyon işlemlerini otomatik olarak ortadan kaldırmaz.
Aynı enkoderden hız bilgisi de hesaplanabilir; fakat RPM ölçümü ile açısal konum takibi farklı değerlendirmelerdir. Mil bağlantısı için hollow shaft, içi boş mil yapısı veya uygun kaplinli düzen seçilir. Mil çapı, eksen kaçıklığı ve mekanik yük sınırları birlikte kontrol edilir.
Doğrusal enkoderler: hareketi doğrudan ölçmek
Lineer enkoder, doğrusal hareketi bir ölçek ve okuma başlığı üzerinden izler. Optik sistem ışıkla kodlanmış ölçeği, manyetik sistem ise uygun manyetik ölçeği okur. Optik ve manyetik enkoder karşılaştırmasında doğruluk, montaj aralığı, kirlenme ve çevre koşulları modele göre değerlendirilir. Her iki yöntem de farklı performans sınıflarında üretilebilir.
Motor milindeki enkoder, milin hareketini ölçer. Yüke takılan lineer enkoder ise yükün hareketini doğrudan izleyebilir. Vidalı mil boşluğu, kayış esnemesi veya kaplin kayması nedeniyle bu iki değer aynı olmayabilir. Enkoder aksesuarları ve montaj parçaları, ölçüm zincirinin mekanik doğruluğunu korumak için seçilir.
Potansiyometre ve LVDT ile konum ölçümü
Konum potansiyometresi, hareket eden sürgünün direnç yolu üzerindeki yerini değiştirir. Uygun bağlantıda gerilim bölücü olarak kullanılır ve konuma bağlı bir gerilim üretir. Döner ve doğrusal modeller vardır. Mekanik ömür, temas aşınması, strok, doğrusallık ve ölçüm girişinin yükleme etkisi kontrol edilmelidir. Her ayar potansiyometresi endüstriyel konum geri bildirimi için uygun değildir.
LVDT, doğrusal değişken diferansiyel transformatör, hareketli bir nüvenin bobinler arasındaki manyetik kuplajı değiştirmesiyle çalışır. Temel AC yapıda bir primer ve iki sekonder bobin bulunur; sekonderler arasındaki fark sinyali yer değiştirmeye bağlıdır. Uyarma ve sinyal şartlandırma gereksinimi ürünün yapısına göre belirlenir. Çıplak AC LVDT çıkışı doğrudan sıradan PLC analog girişine bağlanamaz.
Şartlandırılmış bir ölçüm cihazı, uygun analog sinyal sağlayabilir. 0–10 V ve 4–20 mA gibi arayüzlerde ölçüm aralığı ile çıkış aralığı eşleştirilir. Örneğin 0–100 mm için tanımlanmış 4–20 mA çıkışta 12 mA, ideal doğrusal eşlemede 50 mm karşılığıdır. Gerçek değer, cihaz ayarı ve kalibrasyonla doğrulanır.
Hall ve kapasitif ölçüm yöntemleri
Hall sensörü, manyetik alanı elektriksel bilgiye dönüştürür. Konum ölçümü için mıknatısın geometrisi, alan yönü ve sensöre uzaklığı değerlendirilir. Hall etkili enkoder düzenleri açısal konum bilgisi üretebilir. Hall ve reed anahtar aynı çıkış yapısına sahip değildir; manyetik anahtarlama ile sürekli ölçüm ayrı işlevlerdir.
Kapasitif yer değiştirme sensörü, uygun hedef ile prob arasındaki kapasitans değişimini ölçerek mesafe veya yer değiştirme bilgisi üretir. Hassas sistemlerde hedefin malzemesi, topraklanması, yüzey geometrisi ve prob aralığı önemlidir. Bu cihaz, sıradan kapasitif yakınlık anahtarıyla aynı işlevde kabul edilmez. Ayrıca kapasitif enkoder, kapasitif prensiple kodlanmış konum okuyan ayrı bir uygulamadır.
Ultrasonik, lazer ve fiber optik sensörler
Ultrasonik sensör, yankı yönteminde sesin hedefe gidip dönme süresinden mesafe belirler. Kör bölge, hedef açısı, ses emen yüzey ve sıcaklık sonucu etkileyebilir. Bir uygulamada yalnızca anahtarlama, diğerinde sürekli mesafe bilgisi gerekebilir; uygun çıkışlı model seçilir.
Lazer sensör, ışık kullanan bir sensör ailesidir. Sürekli ölçüm için uygun mesafe ölçme modeli gerekir; her lazerli ürün mesafe değeri vermez. Üçgenleme veya uçuş süresi gibi yöntemlerin menzil ve yüzey koşulları farklıdır. Parlaklık, saydamlık, ışık noktası ve gerçek hedef boyutu seçimde dikkate alınır.
Fiber optik sensör düzeninde ışık, fiber üzerinden algılama noktasına taşınır. Dar alan ve küçük parça uygulamalarında kullanılabilir. Yaygın fiber amplifikatörleri fotoelektrik algılama yapar; otomatik olarak sürekli konum ölçmez. Fiberin algılama bölümü ile elektronik amplifikatörün ortam koşulları ayrı kontrol edilir. Fiber kullanılması, bütün sistemin elektromanyetik parazite bağışık olduğu anlamına gelmez.
Model örnekleri hangi sensör ailesine aittir?
Aşağıdaki örnekler ürün ailelerini tanımak içindir. Tam sipariş kodu; çıkış, ölçüm aralığı, çözünürlük ve mekanik bağlantı seçeneklerini belirler. Aynı serinin bütün modelleri eşdeğer değildir.
| Model veya seri | Sensör ailesi | Seçimde dikkat edilecek nokta |
|---|---|---|
| OMRON E6B2-CWZ6C | Artımlı döner enkoder, NPN açık kolektör çıkış | Darbe sayısı ve tam sipariş kodu |
| HEIDENHAIN ROD 420 | Artımlı döner enkoder | Mutlak enkoder olarak sınıflandırılmamalı |
| Baumer MAGRES EAM580 | Manyetik mutlak döner enkoder ailesi | Doğrusal manyetik şerit enkoderi değildir |
| Renishaw TONiC | Optik artımlı enkoder sistemi | Lineer uygulamada uygun ölçek, okuma başlığı ve arayüz |
| Bourns 3590 | Çok turlu hassas döner potansiyometre | Mekanik hareket, direnç ve ömür gereksinimi |
| TE Connectivity MEAS MHR | Minyatür LVDT ailesi | Uyarma, strok ve şartlandırma devresi |
| Lion Precision CPL190/CPL290 | Kapasitif yer değiştirme ölçüm sistemi | Prob, hedef ve kalibre edilmiş aralık |
| Banner DF-G1 | Fiber optik amplifikatör ailesi | Uygun fiberle algılama; sürekli konum değeri varsayılmamalı |
Çözünürlük, doğruluk ve hız nasıl değerlendirilir?
Çözünürlük, sistemin ayırt edebildiği en küçük adımı; doğruluk, ölçümün gerçek değere yakınlığını; tekrarlanabilirlik ise aynı koşulda aynı konuma dönüldüğünde sonuçların tutarlılığını anlatır. Yüksek çözünürlük, aynı düzeyde mekanik doğruluk garantisi değildir.
Varsayımsal bir düzende enkoder bir turda 1000 A kanalı darbesi üretsin. A ve B kanallarının dört kenarı sayılıyorsa 4000 sayım/tur elde edilir. Enkoder, 5 mm/tur ilerlemeli vida miline doğrudan bağlıysa teorik adım 5 / 4000 = 0,00125 mm/sayım olur. Boşluk, esneme ve montaj hatası bu hesabın dışında kalır.
Aynı enkoder 1500 RPM ile dönerken A kanalının darbe frekansı 1000 × 1500 / 60 = 25.000 Hz olur. Dört kenarlı değerlendirmede sayıcı 100.000 sayım/s işler. Sayma frekansı, sensörün elektriksel sınırı ve girişin kabul ettiği kanal frekansı ile birlikte değerlendirilir. Filtre, kablo ve sinyal şekli de sonucu etkiler.
Çıkış sinyali ve kontrolör uyumu
Ölçüm çıkışı, bağlanacağı giriş modülüyle uyumlu olmalıdır. Nokta algılamada PNP/NPN elektriksel yapı, NO/NC anahtarlama davranışıdır. Enkoderde TTL/HTL sinyal seviyeleri, line driver çıkış ve diferansiyel sinyal özellikleri kontrol edilir. Bunlar birbirinin yerine geçebilen bağlantı adları değildir.
Analog arayüzde ölçekleme; darbe arayüzünde sayım, yön ve frekans; mutlak dijital arayüzde haberleşme uyumu incelenir. Besleme gerilimi, pin dizilimi, ortak uç ve kablo sınırı tam ürün koduna göre okunmalıdır.
Montaj ve devreye alma: ölçümü gerçek hareketle karşılaştırın
IP koruma derecesi, sıcaklık, titreşim ve kimyasal dayanım birlikte değerlendirilir. Kablo veya konnektör hareket koşuluna göre seçilir; güç kabloları yakınında elektromanyetik parazit için üretici önerileri uygulanır. Algılama aralığı ile mekanik hareket sınırı eşleştirilmelidir.
Bilinen iki veya daha fazla konumda ölçümü doğrulayın. Yönü, sıfır noktasını, ölçeklemeyi ve enerji kesilip geldiğindeki davranışı kontrol edin. Geri bildirim bir servo motor ekseninde kullanılıyorsa mekanik düzen ve kontrol ayarları da incelenir. PID ile pozisyon kontrolünde ölçüm gecikmesi ve hareket dinamiği ayarı etkiler.