
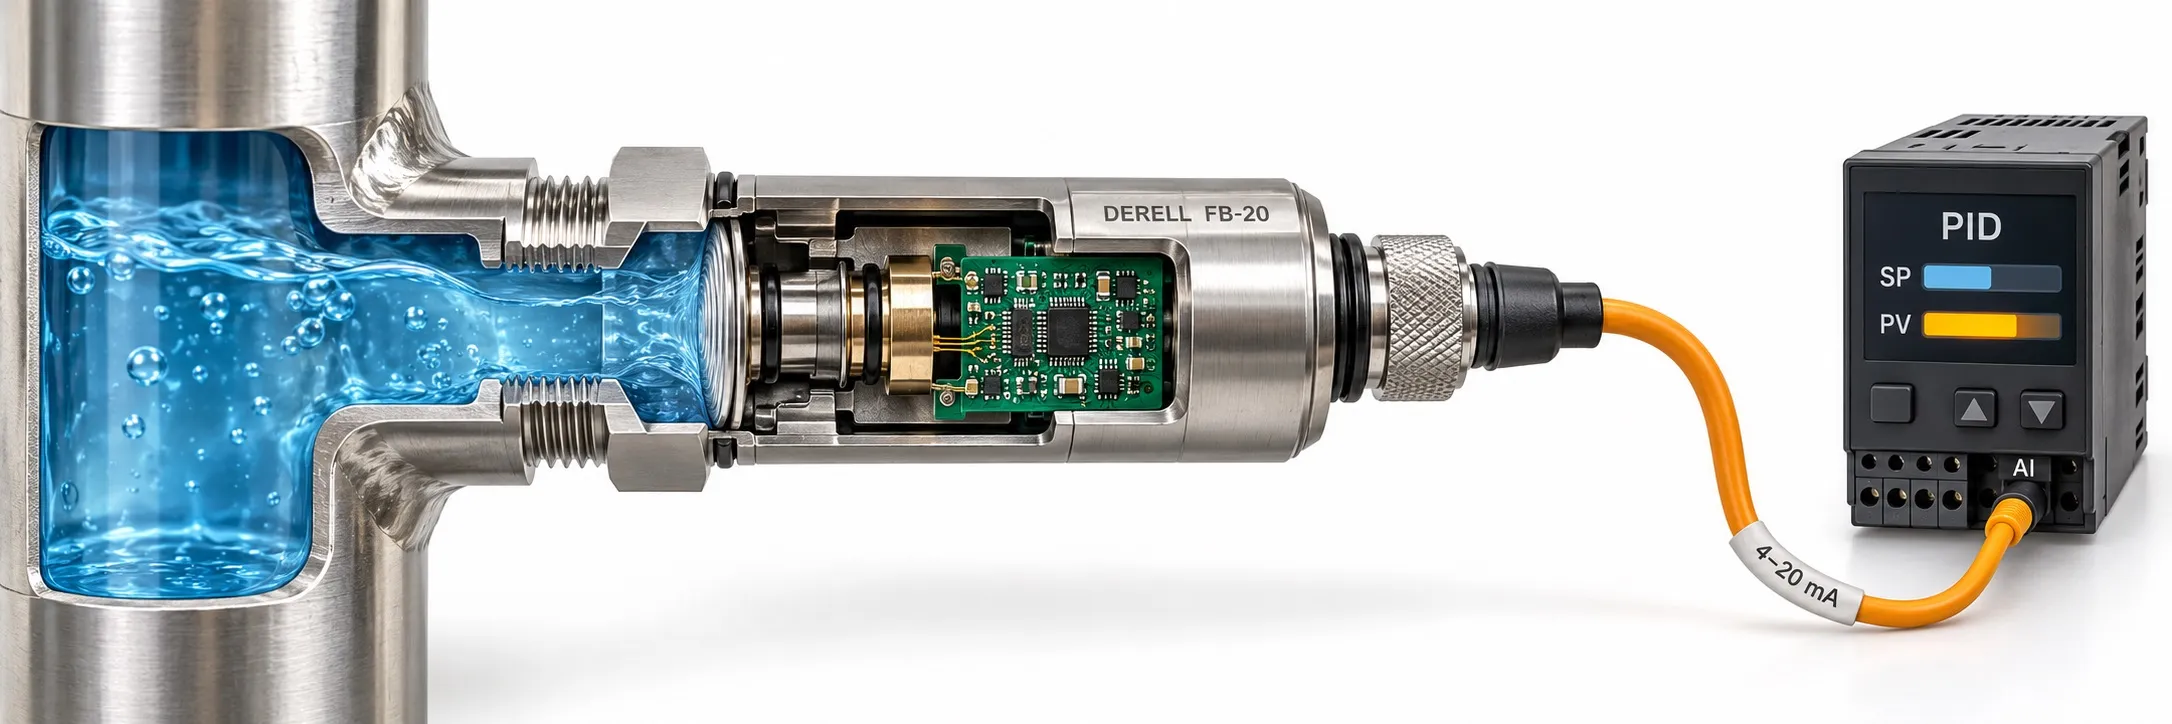
PID Feedback Nedir? Pompa Kontrolünde Geri Besleme
PID geri beslemesi, kontrol edilen büyüklüğün ölçülerek kontrolöre geri iletilmesidir. Sabit basınçlı bir pompa sisteminde bu bilgi, çoğunlukla basınç transmitterinin ölçtüğü hat basıncıdır. Kontrolör, ölçümü hedef değerle karşılaştırır ve pompanın hızını buna göre düzenler. Pompa kontrolünde geri besleme, sistemin gerçekten ne yaptığını kontrolöre bildirir.
Geri besleme ile PID aynı şey değildir. Geri besleme ölçüm bilgisidir; PID kontrol ise bu bilgiyi kullanarak düzeltme komutu hesaplayan yöntemdir. Basınç değeri yanlış ölçülüyorsa, çok iyi ayarlanmış bir PID bile gerçek basıncı doğru hedefte tutamayabilir.
1. Referans, Geri Besleme ve Çıkış Arasındaki Fark
Referans veya set değeri (SP), ulaşılmak istenen hedeftir. Geri besleme veya proses değeri (PV), ölçülen mevcut durumdur. Kontrol çıkışı ise sisteme uygulanan düzeltme komutudur. Örneğin hedef 4 bar, ölçülen basınç 3,5 bar ve o andaki sürücü komutu 42 Hz olabilir. Bunlar farklı anlamlara ve birimlere sahip üç ayrı bilgidir.
Basınç hedefi ile gerçek basınç arasındaki fark, yaygın gösterimle hata = SP − PV şeklinde hesaplanır. Örnekte hata +0,5 bardır. Pompa hızının yükselmesi çıkış basıncını artırıyorsa kontrolör, uygun sınırlar içinde hız talebini yükseltir. Sürücünün çıkış frekansı ise basınç geri beslemesinin yerine geçmez; aynı frekansta farklı tüketim koşulları farklı basınçlar oluşturabilir.
2. Pompalarda Hangi Bilgiler Geri Besleme Olabilir?
Basınç kontrolünde bir basınç sensörü veya transmitter kullanılır. Fark basınç kontrolünde, iki nokta arasındaki basınç farkını ölçen diferansiyel basınç sensörü uygun olabilir. Özellikle dolaşım sistemlerinde tek bir noktadaki basınçla iki nokta arasındaki fark aynı kontrol büyüklüğü değildir.
Debi kontrolünde uygun ölçüm çıkışına sahip bir debi ölçüm cihazı, seviye kontrolünde ise sürekli ölçüm yapan uygun bir seviye sensörü kullanılabilir. Örneğin sıvıya ve montaja uygun bir ultrasonik seviye sensörü ölçüm sağlayabilir; köpük, buhar ve kör bölge gibi etkiler seçimde dikkate alınır.
Bir şamandıra veya basınç şalteri ise genellikle eşik bilgisi verir. “Seviye düşük” veya “basınç yeterli” bilgisi, sürekli sayısal ölçümle aynı değildir. Analog ve dijital giriş farkı, PID geri beslemesiyle çalıştırma izni arasındaki ayrımı anlamaya yardımcı olur.
3. 4–20 mA ve 0–10 V Geri Besleme
Endüstriyel transmitterler ölçümü sıklıkla 4–20 mA veya 0–10 V olarak iletir. Bunlar basıncın kendisi değil, basıncı temsil eden elektriksel sinyallerdir. Analog giriş, bu sinyali okuyarak kontrolörün kullanabileceği sayısal değere dönüştürür.
4–20 mA sisteminde 4 mA, çoğunlukla ölçüm aralığının alt sınırını temsil eder. Bu “canlı sıfır” sayesinde sıfıra yaklaşan akım, uygun giriş ve ayarlar varsa kablo kopması veya besleme kaybı belirtisi olarak değerlendirilebilir. Ancak 4–20 mA kullanmak tek başına bütün sensör arızalarının algılanacağını garanti etmez.
0–10 V sisteminde ise 0 V geçerli bir ölçüm değeri olabilir; yalnızca düşük gerilime bakarak gerçek sıfır ile bağlantı arızasını ayırmak her zaman mümkün değildir. Her iki sinyal türünde de giriş modu, ölçüm aralığı ve arıza davranışı ayrıca tanımlanmalıdır.
4. Geri Besleme Ölçeklemesi Nasıl Yapılır?
Ölçekleme, elektriksel sinyalin bar, metre veya m³/h gibi birimlere çevrilmesidir. 0–10 bar aralıklı, doğrusal 4–20 mA transmitter için dönüşüm aşağıdaki gibidir:
Basınç (bar) = [(Akım (mA) − 4) / 16] × 10
| Sinyal akımı | Ölçülen basınç | Ölçüm aralığı yüzdesi |
|---|---|---|
| 4 mA | 0 bar | %0 |
| 10,4 mA | 4 bar | %40 |
| 12 mA | 5 bar | %50 |
| 20 mA | 10 bar | %100 |
Yanlış ölçekleme, ekranda doğru görünürken sahada yanlış basınç oluşmasına neden olabilir. Bu sensör yanlışlıkla 0–16 bar olarak tanımlanırsa gerçek 4 bar, ekranda 6,4 bar görünür. Kontrolör kendi ekranında 4 barı tuttuğunda gerçek basınç ideal hesapla yalnızca 2,5 bar olur. PID açısından hata sıfır görünse bile gerçek hedef sağlanmamıştır.
Bu örnek, analog sinyalin bar cinsinden yorumlanması içindir. Kontrolör yüzde veya ham sayım kullanıyorsa set değeri ile geri besleme aynı ölçeğe dönüştürülmelidir. Standart bir doğrusal basınç transmitterine gereksiz karekök dönüşümü uygulanmamalıdır; bu işlem yalnızca uygun ölçüm prensibinin gerektirdiği uygulamalarda kullanılır.
5. Sensör Bağlantısında Neler Kontrol Edilir?
İki telli bir 4–20 mA transmitter çoğunlukla aynı akım çevriminden beslenir ve ölçüm iletir. Üç veya dört telli cihazlarda besleme ve sinyal düzeni farklı olabilir. Tel sayısı tek başına bağlantı şeması değildir. Özellikle her iki telli sensörün 4–20 mA transmitter olduğu varsayılmamalıdır.
Girişin çevrim beslemesi sağlayıp sağlamadığı, sensörün çıkış tipi, polarite ve izin verilen yük direnci kontrol edilmelidir. Besleme gerilimi; sensör, giriş ve kablo üzerindeki gerilim düşümlerini karşılayabilmelidir. Bağlantı, cihazların kılavuzlarındaki uyumlu şemaya göre yapılır.
Motor güç kablolarıyla ölçüm kablolarının uygun ayrılması, ekranlama ve doğru topraklama düzeni ölçüm kalitesi açısından önemlidir. Kablo ekranının bağlantısı için her tesisata uygulanabilecek tek bir kural verilmemelidir; cihazın EMC talimatları ve tesisin eşpotansiyel bağlantısı birlikte değerlendirilir.
6. Sensörün Yeri, Filtreleme ve Gecikme
Kontrolör, sensörün bulunduğu noktayı görür. Pompa çıkışındaki basınçla tüketim noktasındaki basınç arasında boru kayıpları bulunabilir. Sensör bağlantısının tıkanması veya ölçüm hattındaki hava, elektriksel sinyal normal görünse bile gerçek basıncın gecikmeli ya da hatalı aktarılmasına neden olabilir.
Filtreleme kısa süreli dalgalanmaları azaltabilir; fakat fazla filtre, kontrolörün eski bilgiye göre tepki vermesine yol açar. Ölçüm ve proses gecikmeleri, PID ayarıyla birlikte düşünülmelidir. Ekranın sakin görünmesi, ölçümün doğru veya kontrolün iyi olduğu anlamına gelmez.
7. Geri Besleme Kaybolursa Ne Olur?
Kablo kopması, transmitter beslemesinin kesilmesi veya haberleşme hatası, kontrolörün proses bilgisini kaybetmesine neden olabilir. VFD içinde çalışan PID, yanlışlıkla çok düşük basınç gördüğünü düşünürse hız talebini artırabilir. Bu nedenle sinyal kaybı algılaması, zaman gecikmesi ve arıza tepkisi kontrol ayarlarının parçasıdır.
Uygulamaya göre kontrollü duruş, alarm, sınırlı çalışma veya doğrulanmış yedek sensöre geçiş seçilebilir. Son değeri sonsuza kadar tutmak ya da otomatik olarak maksimum hıza çıkmak genel bir çözüm değildir. Geçerli aralıkta donmuş bir sensör değeri de yalnızca alt-üst sınır kontrolüyle yakalanamayabilir.
PLC üzerinden gelen dijital ölçümlerde değerin yanında haberleşme durumu, veri geçerliliği ve güncelliği de izlenmelidir. Ekranda bir sayı bulunması, yeni ölçüm alındığını kanıtlamaz.
8. Geri Besleme Hatası ile PID Ayar Hatası Nasıl Ayrılır?
Önce ölçüm zinciri kontrol edilir: Bağımsız referans ölçüm, transmitter sinyali ve sürücüde görünen değer aynı koşulda karşılaştırılır. Tek noktada uyuşması yeterli olmayabilir; uygun koşullarda birden fazla noktada karşılaştırma yapılması sıfır ve aralık hatalarını ayırmaya yardımcı olur.
Ardından kontrol davranışı incelenir: Ölçüm doğru olduğu halde basınç ve hız düzenli salınıyorsa PID kazançları ve gecikmeler değerlendirilir. Ölçüm aniden sıçrıyor veya donuyorsa önce sensör, bağlantı ve veri aktarımı araştırılır.
SCADA trendlerinde hedef değer, gerçek ölçüm, ham sinyal, frekans ve sensör hata durumu birlikte kaydedilebilir. Bu yaklaşım, kontrol sorunlarını yalnızca P veya I ayarını değiştirerek çözmeye çalışmaktan daha sağlam bir teşhis sağlar.
9. PID Geri Beslemesi Sistemi Kendiliğinden Adaptif Yapar mı?
Hayır. Standart PID, sabit ayarlarla değişen hataya tepki verebilir; bu, kazançlarını otomatik olarak yeniden öğrendiği anlamına gelmez. Otomatik ayar ve adaptif kontrol, cihazın ayrıca desteklemesi gereken farklı işlevlerdir. PLC ile kurulan PID sistemlerinde de aynı ayrım geçerlidir.
Oransal etki mevcut hataya, integral biriken hataya, türev ise değişim hızına tepki verir. Kazançları artırmak her durumda daha hızlı veya daha kararlı çalışma sağlamaz. Kararlı bir kontrol çevrimi için doğru ölçüm, uygun kontrol yönü, doğru ölçek ve prosesle uyumlu ayarlar birlikte gerekir.
Geri besleme kalitesi, kontrol kalitesinin temelidir. Bununla birlikte PID ölçümü, uygulamanın gerektirdiği bağımsız aşırı basınç veya kuru çalışma korumasının otomatik olarak yerine geçmez.