
Plc Hızlı Puls çıkışı nedir?
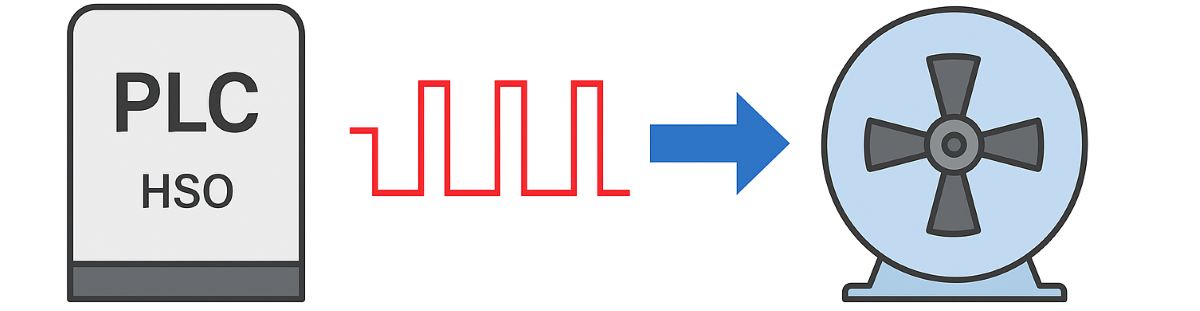
Yüksek hızlı çıkış (HSO — High-Speed Output), PLC veya uygun çıkış modülünün hızlı dijital sinyaller üretmesini sağlayan bir özelliktir. Pals dizisi ve PWM gibi işlevler, desteklenen CPU ve çıkış donanımına bağlıdır. Amaç, darbe sayısını ve zamanlamasını uygulamaya uygun yönetmektir. HSO adı, bütün PLC'lerde aynı hızın veya aynı işlevlerin bulunduğunu göstermez.
HSO motoru nasıl kumanda eder? Hareket uygulamalarında PLC'nin pals çıkışı, uygun step sürücünün veya pals girişli servo sürücünün komut girişine bağlanır. Motorun güç beslemesini sürücü sağlar. Step motor veya servo motor doğrudan PLC'nin HSO kanalından beslenmez. Pals hattı komut taşır; motorun güç hattıyla aynı işlevi görmez.
HSO ile hızlı sayıcı arasındaki fark: HSO darbe üretir; hızlı sayıcı (HSC) ise girişe gelen darbeleri sayar. Enkoder sinyalleri uygun HSC girişleriyle değerlendirilebilir. Bazı kontrolörlerde bu işlevler donanım kaynaklarını paylaşabilir. “Hızlı sayıcı çıkışı” ifadesi, yüksek hızlı pals çıkışının genel adı olarak kullanılmamalıdır.
Hangi çıkış donanımı gerekir? Hızlı pals üretimi genellikle uygun transistor çıkışları veya özel modüller üzerinden yapılır. Giriş/çıkış modülü seçerken kanalın PTO/PWM desteği doğrulanır. Mekanik röleli çıkışlar yüksek frekanslı pals dizileri için uygun değildir. Bir çıkışın dijital veya transistor olması, tek başına yüksek hızlı pals işlevini desteklediğini kanıtlamaz.
PTO — Pals dizisi çıkışı: PTO, pozisyon kontrolü için sürücünün kabul ettiği biçimde komut darbeleri üretir. Darbe sayısı komut edilen hareket miktarıyla, darbe frekansı komut edilen hızla ilişkilidir. Bu ilişki sürücüdeki pals/devir ve mekanik ayarlara bağlıdır. Gönderilen pals sayısı, gerçek konumun ölçümü değildir.
PWM — Darbe genişlik modülasyonu: PWM sinyalinde açık kalma süresinin toplam periyoda oranı görev oranı (duty cycle) olarak ifade edilir. D = tON / T × 100%. Frekans ile görev oranı ayrı büyüklüklerdir; ayarlanma yöntemleri kontrolöre göre değişir. PWM komutunu kullanan cihazın giriş biçimi ve güç katı uygun olmalıdır.
Pals ve yön biçimi: Bazı sistemler pals + yön, bazıları ayrı ileri/geri pals hatları veya A/B faz ilişkili sinyaller kullanır. Kenar algılama ve sayma biçimi alıcı cihazın ayarına göre değerlendirilir. PLC ve sürücü aynı sinyal biçimine ayarlanmalı; yön sinyalinin gerekli zaman koşulları sürücü belgesinden kontrol edilmelidir.
Elektriksel uyum: Gerilim seviyesi, çıkış tipi, giriş akımı, ortak uç ve bağlantı biçimi birlikte doğrulanır. Sink/source, açık kolektör ve diferansiyel line-driver bağlantıları aynı şekilde kablolanmaz. 5 V ve 24 V gibi seviyeler modelden modele değişebilir. Konnektörün veya pals frekansının aynı olması, elektriksel uyumu tek başına sağlamaz.
Program ve kanal yapılandırması: Programlama yazılımında uygun pals kanalı, çıkış modu ve eksen parametreleri tanımlanır. FBD veya Structured Text üzerinden ilgili komutlar yürütülebilir. Ayrılmış pals kanalının başka çıkış komutlarıyla çakışması önlenmelidir. Normal program çevriminde bir çıkışı açıp kapatmak, donanımın pals üretecini kullanmakla aynı yöntem değildir.
Pals frekansından motor devri: n = 60 × f / N. Burada f, Hz cinsinden komut frekansı; N, motorun bir devri için gerekli komut palsi sayısı; n, dev/dak değeridir. N belirlenirken sürücünün elektronik dişli veya mikrostep ayarı dikkate alınır. Komut palsi/devir değerini enkoder çözünürlüğüyle karıştırmayın.
Hız hesabı örneği: Sürücü 4.000 komut palsi/devir olacak şekilde ayarlanmışsa 20 kHz = 20.000 pals/s komutu için n = 60 × 20.000 / 4.000 = 300 dev/dak bulunur. Bu sonuç komut edilen motor hızıdır; motorun yük altında bu hızı gerçekten izlediği ayrıca değerlendirilir.
Pals sayısından hareket mesafesi: Aynı ayarda 12.000 pals, üç motor devri komut eder. Motor, arada redüktör olmadan 5 mm/devir ilerlemeli vidayı çeviriyorsa teorik hareket 3 × 5 = 15 mm olur. Redüktör oranı, vida ilerlemesi ve komut ölçeği değiştiğinde mesafe hesabı da değişir.
Çözünürlük ile doğruluk aynı değildir: Örnekte teorik komut adımı 5 mm / 4.000 = 0,00125 mm = 1,25 µm olur. Bu değer, sistemin gerçek konum doğruluğu değildir. Boşluk, esneme, motor davranışı, yük ve ölçüm sistemi sonucu etkiler. Daha küçük pals adımı veya daha fazla mikrostep, aynı oranda daha iyi doğruluk garantisi vermez.
Frekans ve darbe genişliği sınırları: 20 kHz sinyalin periyodu 50 µs'dir; %50 görev oranında yüksek ve düşük süreler 25'er µs olur. PLC kanalı ve sürücü girişi bu süreleri desteklemelidir. Maksimum frekans, minimum darbe süresi ve izin verilen yük kanalın teknik verilerinden kontrol edilir; bütün HSO'lar için tek bir değer yoktur.
İvmelenme ve yavaşlama: Motorun bir anda yüksek pals frekansına çıkarılması, yük ve motor özelliklerine bağlı olarak izleme sorunlarına yol açabilir. Hız, ivme ve yavaşlama sınırları birlikte ayarlanır. Desteklenen eksenlerde S eğrisi gibi profiller kullanılabilir. Uygun hareket profili seçimi, yalnızca çıkışın maksimum frekansını kullanmaktan daha kapsamlıdır.
Gerçek konum nasıl doğrulanır? Servo geri beslemesi ve uygun enkoderli step sistemleri, komutla gerçekleşen hareketin karşılaştırılmasına yardımcı olabilir. Referans konum, sürücü teşhisi ve yük tarafındaki ölçüm ihtiyacı uygulamaya göre belirlenir. PLC'nin pals dizisini tamamlaması, mekanizmanın hedef noktaya ulaştığını tek başına kanıtlamaz.
Senkronizasyon ve gecikme: Birden fazla eksende başlatma zamanı, pals üretimi, sürücü tepkisi ve mekanik izleme birlikte değerlendirilir. Görev zamanlaması veya uygun EtherCAT / PROFINET hareket çözümü, desteklenen mimariye göre seçilir. Yüksek hızlı çıkış kullanmak tek başına sıfır gecikme veya eksenler arasında tam senkronizasyon garantisi vermez.
Hata ayıklamada ne kontrol edilir? Hata ayıklama sırasında kanal ataması, komut biçimi, frekans, pals sayısı, yön ve sürücü alarmı izlenir. Uygun ölçümle palsın alıcı girişine ulaşıp ulaşmadığı kontrol edilir. HMI veya SCADA değerleri teşhise yardımcı olabilir. Ekrandaki komut değeri veya çıkış LED'i, darbe biçiminin ve gerçek hareketin doğrulandığı anlamına gelmez.
Uygulama alanları ve seçim: Paketleme, indeksleme, dozajlama ve baskı makinelerinde uygun pals girişli hareket sistemi kullanılabilir. PLC seçimi sırasında eksen sayısı, komut çözünürlüğü, gerekli frekans, elektriksel arayüz ve geri besleme birlikte incelenir. Her servo sürücü pals girişli değildir; kullanılacak sürücünün desteklediği arayüz önceden doğrulanmalıdır.
Makine güvenliği: Güvenlik fonksiyonları risk değerlendirmesine uygun tasarlanmalıdır. Gereken uygulamalarda STO ve uygun güvenlik rölesi veya güvenlik kontrolörü birlikte değerlendirilir. Pals komutunu kesmek, tek başına doğrulanmış güvenli duruş değildir. Sürücünün duruş davranışı ve mekanik yükün durumu güvenlik tasarımına dâhil edilir.