
Lazer sensör nedir?
Lazer sensör nedir, neyi ölçer?
Lazer sensör, algılama veya ölçüm için lazer ışığı kullanan bir sensördür. Ancak bu ad tek bir cihaz türünü anlatmaz: bir model yalnızca ürün var/yok bilgisi verirken, başka bir model mesafe veya yer değiştirme ölçebilir. Profil ve 3D ölçüm ise buna uygun optik düzen ve veri işleme gerektirir. Üzerinde lazer bulunması, her sensörün nesnenin şeklini ve bütün özelliklerini belirleyebildiği anlamına gelmez. [1] [2] [5]
Seçime “kaç metre görüyor?” sorusuyla değil, hangi bilgiye ihtiyacınız olduğuyla başlayın. Bir parçayı saymak için lazer fotosel, bir yüzeyin konumunu sayısal olarak izlemek için mesafe ölçme sensörü, kesit geometrisini incelemek içinse profil sensörü değerlendirilir. Algılama, ölçüm ve tarama aynı iş değildir. [1] [5]
Lazer fotosel ile mesafe sensörü arasındaki fark
Lazer fotosel ışığın kesilmesini veya geri dönmesini değerlendirebilir. Karşılıklı algılamada ürün alıcıya giden ışığı keser; reflektörlü düzende karşıdaki reflektörden dönen ışık izlenir; cisimden yansımalı algılamada ise ışığı ürün geri döndürür. Lazer, ışık kaynağı tercihidir; bu yerleşimlerden yalnızca birinin adı değildir. [1]
Bir anahtarlama çıkışı, örneğin hedefin ayarlanan sınırın içinde bulunduğunu bildirebilir. Bu, kontrol sistemine mutlaka milimetre cinsinden ölçüm gönderildiği anlamına gelmez. Bazı ölçüm sensörleri hem sayısal mesafe bilgisi hem de ayarlanabilir eşik çıkışı sağlar; kullanılabilen işlevler modelin veri sayfasından kontrol edilir. [4]
Lazerle mesafe nasıl ölçülür?
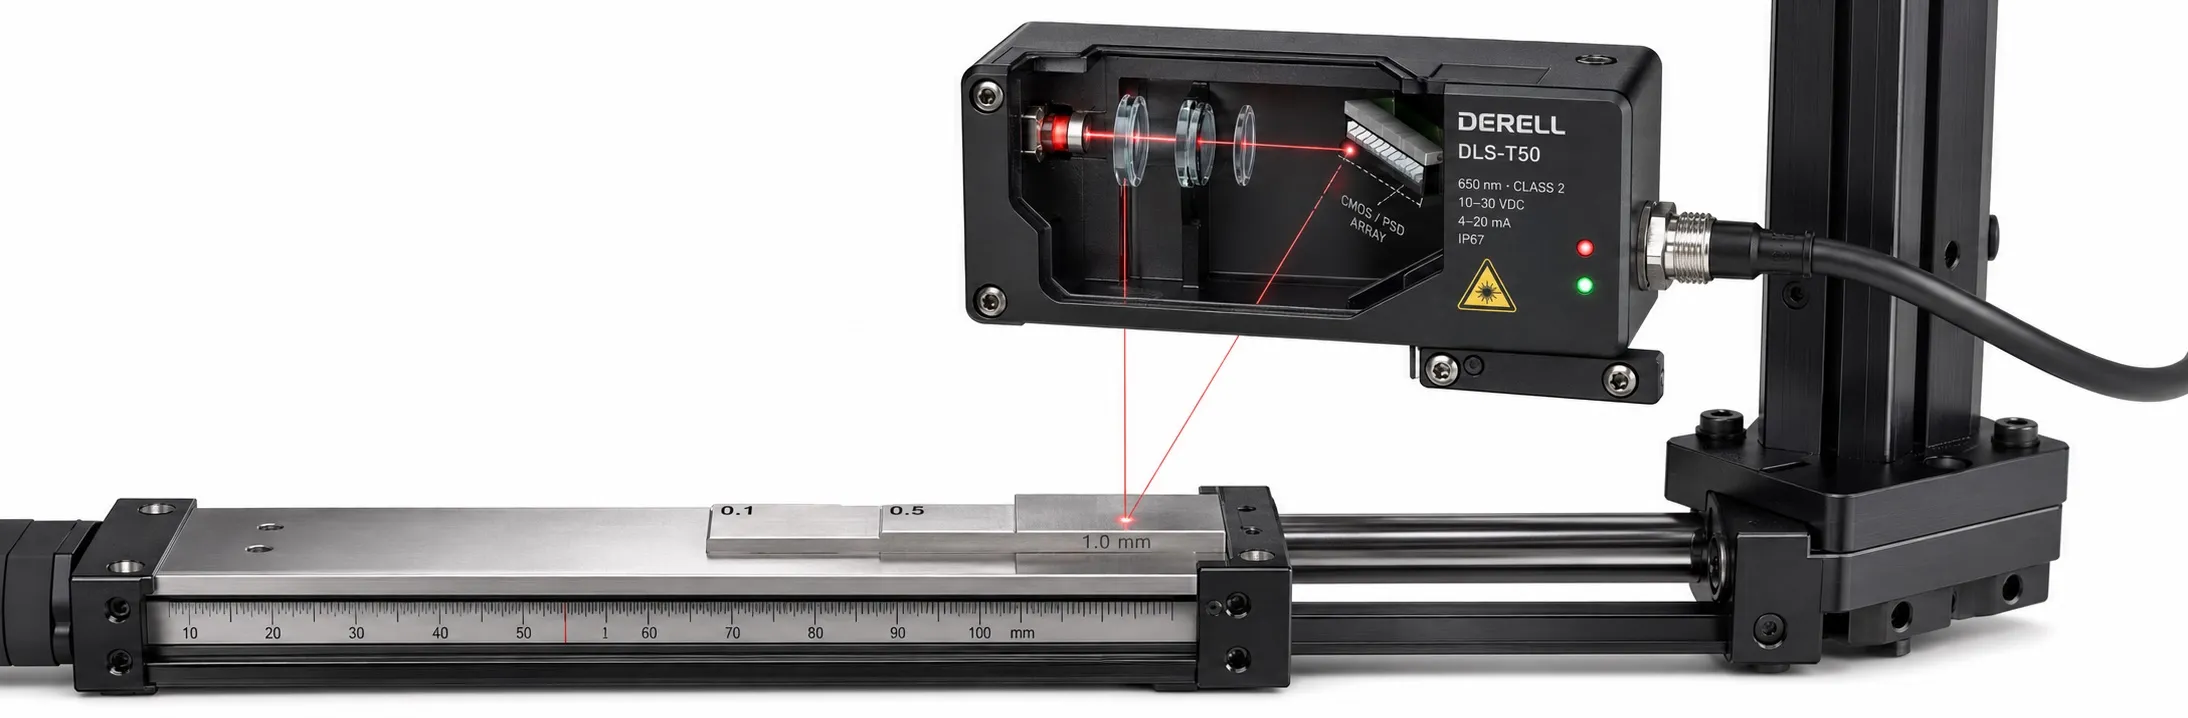
Üçgenleme — triangulation: Lazer noktası hedefe düşer; yansıyan ışık bir mercek aracılığıyla konuma duyarlı alıcıya ulaşır. Hedefin mesafesi değiştikçe alıcı üzerindeki ışık görüntüsünün yeri değişir. Cihaz, bilinen verici–alıcı geometrisini ve kalibrasyonunu kullanarak mesafeyi hesaplar. Burada ölçülen temel bilgi, ışığın uçuş süresi değil, alıcıdaki konum değişimidir. [2]
Uçuş süresi — Time of Flight, ToF: Darbeli yöntemde ışığın hedefe gidip geri gelme süresi değerlendirilir. Yaklaşık bağıntı d = c × Δt / 2 şeklindedir. İkiye bölünmesinin nedeni ışığın gidiş ve dönüş yolunu katetmesidir. “Zaman-hız sensörü” yerine uçuş süresiyle mesafe ölçümü ifadesi kullanılmalıdır. [3]
Hesap örneği: Havadaki ışık hızını yaklaşık 3 × 10⁸ m/s alırsak, 10 m uzaktaki hedeften dönüş süresi yaklaşık 66,7 ns çıkar. Bu basitleştirilmiş fizik hesabı, sensörün her 66,7 ns’de bir yeni ölçüm verdiğini göstermez; optik yol süresi ile cihazın yanıt süresi farklıdır.
Faz karşılaştırması: Bazı optik mesafe sensörleri, gönderilen ışığın modülasyonu ile geri gelen sinyal arasındaki faz farkını kullanır. Böylece yayılma gecikmesinden mesafe bilgisi elde edilir. Her lazer mesafe sensörü tek bir darbenin süresini doğrudan ölçmez. “Menzil bulucu” ise cihazın görevini anlatır; başlı başına ayrı bir fiziksel ölçüm yöntemi değildir. [4]
Çizgi lazer, yapılandırılmış ışık ve LiDAR
Lazer profil sensörü, yüzeye bir çizgi yansıtır ve bu çizginin görüntüsünden iki boyutlu kesit çıkarır. Ürün veya sensör kontrollü hareket ettirilip kesitlerin konumları eşleştirildiğinde 3D yüzey verisi oluşturulabilir. Konveyör uygulamasında enkoder bilgisi, ölçümleri hareket konumuyla ilişkilendirmek için kullanılabilir. Tek bir çizgi profili, tek başına bütün nesnenin 3D modeli değildir. [5]
Yapılandırılmış ışık, bilinen bir desenin yüzeye yansıtılıp kamera görüntülerindeki değişimin değerlendirilmesidir. Işık kaynağı mutlaka lazer değildir: mavi LED ve desen izdüşümüyle çalışan endüstriyel 3D sistemler de vardır. Bu nedenle yapılandırılmış ışığı yalnızca “lazer sensör çeşidi” olarak sınıflandırmak eksik kalır. [6]
LiDAR, ışıkla uzaklık algılama ve ölçme sistemlerini kapsar. 2D tarayıcılar bir düzlemde mesafe verisi üretirken, uygun 3D sistemler farklı yönlerdeki ölçümleri birleştirerek nokta bulutu oluşturabilir. Her LiDAR 3D değildir; nokta bulutu üretmek de tek başına nesne tanıma veya güvenli robot navigasyonu değildir. Bu işlevler ek işleme ve sistem tasarımı gerektirir. [7] [17]
Lazer sensör seçerken hangi değerlere bakılır?
Çalışma uzaklığı ve ölçüm aralığı: Sensörün önünde ölçüm yapamadığı bir bölge bulunabilir. Örneğin 100–150 mm arasında çalışan varsayımsal bir sensörün ölçüm açıklığı 50 mm’dir; bu, 0–50 mm arasında ölçtüğü anlamına gelmez. En yakın ve en uzak hedefi kontrol edin. [11]
Çözünürlük, doğruluk ve tekrarlanabilirlik: Çözünürlük, ayırt edilebilen küçük değişimi; doğruluk, sonucun gerçek değere yakınlığını; tekrarlanabilirlik ise aynı koşullardaki sonuçların birbirine yakınlığını ilgilendirir. 0,01 mm gösterim, otomatik olarak ±0,01 mm hata sınırı demek değildir. Lineerlik hatasını, sıcaklık etkisini ve üreticinin test koşullarını ayrıca okuyun. [9] [10] [16]
Lazer noktası ve hedef yüzeyi: Işık lekesinin ölçüsünü gerçek çalışma uzaklığında değerlendirin. Siyah, parlak veya yarı saydam yüzeyler aynı optik cevabı vermeyebilir. Nokta bir kenara taşarsa iki farklı yüzeyden gelen ışık ölçümü karıştırabilir. En küçük nokta her uygulamada en kararlı sonucu sağlamaz; yüzey ve gerekli ayrıntı boyutu birlikte değerlendirilir. [11]
Ölçüm frekansı ve yanıt süresi: Örnekleme hızı, çıkış güncellemesi ve filtreleme aynı şey değildir. Ortalamayı artırmak dalgalanmayı azaltabilir, fakat tepkiyi yavaşlatabilir. Sayma frekansı ile sürekli mesafe ölçüm hızını birbirinin yerine kullanmayın. [3]
Hareketli ürün örneği: Bant 0,5 m/s hızla ilerliyor ve sistem saniyede 1.000 geçerli, eşit aralıklı örnek alıyorsa hareket yönündeki örnek aralığı Δx = v / f = 0,5 mm olur. Bu hesap yalnızca örneklerin konum aralığını verir; 0,5 mm’lik her kusurun kesin algılanacağını veya ölçüm doğruluğunun 0,5 mm olduğunu söylemez.
PLC bağlantısı ve yükseklik ölçüm örneği
PLC için gereken bilgi yalnızca bir eşik kararıysa PNP/NPN anahtarlama çıkışı; sürekli değer gerekiyorsa uygun analog giriş veya dijital haberleşme değerlendirilir. Modele göre 4–20 mA, 0–10 V, seri arayüz, IO-Link ya da endüstriyel Ethernet bulunabilir. Her cihaz bu seçeneklerin tamamını sunmaz. Birimi, ölçeği ve veri geçerlilik bilgisini kontrol edin. [12]
Yükseklik hesabı: Sensör sabit ve referans düzleme dik olsun. Boş referans yüzeye uzaklık d₀ = 300 mm, yerleştirilen opak parçanın üstüne uzaklık d = 275 mm ölçülüyorsa, aynı eksendeki yükseklik h = d₀ − d = 25 mm olur. Bu hesap, sensörün ve referans yüzeyin yer değiştirmediği kabulüne dayanır.
Yükseklik ile kalınlığı karıştırmayın. Parça kalkmışsa veya bant titreşiyorsa tek üst sensör bu hareketi de ölçer. İki yüzey arasındaki kalınlık için farklı bir ölçüm düzeni gerekebilir. [8]
Geçersiz ölçüm sıfır mesafe değildir. Zayıf dönüş, hedef kaybı veya aralık dışı durum için cihazın tanımladığı teşhis davranışını kullanın. Son geçerli değeri yeni ölçüm sanmayın. NO/NC mantığını, eşik yönünü ve kablo/konnektör bağlantısını modelin şemasına göre kontrol edin; bağlantıyı değiştirmeden önce enerjiyi güvenli şekilde ayırın. [15]
Lazer noktası görünüyor ama ölçüm neden kararsız?
Özellikle üçgenlemede yalnızca gönderme yolu değil, alıcının görüş yolu da açık olmalıdır. Derin bir kanalın kenarı, hedefte lazer noktası görünmesine rağmen yansıyan ışığı alıcıdan gizleyebilir. Toz, duman, kirli optik pencere, titreşim ve yanlış hedef açısı da sonucu etkileyebilir. Hassasiyeti artırmadan önce geometriyi ve gerçek ürünü kontrol edin. [8]
Kurulum kontrolünde gerçek ürünleri, beklenen yüzey farklılıklarını, en yüksek hızı ve çalışma uzaklıklarını birlikte deneyin. IP koruma derecesini optik pencerenin sürekli temiz kalacağı varsayımıyla karıştırmayın; uygun montaj ve koruma aksesuarlarını seçin. Sensör karşılaştırmasında yalnızca lazer seçeneklerini değil, uygulamanın ihtiyacını esas alın.
Lazer sınıfı ile makine güvenliği aynı şey değildir
IEC 60825 ailesi kapsamındaki lazer sınıflandırması, erişilebilir lazer ışınımıyla ilgili güvenliği ele alır. Cihazın lazer sınıfını, etiketini ve kullanım talimatını okuyun. Işına doğrudan veya optik araçlarla bakmayın; parlak yüzeylerden göze yönlenebilecek yansımaları önleyin. Işığın rengi veya göze zayıf görünmesi, tek başına güvenli olduğunu göstermez. [13] [14]
Class 1 lazer etiketi, cihazın insan koruyan güvenlik sensörü olduğunu göstermez. Standart bir lazer fotosel veya mesafe sensörü, güvenlik lazer tarayıcısının yerine kullanılamaz. İnsan koruması için göreve uygun koruyucu cihaz, risk değerlendirmesi ve doğrulanmış güvenlik sistemi gerekir. [13] [15]