
İpli Enkoder nedir?
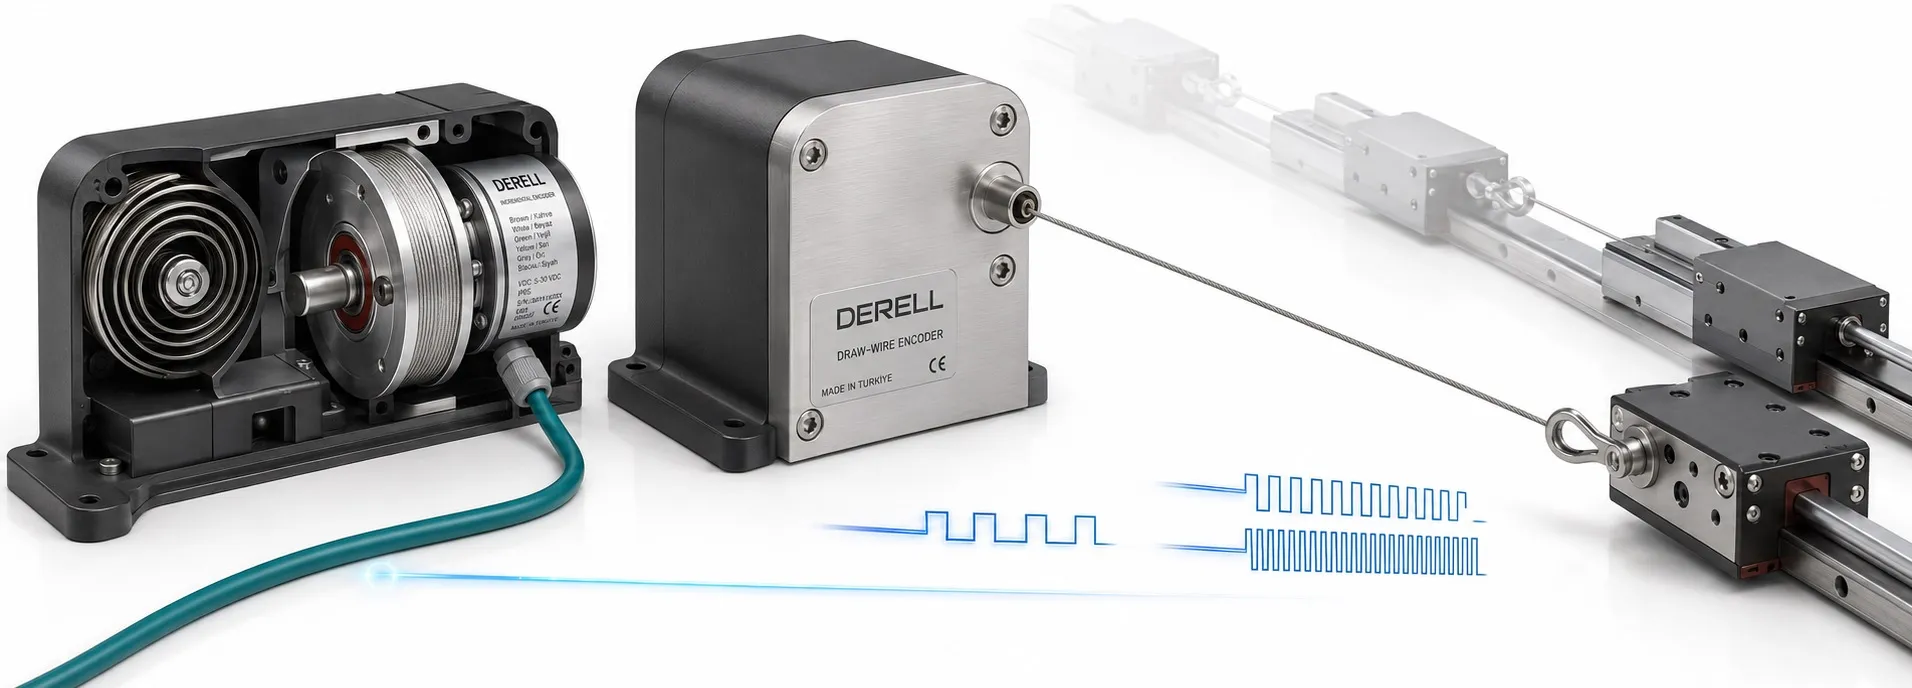
İpli enkoder, hareketli parçaya bağlanan bir ölçüm kablosunun açılma miktarını elektriksel konum bilgisine dönüştüren ölçüm sistemidir. Kablo enkoderi veya telli konum sensörü adlarıyla da karşılaşılır. Temel kullanım amacı, bir kızak, platform veya teleskopik mekanizmanın doğrusal yer değiştirmesini izlemektir. Buradaki “ip”, çoğu endüstriyel modelde esnek bir metal ölçüm telidir; tekstil ipliği değildir.
Konum ölçen sensörler arasında ipli sistemlerin ayırt edici tarafı, uzun ölçüm yolunu küçük bir gövdede toplayabilmesidir. Ancak her ipli sensör enkoder çıkışlı değildir: Aynı kablo mekanizması bir döner enkoder, potansiyometre veya başka bir dönüştürücüyle eşleştirilebilir. “Dize enkoderi” ifadesi ise Türkçede yerleşik bir teknik adlandırma değildir.
Kablo hareketi nasıl konum bilgisine dönüşür?
Gövde makinenin sabit kısmına, kablonun ucu hareketli parçaya bağlanır. Parça uzaklaştıkça kablo tamburdan açılır; yaklaşınca geri sarma yayı kabloyu toplar ve gergin tutar. Tambura bağlı algılama elemanı bu hareketi ölçer. Böylece kablonun açılması, uygun elektronik çıkış üzerinden milimetre cinsinden konuma çevrilir.
Bu sistem, lineer enkoder gibi doğrusal konum ölçer; fakat ölçümün mekanik aktarımı farklıdır. Tamburda kullanılan enkoderin optik veya manyetik olması, dışarıdaki ölçüm telini temassız hale getirmez. Kablo, bağlantı noktası ve sarma mekanizması ölçüm zincirinin parçasıdır.
Artımlı, mutlak ve analog çıkış arasındaki fark
Artımlı çıkışta artımlı enkoder A ve B kanallarından darbe üretir. Uygun sayıcı, kanalların faz sırasından hareket yönünü belirler; darbeleri sayarak yer değiştirmeyi hesaplar. Enerji kesildikten sonra konumun güvenilir biçimde yeniden belirlenmesi için sistemin referanslama ve sayım koruma yöntemi değerlendirilmelidir. Z darbesi, çok turlu tamburun bütün strokunu tek başına benzersiz biçimde tanımlamaz.
Mutlak çıkışta mutlak enkoder konumu kodlanmış bilgi olarak verir. Tambur birden fazla tur atıyorsa, seçilen ölçüm sistemi tam strok boyunca tur bilgisini de ayırt edebilmelidir. Modeline göre SSI veya CANopen gibi arayüzler bulunabilir. Yalnızca “absolute” yazması, her uygulamada enerji kesintisi sonrasında bütün ölçüm yolunun doğru okunacağını garanti etmez.
Analog çıkışlı modellerde konum, örneğin 0–10 V veya 4–20 mA ile aktarılır. Bunlar analog giriş üzerinden okunur. Çıkışın analog olması, içeride mutlaka potansiyometre bulunduğu anlamına gelmez; analog çıkışlı enkoderler de vardır. Potansiyometrenin ham direnç çıkışı ise uygun besleme ve ölçüm devresi gerektirir.
Darbe sayısını milimetreye çevirme örneği
Örnek varsayım: Mekanizma tamburun her turunda 200 mm kablo açsın ve enkoder bir A kanalında 1000 darbe/tur üretsin. ×1 sayımda ölçüm adımı 200 / 1000 = 0,2 mm olur. A ve B kanallarının bütün kenarları ×4 değerlendirilirse 4000 sayım/tur elde edilir; teorik adım 0,05 mm/sayım olur. Sıfır referansından itibaren 10.000 sayım, bu varsayımlarla 500 mm harekete karşılık gelir.
Bu örnek herhangi bir ürünün doğruluk garantisi değildir. Çözünürlük ayırt edilebilen adımı, doğruluk gerçek konuma yakınlığı, tekrarlanabilirlik aynı konumda benzer sonucu ifade eder. Varsayımsal 3000 mm aralıklı bir cihazda doğrusallık hatası ±%0,1 tam ölçek olarak verilmişse, bu bileşen ±3 mm eder; toplam hata ayrıca değerlendirilir. Ekranın 0,05 mm adımlarla değişmesi, ölçümün ±0,05 mm doğru olduğunu göstermez.
PLC bağlantısında neleri kontrol etmeliyiz?
Artımlı model seçerken PLC üzerinde uygun hızlı sayıcı bulunmalıdır. Enkoder çıkış tipleri ile girişin elektriksel yapısı eşleşmelidir: HTL, TTL, push-pull ve line driver çıkışlar aynı değildir. RS-422 diferansiyel sinyal girişine ihtiyaç duyan bir bağlantı, sıradan dijital girişe doğrudan bağlanamaz.
Yukarıdaki örnekte kablo 1000 mm/s hızla açılırsa A kanalında 5000 Hz, ×4 değerlendirmede 20.000 sayım/s oluşur. Sayma frekansı sınırının darbe frekansı mı, kenar sayısı mı olduğunu PLC kılavuzundan kontrol edin. Enkoder okuyucu cihazlarda da ölçek ve giriş uyumluluğu aynı şekilde önemlidir.
Analog ölçekleme örneği: Sensörün 0–2000 mm aralığı 4–20 mA olarak ayarlanmışsa, konum = (akım − 4) / 16 × 2000 bağıntısıyla 12 mA değeri 1000 mm olur. PLC ham sayıları önce modülün aralığına göre dönüştürülmelidir. Aralık dışı değerler ve kopuk bağlantı ayrıca izlenmelidir; 4 mA seviyesinin bulunması, ölçüm telinin mekanik olarak sağlam olduğunu tek başına kanıtlamaz.
Montaj hataları ve bakım
Kabloyu serbest bırakıp hızla geri sardırmayın. Yayın kontrolsüz toplaması kabloya ve mekanizmaya zarar verebilir. Ölçüm aralığını aşmayın; kabloyu bükmeyin, gövde çıkışında çapraz çekmeyin ve keskin yüzeylere sürtmeyin. Yön değiştirmek gerekiyorsa üreticinin onayladığı kılavuz makara ve montaj geometrisi kullanılmalıdır. Kablonun uzunluğu ile ölçülmek istenen eksen hareketi her düzende aynı değildir.
Azami hız, ivme ve geri sarma kuvveti modelden modele değişir. Özellikle hızlı geri dönüşte gevşeyen kablo ölçümü bozabilir. Tel, uç bağlantısı ve gövde sabitlemesi düzenli kontrol edilmelidir; yağlama veya temizlikte üretici talimatı izlenmelidir. IP koruma derecesi, açıkta kalan telin kaynak sıçramasına, kesilmeye veya buzlanmaya dayanacağını göstermez.
Hangi uygulamalarda doğru seçimdir?
Teleskopik uzama, kaldırma yüksekliği, makine kızağı ve platform konumu gibi ölçümlerde kompakt bir çözüm olabilir. Seçim; strok, gerekli doğruluk, hareket dinamiği, çıkış, ortam ve kablonun güvenli güzergâhı üzerinden yapılmalıdır. Lineer cetveller kılavuzlu eksenlerde, lazer sensörler veya ultrasonik sensörler uygun hedef koşullarında farklı avantajlar sunabilir. İpli sistemin her zaman daha ucuz veya daha hassas olduğu söylenemez.
Güvenlikle ilgili kullanımda sıradan bir konum sensörü, tek başına güvenli duruş veya aşırı hareket koruması sağlamaz. Kablo kopması ve bağlantı gevşemesi gibi mekanik arızalar da değerlendirilmelidir; güvenlik işlevine uygun sensör ve sistem tasarımı gerekir.