
Overshooting Nedir?
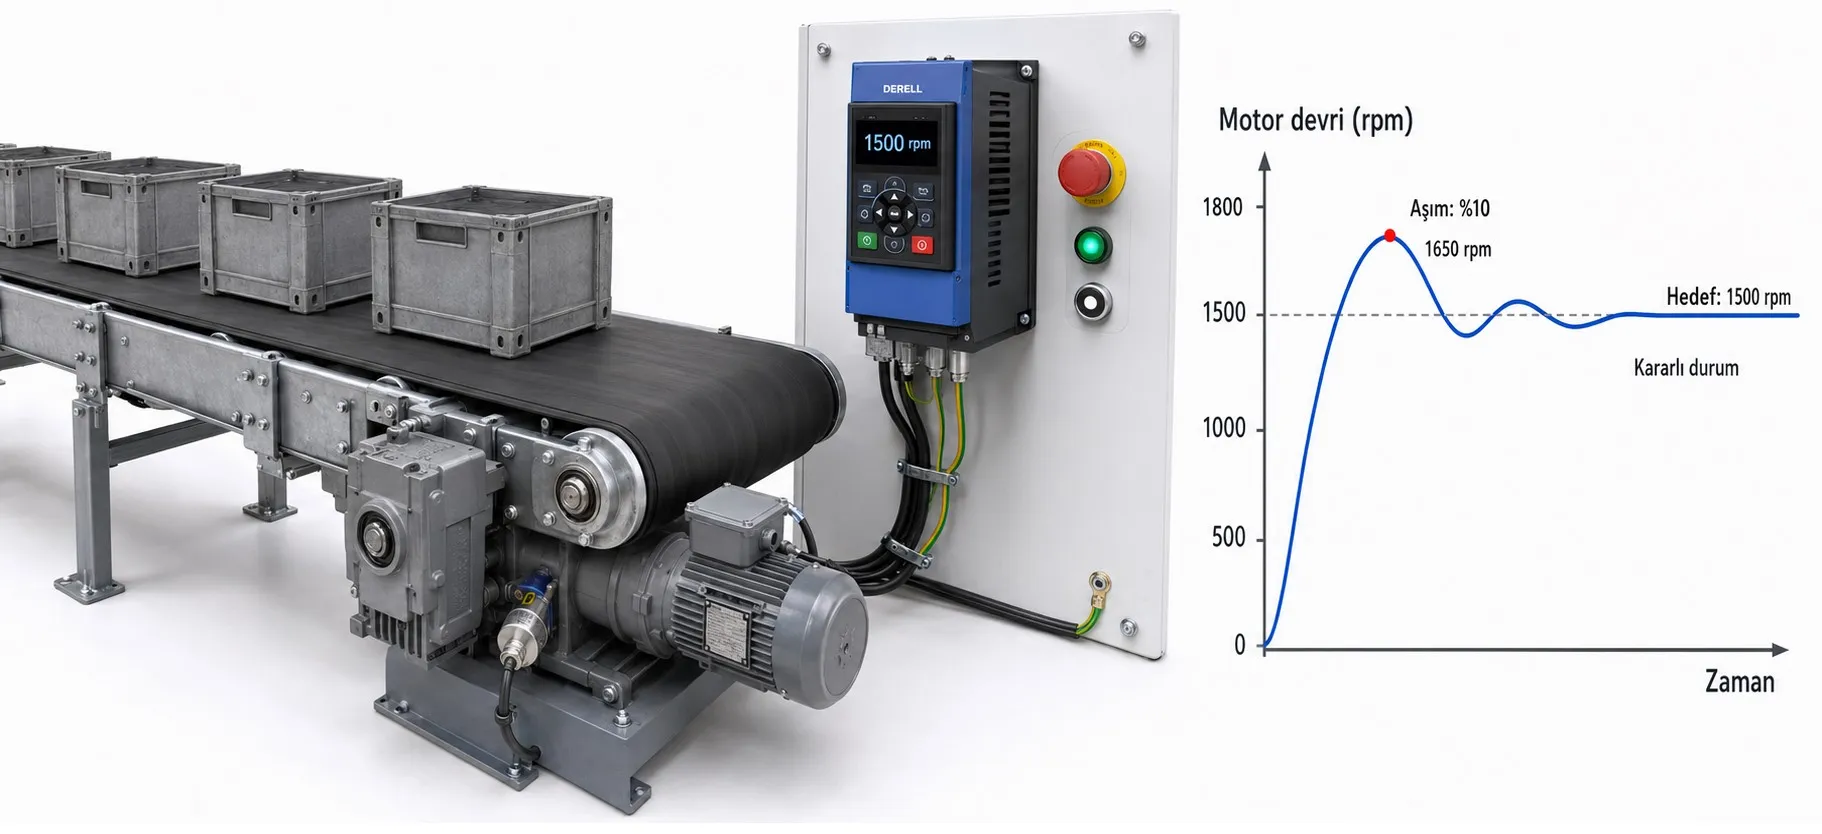
Overshoot (Overshooting) Nedir?
Overshoot, bir kontrol sisteminin hedef değere giderken hedefi geçici olarak aşmasıdır.
Motor hız kontrolünde örneğin sürücüye:
1000 rpm hedef hız
verildiğini düşünelim.
Motor önce 1100 rpm'ye çıkıyor, ardından 1000 rpm'ye geri dönüp kararlı biçimde çalışıyorsa sistemde speed overshoot – hız aşımı vardır.
Buradaki önemli kelime:
geçici.
Motor sürekli 1100 rpm'de kalıyorsa artık yalnız overshoot değil, referans/ölçekleme/kontrol problemi araştırılır.
Teknik Türkçede overshoot için aşım veya geçici aşım ifadeleri kullanılabilir.
Bu sayfada özellikle VFD, inverter, AC motor ve servo hız kontrolündeki overshoot davranışını inceleyeceğiz.
Canlı overshoot deneyi · Overshoot nasıl hesaplanır? · PID ve hız döngüsü · Neden oluşur? · Teşhis · SSS
Overshoot aslında hangi değerin aşılmasıdır?
Önce ölçülen büyüklüğü söylemek gerekir.
Speed overshoot: Motor hızı hedef rpm'yi geçer.
Pressure overshoot: Pompa basıncı PID set değerini geçer.
Temperature overshoot: Sıcaklık set değerinin üzerine çıkar.
Position overshoot: Servo hedef pozisyonu geçip geri gelir.
Current overshoot: Akım kontrol döngüsündeki geçici tepe değeridir.
Bu nedenle yalnız “overshoot oldu” demek yerine:
“Hangi sinyal overshoot yaptı?”
diye sormak daha doğrudur.
Overshoot, Overcurrent veya Overvoltage demek değildir
Bu ayrım önemlidir.
Bir akım kontrol cevabı hedef akımı kısa süre aşarsa teknik olarak current overshoot denebilir.
Fakat OC – Overcurrent, sürücünün koruma eşiğiyle ilgili ayrı bir fault olayıdır.
Aynı şekilde OV – Overvoltage, DC-bus geriliminin sürücünün koruma seviyesini aşmasıdır.
Overshoot bir dinamik cevap kavramıdır.
OC ve OV ise koruma olaylarıdır.
Canlı Overshoot Deneyi
Aşağıdaki modelde hedef motor hızını 1000 rpm yaptık.
Dengeli, Agresif, Kritik Sönüm ve Yavaş cevapları deneyin.
Özellikle sönüm oranını küçülttüğünüzde motorun hedefe daha agresif yaklaşıp 1000 rpm'yi geçtiğini; sönüm arttığında ise aşımın azaldığını fakat cevabın daha ağır hale geldiğini görebilirsiniz.
Eğitim notu: Bu model genel ikinci dereceden kontrol cevabını öğretmek için sadeleştirilmiştir. Gerçek VFD hız döngüsü; motor modeli, yük ataleti, tork limiti, encoder, filtreler ve üreticinin kontrol algoritmasına bağlıdır.
Simülasyon ne anlatıyor?
Kontrol sisteminde yalnız “hedefe ne kadar hızlı ulaştım?” sorusu yoktur.
Aynı anda üç şey önemlidir:
Rise time: Sistem hedefe ne kadar hızlı yaklaşıyor?
Overshoot: Hedefi ne kadar geçiyor?
Settling time: Salınımlar bitip hedef çevresinde ne kadar sürede yerleşiyor?
Çok agresif cevap hedefe hızlı ulaşabilir fakat büyük overshoot oluşturabilir.
Çok yumuşak cevap overshoot'u azaltabilir fakat makine gereğinden ağır tepki verebilir.
İyi ayar yalnız sıfır overshoot demek değildir; uygulamanın istediği hız ve kararlılık dengesidir.
Overshoot nasıl hesaplanır?
Motor başlangıçta 0 rpm ve hedef 1000 rpm ise, gerçek hızın ulaştığı en yüksek değer 1100 rpm olsun.
Basit durumda:
Overshoot (%) = (Tepe Değer − Hedef) / Hedef × 100
Örneğimizde:
(1100 − 1000) / 1000 × 100 = %10 overshoot
Daha genel step-response hesabında başlangıç değeri sıfır değilse, referans değişiminin büyüklüğü dikkate alınır.
Overshoot her zaman kötü müdür?
Hayır.
Küçük ve hızlı sönen bir overshoot bazı yüksek performanslı sistemlerde kabul edilebilir olabilir.
Örneğin hedefe çok hızlı ulaşması gereken bir eksende %1–2 civarı kısa süreli aşım, proses toleransı içindeyse sorun olmayabilir.
Başka bir uygulamada ise %1 bile kabul edilemez.
Örneğin:
kesim boyu, hassas sarım, robot pozisyonu, basınçlı hassas proses veya kırılgan mekanik ürünlerde çok daha düşük aşım gerekebilir.
Bu nedenle doğru soru:
“Overshoot var mı?” değil, “Uygulamanın izin verdiği overshoot ne kadar?”
Overshoot sistemin kararsız olduğu anlamına gelir mi?
Hayır.
Kararlı fakat az sönümlü bir sistem hedefi bir veya birkaç kez aşabilir ve daha sonra hedefe yerleşebilir.
Asıl tehlikeli tablo:
salınımın sürekli devam etmesi veya giderek büyümesidir.
Bu durumda kontrol döngüsü kararlılık sınırına yaklaşmış veya kararsız hale gelmiş olabilir.
Overshoot ile hunting aynı şey midir?
Hayır.
Overshoot tek bir geçici tepe olabilir.
Hunting / avlanma ise gerçek hızın veya proses değerinin hedef çevresinde sürekli ileri geri dolaşmasıdır.
Örnek:
1000 → 1080 → 1000 rpm: overshoot olabilir.
1000 → 1080 → 930 → 1060 → 950 → 1040...
şeklinde sürekli devam eden davranış hunting/salınım problemine dönüşür.
Overshoot ile Overspeed aynı şey midir?
Kesinlikle hayır.
Overshoot hedef değere göre bir geçici cevap ölçüsüdür.
Overspeed ise motor hızının üretici veya kullanıcı tarafından belirlenmiş bir güvenlik sınırının üzerine çıkmasıdır.
Örneğin:
Hedef: 1000 rpm
Tepe: 1050 rpm
Burada %5 speed overshoot vardır.
Ama overspeed fault sınırı 1800 rpm ise herhangi bir overspeed fault oluşmaz.
Çok büyük bir overshoot ise elbette overspeed korumasını tetikleyebilir.
VFD'deki PID ile motor hız kontrol döngüsü aynı şey midir?
Her zaman değil; çoğu uygulamada farklı iki döngüdür.
Örneğin bir pompa sisteminde VFD'nin dahili PID'si:
Basınç sensörü → PID → frekans referansı → VFD → motor → pompa
şeklinde çalışabilir.
Burada PID'nin kontrol ettiği asıl değişken motor rpm değil, basınçtır.
Motor hızını kendi içerisinde düzenleyen yüksek performanslı vektör veya encoder sisteminde ise ayrıca:
Speed Reference → Speed PI Regulator → Torque Current → Motor
gibi daha hızlı bir iç kontrol döngüsü bulunabilir.
VFD ile proses PID konusunun ayrıntısı için Hız Kontrol Cihazı ile PID Kontrol sayfasına geçebilirsiniz.
P kazancı overshoot'u nasıl etkiler?
Oransal kazanç genel olarak yükseltildiğinde kontrol döngüsü hataya daha güçlü cevap verir.
Bu cevap hızlanabilir.
Fakat P kazancı sistemin kaldırabileceğinden fazla olursa:
overshoot, titreşim, hunting ve gürültü
oluşabilir.
Bu nedenle:
“P'yi artırırsam kontrol daha iyi olur.”
diye bir kural yoktur.
I / integral etkisi overshoot yapabilir mi?
Evet.
Integral bileşeni geçmiş hataları toplar.
Bu özellik kalıcı hatayı ortadan kaldırmak için çok değerlidir.
Ancak sistem hedefe yaklaşırken integral içerisinde hâlâ büyük bir düzeltme birikmişse kontrol çıkışı hedefi geçmeye devam edebilir.
Buna özellikle aktüatör çıkışı limite girmişse integral windup problemi eşlik edebilir.
Bu nedenle modern kontrolörlerde anti-windup yöntemleri kullanılabilir.
D parametresi overshoot'u her zaman azaltır mı?
Hayır.
Türev etkisi uygun uygulamalarda sönüm sağlayabilir ve hızlı değişime karşı erken tepki oluşturabilir.
Fakat ölçüm gürültüsüne hassastır.
Ayrıca birçok gerçek motor hız döngüsü tam PID değil, PI yapısındadır.
Bu yüzden motor speed overshoot gördüğünüzde ilk yapılacak iş rastgele D eklemek değildir.
Üreticinin speed-loop yapısı ve tuning prosedürü incelenmelidir.
Motor hızında overshoot neden olur?
Hız döngüsü kazancının fazla agresif olması: Sistem referans değişimine gereğinden sert cevap verebilir.
Integral etkisinin fazla güçlü olması: Biriken integral enerji hedef geçildikten sonra bile motoru hızlandırmaya devam edebilir.
Yanlış motor auto-tuning: Motor modeli gerçek motora uymuyorsa vektör kontrolün dinamik cevabı bozulabilir.
Yanlış yük ataleti tahmini: Özellikle servo ve yüksek performanslı sürücülerde kontrolör gerçek mekanik ataleti yanlış değerlendirirse tuning zayıflayabilir.
Encoder problemi: Yanlış pulse/revolution, mekanik boşluk, gevşek kaplin, yanlış yön, elektriksel gürültü veya gecikmeli feedback hız döngüsünü bozabilir.
Çok sert hız referansı değişimi: Ani step komutu sistemin doğal dinamiğini güçlü biçimde uyarabilir.
Mekanik rezonans: Kayış, uzun şaft, elastik kaplin, redüktör ve makine gövdesindeki esneklik kontrol döngüsüyle etkileşebilir.
Ani yük boşalması: Motor ağır yük üretirken yük birden ortadan kalkarsa mevcut elektromanyetik tork motoru kısa süre hedef hızın üzerine taşıyabilir.
Yanlış slip compensation: Açık çevrim sistemlerde aşırı kompanzasyon bazı çalışma koşullarında gereğinden yüksek gerçek hıza yol açabilir.
Ani yük boşalması neden overshoot oluşturur?
Motor ağır bir yükü çevirirken kontrol sistemi yükü yenmek için belirli tork üretmektedir.
Yük bir anda ortadan kalkarsa:
motorun ürettiği tork hemen sıfıra düşmez.
Kısa süre için:
Tmotor > Tyük
olur ve motor hızlanır.
Kontrol döngüsü bunu görüp torku azaltana kadar gerçek hız hedef değerin üzerine çıkabilir.
Bu yüzden overshoot yalnız kötü PID ayarından kaynaklanmaz.
ACC rampası overshoot'u etkiler mi?
Evet.
Hızlanma rampası çok sert ise hız kontrol döngüsünden büyük tork talep edilebilir.
Referans hedefe geldiğinde makine ataleti ve kontrol döngüsü cevabı nedeniyle gerçek hız hedefin üzerine taşabilir.
Rampayı bir miktar uzatmak veya uygun sistemlerde S-curve kullanmak jerk'i ve mekanik uyarımı azaltabilir.
Ancak kötü speed-loop tuning'i yalnız rampayı uzatarak gizlemek de doğru değildir.
S-curve neden işe yarayabilir?
Doğrusal hız rampasında ivme başlangıç ve bitiş noktalarında daha ani değişebilir.
S-curve profilinde ivme daha yumuşak devreye girip çıkar.
Bu özellikle yüksek ataletli veya elastik mekanik sistemlerde:
titreşimi, mekanik darbe etkisini ve bazı overshoot problemlerini azaltabilir.
V/F kontrolde overshoot olur mu?
Olabilir fakat değerlendirme yöntemi farklıdır.
Basit V/F kontrol açık çevrimdir; sürücü gerçek rotor hızını doğrudan bilmiyor olabilir.
Bu yüzden keypad'de 50 Hz görmek:
motor tam olarak hedef rpm'de
demek değildir.
Gerçek speed overshoot'u ölçmek için takometre, encoder veya güvenilir hız tahmini gerekir.
Vektör kontrolde overshoot neden daha görünür?
Vektör kontrolde motor torku ve hız cevabı daha hızlı yönetilebilir.
Bu büyük avantajdır fakat aynı zamanda tuning'in daha önemli hale gelmesine neden olur.
Özellikle encoder'lı kapalı çevrim vektör kontrol sistemlerinde hız kazancı, integral zamanı, filtreler, tork limitleri ve mekanik atalet birbirine uygun ayarlanmalıdır.
Process PID overshoot ile Speed Overshoot nasıl ayrılır?
Bir pompa düşünelim:
Basınç hedefi: 6 bar
Motor hedefi: PID tarafından sürekli değiştiriliyor.
Basınç önce 6.8 bar'a çıkıp sonra 6 bar'a iniyorsa:
pressure overshoot vardır.
Motor hızının kendi frekans referansını aşması şart değildir.
Tersine encoder'lı bir motora doğrudan 1000 rpm komut verildiğinde motor 1080 rpm'ye çıkıp 1000 rpm'ye dönüyorsa:
speed-loop overshoot vardır.
İki problem aynı görünse bile ayarlanacak kontrol döngüsü farklıdır.
Overshoot nasıl azaltılır?
Tek bir “overshoot parametresi” yoktur.
Uygulamaya göre:
Speed-loop gain: Fazla agresif kazanç azaltılabilir.
Integral action: Integral zaman/kazanç yeniden ayarlanabilir.
Auto-tuning: Motor modeli tekrar oluşturulabilir.
Encoder: Pulse sayısı, yön, kablolama ve mekanik bağlantı kontrol edilebilir.
ACC / DEC: Gereksiz sert rampalar yumuşatılabilir.
S-curve: Mekanik jerk azaltılabilir.
Mechanical resonance filters: Üreticinin uygun filtre/notch fonksiyonları kullanılabilir.
Torque limits: Gereksiz büyük tork darbeleri sınırlandırılabilir.
Process PID: Asıl overshoot basınç/akış/seviye döngüsündeyse proses PID yeniden tune edilmelidir.
Overshoot probleminde en hızlı teşhis sırası
1. Önce hangi değer overshoot yapıyor? rpm, frekans, basınç, akım, pozisyon?
2. Setpoint ve gerçek değeri aynı grafikte kaydedin.
3. Tepe değeri ve yerleşme süresini ölçün.
4. Sorun yalnız kalkışta mı, yalnız yük boşalınca mı, her referans değişiminde mi?
5. Kontrol modunu belirleyin. V/F, sensorless vector, encoder vector, servo?
6. Speed-loop PI ile process PID'yi birbirine karıştırmayın.
7. Motor auto-tuning ve nameplate verilerini kontrol edin.
8. Encoder varsa pulse, yön, mekanik bağlantı ve gürültüyü kontrol edin.
9. ACC / DEC ve S-curve değerlerini inceleyin.
10. Mekanik rezonans, kayış esnemesi, kaplin boşluğu ve yük ataleti değerlendirilmelidir.
11. Parametreleri birer birer değiştirin. Aynı anda beş kazancı değiştirmek teşhisi imkânsız hale getirir.
Editörün saha notu
Overshoot gördüğümde ilk iş PID ekranına dalmam.
Önce şunu sorarım:
“Neyi hedefledim, gerçekte neyi ölçüyorum?”
VFD ekranında 50 Hz görmek motorun 50 Hz'e karşılık gelen teorik devirde döndüğünü kanıtlamaz.
Pompa 6 bar yerine 7 bar yaptıysa bu speed overshoot olmak zorunda değildir; proses PID overshoot'u olabilir.
Motor 1000 rpm yerine kısa süre 1100 rpm yaptıysa gerçek speed overshoot vardır.
Sonra ikinci soruyu sorarım:
“Bir kere mi geçti, yoksa hedefin etrafında hâlâ kavga mı ediyor?”
Bir kere geçip yerleşiyorsa tuning konuşurum.
Sürekli ileri geri gidiyorsa artık hunting, rezonans veya kararlılık konuşurum.
Overshoot hedefi fazla geçmektir; hunting hedefe bir türlü karar verememektir.
Overshoot hakkında sık sorulan sorular
Overshoot nedir?
Bir kontrol cevabının hedef veya kararlı değeri geçici olarak aşmasıdır.
1000 rpm hedefte 1100 rpm görmek kaç overshoot?
Başlangıç 0 rpm ise yaklaşık %10 speed overshoot'tur.
Overshoot varsa sistem kararsız mıdır?
Hayır. Kararlı ve sönümlü bir sistem kısa süreli overshoot yapabilir.
Overshoot ile overspeed aynı mı?
Hayır. Overshoot hedefe göre geçici aşım, overspeed ise güvenlik hız sınırının aşılmasıdır.
Overshoot ile hunting aynı mı?
Hayır. Hunting hedef çevresindeki sürekli salınımdır.
P kazancı fazla olursa overshoot artabilir mi?
Evet. Aşırı agresif hız döngüsü kazancı aşım ve salınım oluşturabilir.
Integral fazla olursa ne olur?
Aşırı integral etkisi ve windup hedef geçildikten sonra bile kontrol çıkışının yüksek kalmasına neden olabilir.
D parametresi her zaman overshoot'u azaltır mı?
Hayır. Uygulamaya bağlıdır ve birçok motor hız döngüsü PI kullanır.
ACC süresini uzatmak yardımcı olur mu?
Bazı atalet ve mekanik uyarım problemlerinde evet; fakat kötü tuning'in tek çözümü değildir.
Yük bir anda boşalınca overshoot olabilir mi?
Evet. Mevcut motor torku kontrol sistemi tepki verene kadar motoru hedef hızın üzerine taşıyabilir.
V/F modunda overshoot nasıl ölçülür?
Gerçek motor hızını takometre, encoder veya güvenilir hız tahminiyle ölçmek gerekir.
PID overshoot ile motor speed overshoot aynı şey mi?
Her zaman değil. Dahili proses PID basınç veya akış gibi başka bir değişkeni kontrol ediyor olabilir.
İlgili motor kontrol konuları
Hız Kontrol Cihazı Nedir? · Kalkış / Duruş Rampası · V/F Kontrol · Vektör Kontrol