
Servo ile Hız - tork - pozisyon kontrolü?
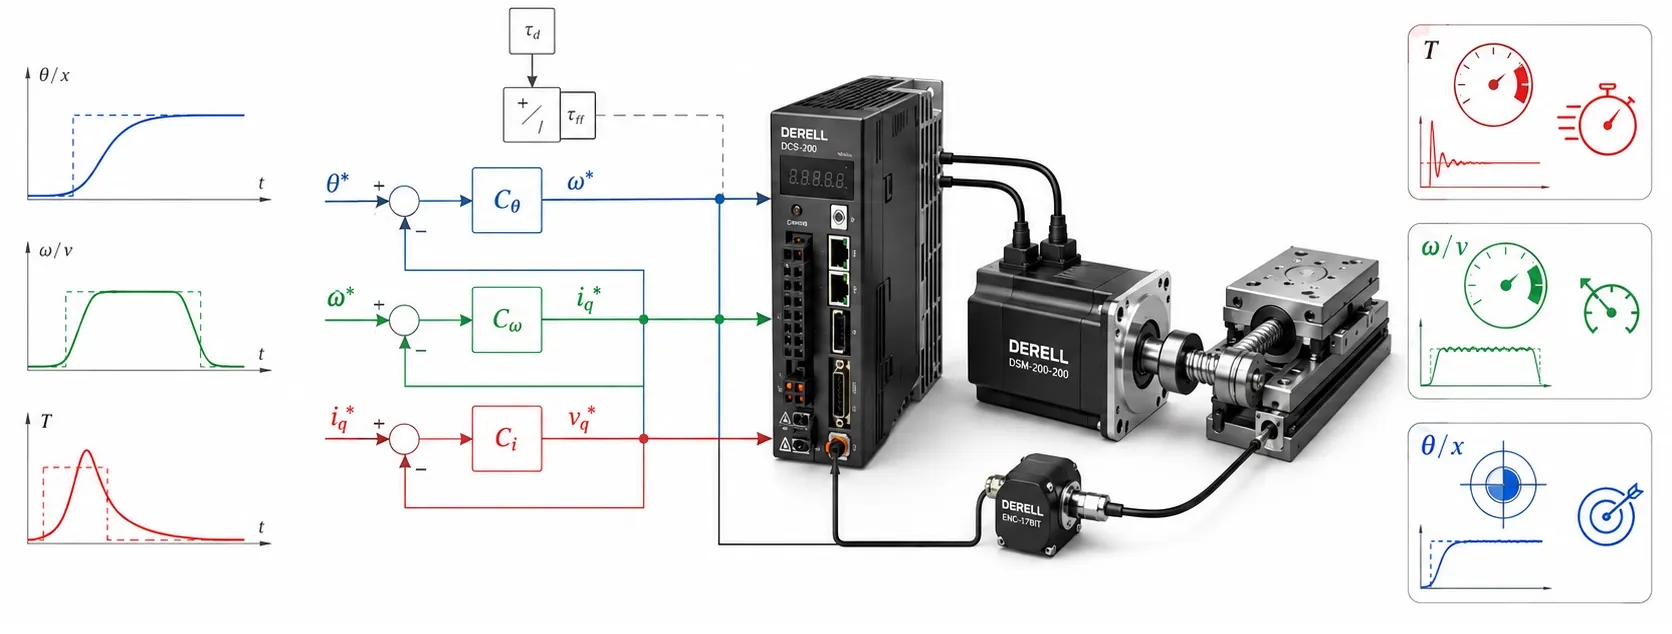
Hareketi hangi büyüklüğe göre yönetmelisiniz?
Bir konveyörün belirli devirde dönmesi, sarıcının istenen çekişi oluşturması ve kesim ekseninin hedef ölçüde durması aynı kontrol görevi değildir. Servo sistemlerde hız, tork ve pozisyon modları bu farklı ihtiyaçlara cevap verir. Mod seçimi, servo motorun hangi fiziksel büyüklüğünü öncelikle düzenleyeceğinizi belirler; diğer büyüklükler ise uygun sınırlar içinde tutulur.
Servo sürücü, komutu geri besleme ile karşılaştırıp motoru besleyen akımı düzenler. Enkoder veya resolver konum bilgisini sağlar; hız bu geri beslemeden elde edilebilir. Her kontrol modunda bütün geri besleme ve koruma işlevleri devre dışı kalmaz. Desteklenen modlar, komut girişleri ve geçiş koşulları sürücü modelinden kontrol edilmelidir.
Hız modu: yük değişirken devri korumak
Hız kontrolünde referans, örneğin 1.000 dev/dak değeridir. Hız döngüsü, gerçek hız ile hedef hız arasındaki farkı değerlendirerek iç akım döngüsüne tork talebi gönderir. Konveyöre ürün geldiğinde yük artarsa sürücü, akım ve motor kapasitesinin izin verdiği ölçüde daha fazla tork üretir.
Burada amaç mutlaka yüksek hız değildir; düşük hızda kararlı çalışma da hız kontrolüdür. Ancak yalnız hız komutu vermek, eksenin her çevrimde aynı noktada durmasını garanti etmez. Kesilecek uzunluk veya duruş koordinatı önemliyse hız kontrolü ile pozisyon kontrolü arasındaki fark dikkate alınmalıdır. Tork sınırına ulaşan bir eksende hız düşebilir; bu durum her zaman kazanç ayarının hatalı olduğu anlamına gelmez.
Tork modu: döndürme etkisini düzenlemek
Servo ile tork kontrolünde komut, N·m veya sürücünün tanımladığı nominal tork yüzdesi olabilir. Yaygın sabit mıknatıslı servo sistemlerde elektromanyetik tork, uygun çalışma bölgesinde tork üreten akım bileşeniyle yaklaşık ilişkilidir: T ≈ Kt × Iq. Akım tanımı, motor sabiti ve yüzde ölçeği üretici belgesine göre yorumlanmalıdır.
Sürücünün gösterdiği tork çoğunlukla ölçülen akım ve motor modelinden hesaplanır; bu değer, yük tarafındaki gerçek torkun bağımsız ölçümü değildir. Redüktör kayıpları, sürtünme ve ivmelenme fark oluşturur. Yükteki tork doğrudan izlenecekse uygun bir tork sensörü gerekir. Tork komutu vermek motor hızını sabit tutmak anlamına gelmez. Yük azalırsa eksen hızlanabilir; üreticinin tork moduna özel hız sınırlama işlevi ve makineye uygun korumalar değerlendirilmelidir.
Sarımda sabit tork, değişen çap boyunca sabit gerginlik sağlamaz. İdeal, kayıpsız ve kararlı bir tambur için F = T / r alınır: 3 N·m tork ve 0,05 m yarıçap 60 N çekiş oluştururken yarıçap 0,10 m olduğunda çekiş 30 N olur. Gerçek uygulamada çap hesabı, sürtünme telafisi ve gerekirse yük hücresi geri beslemesi kullanılır. Ayrıca tork ile dönüş hızı ilişkisi, motorun tork-hız eğrisi ve sürekli çalışma sınırları birlikte incelenmelidir.
Pozisyon modu: hedef koordinata kontrollü ulaşmak
Pozisyon kontrolünde hedef, 90° dönüş, 50 mm ilerleme veya belirli bir mutlak koordinat olabilir. Kontrolör hareket profilini oluşturur; geri besleme ile komut arasındaki takip hatası izlenir. Hedefe hangi hız, ivme ve yumuşaklıkla gidileceği de tanımlanır. Pozisyon kazancını artırmak tek başına daha doğru bir makine oluşturmaz; aşırı ayar titreşim ve taşmaya yol açabilir.
Örneğin doğrudan bağlı, 5 mm/devir hatveli bir bilyalı vida ile 50 mm ilerlemek için motorun 10 tur dönmesi gerekir. Sürücü girişinde bir motor devri 20.000 komut darbesine ayarlanmışsa bu hareket 200.000 darbe ister. Bu sayı enkoder çözünürlüğü değil, komut ölçeğidir. Araya redüktör konulursa oran da hesaba katılır. CNC eksenlerinde boşluk, esneme, vida hatvesi ve mekanik bağlantılar gerçek yük konumunu etkiler; motor enkoderi bunların tamamını doğrudan ölçmez.
Üç döngü aynı sistemde nasıl çalışır?
Yaygın kademeli yapıda akım döngüsü en içte, hız döngüsü onun üzerinde, pozisyon döngüsü en dışta bulunur. Pozisyon hatası hız isteğine, hız hatası tork veya akım isteğine dönüştürülür. Akım döngüsü en hızlı tepki veren katmandır. Bu, yaygın bir mimaridir; bütün üreticilerde aynı kontrol algoritmasının kullanıldığı anlamına gelmez.
Pozisyon döngüsü sürücüde veya uygun bir PLC ve hareket kontrolöründe kapatılabilir. Bu nedenle sürücünün hız modunda çalışması, makinenin dışarıdaki bir kontrolörle pozisyon kontrolü yapamayacağı anlamına gelmez. PID kontrolünün temel ilkeleri bu ilişkiyi anlamaya yardımcı olur; fakat her servo döngüsünü aynı PID değerleriyle ayarlamak doğru değildir.
Komut arayüzünü kontrol moduyla karıştırmayın
Pals/yön sinyali, uygun sürücülerde pozisyon komutu taşır; toplam darbe sayısı hedef hareketi, darbe frekansı ise hareket hızını etkiler. Elektronik dişli oranı, girişteki komut ile motor hareketi arasındaki ölçeği belirler. Analog girişler de modele ve atanan işleve göre hız veya tork referansı olarak kullanılabilir.
EtherCAT gibi bir ağın bulunması, desteklenen bütün modların kendiliğinden kullanılabileceği anlamına gelmez. Uygun sistemlerde CSP, CSV ve CST sırasıyla çevrimsel senkron pozisyon, hız ve tork modlarını ifade eder. Kontrolör desteği, çevrim süresi, veri eşlemesi ve sürücü yapılandırması birlikte doğrulanmalıdır. Haberleşme protokolü, kontrol modu ve hareket profili farklı kavramlardır.
Devreye almada birlikte değerlendirilmesi gerekenler
Motor ve sürücü seçimi yalnız kW değerine göre yapılmaz. Sürekli tork, kısa süreli tepe torku, maksimum hız, iş çevrimi ve yük ile aktarım hesabı birlikte ele alınır. Hız veya pozisyon modundaki tork limiti, bu modları tork kontrolüne dönüştürmez; yalnız kullanılabilecek torku sınırlar. Sınır yetersizse hız sapması veya takip hatası büyür.
Servo kazanç ayarı öncesinde motor verileri, geri besleme yönü, mekanik bağlantı ve komut ölçeği kontrol edilir. Üreticinin otomatik ayar yöntemi uygulanır; ardından gerçek yükte hız, takip hatası ve tork grafikleri incelenir. Sık yavaşlayan eksenlerde rejeneratif enerji ve gerekiyorsa fren direnci kapasitesi de değerlendirilir. Kuvvet veya gerginlik gibi bir proses değişkeni düzenlenecekse servo ile PID uygulamasında dış döngünün ölçüm noktası ve sürücüye vereceği referans açıkça tanımlanmalıdır.
Editörün notu: “Servo 1.000 dev/dak dönüyor, öyleyse torku da sabittir” düşüncesi yanlıştır. Hız modunda yükle birlikte tork değişebilir; tork modunda ise hız değişebilir. Pozisyon modunda hedef noktayı korumak için motor dururken de akım çekebilir. Önce sabit tutmak istediğiniz büyüklüğü belirleyin, sonra diğer büyüklüklerin sınırlarını ayarlayın.
İlgili servo konuları
İlişkili diğer kategoriler
Sensörler: enkoder ve konum geri beslemesi
PLC: kontrolörün hareket sistemindeki görevi
Endüstriyel haberleşme: EtherCAT