
Doğru Servo Motor ve Sürücü Seçmek
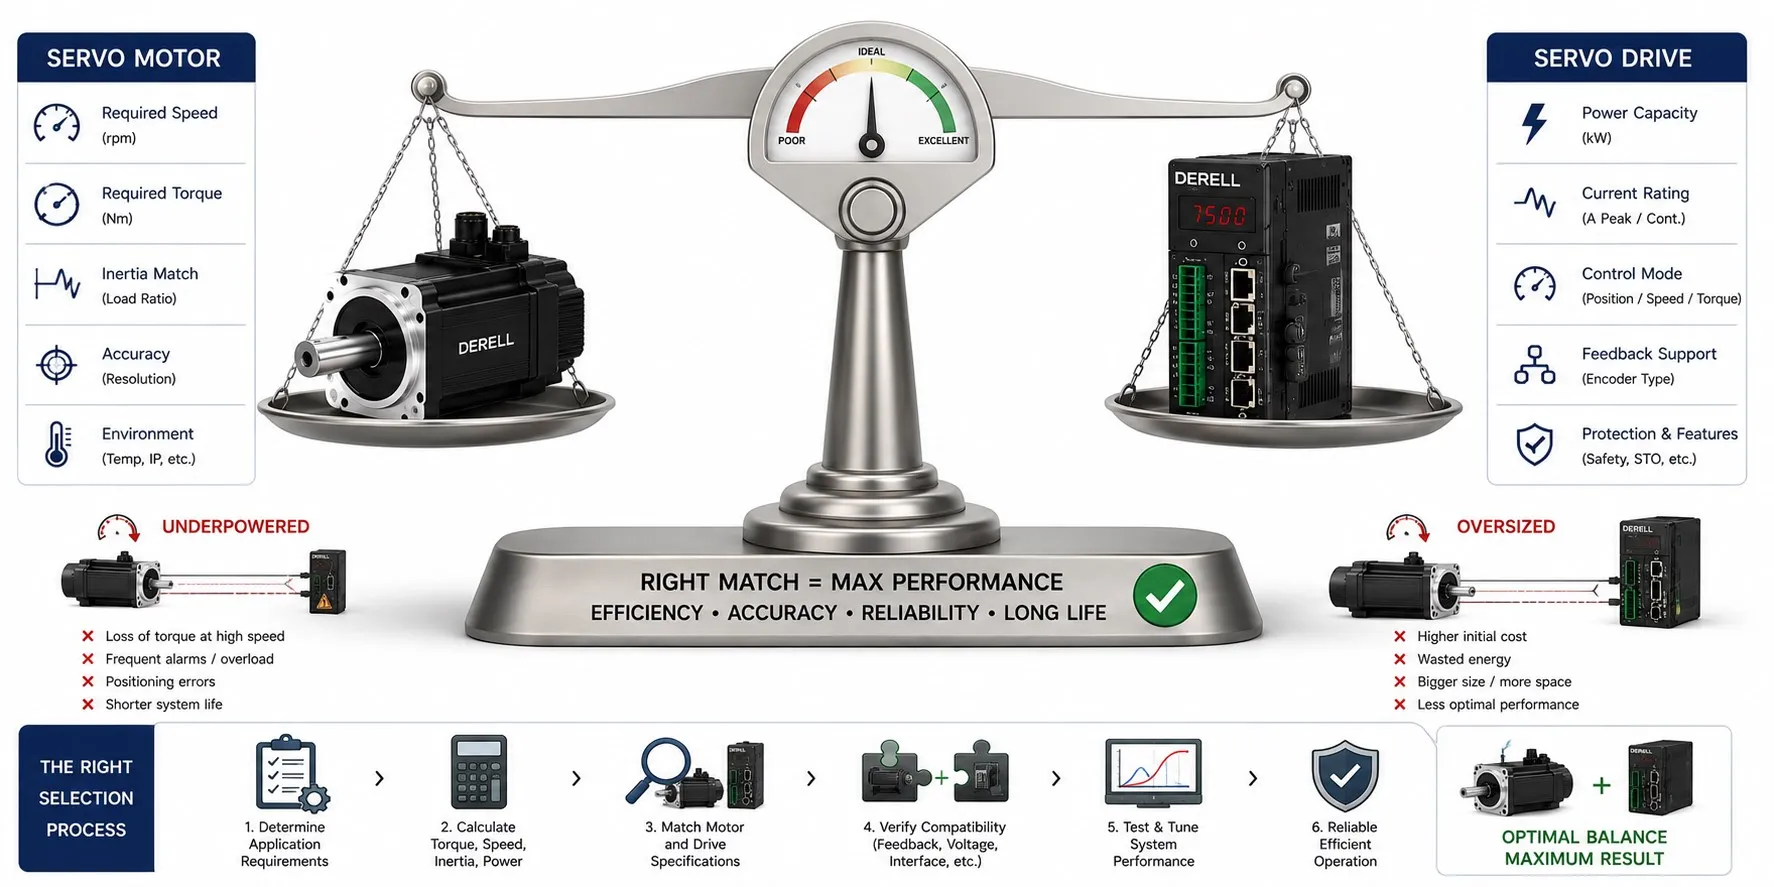
Doğru servo motor ve sürücü nasıl seçilir?
Merhaba dostlar. Servo seçimine “Kaç kW motor lazım?” sorusuyla başlamak eksik kalır. Aynı güçteki iki motorun torku, hızı ve ataleti farklı olabilir. Önce mekanizmanın ihtiyacını çıkarın; ardından servo motoru, sürücüyü ve geri beslemeyi birlikte seçin. Doğru eşleşme, yalnızca aynı marka veya aynı güç etiketi demek değildir.
1. Önce hareketi ve yükü tarif edin
Hareket mesafesi veya açısı, çevrim süresi, hızlanma, yavaşlama ve bekleme süreleri belli olmalıdır. Yük kütlesini, döner parçaların ataletini, sürtünmeyi, proses kuvvetini ve varsa yerçekimi yükünü ekleyin. Yük ve aktarma hesabı motor miline indirgenerek yapılır. Hız, tork veya pozisyon kontrolü ihtiyacı ile eksen koordinasyonu beklentisini de baştan yazın.
Dönel sistemde hızlanma torkunun temel ilişkisi T = J × α şeklindedir: toplam atalet ile açısal ivme çarpılır. Buna yükün gerektirdiği tork eklenir. Aynı yükü daha kısa sürede hızlandırmak daha fazla tork ister. Kütle tek başına yeterli değildir; dönme ekseninden uzaklık da tork ve atalet hesabını değiştirir.
2. Tepe torku ve RMS torku ayrı kontrol edin
Tepe tork, hareketin en zor anını karşılar. RMS tork ise çevrim boyunca torkun karesini süreyle ağırlıklandırır; motorun ısıl değerlendirmesinde kullanılır. Basit aritmetik ortalama bu iş için uygun değildir. Aşağıdaki değerler, hesabı göstermek için hazırlanmış örnek bir motor mili tork profilidir.
| Çevrim bölümü | Süre | Tork |
|---|---|---|
| Yüksek tork bölümü | 0,2 s | 6 Nm |
| Düşük tork bölümü | 0,8 s | 2 Nm |
| Torksuz bekleme | 1,0 s | 0 Nm |
TRMS = √[(6² × 0,2 + 2² × 0,8 + 0² × 1,0) / 2,0] ≈ 2,28 Nm. Tepe ihtiyaç yine 6 Nm kalır. 2,28 Nm sonucu, tek başına motor seçimi değildir. Gerçek tork–hız noktalarını, tepe torkun izin verilen süresini ve soğutma koşullarını kontrol edin. Yük tutulan beklemede tork sıfır kabul edilmez; uzun süreli sabit konumda yük tutma ayrıca değerlendirilir.
3. Redüktör ve mekanik yapıyı hesaba katın
Planet redüktör motor tarafındaki tork ve hız ihtiyacını değiştirir. i = motor hızı / yük hızı için yük ataleti motor tarafına Jyük / i² olarak yansır. 5:1 oranında bu katkı 25'te bire iner; motor ve redüktörün kendi ataletleri ayrıca eklenir. Redüktör seçiminde verim, boşluk, rijitlik ve izin verilen hız da önemlidir. Her sistem için geçerli tek bir “ideal atalet oranı” yoktur.
Motor tipini ve montaj biçimini mekanizmaya göre seçin; kompakt entegrasyonda çerçevesiz servo da değerlendirilebilir. Enkoderin yüksek çözünürlüğü, makine doğruluğunu tek başına garanti etmez. Aktarma boşluğu, mekanik titreşim ve yükteki esneme sonucu etkiler.
4. Sürücü uyumunu model koduyla doğrulayın
Sürücünün sürekli ve tepe çıkış akımı, gereken motor torkunu karşılamalıdır. Akım değerlerini aynı RMS/tepe tanımıyla karşılaştırın. Besleme gerilimi, motor sargısı, tork–hız eğrisi, aşırı yük süresi ve termal sınırlar birlikte kontrol edilir. Bir üst güçte sürücü almak, motordan sınırsız tork alınacağı anlamına gelmez.
Enkoder veya resolver arayüzü, protokolü, beslemesi ve kablolaması sürücüyle eşleşmelidir. Mutlak enkoder ve artımlı enkoder seçeneklerinde başlangıçtaki konum bilgisi ve referanslama ihtiyacı da incelenir. PLC tarafında pals/yön veya EtherCAT desteği kadar kontrol modları ve haberleşme çevrimi de önemlidir. Yapılandırma ve otomatik ayar, doğru donanım eşleşmesinin ardından gelir.
5. Tutma freni ve frenleme enerjisini karıştırmayın
Standart servo tutma freni, esas olarak duran eksenin konumunu korur; sık ve ani duruş için çalışma freni sayılmaz. Frenli olması tek başına güvenlik uygunluğu sağlamaz. Dikey eksende tutma torku, devreye girme süresi ve yükün düşmesini önleyen düzen ayrıca değerlendirilir.
Yavaşlamada yükten sürücüye dönen enerji ayrı bir konudur. Rejeneratif frenleme hesabı, DC bara kapasitesini ve gerekiyorsa uygun fren direnci veya enerji geri besleme çözümünü belirler. Motorun durabilmesi, sürücünün tekrarlanan frenleme enerjisini kaldırabildiğini göstermez.