
DC sürücülerde geri besleme seçenekleri nelerdir?
DC sürücülerde geri besleme seçenekleri nelerdir?
Merhaba DC Kontrol dostları,
Geri besleme, kontrol edilen sistemde gerçekte ne olduğunu sürücüye bildiren bilgidir. Örneğin motorun 1.000 dev/dak hızla dönmesi istenirken yük arttığında hız düşebilir. Sürücü, ölçülen veya hesaplanan hızı hedef değerle karşılaştırır ve aradaki farkı azaltacak şekilde motoru kontrol eder.
Ancak DC sürücülerde geri besleme yalnızca hız ölçümü değildir. Hız, konum, endüvi akımı ve alan akımı farklı bilgileri temsil eder. Aynı sistemde birkaçının birlikte kullanılması mümkündür; bunlar birbirinin doğrudan yerine geçmez.
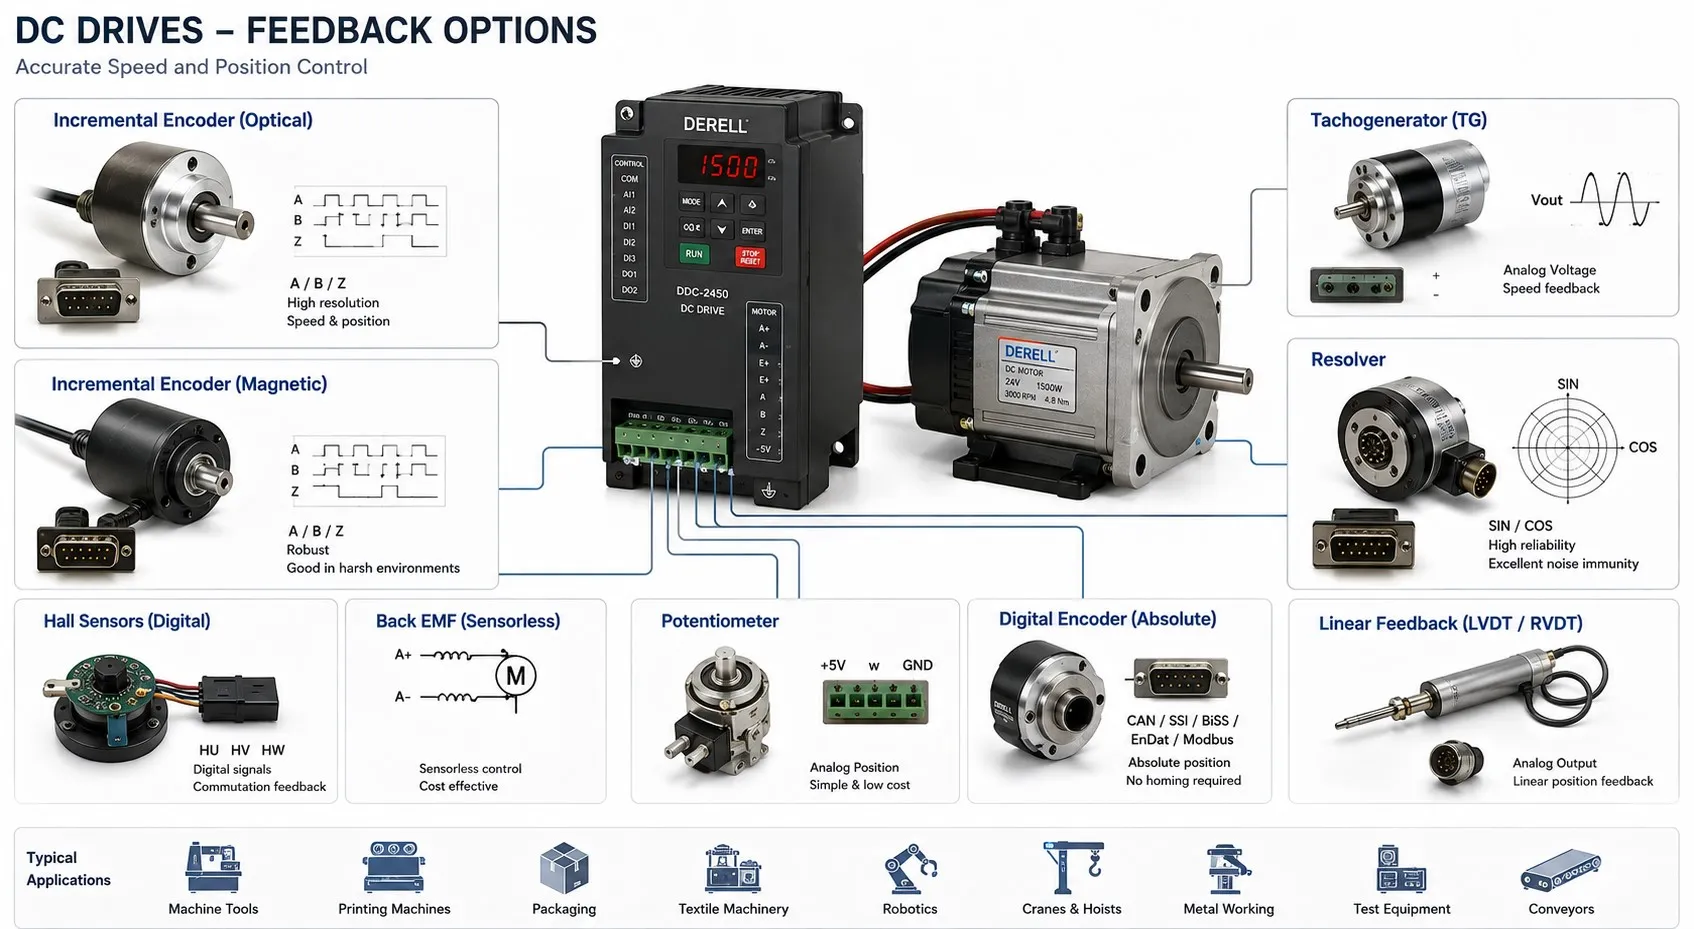
Takogeneratör ile hız geri beslemesi
Takogeneratör, motor miline bağlı çalışan ve dönme hızına bağlı elektriksel sinyal üreten bir cihazdır. Geleneksel DC takogeneratörlerde çıkış geriliminin büyüklüğü hızla, polaritesi ise dönüş yönüyle ilişkilidir. Sürücü bu sinyali değerlendirerek motorun gerçek hızını izler.
Buradaki cihaz, bakım sırasında kullanılan el tipi takometreden farklıdır. Sürekli kontrol için takogeneratörün sürücünün geri besleme girişine bağlı olması gerekir. Cihazın gerilim/hız oranı, sürücü giriş aralığı ve yön bilgisi doğru eşleştirilmelidir. Mekanik kaplin sorunları, fırça aşınması ve sinyal paraziti hız kontrolünü etkileyebilir. Bu nedenle bakım kontrollerinde geri besleme elemanı da değerlendirilir.
Enkoder ile hız ve konum bilgisi
Enkoder, mil hareketini elektriksel bilgiye dönüştürür. Artımlı enkoderlerde A ve B kanallarındaki darbelerden hareket miktarı ve yönü belirlenebilir. Darbelerin zamana göre değerlendirilmesiyle hız hesaplanır. Z kanalı ise mevcutsa genellikle tur başına bir referans işareti sağlar.
Her enkoder yalnızca darbe çıkışı vermez. Mutlak enkoderler konumu kodlanmış bilgi olarak iletebilir; bunların kullanılabilmesi için sürücünün veya hareket kontrolörünün ilgili arayüzü desteklemesi gerekir. Enkoder bağlanması da tek başına sisteme konum kontrolü kazandırmaz. Sürücü veya üst kontrolör uygun konum kontrol işlevine sahip olmalıdır.
Çözünürlük, besleme gerilimi, çıkış tipi ve girişin kabul ettiği en yüksek frekans birlikte seçilir. Daha fazla darbe, aynı hızda daha yüksek sinyal frekansı demektir. Düşük hız performansı da yalnızca darbe sayısına değil, ölçüm yöntemine ve kontrol ayarlarına bağlıdır. Geri besleme doğruluğu ile sistemin dinamik yanıtı bu nedenle birlikte değerlendirilir.
Resolver hangi durumlarda kullanılır?
Resolver, mil açısını sinüs ve kosinüs ilişkili analog sinyaller üzerinden bildiren elektromekanik bir algılayıcıdır. Uygun elektronik devre bu sinyallerden açıyı, açının zaman içindeki değişiminden de hızı hesaplar. Dayanıklı yapısı nedeniyle titreşim ve sıcaklık gibi koşulların zorlayıcı olduğu bazı hareket sistemlerinde tercih edilir.
Resolver, her DC sürücüde doğrudan kullanılabilen standart bir seçenek değildir. Uygun uyartım ve çözümleme elektroniği, desteklenen bir geri besleme kartı veya harici kontrolör gerekebilir. Sensör seçimi yapılırken mekanik dayanıklılık kadar elektriksel arayüz uyumluluğu da kontrol edilmelidir.
Endüvi gerilimi ve karşı EMK ile hız tahmini
Bazı sürücüler motor miline sensör bağlamadan, endüvi gerilimi ve akımı gibi elektriksel büyüklüklerden hız tahmini yapar. Bunun temelinde DC motorun dönerken ürettiği karşı elektromotor kuvveti, yani karşı EMK bulunur.
Yaklaşık kararlı çalışma koşullarında ilişki E ≈ Va − IaRa şeklinde açıklanabilir. Burada E karşı EMK, Va endüvi gerilimi, Ia endüvi akımı ve Ra endüvi direncidir. Bu basitleştirilmiş ifade, fırça gerilim düşümünü ve geçici rejimdeki endüktif etkileri içermez. Alan akısı sabitken karşı EMK hızla yaklaşık orantılıdır.
Bu nedenle endüvi gerilimini ölçmek, hızı doğrudan ölçmekle aynı şey değildir. Yük akımı, motor sıcaklığı ve alan akısı değiştiğinde tahmin etkilenebilir. Özellikle çok düşük hızlarda karşı EMK küçüldüğünden hassasiyet sınırlanabilir. “Sensörsüz kontrol” ifadesi de genellikle mil sensörü kullanılmadığını anlatır; sürücü yine elektriksel ölçümlerden yararlanır ve bu yöntem tek başına hassas mutlak konum bilgisi sağlamaz.
Endüvi akımı geri beslemesi ve tork kontrolü
Endüvi akımı, motorun ürettiği tork ile ilişkilidir. Basitleştirilmiş ilişki T ≈ k · Φ · Ia şeklindedir. Alan akısı Φ sabit kaldığında elektromanyetik tork, endüvi akımıyla yaklaşık orantılıdır. Alan zayıflatıldığında ise aynı akım aynı tork anlamına gelmez.
Akım geri beslemesi; akımın düzenlenmesinde, tork kontrolünde ve akım sınırlarının uygulanmasında kullanılır. Çoğu endüstriyel sistemde bu ölçüm sürücünün içinde yapılır; ayrıca harici akım sensörü gerekmeyebilir. Bununla birlikte akım, mildeki kullanılabilir torkun doğrudan ölçümü değildir; kayıplar ve motor koşulları da sonucu etkiler.
Kapalı çevrim hız kontrolünde hız düzenleyicisi gerekli akım veya tork talebini oluşturabilir, daha hızlı çalışan iç akım çevrimi de bu talebi uygular. Böylece hız ve akım geri beslemeleri farklı görevlerle birlikte çalışır.
Alan akımı ve alan gerilimi geri beslemesi
Harici uyartımlı motorlarda alan akımı, manyetik alanın oluşturulması ve düzenlenmesi açısından önemlidir. Alan geri beslemesi; uyartım kontrolünde, alan zayıflatma bölgesinde ve alan kaybının izlenmesinde kullanılabilir. Ancak alan akımının kendisi doğrudan hız veya tork ölçümü değildir; manyetik doyum nedeniyle alan akımı ile akı arasındaki ilişki de her koşulda doğrusal olmaz.
Alan gerilimi ile alan akımı aynı bilgiyi vermez. Alan devresinde gerilim bulunması, sargıdan gerekli akımın geçtiğini tek başına kanıtlamaz. Ayrıca bu geri besleme türünü yalnızca “düşük hızda yüksek tork” amacıyla açıklamak eksik kalır. Alan sargısı bulunmayan sabit mıknatıslı motorlarda böyle bir uyartım çevrimi kullanılmaz.
Birden fazla geri besleme birlikte kullanılabilir mi?
Evet. Bir sürücü aynı anda enkoderden hız bilgisi, iç sensöründen endüvi akımı ve alan devresinden uyartım akımı alabilir. Bazı makinelerde motor tarafındaki enkodere ek olarak yük tarafında ikinci bir ölçüm elemanı bulunur. Bu düzen, desteklenen kontrol mimarisinde aktarma boşluğu veya esnekliği gibi mekanik etkilerin değerlendirilmesine yardımcı olabilir.
Ancak birden fazla sensör kullanılması otomatik olarak yedeklilik veya işlevsel güvenlik sağlamaz. Geri besleme kaybında durma, hata verme veya başka bir kaynağa geçme davranışı modele ve ayarlara bağlıdır. Bu davranış, koruma işlevleri ve makinenin ihtiyaçlarıyla birlikte belirlenmelidir.
Uygun geri besleme nasıl seçilir?
İlk soru, neyin kontrol edileceğidir: yaklaşık hız mı, yük altında kararlı hız mı, tork mu, yoksa belirli bir konum mu? Ardından en düşük çalışma hızı, hız aralığı, ortam koşulları, sensörün mekanik bağlantısı ve sürücünün giriş seçenekleri değerlendirilir. Basit bir uygulamada EMK tabanlı hız tahmini yeterli olabilirken hassas düşük hız kontrolünde uygun bir mil sensörü gerekebilir.
PLC üzerinden hız bilgisinin izlenmesi, hızlı geri besleme çevriminin mutlaka PLC içinde çalıştığı anlamına gelmez. Ölçümün hangi cihazda işlendiği ve kontrol çevriminin nerede kapandığı, PLC entegrasyonunun önemli bir parçasıdır.