
DC sürücü ve PLC entegrasyonu mümkün müdür?
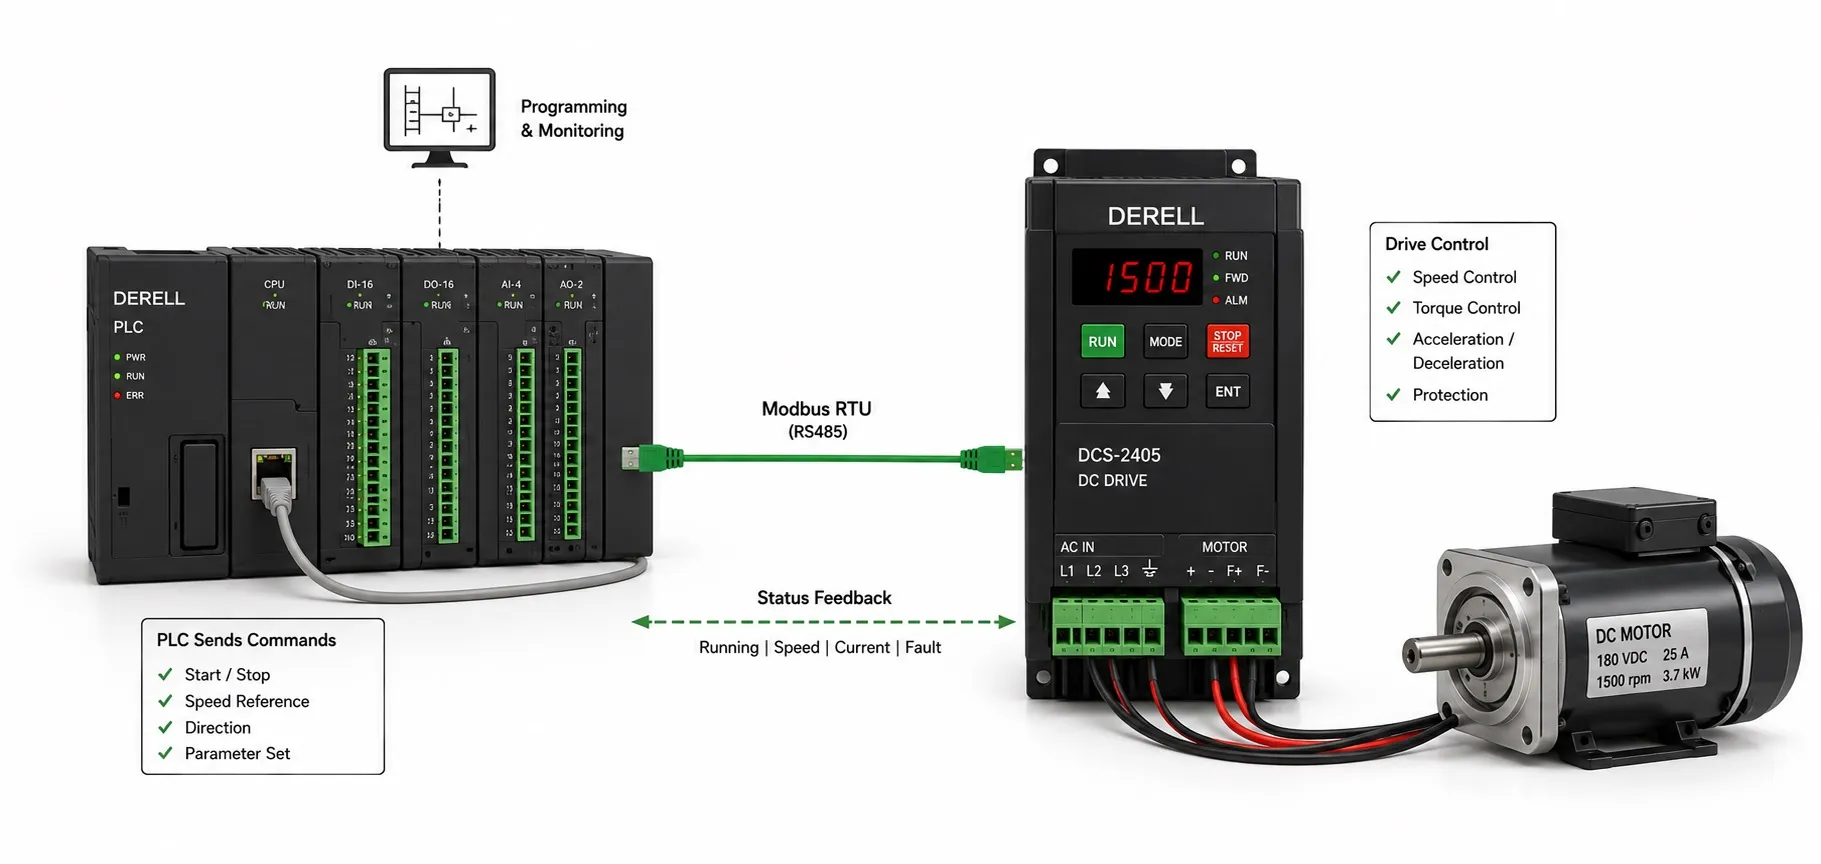
DC sürücü ve PLC entegrasyonu mümkün müdür?
Merhaba DC kontrol dostları,
Evet, DC sürücü bir PLC tarafından kontrol edilebilir. Bağlantı; dijital giriş-çıkışlar, analog sinyaller veya iki cihazın desteklediği bir haberleşme protokolü üzerinden kurulabilir. Haberleşme kartı bulunmayan eski bir DC sürücü de uygun kumanda girişleri varsa otomasyon sistemine dahil edilebilir.
Burada görev paylaşımı önemlidir: PLC, makinenin ne zaman ve hangi koşullarda çalışacağını yönetir; sürücü ise aldığı komuta göre DC motorun elektriksel kontrolünü gerçekleştirir. PLC çıkışı motoru doğrudan beslemez. Motorun endüvi ve gerekiyorsa alan devresi, uygun güç donanımı üzerinden beslenir.
Dijital bağlantıyla hangi komutlar verilebilir?
Sürücünün desteklediği işlevlere göre PLC’den çalıştırma, durdurma, çalışma izni, yön seçimi, hata sıfırlama veya sabit hız seçimi gönderilebilir. Sürücüden de hazır, çalışıyor, arızalı veya hedef hıza ulaştı gibi bilgiler alınabilir. Bir girişin işlevi sabit olabilir ya da parametreyle atanabilir; klemens adı tek başına yeterli bilgi değildir.
PLC’nin röle veya transistör çıkışı ile sürücünün giriş devresi elektriksel olarak uyumlu olmalıdır. Özellikle sink/source yapısı, giriş gerilimi ve ortak uç düzeni kontrol edilir. Her iki cihazda da 24 V yazması, doğrudan bağlantının uygun olduğunu kanıtlamaz. Gerekiyorsa uygun arayüz veya galvanik izolasyon kullanılır.
Analog sinyalle motor hızı nasıl ayarlanır?
PLC’nin analog çıkışı, sürücünün analog girişine hız veya destekleniyorsa tork referansı gönderebilir. Yaygın seçenekler 0–10 V, ±10 V ve 4–20 mA aralıklarıdır; ancak kullanılabilir aralık cihaz modeline bağlıdır. Gerilim çıkışı ile akım girişi, uyumluluk sağlanmadan birbirine bağlanmaz.
Ölçekleme örneği: Sistem 4 mA = 0 dev/dak ve 20 mA = 1500 dev/dak olacak şekilde ayarlanmışsa 12 mA, 750 dev/dak hız isteğine karşılık gelir. Bu değer istenen hızdır; motorun gerçekten aynı hızda döndüğünü göstermez. Gerçek hız, sürücünün ölçümü veya uygun enkoder üzerinden izlenmelidir.
İşaretli bir referansın yönü mü yoksa başka bir büyüklüğü mü belirlediği, seçilen kontrol yöntemine bağlıdır. Ayrıca 4–20 mA kullanmak tek başına kablo kopma koruması sağlamaz; düşük sinyal algılama ve buna verilecek tepki desteklenmeli ve ayarlanmalıdır.
Haberleşme üzerinden kontrol için ne gerekir?
Desteklenen modele ve opsiyonlara göre Modbus RTU, Modbus TCP, PROFIBUS, PROFINET veya EtherNet/IP kullanılabilir. Bunların tamamı her DC sürücüde bulunmaz; bazı bağlantılar ayrı haberleşme kartı gerektirir.
Fiziksel arayüz ile protokol aynı şey değildir. RS-485 bağlantısı olması, cihazın mutlaka Modbus kullandığını göstermez. Benzer şekilde Ethernet soketi, iki cihazın aynı endüstriyel protokolü desteklediği anlamına gelmez.
PLC tarafında cihaz tanımı, veri alanları ve güncelleme süresi; sürücü tarafında adres, haberleşme seçimi ve komut kaynağı ayarlanır. Seri bağlantıda hız, eşlik ve dur biti gibi ayarlar da eşleşmelidir. Ağ topolojisi, sonlandırma ve ekran bağlantıları kullanılan arayüzün kurallarına göre yapılır.
Kontrol kelimesi ile durum kelimesi neden önemlidir?
Haberleşmeli sürücülerde PLC çoğu zaman bir kontrol kelimesi ve referans değeri gönderir. Sürücü ise durum kelimesi, gerçek hız, endüvi akımı ve hata bilgisi gibi verileri geri iletir. Kontrol kelimesindeki bitler; çalışma izni, başlatma, durdurma veya reset gibi farklı görevler üstlenebilir.
Bir register’a hız değeri yazmak, motorun çalışması için her zaman yeterli değildir. Sürücü yerel kumandada kalmış olabilir, gerekli izinleri almamış olabilir veya kontrol kelimesindeki başlatma sırası tamamlanmamış olabilir. Bit anlamları, register adresleri, işaretli sayı kullanımı ve ölçekler ilgili sürücünün haberleşme kılavuzundan alınmalıdır.
PLC programı yalnızca komut göndermemeli, komutun sonucunu da izlemelidir. “Çalıştır komutu verildi”, “sürücü çalışıyor” ve “motor hedef hızda” üç farklı bilgidir. Bu ayrım, arıza teşhisini belirgin biçimde kolaylaştırır.
PLC ile sürücünün kontrol döngüleri nasıl paylaşılır?
Tipik bir uygulamada hızlı motor akımı ve hız kontrolü sürücüde yürütülür. PLC; reçete, üretim sırası, hat koordinasyonu ve proses koşullarını yönetir. Örneğin PLC içindeki PID kontrolü, ölçülen gerginliğe göre sürücünün hız referansını değiştirebilir.
Haberleşmede sıfır gecikme yoktur. PLC taraması, ağ güncellemesi, veri işleme ve sürücünün tepki süresi birlikte değerlendirilir. Çok eksenli hassas senkronizasyon, basit bir seri haberleşme bağlantısından daha fazlasını gerektirebilir. Dinamik yanıt ihtiyacı ile kullanılan ağın kapasitesi birbirine uygun olmalıdır.
Haberleşme kesilirse motor ne yapmalı?
Bu davranış devreye almadan önce belirlenmelidir. Sürücü, ayarına bağlı olarak son referansla çalışmaya devam edebilir, rampayla durabilir veya farklı bir hata tepkisi verebilir. Doğru tepki makinenin risklerine ve mekanik yapısına göre seçilir. Her uygulamada ani tork kesmek güvenli sonuç doğurmaz.
Haberleşme zaman aşımı, analog referans kaybı ve PLC’nin STOP durumuna geçmesi ayrı senaryolardır. Bazı sistemlerde ağ bağlantısı sürerken PLC uygulaması güncel komut üretmeyi bırakabilir. Bu nedenle gerektiğinde değişen bir yaşam işareti veya sayaçla verinin güncelliği de izlenir. Bağlantı geri geldiğinde eski çalıştırma komutunun beklenmeyen hareket oluşturması engellenmelidir.
Normal PLC kumandası emniyet devresi yerine geçer mi?
Hayır. Standart PLC programındaki durdurma komutu tek başına bir emniyet fonksiyonu sayılmaz. Acil durdurma ve koruyucu kapı gibi işlevler, risk değerlendirmesine uygun emniyet donanımı ve doğrulanmış kontrol yapısıyla gerçekleştirilir. Emniyet PLC’si veya emniyet rölesi kullanılabilir; ancak bütün işlevin sensörden son anahtarlama elemanına kadar uygun tasarlanması gerekir.
Sürücünün motor korumaları, makinenin bütün emniyet ihtiyaçlarını karşılamaz. Her DC sürücüde STO veya benzer sertifikalı işlev bulunduğu varsayılmamalıdır. “Hız referansı sıfır” bilgisi de enerjinin kesildiğini veya yükün güvenle tutulduğunu göstermez.
Basit bir konveyör uygulamasında entegrasyon nasıl görünür?
Operatör hız isteğini girer; PLC proses izinlerini ve sürücü hazır bilgisini kontrol eder. Uygun koşullarda çalışma komutunu ve hız referansını gönderir. Sürücü geri besleme ve motor kontrolüne göre hareketi yürütür; PLC gerçek hızı, akımı ve arızaları izler.
Konveyör sıkıştığında akım artışıyla birlikte hız düşmesi görülebilir. Bu bilgileri birlikte değerlendirmek, yalnızca “çalışıyor” rölesini izlemekten daha açıklayıcıdır. Bununla birlikte PLC’nin proses alarmı, sürücünün hızlı elektriksel korumalarının yerine geçmez. Hata kodu kaydedilir; sorun giderilmeden otomatik ve sürekli reset uygulanmaz.