
DC sürücülerin ölçeklenebilirliği nasıldır?
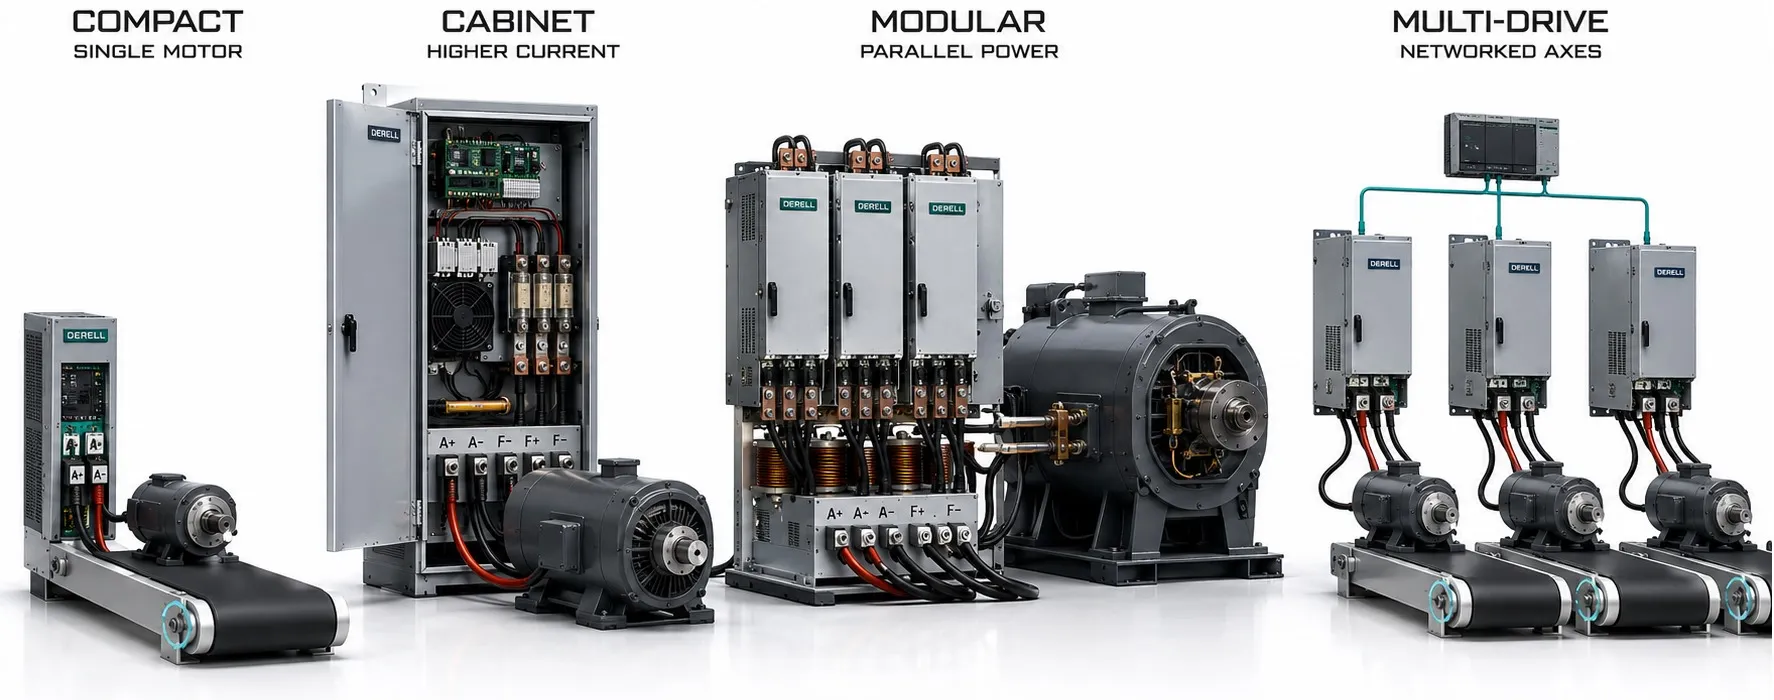
DC sürücülerin ölçeklenebilirliği nasıldır?
DC sürücülerde ölçeklenebilirlik, üretim ihtiyacı büyüdüğünde sistemin daha fazla yükü, ek motorları veya yeni otomasyon işlevlerini ne ölçüde karşılayabildiğini ifade eder. Ancak bir sürücüye haberleşme kartı takılması ile daha büyük bir motorun çalıştırılması farklı genişletmelerdir. Birincisi kontrol olanaklarını artırabilir; ikincisi güç devresinin ve tüm elektrik altyapısının yeniden değerlendirilmesini gerektirir.
Bu nedenle bir DC sürücünün ölçeklenebilirliği tek bir özellik üzerinden açıklanamaz. Güç kapasitesi, motor sayısı, giriş/çıkış olanakları, haberleşme ve bakım sürdürülebilirliği birlikte değerlendirilmelidir. Aynı ürün ailesinin farklı akım değerlerinde modeller sunması, mevcut cihazın sonradan parametre değiştirilerek bu değerlerin tamamına çıkabileceği anlamına gelmez.
1. Güç artırımı: kilovattan önce akım ve gerilime bakılır
Motor büyütülecekse sürücünün sürekli endüvi akımı, çıkış gerilimi, kısa süreli aşırı yük kapasitesi ve çalışma çevrimi kontrol edilir. DC sürücülerin güç aralıkları değerlendirilirken verilen kilovat değerinin hangi motor gerilimi ve yüklenme koşulları için geçerli olduğu anlaşılmalıdır. Aynı kilovattaki iki motor, farklı gerilimlerde farklı endüvi akımları isteyebilir.
Örnek: Mevcut motorun etiket akımı 80 A, sürücünün uygulanabilir sürekli akım kapasitesi 100 A olsun. Yeni motor aynı endüvi geriliminde sürekli 125 A istiyorsa yalnızca motor parametresini değiştirmek yeterli değildir. Sürücünün kısa süreli 150 A verebilmesi de 125 A ile sürekli çalışmaya uygun olduğunu göstermez. Aşırı yük süresi, tekrar aralığı ve ortam koşulları birlikte incelenir.
Daha büyük bir güç ünitesi gerektiğinde kablolar, yarı iletken koruma sigortaları, kontaktörler, varsa hat reaktörü veya transformatör ve pano soğutması da gözden geçirilir. Bu yardımcı bileşenler uygun değilse yalnız sürücüyü değiştirmek sistemin kapasitesini güvenilir biçimde artırmaz. G/Ç ve haberleşme modülleri güç katının akım kapasitesini yükseltmez.
2. Motor ve alan devresi de genişlemeye uygun olmalı
DC motorun endüvi değerleri kadar, ayrı uyartımlı tiplerde alan gerilimi ve alan akımı da önemlidir. Yeni motorun alan ihtiyacı mevcut uyartım ünitesini aşıyorsa uygun bir alan beslemesi gerekebilir. Bunun nasıl yapılacağı sürücü mimarisine ve üreticinin izin verdiği düzenlemeye bağlıdır.
Motoru koruyarak üretimi artırmak istendiğinde ise mekanik güç, sıcaklık, fırça-kollektör durumu ve soğutma değerlendirilir. Daha yüksek akım ayarı, motora yeni bir sürekli güç değeri kazandırmaz. Doğru motor-sürücü eşleştirmesi, genişletmenin hem elektriksel hem mekanik sınırlarını belirler.
3. Giriş/çıkış ve haberleşme genişletmesi
Desteklenen modellerde ek analog girişler, dijital giriş/çıkışlar, enkoder arayüzleri veya haberleşme kartları kullanılabilir. Böylece yeni sensörler, çalışma izinleri ve proses referansları sisteme eklenebilir. Ancak boş yuva bulunması tek başına yeterli değildir; modülün donanım sürümü, sinyal tipi ve yazılımla uyumluluğu doğrulanmalıdır.
PLC entegrasyonu, sürücünün daha büyük bir üretim hattına katılmasını kolaylaştırabilir. Bunun için yalnız protokol adının eşleşmesi yetmez. Kontrol ve durum kelimeleri, referans ölçekleri, veri güncelleme süreleri ve haberleşme kesildiğinde uygulanacak davranış da uyumlu olmalıdır.
Örneğin sisteme yeni bir sarıcı eklendiğinde yalnız hız komutunun gönderilmesi yeterli olmayabilir; tork bilgisi, hazır/arıza durumu ve malzeme kopması sinyali de gerekebilir. Bağlanabilmek ile uygulamanın ihtiyaç duyduğu sürede koordineli çalışabilmek farklı yeterliliklerdir.
4. Yazılım esnekliği, sınırsız kapasite anlamına gelmez
Bazı sürücüler işlev blokları, uygulama makroları veya programlanabilir mantık sunar. Bu olanaklar referans seçimi, rampa yönetimi ve belirli proses işlevlerini cihaz içinde gerçekleştirebilir. Fakat her modern DC sürücü bağımsız bir PLC içermez; programlama kapasitesi, lisans gereksinimi ve kullanılabilir işlevler modele bağlıdır.
Yazılım güncellemeleri desteklenen işlevleri değiştirebilir veya hataları giderebilir; güç yarı iletkenlerinin ve soğutmanın fiziksel sınırlarını ortadan kaldırmaz. Yeni işlevin hangi kontrol yöntemine ihtiyaç duyduğu ve mevcut donanımın bunu destekleyip desteklemediği ayrıca incelenmelidir.
5. Ek motorlarla büyüme: hattı genişletmek
Üretim kapasitesini artırmanın yolu her zaman mevcut motoru büyütmek değildir. Konveyöre yeni bir bölüm, hatta ikinci bir çekici veya ek bir sarıcı yerleştirmek de mümkündür. Bağımsız hız ve tork kontrolü gereken motorlarda genellikle her motor için ayrı, uygun boyutlandırılmış sürücü kullanılır. Bu yaklaşım özellikle çok bölümlü üretim uygulamalarında önem taşır.
Birden fazla sürücüye aynı hız referansını vermek, motorların yükü eşit paylaşmasını veya mekanik konumlarının senkron kalmasını garanti etmez. Makara çapı, redüktör oranı, kayma ve yük farkları sonucu etkiler. Gerektiğinde hız oranı, tork paylaşımı veya gerginlik kontrolü uygulanır; uygun geri besleme kullanılır.
Yeni bölüm eklendiğinde hattın hızlanma ve yavaşlama davranışı da değişebilir. Bu nedenle dinamik yanıt yalnız tek motor üzerinde değil, birbirine bağlı tüm proses boyunca değerlendirilir.
6. Ortak DC bara ve paralel çıkış aynı şey değildir
Aynı PLC ağına bağlanmak, ortak güç barası kullanmak ve iki dönüştürücünün çıkışını paralellemek üç farklı düzenlemedir. Özellikle şebekeden beslenen tristörlü DC sürücüler, ortak ara devreli bir AC çoklu sürücü sisteminin mantığıyla doğrudan değerlendirilmemelidir. Kullanılan sürücü topolojisi hangi bağlantıların mümkün olduğunu belirler.
Ortak DC beslemeye uygun kıyıcı sistemleri bulunabilir; ancak bara gerilimi, enerji akışı, koruma, ayırma ve arıza davranışı bütün olarak tasarlanır. Standart iki DC sürücünün motor çıkışları, akımı artırmak amacıyla doğrudan birbirine bağlanmaz. Paralel güç çalışması ancak üreticinin açıkça desteklediği donanım, akım paylaşımı ve kontrol düzeniyle değerlendirilir.
7. Daha yüksek hız ve rejenerasyon kapasiteyi nasıl etkiler?
Alan zayıflatma destekleniyorsa temel hızın üzerine çıkılabilir; fakat kullanılabilir tork azalır. Bu nedenle hız aralığının genişlemesi, motorun her hızda daha fazla yük taşıyabileceği anlamına gelmez. Motorun izin verilen maksimum hızı ve prosesin güç ihtiyacı ayrıca kontrol edilir.
Yeni bir çözme ünitesi veya sık frenleyen bölüm eklendiğinde enerji akışı da değişir. Rejeneratif çalışma, uygun koşullarda frenleme enerjisinin geri kazanılmasını sağlayabilir; ancak her uygulamada aynı tasarrufu sağlamaz. Enerji verimliliği hesabında gerçek çalışma çevrimi, frenleme süresi ve enerjiyi kabul edebilen besleme yapısı dikkate alınır.
8. Eski sistemi yenilerken ne korunabilir?
Mevcut motor mekanik ve elektriksel açıdan uygunsa yalnız sürücünün ve kontrol altyapısının yenilenmesi değerlendirilebilir. Ancak eski takojeneratörün veya enkoderin yeni cihazla uyumluluğu, alan beslemesi, sinyal seviyeleri ve duruş sırası tek tek incelenir. Eski parametreleri yeni sürücüye aynı sayılarla aktarmak, aynı davranışı garanti etmez.
Yenileme kararında bakım gereksinimleri, yedek parça erişimi ve servis olanakları da önemlidir. Tekrarlayan arıza belirtileri motor, kablolama veya mekanik yükten kaynaklanıyorsa yeni sürücü bunları kendiliğinden gidermez.
Gelecekteki büyüme için nasıl seçim yapılmalı?
DC sürücü seçerken “ileride büyüyebilir” ifadesini ölçülebilir ihtiyaçlara dönüştürün: daha yüksek sürekli akım mı, iki ek motor mu, ilave sensörler mi, yeni haberleşme mi? Her hedef farklı bir yatırım gerektirir. Geleceğe hazırlık, gereksiz büyüklükte sürücü almak yerine olası genişletmenin sınırlarını ve maliyetini önceden belirlemektir.
Satın alma bedeline ek olarak devreye alma süresi, planlı üretim duruşu, yazılım araçları, yedekleme ve bakım eğitimi de hesaba katılmalıdır. Böylece DC sürücü sisteminin avantajları ve sınırlamaları, gerçek üretim hedefleri üzerinden değerlendirilmiş olur.