
Algılama sensörlerin karşılaştırılması
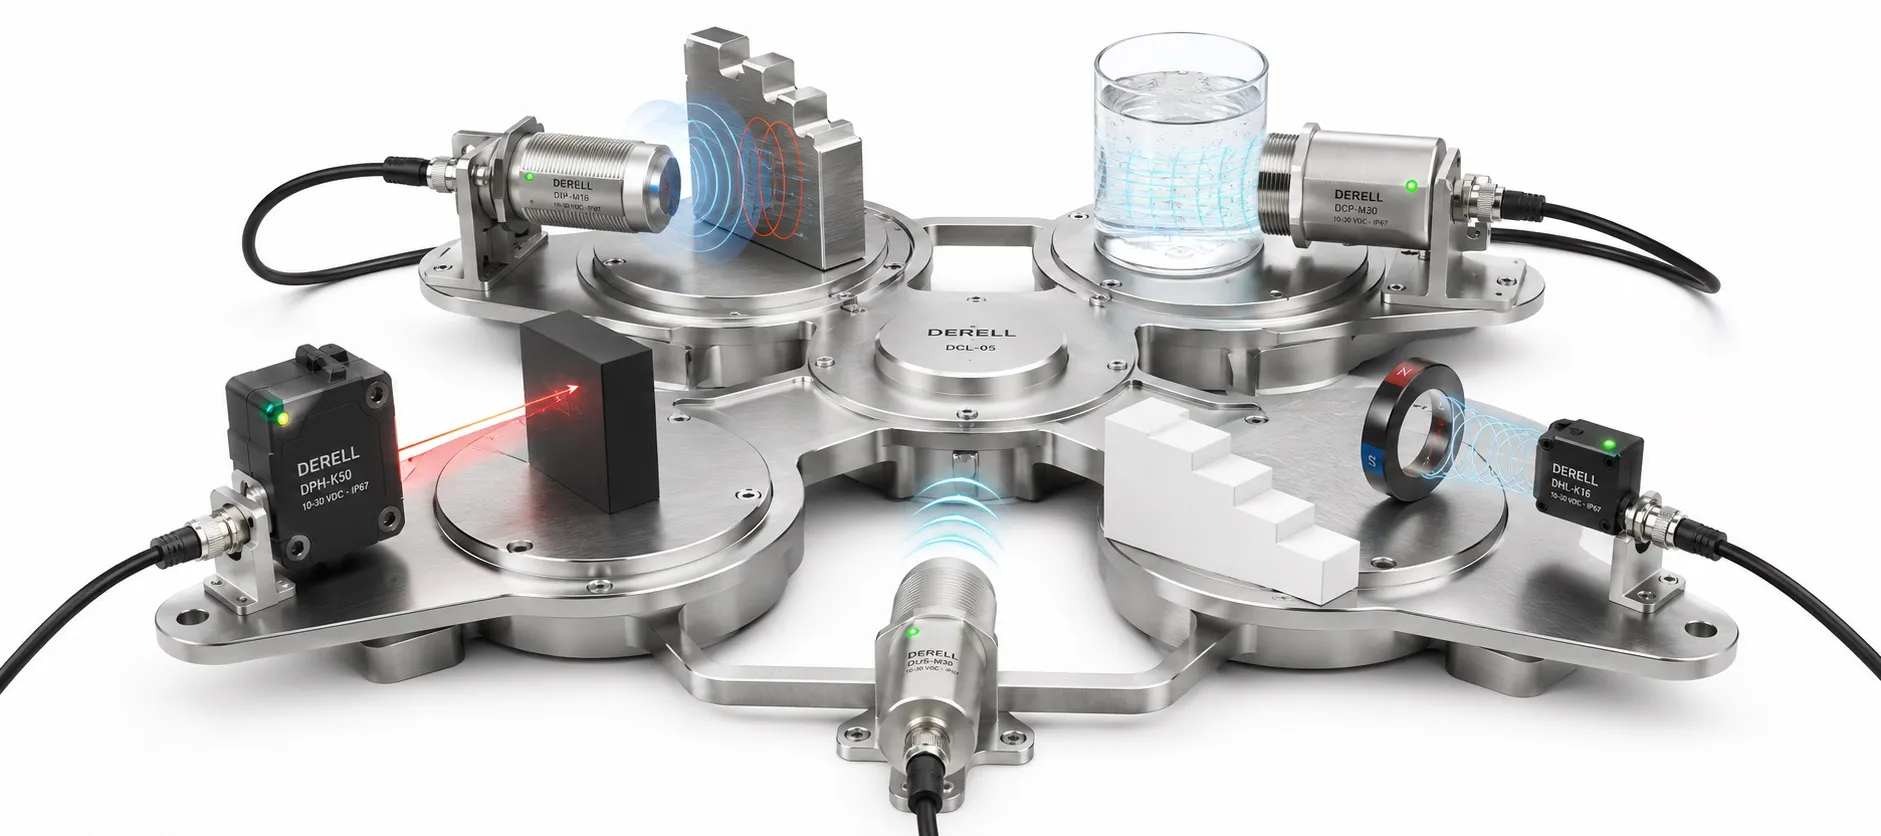
Algılama sensörlerinin karşılaştırılması: Hangi sensör ne zaman seçilir?
Doğru sensör, yalnız en uzun mesafeyi gören veya en hızlı çalışan sensör değildir. Hedef malzemesi, yüzey yapısı, algılama mesafesi, hareket hızı ve montaj koşulları birlikte değerlendirilir. Metal bir dişliyi saymak, şeffaf şişe görmek ve tanktaki sıvı seviyesini izlemek farklı algılama ihtiyaçlarıdır.
Yakınlık sensörleri nesnenin varlığını temassız algılayabilir; ancak her sensör sürekli mesafe ölçmez. Anahtarlama çıkışı “hedef var/yok” bilgisini, ölçüm çıkışı ise mesafe gibi bir değeri sağlayabilir. Önce hangi bilgiyi istediğinizi, ardından bunu hangi teknolojiyle alacağınızı belirleyin.
Tek bakışta sensör seçim tablosu
| Teknoloji | Uygun başlangıç noktası | Önce kontrol edilecek konu |
|---|---|---|
| Endüktif | Yakındaki metal parça, dişli veya makine konumu | Metal türü, hedef boyutu ve gömme montaj |
| Kapasitif | Sıvı, granül, toz ve uygun metal olmayan hedefler | Malzeme özellikleri, nem ve birikinti |
| Karşılıklı fotosel | Işık yolunu kesen ürünlerin algılanması | İki tarafta montaj, hizalama ve hedefin ışık geçirgenliği |
| Reflektörlü fotosel | Tek tarafta kablolama ile ürün geçişi | Uygun reflektör, parlak veya şeffaf hedef |
| Cisimden yansımalı fotosel | Karşı tarafa eleman koymadan nesne algılama | Renk, yüzey ve arka plandan gelen yansıma |
| Arka plan bastırmalı fotosel | Hedefi arkasındaki bant veya yüzeyden ayırma | Hedef–arka plan ayrımı ve modelin sınırları |
| Ultrasonik | Uygun hedeflerde mesafe ve seviye algılama | Kör bölge, yankı kalitesi ve hedef açısı |
Bu tablo bir başlangıç rehberidir. Mesafe ve hız değerleri, seçilen modelin teknik verisinden alınmalıdır. “Bütün endüktifler şu hızda, bütün fotoseller şu mesafede çalışır” şeklinde bir kural yoktur.
Endüktif sensör: Metal hedef için güçlü aday
Endüktif sensör, elektromanyetik alanına giren metalin oluşturduğu değişimi algılar. Yaygın çalışma prensibinde girdap akımları sensörün osilatörünü etkiler. Çelik yanında alüminyum, bakır ve pirinç gibi demir dışı metaller de algılanabilir; fakat gerçek mesafe aynı olmayabilir. Malzeme düzeltme katsayısı modele göre kontrol edilir. Faktör 1 modellerde belirtilen metaller için mesafe farkı azaltılmıştır.
Küçük hedef, nominal mesafeden daha yakında algılanabilir. Gömülebilir (flush) ve gömülemez (non-flush) tiplerin montaj şartları farklıdır; çevredeki metal ve komşu sensörler sonucu etkileyebilir. “En az 1 mm kalınlığında çelik gerekir” genel bir kullanım şartı değildir; katalogdaki standart test hedefi gerçek parçayla karıştırılmamalıdır.
Kapasitif sensör: Malzeme ve seviye algılamada esnek seçenek
Kapasitif sensör, algılama alanındaki elektriksel kapasite değişimine tepki verir. Uygun şartlarda sıvı, plastik, granül ve toz gibi metal olmayan malzemeler de algılanabilir. Bazı modeller, uygun metal olmayan tank duvarının arkasındaki doluluğu görebilir; duvar kalınlığı, ürün özellikleri ve montaj birlikte değerlendirilir.
Nem, ürün birikintisi ve yakındaki malzemeler anahtarlama noktasını etkileyebilir. Hassasiyet veya teach-in ayarı, boş ve dolu koşullar birlikte görülerek yapılmalıdır. Kapasitif sensörler arasından seçim yaparken yalnız gövde çapına bakılmaz; uygulama ve birikinti davranışı da incelenir.
Fotoelektrik sensör: Işığın izlediği yol seçimi belirler
Fotoelektrik sensörlerde temel ayrım, ışığın alıcıya nasıl ulaştığıdır. Lazer bir ışık kaynağı seçeneği, fiber optik ise ışığı dar veya zor erişilen noktaya taşıma yöntemidir; bunlar tek başına “karşılıklı” veya “cisimden yansımalı” anlamına gelmez. Lazer sensörler ve fiber optik sensörler değerlendirilirken algılama düzeni ayrıca kontrol edilir.
Karşılıklı algılama: Karşılıklı fotosellerde verici ve alıcı ayrı noktalara monte edilir; hedef ışığı keser veya yeterince azaltır. Opak hedeflerde renk ve yüzey etkisi genellikle daha azdır. İki tarafta montaj ve kablolama, hizalama ve optik yüzey temizliği gerekir. Şeffaf veya çok küçük hedef için uygun model ayrıca seçilmelidir.
Reflektörlü algılama: Verici ve alıcı aynı gövdededir; karşı taraftaki reflektör ışığı geri döndürür. Reflektörlü fotoseller, karşı tarafta elektrik bağlantısı gerektirmemesiyle kullanışlıdır. Parlak hedefler için uygun polarizasyon, şeffaf hedefler için özel algılama özellikleri aranır. Her reflektör her modelle aynı sonucu vermez; reflektörlü sensörün çalışma mantığı bu seçimi açıklamaya yardımcı olur.
Cisimden yansımalı algılama: Cisimden yansımalı fotoselde ışık hedeften geri gelir. Karşı tarafta eleman gerekmez; ancak mat siyah yüzey, parlak beyaz yüzey ve eğik metal yüzey farklı sinyaller oluşturabilir. Arka plan bastırma (BGS), uzak arka planı mesafeye göre ayırmaya yardımcı olur. Yaygın üçgenleme tasarımları yalnız ışık şiddetine dayanmaz; yine de renk, parlaklık ve yüzey açısının etkisi tamamen yok sayılmaz.
Ultrasonik sensör: Renkten çok yankıya bakar
Ultrasonik sensör, yaygın yansımalı ölçüm düzeninde ses darbesini gönderir ve yankının dönüş süresini değerlendirir. Renk ve optik şeffaflık, fotosellerdeki gibi belirleyici değildir; ancak hedefin sesi geri göndermesi gerekir. Kör bölge, ölçüm aralığı ve hedef geometrisi kontrol edilir. Eğik yüzeyler veya sesi emen bazı köpük ve tekstiller, doğrudan yankı ölçümünü zorlaştırabilir.
Refleks ultrasonik bariyer farklıdır: Sensör, sabit bir yüzeyden beklediği yankının hedef tarafından kesilmesini izler. Bu düzen uygun şartlarda sesi emen hedefleri de algılayabilir. Hedeften mesafe ölçmek ile arka plandaki yankının kesilmesini görmek aynı işlem değildir. Çoklu sensör kurulumunda karşılıklı etkileşim ve varsa senkronizasyon seçenekleri de incelenir.
Sahadaki hedefe göre seçim nasıl daraltılır?
Metal dişli veya bağlantı parçası: Endüktif sensörle başlayın; gerçek metal, en küçük diş ve maksimum hızla deneme yapın.
Plastik haznede sıvı veya granül: Uygun kapasitif model adaydır; boş hazne, dolu hazne ve duvarda kalan ürün ayrı ayrı değerlendirilir.
Şeffaf şişe veya film: Şeffaf cisim algılamaya uygun fotosel ya da hedef geometrisi uygunsa ultrasonik teknoloji değerlendirilir. Standart fotoselin bütün şeffaf ürünleri görmesi beklenmez.
Rengi değişen ürün ve parlak bant: Arka plan bastırma, karşılıklı veya reflektörlü düzen, montaj imkânına göre karşılaştırılır.
Dar montaj alanı: Küçük gövdeli veya fiber optik çözüm araştırılır. En iyi aday, gerçek hedef ve gerçek arka planla doğrulanan adaydır.
Sensör çıkışı kontrol sistemiyle uyumlu mu?
Algılama doğru olsa bile PLC girişinin sinyali okuyabilmesi gerekir. PNP/NPN elektriksel çıkış yapısını; NO/NC ise anahtarlama davranışını anlatır. Fotosellerde Light-ON yeterli ışık alındığında, Dark-ON ışık azaldığında çıkışın etkinleşmesini ifade eder. Bunlar hedef varlığıyla eşleştirilirken algılama düzeni dikkate alınır.
İki telli sensörler ile NAMUR sensörlerin bağlantı ve giriş ihtiyaçları ayrıca incelenir. Sürekli ölçüm isteniyorsa uygun analog veya sayısal ölçüm çıkışı seçilir. 4–20 mA ve 0–10 V çıkışlı analog sensörler bu tür çıkışların ürün örnekleridir; çıkış aralığı ve ölçekleme kontrol edilir.
Hızlı algılamada yalnız katalog frekansı yeterli değildir
Sayma frekansı yanında hedefin sensör önünde kaldığı süre de önemlidir. Basitleştirilmiş bir örnekte, hareket yönündeki 10 mm etkin hedef genişliği ve 1 m/s hız yaklaşık 10 ms algılama süresi oluşturur: süre = genişlik / hız. Sensörün tepki süresi, PLC giriş filtresi ve programın sinyali yakalama yöntemi buna uygun olmalıdır. Aradaki boşluk süresi de çıkışın yeniden sıfırlanmasına yetmelidir.
Ortam ve bakım, sensör seçiminin parçasıdır
IP koruma derecesi tek başına yağ, kimyasal veya bütün yıkama koşullarına dayanım göstermez. Optik kirlenme, metal talaşı, kapasitif birikinti, sıcaklık ve titreşim ayrıca değerlendirilir. Kablolu veya konnektörlü bağlantı bakım kolaylığını etkiler. Sensör fiyatını karşılaştırırken montaj, reflektör, kablo ve bakım ihtiyacını da hesaba katın. İnsan koruması gereken işte sıradan proses sensörünün yerine uygun güvenlik algılama sistemi seçilir.