
Tork ve dönüş hızı arasındaki ilişki nedir?
Tork ve dönüş hızı arasındaki ilişki nedir?
Değerli meslektaşlarımız merhaba,
Tork, motor milinin döndürme etkisini; dönüş hızı ise milin ne kadar hızlı döndüğünü anlatır. Bu iki büyüklük arasında her sistem için geçerli tek bir “hız yükselirse tork düşer” kuralı yoktur. İlişkiyi anlamak için motorun sağlayabildiği torku, yükün istediği torku ve mekanik gücü birlikte değerlendirmek gerekir.
Torkun birimi newton metre (N·m), dönüş hızının yaygın birimi RPM, yani dakikadaki devir sayısıdır. Formüllerde kullanılan açısal hız ω ise radyan/saniye (rad/s) ile ifade edilir. Radyan tek başına açıyı belirtir; açısal hız için zaman da gerekir.
Güç, tork ve hızı nasıl birbirine bağlar?
Motor milindeki mekanik çıkış gücü için temel bağıntı P = T × ω şeklindedir. Tork N·m, açısal hız rad/s olduğunda sonuç watt çıkar. Devir sayısı n, RPM olarak veriliyorsa ω = 2π × n / 60 ve yaklaşık olarak P (kW) = T (N·m) × n (RPM) / 9550 kullanılır. Tork ile güç arasındaki fark ve kilowattın anlamı, bu hesabı okumayı kolaylaştırır.
Tork sabitken hız yükselirse güç artar. Güç sabit tutulursa hız yükseldikçe tork azalır. Dolayısıyla ters orantıdan söz ederken hangi büyüklüğün sabit olduğunu belirtmek gerekir. Aşağıdaki değerler, formülü göstermek için seçilmiş örnek çalışma noktalarıdır.
| Hız | Tork | Mil gücü |
|---|---|---|
| 750 RPM | 100 N·m | 7,85 kW |
| 1500 RPM | 100 N·m | 15,71 kW |
| 3000 RPM | 50 N·m | 15,71 kW |
Eğri üzerinde iki farklı çalışma bölgesi
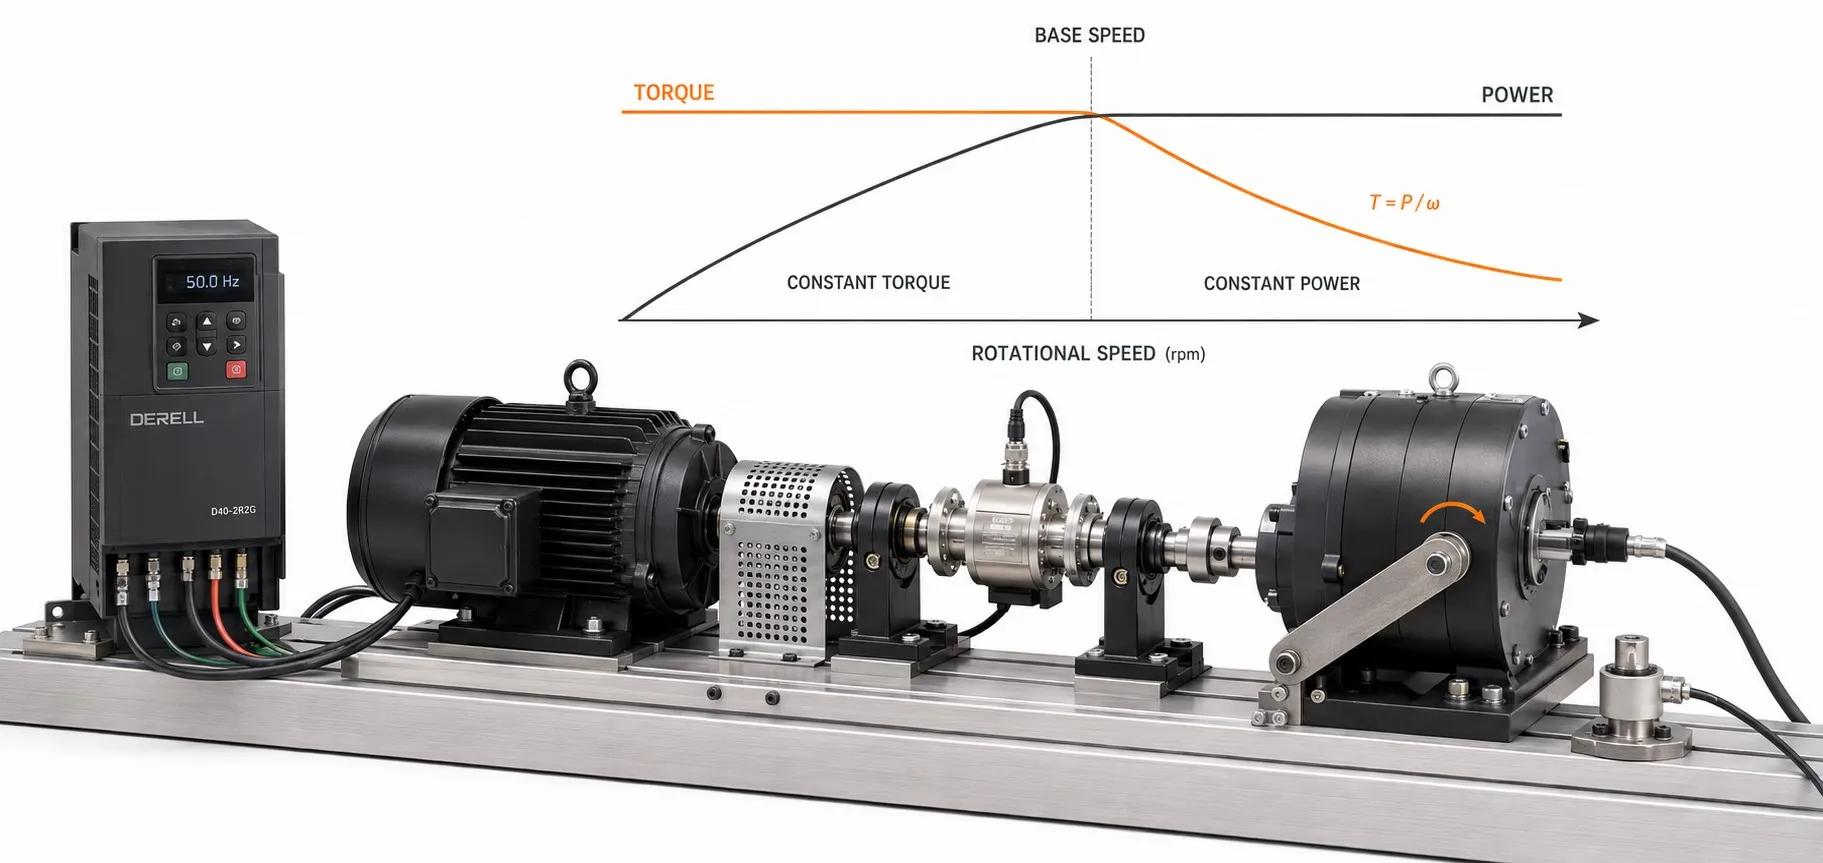
Aşağıdaki idealize kapasite eğrisi, uygun sürücüyle çalışan bir motorun sabit tork ve sabit güç bölgelerini anlatır. Yüzdeler baz hıza ve referans torka göredir. Kırmızı nokta yalnızca örnek eğriyi takip eder; gerçek motorun hızlanmasını veya yük talebini göstermez.
Durdur, görseli bulunduğu noktada sabitler; Başlat, gösterimi baştan çalıştırır. Bu çizim bir üretici çalışma sınırı değildir. Özellikle düşük hızda soğutma, yüksek hızda gerilim ve mekanik sınırlar gerçek eğriyi değiştirebilir.
Baz hızın altında: Uygun motor, kontrol ve soğutma koşullarında yaklaşık sabit tork kapasitesi elde edilebilir. Bu, motorun her an kapasitesinin tamamını kullandığı anlamına gelmez. Baz hızın üzerinde: Gerilim sınırına ulaşılıp alan zayıflatmaya geçildiğinde belirli bir aralıkta yaklaşık sabit güç mümkün olabilir; kullanılabilir tork azalır. Özellikle indüksiyon motorlarında bu bölgeler, sürücüyle birlikte değerlendirilmelidir.
Motorun tork-hız eğrisi, kullanılan beslemeye ve kontrol yöntemine bağlıdır. DC motorun belirli bir beslemedeki karakteristiği ile sürücü kontrollü çalışma sınırı aynı şey değildir. Step motorlarda hızla değişen kullanılabilir tork incelenirken motor-sürücü eşleşmesi önemlidir; duruşta verilen tutma torku, yüksek hızdaki çalışma torku yerine kullanılamaz. Step ve servo motorların tork farkları da seçimde bu nedenle önem taşır.
Yükün istediği tork hızla nasıl değişir?
Konveyör gibi bazı yüklerde çalışma torku yaklaşık sabit kalabilir; hızı artırmak daha fazla güç ister. İlk hareket için gereken başlangıç torku ise çalışma torkundan farklı olabilir. Statik ve dinamik sürtünme bu farkı anlamaya yardımcı olur.
Fanlarda ve santrifüj pompalarda, benzer çalışma koşullarında yaklaşık T ∝ n² ve P ∝ n³ ilişkileri geçerlidir. Hızı yüzde 10 artırmak, bu modelde tork talebini yaklaşık yüzde 21, güç talebini yüzde 33 yükseltir. Burada hızla artan büyüklük yükün ihtiyaç duyduğu torktur. Bu kurallar bütün pompa türlerine ve her tesisat koşuluna doğrudan uygulanmaz.
Hızı değiştiren şey net torktur
Ataletin sabit olduğu basit bir modelde Tmotor − Tdirenç = J × α yazılır. J, aynı mile indirgenmiş toplam atalet; α, açısal ivme; Tdirenç ise yük ve sürtünmenin karşı torkudur. Motor torku direnç torkundan büyükse mil hızlanır; küçükse mevcut dönüş yönünde yavaşlar. Eşit olduklarında hız sabit kalabilir. Sabit hız, motor torkunun sıfır olduğu anlamına gelmez. Bu ayrım torkun mekanik sisteme etkisini açıklar.
Aynı yükü daha kısa sürede hızlandırmak genellikle daha fazla ivmelenme torku ister. S-eğrisi ve uygun hız rampası, hareket geçişlerini yumuşatmaya yardımcı olabilir. Bununla birlikte ani tork artışları kaplin, mil ve aktarım elemanlarına ek yük getirir; rampa ayarı mekanik kapasiteyle birlikte seçilmelidir.
Hız kontrolü ve tork kontrolü aynı hedefi izlemez
Hız kontrolünde amaç hedef devri korumaktır; yük değiştikçe sürücü torku sınırları içinde ayarlar. Tork kontrolünde ise hedef torktur; hız yük koşullarına göre değişebilir. Bu nedenle hız sınırı da tanımlanır. FOC vektör kontrolü ve doğrudan tork kontrolü (DTC), uygun sistemlerde tork üretimini yönetmek için kullanılır.
DTC adındaki “doğrudan” ifadesi, her sistemde mil üzerinde tork sensörü bulunduğu anlamına gelmez; tork bir motor modeli ve elektriksel ölçümlerle tahmin edilebilir. Enkoder hız ve konum geri bildirimi sağlar; tork sensörü ise mekanik torku ölçer. Sürücüdeki tork tahmini ile fiziksel tork ölçümünün farkı, tork nasıl ölçülür? sorusunda önemlidir.
Motor seçerken hangi değerleri birlikte okumalıyız?
En düşük ve en yüksek çalışma hızı, sürekli yük torku, ivmelenme torku ve çalışma süresi birlikte belirlenmelidir. Redüktör varsa yükün hız ve torku motor miline çevrilir; kayıplar da hesaba katılır. Yük ve tahvil hesabı, motor seçiminde torkun önemi ve tork-hız dengesi yazıları bu değerlendirmeyi tamamlar. Motor ve sürücü, yalnızca kW değerine göre değil, gerekli hızdaki tork kapasitesine göre seçilmelidir.