
sıfır hız nedir?
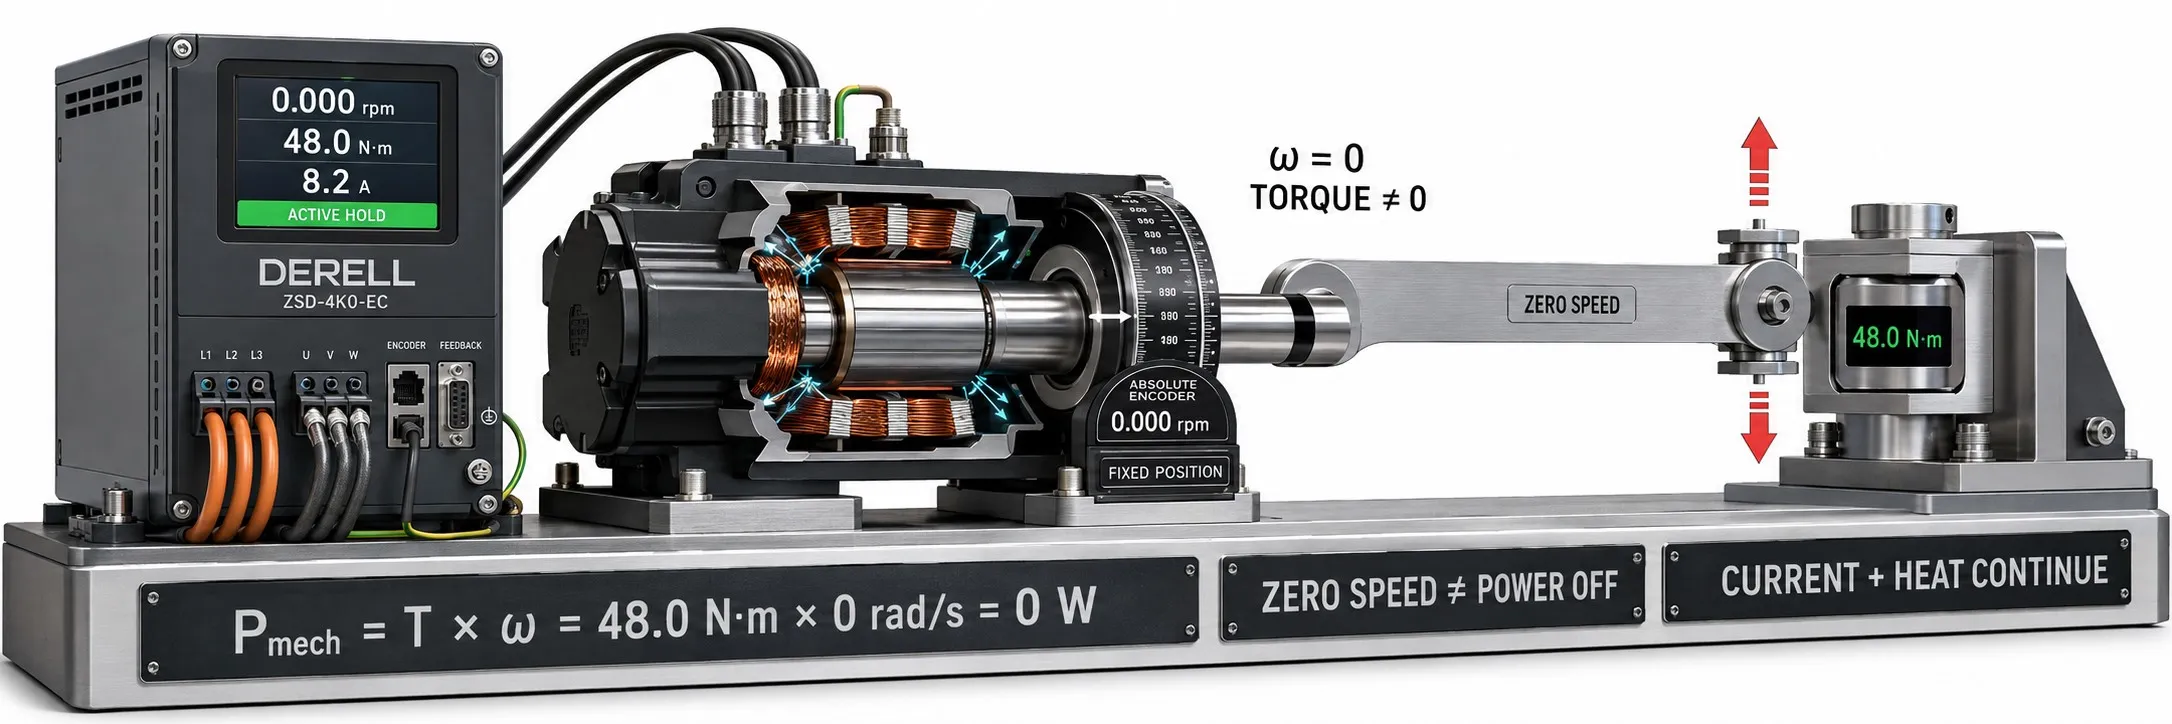
Mil dururken tork ve akım devam edebilir
Sıfır hız, Zero Speed, izlenen milin veya eksenin hızının sıfır olmasıdır. Döner bir motorda bu, 0 dev/dak anlamına gelir. Ancak motorun duruyor olması; tork üretmediğini, akım çekmediğini veya enerjisiz olduğunu göstermez. Bir sistemde hareketin durması, yükün tutulması ve elektrik enerjisinin kesilmesi ayrı durumlardır.
Örneğin yatay bir konveyör durduğunda yük yerinde kalabilir; yerçekimiyle hareket edebilen bir eksende ise motor dururken de yükü dengeleyecek tork gerekebilir. Bu nedenle “sıfır hız” bilgisi, motorun ve makinenin hangi çalışma durumunda bulunduğuyla birlikte okunur.
Editörün notu: Sıfır hızda tork sıfır olmak zorunda değildir. Döner mildeki mekanik güç P = T × ω bağıntısıyla hesaplanır. Hız sıfırken mekanik çıkış gücü sıfır olabilir; buna rağmen motor, yükü tutmak için akım çekebilir ve ısınabilir. Tork ile güç arasındaki fark, duruş durumunu doğru yorumlamanın temelidir.
Sıfır komut, 0 Hz ve gerçek duruş farklıdır
Hız referansı sıfır, kontrol sisteminin hareket istemediğini belirtir. Sürücü çıkış frekansının 0 Hz görünmesi elektriksel çıkışla ilgili bilgidir. Gerçek mil hızının sıfır olması ise mekanik durumdur. Atalet, dışarıdan gelen hareket veya eğimli bir yük nedeniyle sıfır komut verilmiş motor dönmeye devam edebilir.
Tersi de mümkündür: Motorun mili sabit dururken uygun motor kontrolü, yükü dengeleyen elektromanyetik tork üretebilir. Sürücü ekranındaki frekans, hız tahmini ve ölçülen hız aynı veri değildir. Bir dijital çıkışın “zero speed” olarak atanması durumunda, bu çıkışın hangi sinyalden türetildiği cihaz kılavuzundan kontrol edilmelidir.
Servo sistem sıfır hızda nasıl tork üretir?
Bir servo motor, etkin kontrol altında hareketsiz bir ekseni yük torkuna karşı tutabilir. Konum kontrolünde sürücü, istenen konum ile geri beslenen konum arasındaki hataya göre motor akımını düzenler. Motorun durması, sürücünün çalışmayı bıraktığı anlamına gelmez; aktif konum tutma sırasında kontrol devam eder.
Hız, tork ve konum kontrolünde verilen komutun anlamı farklıdır. Sıfır hız komutu altında tork oluşabilir; sıfır tork komutu altında ise dış kuvvet ekseni hareket ettirebilir. Örneğin 20 Nm yükü hareketsiz dengeleyen uygun bir motorun torku 20 Nm olabilirken dönme hareketine aktarılan mekanik güç 0 W'tır. Elektrik tüketimi ve kayıplar ayrıca değerlendirilir.
Her AC sürücü sıfır hızda yük tutabilir mi?
Bu yetenek motor tipine, kontrol yöntemine, geri beslemeye ve üreticinin belirttiği çalışma sınırlarına bağlıdır. Gelişmiş vektör veya doğrudan tork kontrolü, düşük hız ve sıfır hız çevresinde farklı performanslar sağlayabilir. Ancak bir sürücünün “vektör kontrollü” olarak tanıtılması, her yükte süresiz ve hassas konum tutmayı garanti etmez.
Özellikle sensörsüz çalışmada sıfır hız yakınındaki doğruluk, kullanılan algoritmayla ve motor modeliyle birlikte incelenir. Uzun süre yük tutma gereken uygulamada sürekli duruş torku ve geri besleme ihtiyacı doğrulanır. Tork artırma, torque boost ayarını yükseltmek, bu değerlendirmenin veya uygun fren sisteminin yerine geçmez.
DC enjeksiyonu ne yapar, neyi garanti etmez?
DC enjeksiyonlu frenleme, uygun sürücü ve motorlarda sargılara doğru akım uygulanarak dönmenin yavaşlatılmasına yardımcı olur. Özellikle asenkron motorun duruşundaki kalan hareketi azaltmak için kullanılabilir. Bu işlem, servo sistemin geri beslemeyle yaptığı aktif konum tutmayla aynı yöntem değildir.
DC enjeksiyonu, sıfır hızda yük tutma garantisi değildir. Asenkron motorda genel bir statik tutma freni olarak kabul edilmemelidir. Bazı sürücülerde “DC hold” gibi ayrı işlevler bulunabilir; bunların amacı ve sınırları ilgili ürün kılavuzuna bağlıdır. Enerji kesilince devam edecek bir tutma işlevi varsayılamaz.
DC enjeksiyonunda akım ve süre arttıkça motorun ısıl yükü artabilir. Bu yöntem kendiliğinden enerji tasarrufu sağlamaz ve motor ömrünü uzatma garantisi vermez. Duruş için gereken akım, uygulama süresi ve tekrar sıklığı motorun termal sınırları içinde seçilir.
Fren direnci ile mekanik frenin görevi aynı değildir
Yavaşlama sırasında oluşan fren torku, hareket enerjisinin azalmasını sağlar. Uygun sürücü sisteminde motorun geri verdiği enerji DC baraya taşınabilir; fren kıyıcı ve fren direnci bu enerjinin yönetilmesinde kullanılabilir. Direnç, mekanik olarak duran bir mili kilitleyen parça değildir.
Mekanik tutma freni ise uygun tasarımda duran yükü tutar. Bir tutma freninin her çevrimde dönen motoru durduracak servis freni olarak kullanılabileceği varsayılmaz. Fren komutu, açma-kapama süreleri ve motorun tork üretme durumu birbiriyle uyumlu olmalıdır; yalnızca “motor durdu” bitiyle bütün fren sırası tanımlanamaz.
Sürücünün sıfır hız sinyali nasıl oluşur?
Pratikte duruş algılaması çoğu cihazda bir hız penceresi ve bir doğrulama süresi üzerinden yapılır. Öğretici bir örnek olarak, hızın mutlak değeri 2 dev/dak altında 200 ms kalınca çıkışın etkinleşmesi düşünülebilir. Bunlar önerilen ayarlar veya genel standart sınırları değildir; gerçek değerler makinenin gereksinimine göre belirlenir.
Bu tür bir sinyal, ilgili ölçümün tanımlı pencereye girdiğini gösterir. Tam matematiksel sıfırı, frenin gerçekten tuttuğunu veya yükün hiç hareket etmediğini tek başına kanıtlamaz. Sınır çevresindeki titreşimler, ölçüm çözünürlüğü ve varsa histerezis de dikkate alınır.
Enkoder ve darbe izleme hangi sınırları getirir?
Geri beslemede artımlı veya mutlak enkoder kullanılabilir; resolver ve enkoder seçenekleri sürücünün desteklediği arayüzle birlikte değerlendirilir. İzleme motor milinde yapılıyorsa, kaplin veya aktarma arızasında yükün davranışı ayrıca düşünülmelidir. Gereken bilgi motorun mu, yükün mü durduğuysa ölçüm noktası buna göre seçilir.
Örnek: İzlenen girişe her devirde 60 darbe gelen bir sistem 1 dev/dak ile dönerken saniyede yalnızca bir darbe oluşur. “100 ms darbe gelmedi, motor durdu” mantığı bu hareketi yanlış yorumlayabilir. Ayrıca darbe gelmemesi; gerçek duruş, kablo kopması veya sensör arızası anlamına gelebilir. Sinyal yokluğu, tek başına güvenilir duruş kanıtı değildir.
STO, SS1 ve SOS ile karıştırılmamalı
STO, güvenli tork kesme, sürücünün tork üretmesini engelleyen güvenlik işlevidir. Hareket hâlinde etkinleştirildiğinde motor serbestçe yavaşlayabilir; dış kuvvetler veya yerçekimi yükü hareket ettirebilir. Dolayısıyla STO, sıfır hızda yük tutma veya kontrollü frenleme işlevi değildir.
SS1, kontrollü duruştan sonra STO'ya geçişle; SS2 ve SOS ise uygun sistemde kontrol etkin kalırken duruşun izlenmesiyle ilişkilidir. Normal bir sıfır hız rölesi veya sıradan PLC biti bu güvenlik işlevlerine otomatik olarak eşdeğer değildir. Acil durdurma düzeni, makinenin riskleri ve seçilen güvenlik mimarisiyle birlikte ele alınır.
STO elektriksel izolasyon sağlamaz. Motorun dönmemesi veya STO'nun etkin olması, elektrikli bölümlerin enerjisiz olduğunu göstermez. Duruş izleme, mekanik yük güvenliği ve elektriksel ayırma ayrı ayrı değerlendirilir.
Uzun süre duruşta ısınma unutulmamalı
Aktif tutma sırasında motor akımı, sargılarda kayıp oluşturur. Kendi fanıyla soğuyan bir motorda düşük hız ve duruş soğutmayı da azaltabilir. Servo uygulamasında termal yönetim için sürekli duruş torku, akım sınırları, ortam sıcaklığı ve montaj koşulları incelenir. Kısa süreli tepe torku, sürekli tutma kapasitesi olarak kullanılmaz.
İlgili sürücü ve frenleme konuları
Kontrol yöntemlerini karşılaştırmak için vektör kontrol, akı vektör kontrolü ve doğrudan tork kontrolü, DTC; komutların anlamını ayırmak için hız kontrolü ile tork kontrolü; duruş yöntemi için DC frenleme konularını inceleyebilirsiniz.
Ölçüm ve kontrol tarafında devam edin
Geri besleme için enkoderler, hareket takibi için devir bekçisi, kontrolöre aktarım için PLC giriş-çıkış modülleri, darbe hedefinin algılanması için endüktif sensörler ve motorun aşırı yük koruması için termik röleler ilgili başlıklardır.
Ürün gruplarına hız kontrol cihazları ana sayfasından ulaşabilirsiniz.
Kaynaklar
Beckhoff: duruş torku, duruş akımı ve termal tanımlar
ABB: doğrudan tork kontrolü ve düşük hız performansı
Schneider Electric: DC enjeksiyonu ve sıfır hızda tutma sınırı
Schneider Electric: DC enjeksiyonunda motor ısınması
Beckhoff: duruş penceresi, süre ve fren kontrol sırası
Beckhoff: tutma freninin kullanım sınırları