
Servo sürücü nedir ve servo motor ilişkisi?
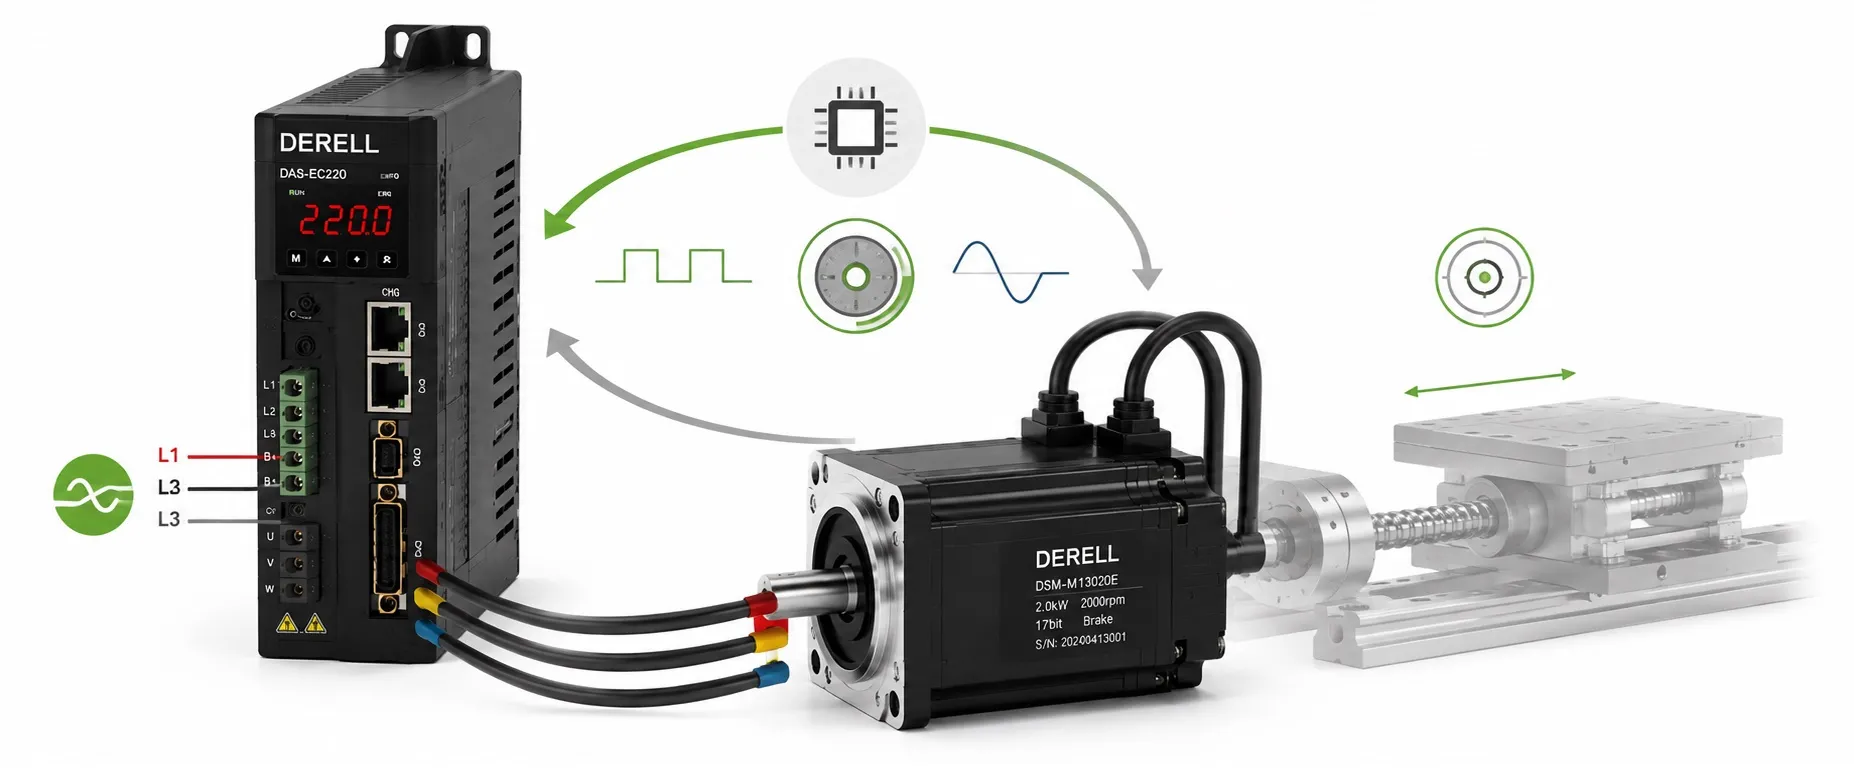
Servo sürücü, kontrolörden gelen konum, hız veya tork komutunu uygulamak için servo motorun elektriksel beslemesini düzenleyen cihazdır. Motor hareketi üretir; sürücü motor akımını yönetir; enkoder veya resolver ise gerçek hareket hakkında bilgi verir. Bu üç parçanın birlikte çalışması, servo motorun hedefe kontrollü biçimde gitmesini sağlar.
90° hedefe nasıl ulaşılır?
Aşağıdaki örnekte hedef 90° olarak sabittir. Mavi ibre gerçek konumu, kesikli çizgi hedefi gösterir. Başlat / tekrar düğmesine bas: motor ilerledikçe enkoder bilgisi geri döner ve konum hatası küçülür. Durdur düğmesi gösterimi bulunduğu yerde tutar.
Konum hatası = hedef konum − ölçülen konum. Örnek duraklarında 90° − 0° = 90°; 90° − 60° = 30°; 90° − 85° = 5°; 90° − 90° = 0° olur. Hareket öğretim amacıyla yavaşlatılmıştır; duraklar gerçek bir servo hareket profilini temsil etmez. Gerçek pozisyon kontrolünde hedef çoğunlukla zamana bağlı bir hareket profili boyunca değişir.
Komut, güç ve geri besleme: üç ayrı görev
Komut: PLC, CNC veya hareket kontrolörü istenen hareketi bildirir. Sürücüye göre pals/yön, analog referans veya EtherCAT gibi bir haberleşme yöntemi kullanılabilir. Her sürücü bütün komut yöntemlerini desteklemez.
Güç: Sürücünün güç katı, besleme enerjisini anahtarlayarak motor sargılarına uygun gerilim ve akım uygular. Bu, komut kablosundaki sinyalin motor enerjisine dönüşmesi anlamına gelmez. Tork kontrolünde, uygun çalışma bölgesinde tork üreten akım bileşeni ile motor torku yaklaşık orantılıdır.
Geri besleme: Enkoder veya resolver rotorun konumu hakkında bilgi sağlar; hız bu bilginin zaman içindeki değişiminden elde edilebilir. Enkoder doğrudan tork ölçmez. Akım kontrolü için sürücü içindeki akım ölçümü kullanılır; gerçek yük torkunun ayrıca ölçülmesi gerekiyorsa uygun tork sensörü gerekir.
Konum, hız ve akım döngüleri
Tipik bir servo yapısında konum döngüsü konum farkından hız isteği üretir; hız döngüsü hız farkından akım/tork isteği üretir; akım döngüsü motor akımını düzenler. İçteki akım döngüsü genellikle daha hızlıdır. Hız, tork ve pozisyon kontrolü bu yüzden aynı iş değildir; seçilen kontrol modu hangi döngülerin kullanılacağını etkiler.
Bu döngülerin tamamı her sistemde sürücünün içinde bulunmaz; bazı görevler kontrolörde yürütülür. Kontrol de her zaman tek bir “PID” bloğu değildir: modele göre P/PI düzenleyiciler, ileri besleme ve filtreler kullanılır. Sürücü ayarları ile dinamik performans birlikte değerlendirilmelidir.
Hedefe geldiğinde motor ne yapar?
Hızın sıfır olması, akımın sıfır olması demek değildir. Motor dış bir yüke karşı konum tutuyorsa, konum hatası küçükken de tork üretebilir ve ısınabilir. Ani yük değişiminde kontrol sistemi hareket sapmasını azaltmaya çalışır; başarısı motorun tork sınırlarına, ayarlara ve mekaniğe bağlıdır.
Hassasiyet ve doğruluk yalnız enkoder çözünürlüğüyle belirlenmez. Redüktör boşluğu, bağlantı esnekliği, yük ataleti ve geri besleme sinyalindeki gürültü sonuçları etkiler. Motor enkoderi milin doğru yerde olduğunu gösterebilir; bu, boşluklu bir mekanizmada yükün de tam doğru yerde olduğunu garanti etmez.
Motor ile sürücü nasıl eşleştirilir?
Motor ve sürücü seçerken yalnız aynı kW değerine bakılmaz. Besleme gerilimi, sürekli/tepe akım, motor tipi, geri besleme protokolü, bağlantı uçları ve motor parametreleri uyumlu olmalıdır. Özellikle kalıcı mıknatıslı motorlarda elektriksel rotor açısı ve faz sırası doğru tanımlanmalıdır. Aynı soket görünümü uyumluluk kanıtı değildir.
Yük ve motor seçimi ile yük ataleti ve aktarma oranı birlikte hesaplanır. Bakımda güç ve geri besleme kabloları, konnektörler ve mekanik bağlantılar kontrol edilir. Yavaşlamada oluşan enerji için rejeneratif frenleme kapasitesi ayrıca değerlendirilir; her sürücü bu enerjiyi şebekeye geri vermez.
Teknik kaynaklar: Kollmorgen — kontrol döngüleri · Beckhoff — servo kontrol yapısı · Kollmorgen — servo ayarı · Kollmorgen — güç ve geri besleme · Kollmorgen — komütasyon ve faz eşleştirme