
Servo Sistemlerde Üst Seviye Kontrol Yaklaşımları
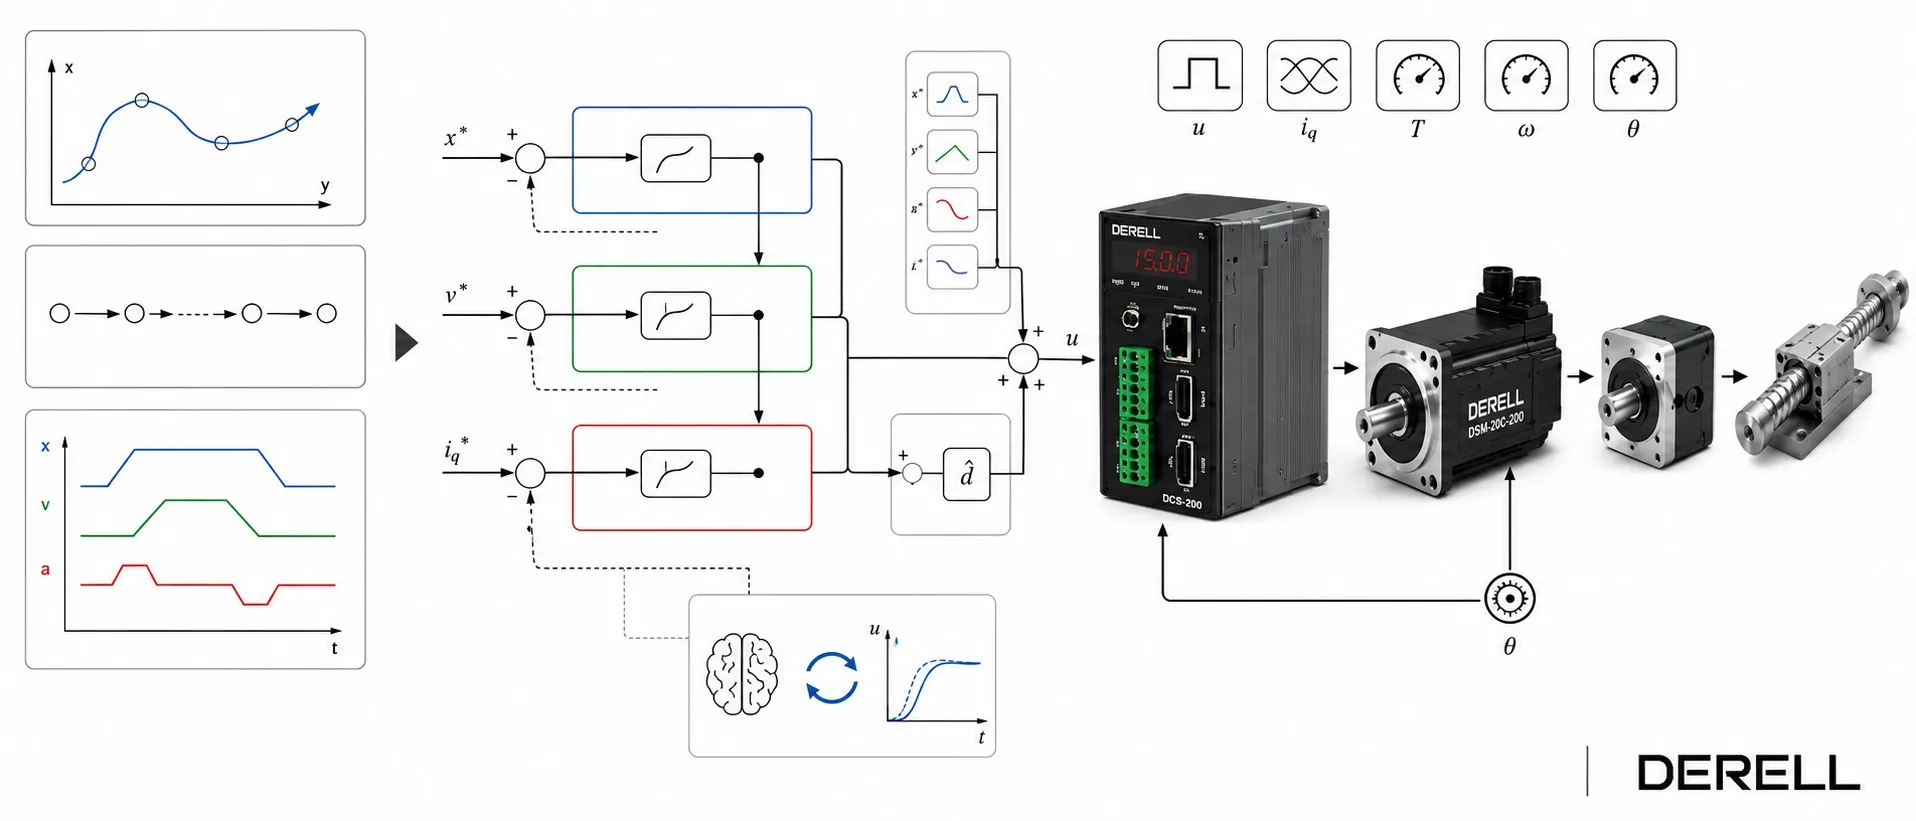
Servo Sistemlerde Üst Seviye Kontrol Yaklaşımları
Bir servo motorun güçlü olması, eksenin hedefe hızlı ve kararlı yerleşeceği anlamına gelmez. Servo tuning; motor, sürücü, geri besleme ve mekanik yükün birlikte doğru tepki vermesi için yapılan kontrol döngüsü ayarıdır. Bu sayfa, Advanced Motion Controls (AMC) teknik kaynakları üzerinden kararlı hareket, düşük hız performansı ve frenleme enerjisi konularını açıklamaktadır.
1. Akım, hız ve pozisyon döngüsü ne yapar?
Yaygın bir kaskat yapıda dıştaki pozisyon döngüsü hız talebini, hız döngüsü ise akım/tork talebini oluşturur. İçteki akım döngüsü, motor akımını düzenler. Ancak her uygulama üç döngüyü de kullanmaz; bazı döngüler harici hareket kontrolöründe kapatılır.
| Döngü | Basit karşılığı | İzlenen değer |
|---|---|---|
| Akım | Motor ne kadar kuvvetle çalışacak? | Akım komutu ve ölçülen akım |
| Hız | Ne kadar hızlı hareket edecek? | Hız komutu ve ölçülen hız |
| Pozisyon | Hangi noktaya yerleşecek? | Hedef konum ve ölçülen konum |
Tork kontrolü ile hız veya pozisyon kontrolünün ayar ihtiyacı farklıdır. Kullanılan yapıda genel yaklaşım önce akım, ardından hız, sonra pozisyon tepkisini doğrulamaktır. Üreticinin motor tanımlama ve komütasyon sırası esas alınmalıdır.
2. Yumuşak başlangıç, tuning ile aynı şey değildir
Hareket profili eksenin nasıl hızlanacağını belirler; tuning ise eksenin bu komutu ne kadar iyi takip edeceğini belirler. İvme hızın, jerk ise ivmenin değişim hızıdır. Uygun S eğrisi ve jerk sınırlaması kalkış-duruş geçişlerini yumuşatarak mekanik darbeyi azaltabilir. Bu işlem akım sınırını düşürmekle aynı değildir.
Profilin sürücüde mi yoksa üst kontrolörde mi üretildiği çalışma moduna bağlıdır. Daha yumuşak geçiş, hareket süresini de uzatabilir; dinamik performans için çevrim süresi ile mekanik zorlanma birlikte değerlendirilmelidir.
3. Yanlış ayarı nasıl anlarsınız?
Pozisyon aşımı (overshoot), hedefin geçilmesidir. Yerleşme süresi, eksenin belirlenen hata bandına girip orada kalmasına kadar geçen süredir. Tiz ses, salınım, yüksek akım veya takip hatası ayar problemi gösterebilir; fakat mekanik titreşim, kablolama, komütasyon, geri besleme ve sürtünme de incelenmelidir. Küçük makine mutlaka düşük ataletli veya kolay ayarlanabilir demek değildir.
Basit örnek: Hedef 100,00 mm iken eksen önce 100,60 mm'ye gidip geri geliyorsa, 0,60 mm aşım vardır. İkinci ayarda hedefe 0,10 saniyede daha erken ulaşması, sonrasında uzun süre sallanıyorsa başarı değildir. Komut ve ölçülen konumu aynı zaman ekseninde karşılaştırın; takip hatası, yerleşme süresi ve akım birlikte değerlendirilmelidir. Bu değerler açıklama amaçlıdır, AMC ürün testi değildir.
4. Otomatik ayar, manuel ayar ve ileri besleme
Auto-tune, desteklenen sistemlerde başlangıç ayarını hızlandırabilir. AMC'nin ACE yazılımı belirli FlexPro modellerinde otomatik döngü ayarı sunar; bu destek bütün ürünlere genellenmemelidir. DriveWare ise uyumlu dijital sürücülerde ölçüm ve ayar araçları sağlar. AxCent analog sürücülerde ayar yöntemleri modele göre DIP anahtarları ve potansiyometreler gibi donanım araçlarını kullanabilir.
Manuel ince ayarda tek parametreyi değiştirip aynı testi tekrarlamak karşılaştırmayı kolaylaştırır. İleri besleme (feedforward), bilinen hareket komutundan yararlanarak takip gecikmesini azaltmaya yardımcı olur; kararsız geri besleme döngüsünün yerine geçmez. Otomatik ayar sonrasında gerçek yükle doğrulama yapmak, hız-tork-pozisyon kontrolünün uygulamada nasıl çalıştığını gösterir.
5. Düşük hızda neden dalgalanma olur?
Çok düşük hızda sürtünme, motorun cogging etkisi ve geri besleme çözünürlüğü daha görünür hale gelebilir. Kazancı artırmak her zaman doğru çözüm değildir. AMC'nin uygun dijital sistemlerinde Low Speed Smoothing gibi araçlar düşük hız tepkisini iyileştirmek için kullanılabilir. Filtreleme ölçüm dalgalanmasını azaltırken kontrol tepkisini de değiştirebilir; daha fazla filtre her zaman daha iyi hareket demek değildir. Sürtünme veya cogging kompanzasyonu gibi özelliklerin desteği ayrıca modelden doğrulanmalıdır.
6. Rejeneratif enerji: Frenleyen eksenin enerjisi nereye gider?
Yavaşlayan veya yük tarafından sürülen motor, mekanik enerjiyi elektrik tarafına geri aktarabilir. Bu rejeneratif enerji için uygun yol yoksa DC bara gerilimi yükselir ve aşırı gerilim hatası oluşabilir. Mesele yalnızca makinenin küçük olması değildir; geri dönen enerji, bara kapasitesi ve güç kaynağının davranışı belirleyicidir.
Shunt regülatörü veya uygun frenleme devresi, desteklenen yapıda fazla enerjiyi dirençte ısıya dönüştürebilir. AMC dahili shunt devresi bulunan modeller ve harici shunt seçenekleri sunmaktadır. Seçimde bara gerilimi, sınırlama eşiği, tepe enerji ve ortalama güç kontrol edilir. Ortak bara üzerinden enerji paylaşımı veya şebekeye geri besleme ise uygun sistem mimarisi gerektirir. Elektriksel frenleme ile yükü enerji kesilince tutan mekanik fren farklı görevler yapar.
7. Ayarın başarılı olduğunu nasıl doğrularsınız?
Önce motor ve geri besleme bilgilerini, akım sınırlarını, mekanik bağlantıları ve hareket sınırlarını doğrulayın. Test hareketi makinenin izin verdiği mesafe ve yük koşullarında yapılmalıdır. Sonra hafif/ağır yük, iki hareket yönü, düşük/yüksek hız ve tekrarlayan duruşlarda komut, gerçek hareket, akım ve bara gerilimini kaydedin. Seçim parametreleri veya redüktör özellikleri değişirse mevcut ayarın uygunluğu yeniden kontrol edilir.
Kabul ölçütü: Makinenin istediği hassasiyet ve çevrim süresi sağlanırken aşırı salınım, gereksiz akım veya tekrarlayan hata oluşmamasıdır. Kullanılan parametre dosyasını ve test koşullarını kaydedin; yalnızca motorun boşta düzgün dönmesine bakarak ayarı tamamlanmış saymayın.
Advanced Motion Controls (AMC) — resmi ürün ve teknik kaynaklar
AMC'nin servo sürücü ailelerini ve aksesuarlarını Advanced Motion Controls servo drives sayfasında inceleyebilirsiniz. Özellik, uyumluluk ve ayar adımları için seçilen modelin güncel dokümanını esas alın.
Teknik okuma: Kontrol döngüsü ayarı · FlexPro otomatik ayar · ACE kılavuzu · DriveWare hızlı başvuru · AxCent analog sürücüler · Shunt regülasyonu · Güç kaynağı seçimi · Kurulum ve ayar hataları.