
Servo sistemlerde geri besleme mekanizmaları (encoder, resolver) nasıl çalışır?
Motorun nerede olduğunu bilmek, hareketi doğru yönetmek
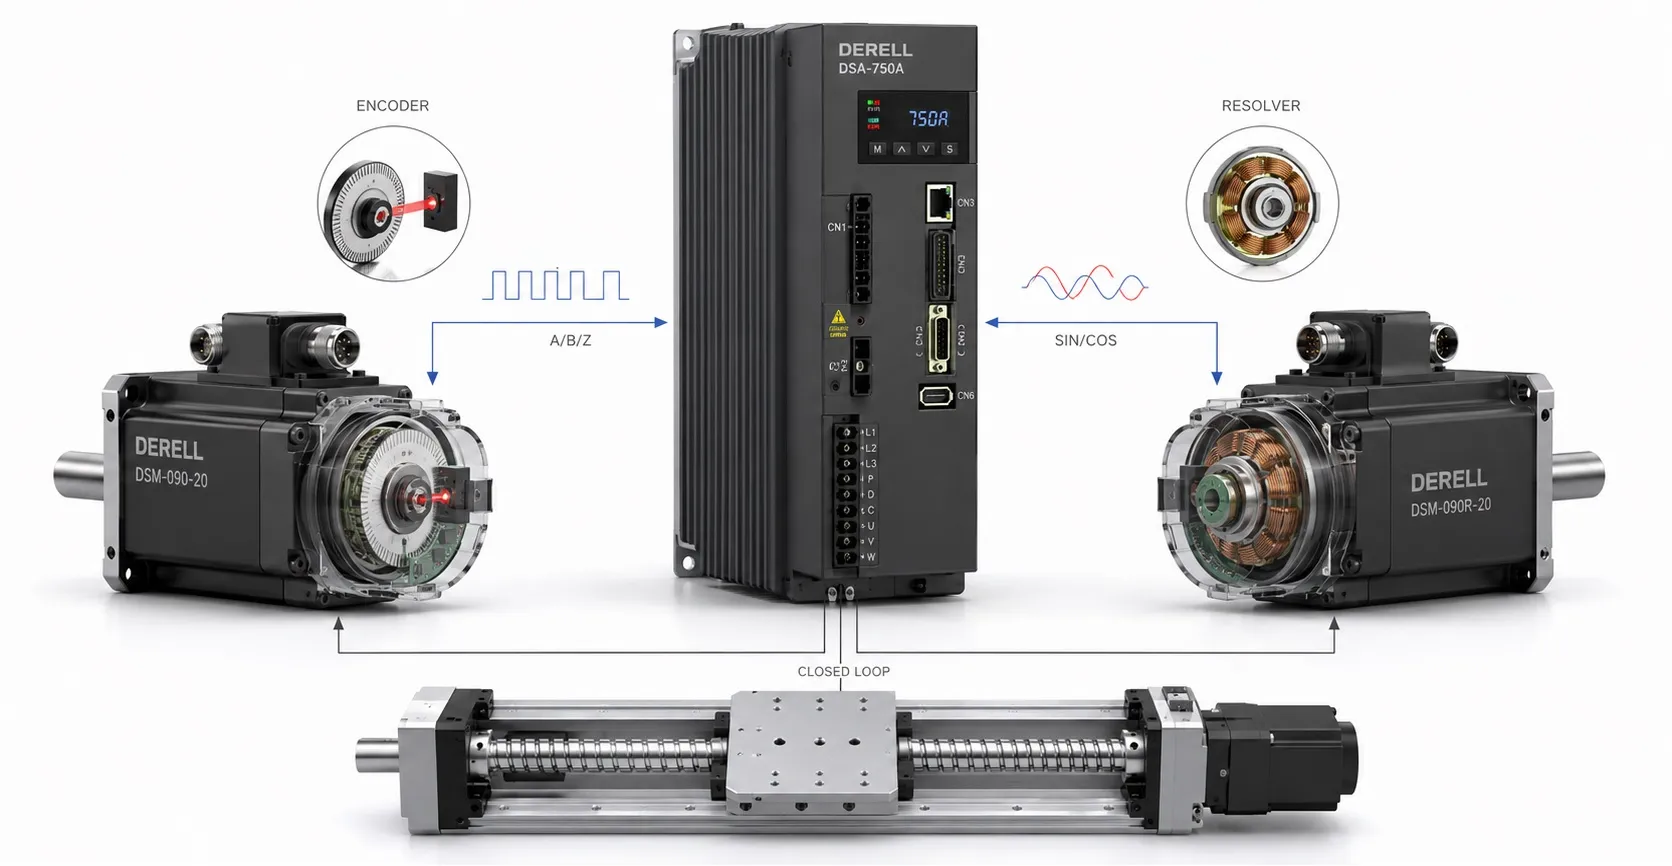
Servo sistemlerde geri besleme, istenen hareket ile ölçülen hareketin karşılaştırılmasını sağlar. Servo sürücü, motorun veya yükün konumunu encoder ya da resolver üzerinden izler; farkı azaltacak komutlar üretir. Döner sensörlerde bu ölçüm, bağlı olduğu milin hangi açıda bulunduğunu gösterir. Hız ise çoğunlukla konumun zaman içindeki değişiminden veya geri besleme işleme devresinden elde edilir.
Kapalı çevrimde ölçüm nasıl kullanılır?
Konum kontrolünde hedef ile gerçek konum arasındaki fark takip hatasıdır. Örneğin hedef 90°, ölçüm 88° ise hata +2° olur. Kontrol yapısı bu hatadan hız, ardından tork üreten akım talebi oluşturabilir; motor ilerledikçe ölçüm tekrar güncellenir. Konum, hız ve tork döngüleri bu işi farklı katmanlarda yürütür. Encoder veya resolver motor akımını doğrudan ölçmez. Hız ve tork kontrolünde sürücünün akım sensörleri ayrı geri besleme sağlar. Rotor açısı, fırçasız motorda komütasyonun, yani faz akımlarının rotor konumuna uygun yönetilmesinin de temelidir.
Encoder: hareketi okunabilir bir sinyale dönüştürür
Encoder, yani enkoder, dönme açısını veya doğrusal konumu elektriksel bilgiye çevirir. Optik ve manyetik enkoderler farklı algılama yöntemleri kullanır. Çıkış darbeli, analog sinüs/kosinüs veya dijital haberleşme biçiminde olabilir. Algılama yöntemi, sinyal biçimi ve mutlak/artımlı ölçüm farklı özelliklerdir; “manyetik” demek kendiliğinden “mutlak” demek değildir.
Artımlı enkoderde A, B ve Z ne anlatır?
Yaygın A/B enkoderde iki kanal, bir sinyal periyodunun dörtte biri kadar kaydırılmıştır. Hangi kanalın önce değiştiği yönü, geçişlerin sayısı hareket miktarını gösterir. 2.000 periyot/tur üreten bir enkoder, x4 değerlendirmeyle 8.000 sayım/tur verir; 90° dönüş 2.000 sayımdır. Üreticinin PPR/CPR tanımını kontrol edin. Z işareti genellikle tur başına bir referans darbesidir; tek başına makinenin sıfır noktası değildir. Çıkış tipi ve line driver alıcıyla uyumlu olmalıdır.
Mutlak enkoder açılışta neyi bilir?
Mutlak enkoder, ölçüm aralığındaki konumu benzersiz bir değerle bildirir. Single-turn tür bir tur içindeki açıyı; multi-turn tür ayrıca belirtilen aralıkta tur bilgisini verir. Enerji kesikken tur bilgisinin korunması veya güncellenmesi tasarıma bağlıdır. Artımlı sistemde saklanan son sayı, enerjisizken yapılan hareketi kendiliğinden izleyemez. Mutlak sensör başlangıç bilgisini kolaylaştırır; fakat mekanik sıfırın tanımlanması, ofset veya home işlemi makinenin yapısına göre yine gerekebilir.
Resolver: açıyı iki analog kanal üzerinden taşır
Resolver, manyetik kuplajla çalışan bir açı sensörüdür. Sürücü uygun bir AC uyarma sinyali uygular; iki çıkışın genliği rotor açısının sinüsü ve kosinüsüyle değişir. İşleme devresi taşıyıcıyı ayırır ve açıyı çözer; birçok dönüştürücü bunu izleme döngüsü ile yapar. Basitleştirilmiş, normalize edilmiş değerlerde 45° için sinüs ve kosinüs yaklaşık +0,707’dir. 135° için sinüs yine +0,707, kosinüs ise −0,707 olur. İki kanalın birlikte okunması, bu açıları ayırt etmeyi sağlar.
Tek ölçüm çevrimi/tur veren resolver bir tur içindeki açıyı ayırt edebilir; çok kutuplu türlerde aynı sinyal çifti mekanik tur içinde tekrarlanabilir. Resolver tek başına çok turlu konum hafızası değildir. Dayanıklı yapısı zorlu ortamlar için uygun olabilir; gerçek doğruluk ve hız sınırı sensörle birlikte dönüştürücüye de bağlıdır.
Motor açısı ile yük konumu aynı ölçüm değildir
Motor üzerindeki sensör, motor milini izler. Aktarma oranı ve vida adımı kullanılarak yük konumu hesaplanabilir; ancak kaplin esnemesi, boşluk veya kayma bu hesabın dışında kalabilir. Lineer enkoder yükün doğrusal konumunu doğrudan ölçebilir. Uygun çift geri beslemeli yapıda motor sensörü komütasyon ve hız için, yük sensörü konum kontrolü için kullanılabilir. Böyle bir düzen, sürücü desteği ve uygun döngü ayarı gerektirir.
Yüksek bit sayısı neden tek başına yeterli değildir?
17 bit tek tur ölçüm, 131.072 ayrı konum değeri ve yaklaşık 0,00275° teorik adım demektir. Bu sayı, aynı büyüklükte ölçüm hatası veya makine doğruluğu garantilemez. Çözünürlük, doğruluk ve tekrarlanabilirlik ayrı değerlendirilir. Montaj kaçıklığı, sıcaklık, sensör hatası ve işleme gecikmesi sonucu etkiler. Elektronik dişli komut ölçeğini değiştirir; fiziksel ölçüm doğruluğunu artırmaz.
Devreye almada ne doğrulanmalı?
Motor ve sürücü seçiminde geri besleme protokolü, besleme, pin dizilimi ve ölçüm çözünürlüğü eşleşmelidir. Resolver için uyarma özellikleri, dönüşüm oranı ve kutup bilgisi de önemlidir. Sürücü yapılandırmasında yön, ölçek ve komütasyon ofseti üreticinin prosedürüne göre doğrulanır. Ekranlama ve sinyal filtreleme ölçümü korur; auto-tune yanlış kablolamayı düzeltmez. Son kontrolde gerçek yük hareketi, takip hatası ve geri besleme alarmları birlikte değerlendirilmelidir.
Teknik kaynaklar
Kollmorgen — Incremental encoder
HEIDENHAIN — Absolute and incremental encoders
Analog Devices — Resolver-to-digital conversion
Kollmorgen — Resolver signal processing
Kollmorgen — Current feedback and commutation
HEIDENHAIN — Motor-side and load-side measurement