
Frekans nasıl ölçülür?
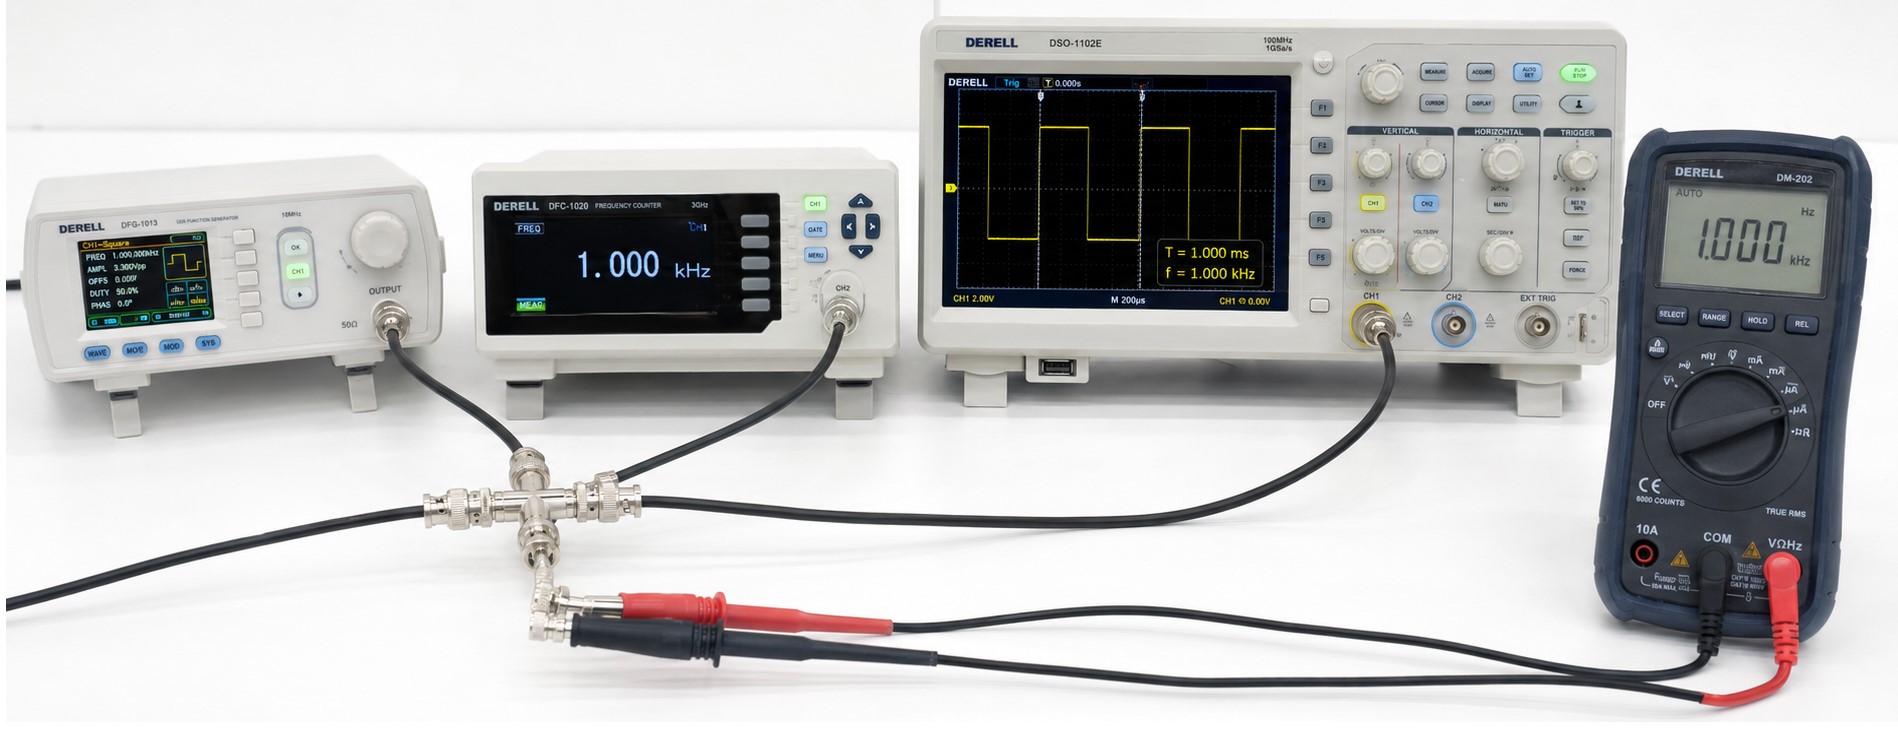
Doğru ölçüm, doğru sinyali seçmekle başlar
Merhaba dostlar, frekans, tekrarlanan bir olayın saniyedeki çevrim sayısıdır ve hertz (Hz) ile ifade edilir. Elektriksel sinyallerde multimetre, osiloskop veya frekans sayacı; dönme hareketinde ise enkoder, takometre veya stroboskop kullanılabilir. Önce neyi ölçeceğimizi belirlemeliyiz: şebekenin frekansını mı, bir sensörün darbelerini mi, motor milinin dönüşünü mü?
İki temel bağıntı işimizi kolaylaştırır: f = N / Δt ve f = 1 / T. Burada N çevrim sayısı, Δt sayım süresi, T ise bir tam çevrimin süresidir. Örneğin iki saniyede 100 çevrim sayılırsa sonuç 50 Hz olur. Aynı sinyalin periyodu 20 ms = 0,020 saniyedir. Bu örnekler kararlı, periyodik bir sinyal içindir.
Editörün notu: Ekranda Hz yazması, aradığınız frekansın ölçüldüğünü tek başına göstermez. Bir motor sürücüsünde temel çıkış frekansı, PWM taşıyıcı frekansı ve milin mekanik dönüş frekansı farklı büyüklüklerdir. Beklenmedik bir sonuçta ilk kontrol, cihazın hangi sinyal bileşenini saydığı olmalıdır.
Multimetreyle pratik ölçüm
Frekans işlevi bulunan bir multimetre kullanırken siyah prob COM, kırmızı prob üreticinin belirttiği V/Ω/Hz girişine takılır. Cihaza göre doğrudan Hz konumu veya AC gerilim konumundaki Hz tuşu seçilir. Gerilim üzerinden ölçümde problar sinyalin iki noktası arasına paralel bağlanır; akım girişleri bu bağlantı için kullanılmaz. Bağlamadan önce gerilim sınırı, ölçüm kategorisi ve probların uygunluğu kontrol edilir.
Her multimetrenin frekans aralığı, giriş hassasiyeti ve tetikleme eşiği farklıdır. Çok küçük genlik, gürültü veya bozuk dalga şekli yanlış ya da kararsız okumaya yol açabilir. True RMS özelliği, tek başına frekans ölçümünün veya sürücü çıkışına uygunluğun garantisi değildir. Şebeke ve güç devrelerindeki canlı ölçümler, uygun ekipmanla yetkin kişilerce yapılmalıdır.
Frekans sayacı: darbeleri saymak veya periyodu ölçmek
Doğrudan sayımda cihaz, bilinen bir kapı süresinde aynı yöndeki kenarları sayar. Örneğin 0,1 saniyede 1.000 darbe, 10 kHz demektir. İdeal sayım adımı yaklaşık 1 / kapı süresi olduğundan daha uzun süre daha ince çözünürlük sağlar; değişimin ekrana yansımasını da yavaşlatır. Cihazın izin verilen sayma frekansı aşılmamalıdır.
Düşük frekansta kısa bir pencerede az darbe yakalanır. Bu durumda cihaz, bir veya birkaç çevrimin süresini hassas saatle ölçüp frekansı hesaplayabilir; bu yaklaşım karşılıklı, yani reciprocal ölçüm olarak bilinir. Her iki yöntemde de zaman tabanının doğruluğu ve tetikleme kalitesi önemlidir. Ekrandaki basamak sayısı, gerçek doğrulukla aynı şey değildir.
Osiloskopta bir tam çevrimi görmek
Osiloskop, sayısal sonucun yanında dalga şeklini de gösterir. Kararlı tetikleme sağlandıktan sonra ardışık iki yükselen kenar veya aynı yöndeki iki sıfır geçişi arasındaki T periyodu ölçülür. Örneğin yatay ölçek 5 ms/bölme ve bir çevrim dört bölmeyse T = 20 ms, dolayısıyla f = 50 Hz bulunur. Prob oranı, gerilim ölçeği, örnekleme hızı ve bant genişliği sinyale uygun seçilmelidir.
Toprak referanslı masa tipi osiloskobun prob şasesi, şebeke fazına veya sürücünün motor çıkışına bağlanmaz. Bu noktalarda uygun gerilim ve kategori değerlerine sahip diferansiyel prob veya uygun izole girişli cihaz gerekir. Osiloskobun koruma toprağı sökülerek ölçüm yapılmaz.
Sıfır geçişlerini sayarken iki kat hatasına dikkat
Temiz ve sıfır merkezli bir sinüs dalgası her çevrimde sıfırdan iki kez geçer. Her iki yöndeki geçişler sayılıyorsa f = geçiş sayısı / (2 × süre) kullanılır. Yalnızca yükselen geçişler sayılıyorsa ikiye bölünmez. Gürültü, eşik çevresinde fazladan geçiş üretebilir; uygun filtre ve histerezis gerekir. DC ofsetli veya bozulmuş sinyallerde sıfır geçiş yöntemi ayrıca değerlendirilmelidir.
Motor sürücüsünde hangi frekans okunuyor?
Bir frekans invertörünün çıkışı PWM darbelerinden oluşur. Örneğin motor için oluşturulan temel frekans 40 Hz iken taşıyıcı frekans birkaç kilohertz olabilir. Sıradan bir ölçü aleti anahtarlama frekansını veya gürültü kaynaklı geçişleri algılayabilir. Temel frekans için üreticinin bu amaçla onayladığı VFD ölçüm modu veya alçak geçiren filtre kullanılmalıdır.
Ölçüm, sürücünün gerçek çıkış frekansı göstergesiyle karşılaştırılır; yalnızca frekans referansına bakılmaz. Rampa veya sınırlamalar nedeniyle komutla çıkış farklı olabilir. Motorun anma frekansı da o anda uygulanan frekans değildir. Ayrıca elektriksel Hz doğrudan dev/dak değildir: kutup sayısı ve asenkron motordaki kayma dikkate alınır; gerçek mil devri ayrı ölçülebilir.
Enkoder darbelerinden motor devrini hesaplamak
Bir artımlı enkoderin tek kanalında tur başına P darbe üretiliyorsa n = 60 × f / P bağıntısı kullanılır. Örneğin A kanalında tur başına 1.000 darbe veren enkoderden 25.000 Hz okunuyorsa mil hızı 1.500 dev/dak olur. Enkoder çıkış tipi ve gerilim seviyesi ölçüm girişine uygun olmalıdır.
Enkoder okuyucularında A/B kanallarının dört kenarını değerlendiren x4 sayım, tek kanalın darbe frekansıyla aynı sayım oranını vermez. Tur başına darbe ile tur başına işlenen sayım birbirine karıştırılmamalıdır. Bir devir sensörü dişli üzerindeki her dişi algılıyorsa P, bir turda görülen diş sayısıdır; yüksek çözünürlüklü enkoderlerde ise yüksek devirde giriş frekansı hızla büyür.
FFT ile temel bileşeni ve harmonikleri ayırmak
Bir sinyal birden fazla bileşen taşıyorsa frekans spektrumu incelenir. FFT, örneklenen sinyalin frekans bileşenlerini gösterir. Böylece temel bileşen, harmonikler ve parazitler ayrı değerlendirilebilir; ses sinyallerinde de aynı yaklaşım kullanılır. Spektrumdaki en yüksek tepe her zaman aranan temel frekans değildir.
Örnekleme hızı yetersizse yüksek frekanslı bileşenler daha düşük frekanstaymış gibi görünebilir; buna aliasing denir. Bant sınırlama ve uygun örnekleme birlikte düşünülmelidir. FFT'nin doğal frekans aralığı yaklaşık Δf = 1 / kayıt süresi olur; pencere seçimi de tepe biçimini etkiler. Daha fazla ekran basamağı bu sınırları ortadan kaldırmaz.
Diğer yöntemler ne zaman kullanılır?
Frekans-gerilim dönüştürücü, frekansı ölçekli bir analog gerilime çevirir. Örneğin tasarım gereği 0–1.000 Hz, 0–10 V aralığına karşılık geliyorsa 2,5 V yaklaşık 250 Hz demektir. Ölçekleme, ofset, filtreleme ve kalibrasyon sonucu etkiler; yalnızca voltmetre bağlamak yeterli değildir.
PLL, girişle faz ilişkisini kilitleyerek sinyali takip edebilir. Frekansın belirlenmesi, kullanılan osilatörün, bölücü oranlarının ve referansın bilinmesine bağlıdır; PLL tek başına evrensel bir frekans ölçer değildir. Heterodin yöntemde ise sinyal bilinen yerel osilatörle karıştırılarak daha kolay ölçülebilen bir ara frekansa taşınır. Bu teknikler haberleşme sistemlerinde kullanılır; frekans modülasyonlu sinyallerde taşıyıcı frekansı ile frekansın zamana göre değişimi ayrıca ayrılır.
Stroboskop, dönen parçayı ayarlanabilir ışık darbeleriyle durağanmış gibi gösterir. Ancak benzer görüntü dönüş hızının katlarında veya alt katlarında da oluşabilir. Tek referans işaretiyle ve farklı flaş ayarlarıyla doğrulama yapılmalıdır. Durağan görünen parça gerçekte dönmeye devam eder.
Ölçüme nereden başlamalı?
Kararlı ve cihazın sınırları içindeki tek frekanslı sinyal için Hz işlevli multimetre pratik olabilir. Dalga şeklini ve hatalı tetiklemeyi görmek için osiloskop, hassas darbe ölçümü için frekans sayacı, bileşenleri ayırmak için FFT veya spektrum analizörü seçilir. Sonuç kaydedilirken ölçüm noktası, yük durumu, cihaz modu ve kullanılan filtre de belirtilmelidir.
İlgili konular: Frekansın önemi, frekans ve dalga boyu ilişkisi, yüksek ve düşük frekans arasındaki farklar.
Kaynaklar
NI: Sayaçla frekans ölçüm yöntemleri.
Fluke: Multimetreyle frekans ölçümü; sürücü çıkışında filtreli ölçüm.
Tektronix: Osiloskopla periyot ve frekans ölçümü; FFT, harmonikler ve aliasing; toprak referansı ve güvenli diferansiyel ölçüm.
Texas Instruments: LM2907/LM2917 frekans-gerilim dönüştürme ilkesi.
Keysight: PLL çalışma ilkesi.
BBE: Stroboskopla devir ölçümü ve yanıltıcı durağan görüntüler.