
Robot yapmak istiyorum!!
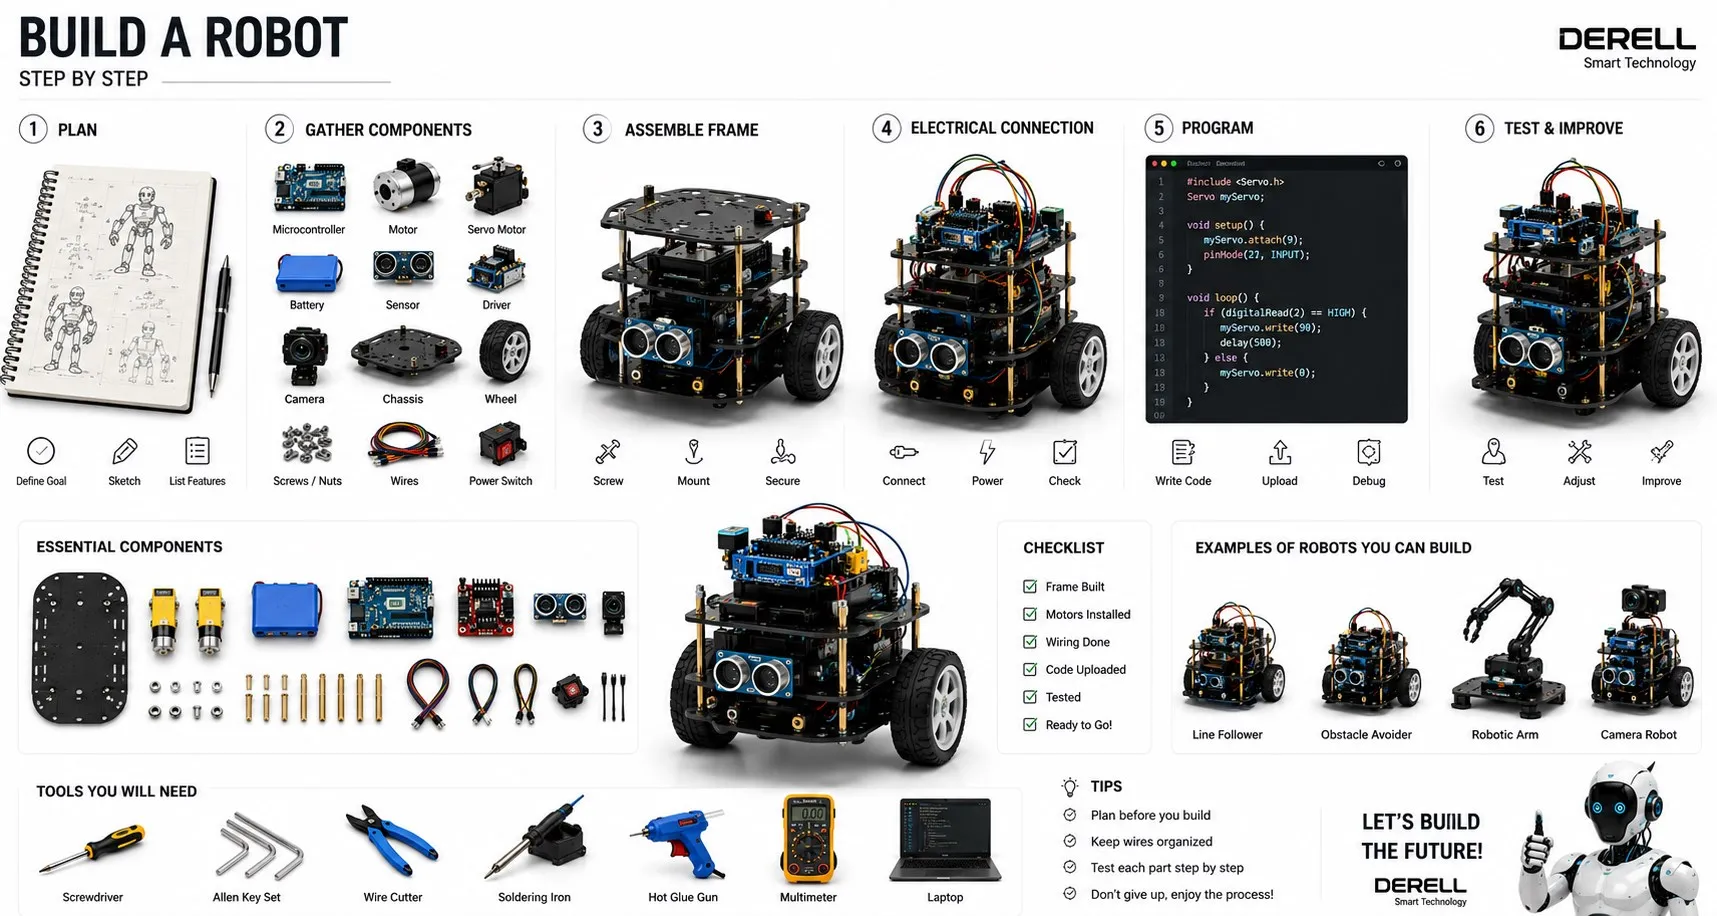
Robot yapmak istiyorum: Nereden başlamalıyım?
Merhaba değerli meslektaşlarımız,
Kendi robotunuzu yapmak, elektronik, mekanik ve yazılımı aynı projede öğrenmenin güzel bir yoludur. Başlangıç için ölçülebilir bir görev seçin: başlatma komutuyla ilerleyen ve engel algıladığında duran küçük bir robot gibi. Böyle bir proje, robotiğin temelini somutlaştırır: çevreden bilgi almak, bu bilgiyi değerlendirmek ve bir hareket üretmek.
1. Görevi ve başarı ölçütünü belirleyin
“Robot yapacağım” yerine, “Düz zeminde yavaş ilerleyecek, önündeki engeli algılayacak ve yeniden başlatılana kadar duracak” diye yazın. Çalışma ortamı, robotun boyutu, taşıyacağı yük ve beklenen pil süresi parça seçimini etkiler. Robot türlerini karşılaştırırken ilk projenizin kapsamını bu görevle sınırlayın.
Başarı ölçütünüz, aynı davranışı art arda tekrarlayabilmesi olsun. Motorun bir kez dönmesi ile robotun düzenli çalışması farklı sonuçlardır. Algılama, karar ve hareket birlikte doğrulanmalıdır.
2. Temel parçaları görevle eşleştirin
İki tekerlekli örnek için başlangıç parça grubu; iki redüktörlü DC motor, tekerlekler ve bir destek tekerleği, şasi, mikrodenetleyici kartı, uygun iki kanallı motor sürücü modülü, mesafe sensörü, besleme ve bağlantı elemanlarından oluşabilir. Robotun ana bileşenlerini böylece görevleriyle birlikte öğrenirsiniz.
Kontrol kartı karar verir; motor sürücüsü motora gereken elektrik gücünü yönetir. Sensörler ve aktüatörler ise çevre ile fiziksel bağlantıyı kurar. Satın almadan önce parçaların elektriksel ve mekanik uyumunu kontrol edin; yalnızca soketlerin birbirine uyması yeterli değildir.
3. Mikrodenetleyici ile bilgisayarı ayırın
Arduino Uno gibi mikrodenetleyici kartları ve Raspberry Pi Pico, sensör okuma ve motor kontrolü gibi görevler için kullanılabilir. Arduino tarafında C++ temelli geliştirme, Pico tarafında ise C/C++ veya MicroPython seçenekleri bulunur. Raspberry Pi 4/5 ise işletim sistemi çalıştırabilen bir tek kart bilgisayardır; Pico ile aynı sınıfta değildir.
Kamera işleme veya gelişmiş bir arayüz gerektiğinde bilgisayar eklemek anlamlı olabilir. İlk robotta kart seçimini giriş çıkış sayısı, desteklenen sensörler ve öğrenme kaynakları belirlesin. Endüstriyel uygulamalarda kullanılan PLC içinse ortam koşulları, haberleşme ve makine kontrolü gereksinimleri ayrıca değerlendirilir.
4. Motoru hareket ihtiyacına göre seçin
Redüktörlü bir DC motor, tekerlekli bir robotta kullanılabilir. Hız ve yön kontrolü için uygun sürücü gerekir. Step motor, adımlı hareket sağlar; ancak aşırı yükte adım kaçırabilir. Küçük bir konum kontrollü hobi servosu ise bir mekanizmayı belirli açıya getirmek için düşünülebilir. Sürekli dönen hobi servolarının davranışı farklıdır.
Tork, hız, tekerlek çapı ve robotun ağırlığı birlikte ele alınmalıdır. PWM, uygun sürücü üzerinden DC motorun gücünü ve hızını değiştirmeye yardımcı olur; aynı PWM değeri, değişen yükte aynı hızı garanti etmez.
5. Beslemeyi ve bağlantıları doğru kurun
Motoru doğrudan GPIO pininden beslemeyin. Kontrol pini sürücüye sinyal verir; motor enerjisi uygun beslemeden sağlanır. Sürücü seçiminde çalışma gerilimiyle birlikte kalkış ve kilitlenme akımı, sürekli akım kapasitesi ve korumalar incelenmelidir. Yalnızca motorun boşta çektiği akıma bakmak yeterli değildir.
Kartın ve sensörün mantık gerilimini doğrulayın: 3,3 V ile 5 V arayüzler her zaman doğrudan uyumlu değildir. İzolasyonsuz bağlantılarda gerekli ortak referansı, üreticinin bağlantı şemasına göre kurun. Ohm yasası temel devreleri anlamaya yardımcı olur; motorun dinamik akımını tek başına açıklamaz.
Başlangıç projesinde düşük gerilimli DC besleme kullanın. Enerjiyi keserek kablolayın; polariteyi ve bağlantıları kontrol edin. DC gerilim ölçümü ile beslemeyi doğrulayın. Breadboard'u düşük akımlı denemeler için kullanın; motor güç hatlarında akıma uygun kablo ve konnektör seçin.
6. Mekaniği sağlam ve erişilebilir yapın
Şasi rijitliği, motorların hizası ve ağırlık dağılımı robotun düzgün ilerlemesini etkiler. Pil ve kartlar sabitlenmeli; kablolar tekerleklere veya dişlilere sürtmemelidir. Bağlantıları bakım sırasında erişilebilir bırakın. Gevşek bir soket veya soğuk lehim, yazılım hatası gibi görünen kesintili arızalar oluşturabilir. Sağlam montaj, program kadar önemlidir.
7. Programı açık durumlara bölün
Robot programlamasında önce sensör okumasını ve motor komutlarını ayrı ayrı doğrulayın. Ardından durum makinesi kullanabilirsiniz: “Bekle”, “İlerle” ve “Dur”. Başlatma komutu geldiğinde, sensör verisi geçerli ve yol açıksa ilerlesin; engel, durdurma komutu veya geçersiz sensör verisinde hareketi durdursun. Algılama mesafesini, hızı ve duruş mesafesini birlikte deneyerek belirleyin.
Yeniden başlatma davranışı açık olsun: engel kaldırıldığında robot kendiliğinden hareket etmesin, yeni başlatma komutu beklesin. Güç verildiğinde veya kart sıfırlandığında sürücünün istenmeyen hareket üretmemesi için yazılım ve sürücü girişleri birlikte tasarlanmalıdır. Uzun beklemelerle sensör okumayı durdurmak yerine düzenli kontrol çevrimi oluşturun. Bu basit örnek, endüstriyel bir güvenlik işlevi olarak değerlendirilmemelidir.
8. Parçaları sırayla test edin
Önce kartın program yüklemesini, ardından sensör verisini kontrol edin. Robotu sağlam bir destek üzerinde sabitleyip tekerlekleri zeminden ayırarak tek motoru, sonra iki motoru düşük hızda deneyin. Son aşamada düz ve sınırlandırılmış bir alanda hareket, engel algılama ve durdurmayı birlikte test edin. Bir seferde tek değişken değiştirmek, arızayı bulmayı kolaylaştırır.
Motor çalışınca kart sıfırlanıyorsa besleme düşümünü, bağlantıları ve elektriksel paraziti inceleyin. Robot eğri gidiyorsa mekanik hizayı, motor farklarını ve tekerlekleri kontrol edin. Robot teknolojisinin sınırlamalarını tanımak, her sorunu kodla çözmeye çalışmayı önler. Robotikte güvenlik açısından erişilebilir enerji kesme ve hareketli parçalardan korunma da tasarımın parçasıdır.
9. Çalışan temelin üzerine yeni özellik ekleyin
Temel robot kararlı çalışınca enkoder ile hız geri beslemesi ekleyebilir, ardından Arduino ile PID kontrolünü inceleyebilirsiniz. Geri besleme, gerçek hareketi hedefle karşılaştırmaya yardımcı olur. Kamera veya makine öğrenmesi eklemek ise yeni veri ve işlem gereksinimleri getirir. Yapay zekâyı, göreve katkısı ölçülebiliyorsa kullanın.
Robot yapıp satarak para kazanabilir miyim?
Robotik becerileriyle gelir elde etmek mümkündür; ancak çalışan bir prototip, kendiliğinden satılabilir bir ürün olmaz. Eğitim kitleri, belirli bir iş için prototip geliştirme, programlama, dokümantasyon ve yetkinlik kapsamındaki bakım hizmetleri farklı çalışma alanlarıdır. Endüstriyel robot uygulamalarında ise saha entegrasyonu ve doğrulama, hobi projesinden daha geniş bir sorumluluk taşır.
Toplam maliyet; parçalar, montaj, yazılım geliştirme, test, ambalaj, teslimat ve satış sonrası desteği içerir. Müşterinin çözülecek problemini ve kabul ölçütlerini baştan belirleyin. Parça maliyeti ile satış fiyatı arasındaki farkın tamamı kâr değildir. Yarışma ödülleri de düzenli gelir varsayımına temel yapılmamalıdır. Robotik ve istihdam ilişkisi, ürün satmanın yanında teknik becerilerin değerini de gösterir.
Ürün tesliminde bağlantı şeması, parça listesi, yazılım sürümü, kullanım sınırları ve bakım bilgileri hazırlanmalıdır. Ürüne ve satış yapılacak pazara ilişkin gereklilikler ayrıca değerlendirilir. Kamera veya kişisel veri işleyen projelerde robotikte etik ve mahremiyet de önemlidir. Sürdürülebilir iş, müşteriye verilen sözün tekrarlanabilir biçimde karşılanmasına dayanır.
Teknik kaynaklar: Arduino: motor kontrolünün temelleri · Raspberry Pi: mikrodenetleyiciler · Raspberry Pi: bilgisayar donanımı · Pololu: motor ve besleme seçimi.
Bu sayfa başlangıç için genel bir yol haritasıdır. Belirli bir kart, motor ve sürücü için üreticinin bağlantı şeması ve elektriksel sınırları esas alınmalıdır. Kaynak göstererek paylaşabilirsiniz.