
Pompa Kontrolünde PID Nedir? Sabit Basınç Nasıl Sağlanır?
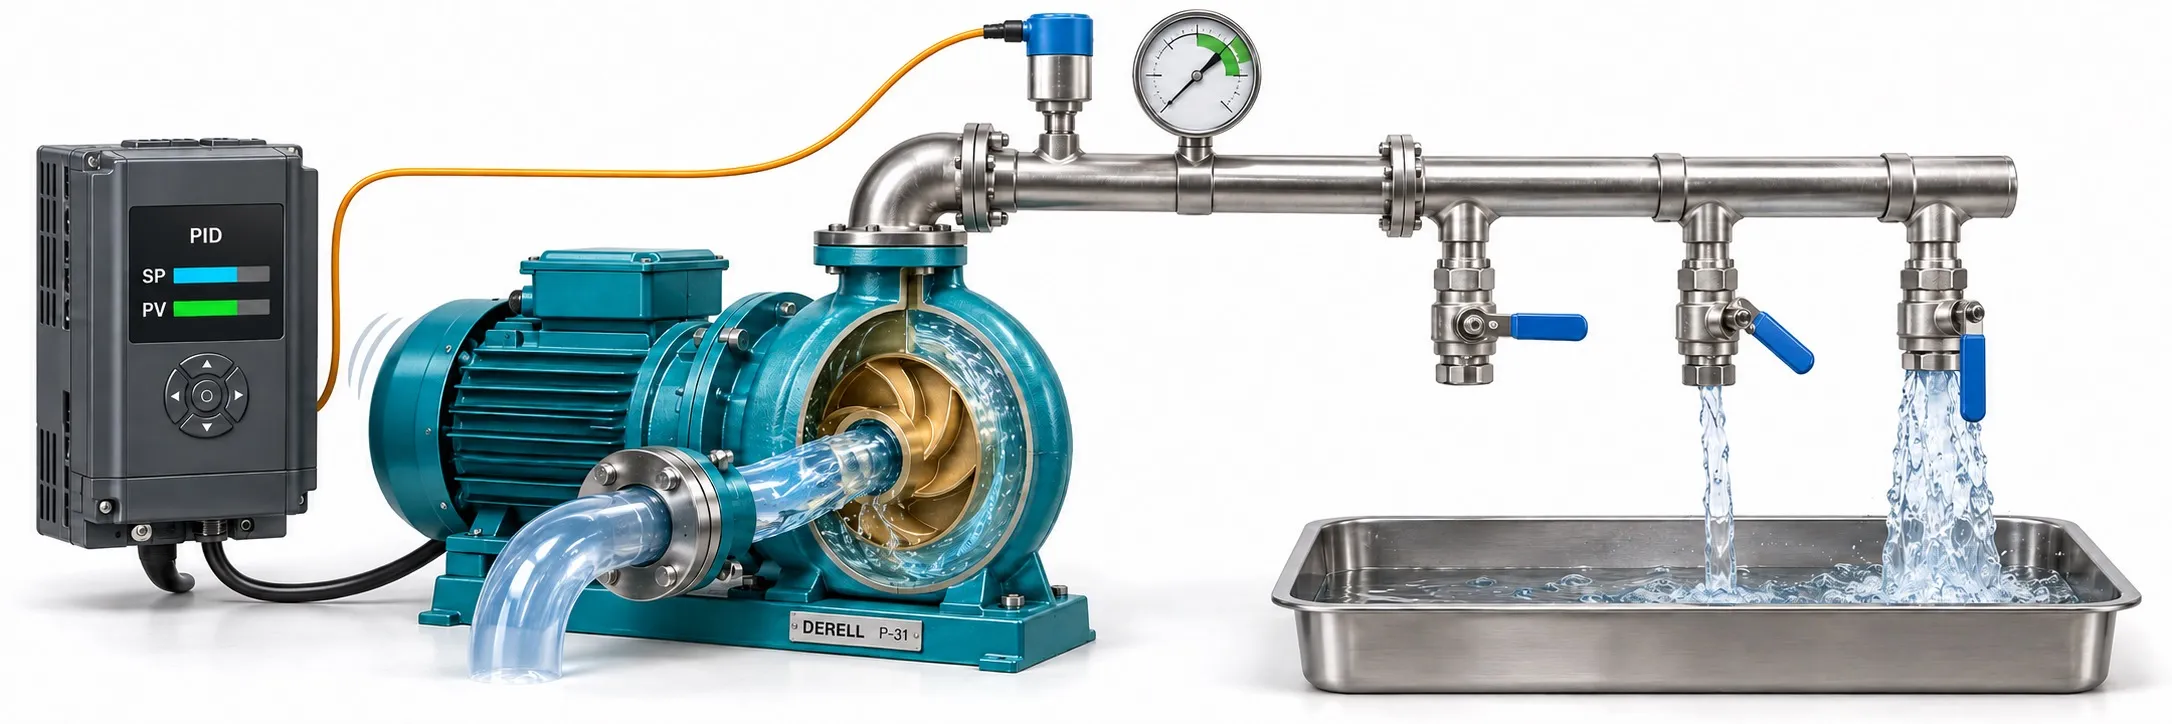
Pompa kontrolünde PID, ölçülen basınç, debi veya sıvı seviyesini hedef değere yaklaştırmak için pompanın çalışmasını sürekli düzenleyen bir kontrol yöntemidir. Örneğin bir hidrofor sisteminde su tüketimi değişirken hat basıncının belirlenen değere yakın tutulmasını sağlar. Pompa kontrol sistemi, sensörden gelen ölçümü değerlendirir ve frekans konvertörüne uygun hız komutunu üretir.
PID kısaltması Proportional–Integral–Derivative ifadelerinden gelir; Türkçe karşılığı oransal, integral ve türev kontroldür. P terimi “ölçekleme” anlamına gelmez. PID kontrolünün başarısı, bu üç etkinin mutlaka birlikte kullanılmasına değil, proses için doğru kontrol yapısının ve ayarların seçilmesine bağlıdır.
1. Hedef Değer, Ölçüm ve Hata Nasıl İlişkilidir?
Kontrolörün ulaşmak istediği değere set değeri veya SP, sensörden gelen gerçek proses değerine PV denir. Hata, yaygın gösterimle e = SP − PV olarak tanımlanır. Hedef basınç 4 bar, ölçülen basınç 3,4 bar ise hata +0,6 bardır.
Pompa hızının artırılmasının ölçülen çıkış basıncını yükselttiği bir sistemde, bu basınç düşüşü kontrolörün hız talebini artırmasına yol açmalıdır. Tüketim azalıp basınç yükseldiğinde ise hız talebi azalmalıdır. Ancak “normal”, “ters”, “direct” veya “reverse” gibi parametre adları üreticiler arasında değişebilir; doğru yön, sistemin gerçek tepkisi üzerinden doğrulanmalıdır.
Ölçüm için kullanılan basınç sensörünün yeri de önemlidir. Pompa çıkışında korunan basınç, uzun bir hattın sonundaki basınçla aynı olmayabilir. Kapalı devre dolaşım sistemlerinde kontrol hedefi, uygun noktalardan ölçülen fark basıncı olabilir.
2. P: Oransal Etki Ne Yapar?
Oransal etki, o andaki hataya tepki verir. Diğer koşullar aynıyken hata büyüdükçe P katkısı da büyür. Basınç hedefin belirgin biçimde altına düştüğünde daha güçlü bir düzeltme oluşur; hedefe yaklaşıldığında bu katkı küçülür.
Oransal kazancın gereğinden düşük olması tepkiyi zayıflatabilir; gereğinden yüksek olması basınç ve hızda salınıma neden olabilir. Yalnızca P kontrolü kullanılan birçok uygulamada kalıcı bir hedef sapması oluşabilir. P, I ve D bileşenleri birlikte değerlendirilirken bu sapmayı düzeltme görevinin çoğunlukla integral etkisine ait olduğu görülür.
3. I: İntegral Etki Neden Gereklidir?
İntegral etki, hatanın zaman içindeki birikimini kullanır. Basınç uzun süre hedefin biraz altında kalıyorsa, kontrolör çıkışına ek bir düzeltme getirerek kalıcı sapmayı gidermeye çalışır. Hata sıfıra ulaştığında integral katkısının da sıfır olması gerekmez; pompanın gerekli çalışma hızını koruyan katkı devam edebilir.
İntegrali güçlendirmek her zaman daha hızlı ve daha kararlı sonuç vermez. Fazla agresif integral etkisi hedef aşımına ve uzun süren dalgalanmaya neden olabilir. PID kazanç ayarlarında kullanılan parametrenin anlamı bu nedenle önemlidir.
Ki ile Ti aynı ayar değildir: Yaygın paralel gösterimde Ki artırıldığında integral etkisi güçlenir. İntegral zamanı Ti kullanılan yaygın yapılarda ise diğer ayarlar sabitken Ti küçüldükçe integral etkisi güçlenir. Bir sürücüdeki sayısal değeri başka modele doğrudan kopyalamak doğru değildir; birimler ve kontrol denklemi farklı olabilir.
4. D: Türev Etkisi ve Pompalarda PI Kullanımı
Türev etkisi, değişimin hızına tepki verir. Uygun ayarlandığında hızlı değişimleri sönümlemeye ve hedef aşımını azaltmaya yardımcı olabilir. Ancak sensör gürültüsüne duyarlıdır; küçük ve hızlı ölçüm dalgalanmalarını gereksiz çıkış hareketlerine dönüştürebilir.
Bu nedenle birçok basınç kontrollü pompa uygulamasında PI kontrol, yani türev etkisinin kapalı olduğu yapı yeterlidir. D terimi, sistemin davranışı gerektiriyorsa ve ölçüm kalitesi uygunsa değerlendirilir. Pratik kontrolörlerde türev filtresi kullanılabilir; türev bazı yapılarda hata yerine ölçülen proses değeri üzerinden hesaplanır.
Proses gecikmeleri ve sensör filtreleri, ayarların etkisini değiştirir. Türev eklemek, hatalı sensör yerleşiminin veya uzun ölçüm gecikmesinin otomatik çözümü değildir.
5. Basınç Sensörünün Ölçeklenmesi
PID geri beslemesi doğru ölçüm aralığına dönüştürülmelidir. Örneğin 0–10 bar ölçen, doğrusal 4–20 mA çıkışlı bir transmitter için 4 mA = 0 bar ve 20 mA = 10 bar olarak tanımlanır. Bu örnekte 4 barın ideal karşılığı 10,4 mA olur.
Analog giriş yanlışlıkla 0–20 mA olarak seçilirse veya sensör aralığı hatalı girilirse PID yanlış basınca göre çalışır. Kablo kopması da geçerli bir düşük basınç ölçümü gibi yorumlanmamalıdır. Desteklenen sinyal kaybı algılaması ve uygun arıza tepkisi ayrıca ayarlanmalıdır.
4 bar hedef, sabit bir Hz komutu değildir. Aynı basıncı korumak için gereken hız, tüketim ve tesisat koşulları değiştikçe farklılaşır. Ayrıca basınç hedefi, pompanın ve tesisatın izin verilen sınırları içinde kalmalıdır.
6. PID Sürücüde mi, PLC’de mi Çalışmalı?
Tek pompalı bir sistemde, destekleyen bir cihazın dahili VFD PID işlevi yeterli olabilir. Sensör sürücüye bağlanır; sürücü proses hatasına göre hız talebini düzenler. Karmaşık sıralama, çoklu pompa veya tesis koordinasyonu gerektiğinde PLC ile PID kontrolü tercih edilebilir.
Aynı basınç için PLC ve sürücüde iki bağımsız PID’nin birbirinden habersiz çalıştırılması kontrol çatışmasına yol açabilir. Görev dağılımı açık olmalıdır. Proses kontrolörü basıncı düzenlerken sürücü, motorun elektriksel kontrolünü ve kendi sınırlarını yönetir; bu, planlanmış bir kontrol yapısıdır.
7. Çıkış Sınırları ve İntegral Birikmesi
Pompa izin verilen maksimum hıza ulaştığı halde basınç hedefin altında kalabilir. Böyle bir durumda kontrolörün daha fazla hız istemesi fiziksel kapasiteyi artırmaz. Anti-windup, çıkış sınıra dayanmışken integralin gereksiz büyümesini önlemeye veya sınırlamaya yardımcı olur. Aksi halde talep azaldıktan sonra bile biriken integral nedeniyle basınç bir süre fazla yükselebilir.
Minimum-maksimum hız, akım sınırı ve rampa süreleri PID ile uyumlu olmalıdır. Özellikle PLC’den verilen komut, sürücüde ayrıca sınırlandırılıyorsa integral yönetimi bu gerçek kısıtları dikkate almalıdır. PID’nin sınırları arasında pompa kapasitesini, motor gücünü veya tesisatın basınç dayanımını değiştirememesi bulunur.
8. Pompa PID Ayarı Nasıl Ele Alınmalı?
Önce tesisat ve ölçüm doğrulanır: Pompanın dönüş yönü, su kaynağı, vana konumları, sensör ölçeklemesi ve motor bilgileri kontrol edilir. Pompanın çalışma eğrisi hedef basınç ve debiyi karşılamıyorsa PID kazancı artırmak çözüm olmaz.
Ardından kontrol yönü ve sınırlar doğrulanır: Küçük, kontrollü bir talep değişiminde sistemin doğru yönde tepki verdiği görülmelidir. Başlangıç ayarları üreticinin uygulama önerilerinden seçilir; tek seferde bir parametre değiştirilerek sonuç gözlenir. Sahadaki her sisteme uyacak tek bir P, I veya D değeri yoktur.
Son olarak farklı çalışma koşulları denenir: Düşük tüketim, yüksek tüketim, uyku-uyanma ve varsa yardımcı pompa geçişleri incelenir. Kararlı kontrol, yalnızca sabit tüketimde güzel görünen bir basınç değeri değildir; yük değiştiğinde kabul edilebilir tepkiyi de gerektirir.
9. Basınç Dalgalanıyorsa Her Zaman PID mi Suçludur?
Basınç ve frekans birlikte düzenli salınıyorsa yüksek kazanç, güçlü integral veya gecikme düşünülebilir. Ölçüm hızlı ve düzensiz sıçrıyorsa sensör, kablolama, parazit, hava veya gerçek hidrolik darbeler araştırılmalıdır. Filtreyi artırmak ölçümü sakinleştirebilir, fakat kontrolü geciktirebilir.
Pompa sürekli maksimum hızda kalıyorsa kaçak, yüksek talep, yetersiz pompa kapasitesi, düşük emiş koşulları veya hatalı geri besleme değerlendirilir. Sık dur-kalk varsa uyku-uyanma eşikleri, basınç tankı ve minimum çalışma süreleri incelenir. Bu belirtiler, PID sorunlarını mekanik ve ölçüm kaynaklı sorunlardan ayırmaya yardımcı olur.
SCADA veya sürücü izleme yazılımında hedef basınç, gerçek basınç, frekans ve akımın aynı zaman ekseninde kaydedilmesi teşhisi kolaylaştırır. PID bir düzenleme işlevidir; kuru çalışma, aşırı basınç ve motor koruması için gereken işlevlerin yerine geçmez. Sensör arızasında körlemesine maksimum hıza çıkmak da genel bir çözüm değildir.