
Makine öğrenmesi robotiğe nasıl uygulanır?
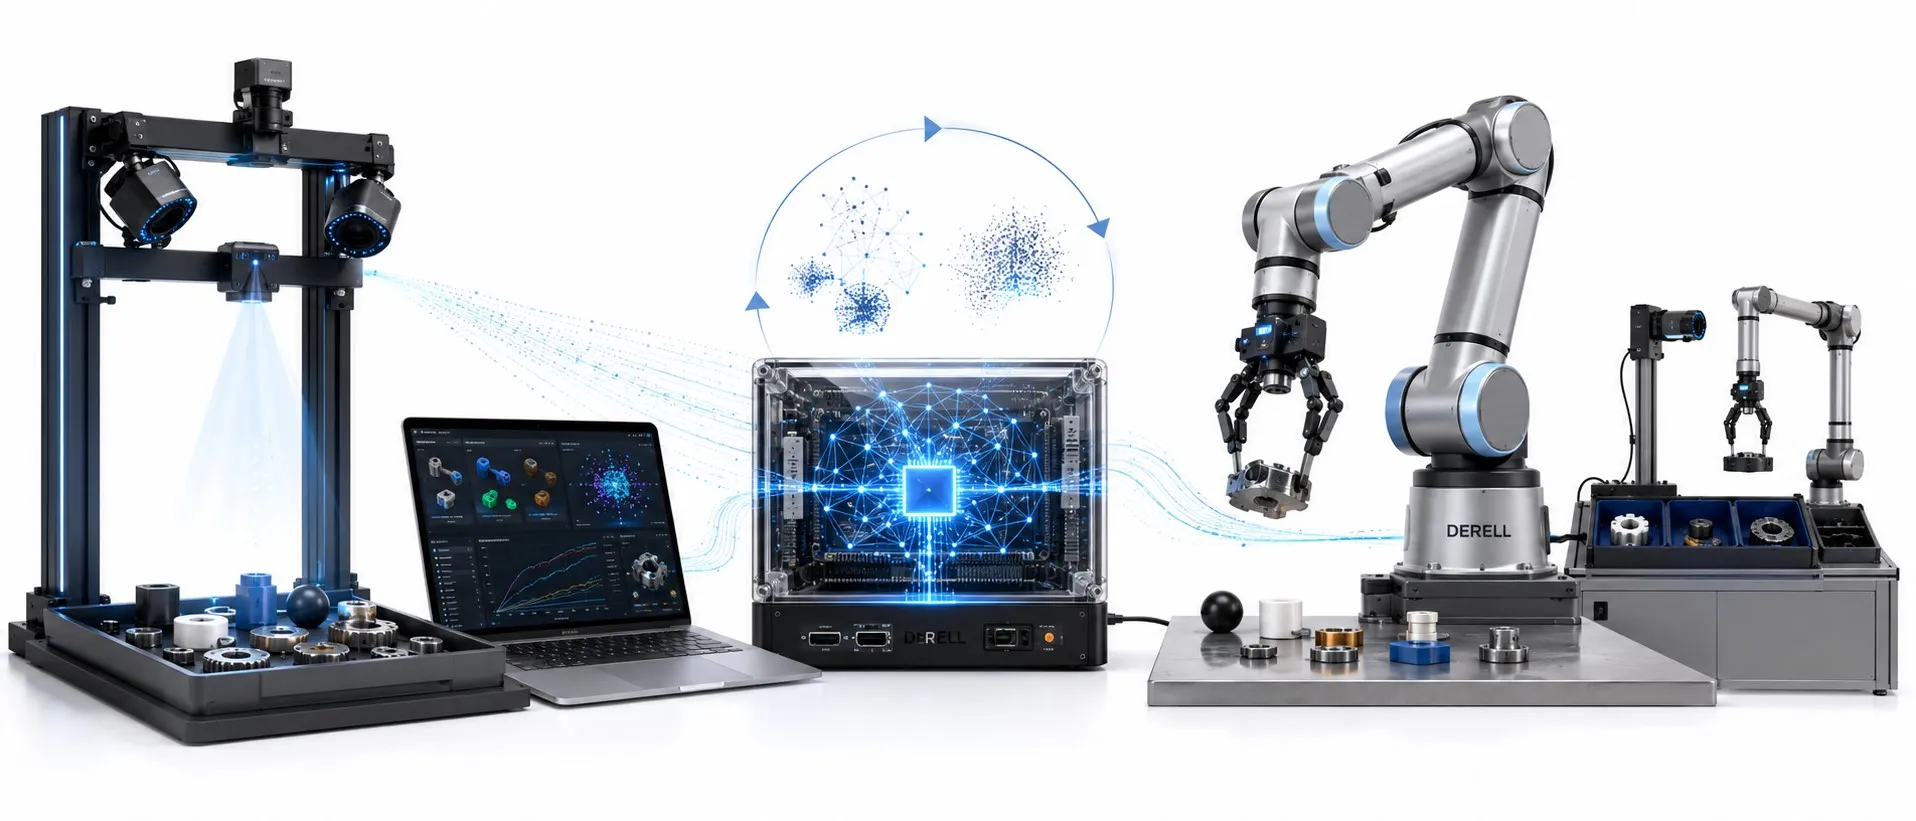
Veriden beceriye: robotun öğrenme süreci
Makine öğrenmesi, robotun görüntü, ölçüm ve hareket kayıtlarından örüntüler çıkararak nesneleri tanımasına, sonucu tahmin etmesine veya hareket seçmesine yardımcı olur. Örneğin, bir robot farklı yönlerde duran parçaları kamerayla bulup uygun noktadan kavrayabilir. Burada öğrenilen şey, her parça için tek tek yazılmış koordinatlar yerine görüntü ile doğru kavrama arasındaki ilişkidir. Bu yaklaşım, yapay zekâ ve makine öğrenimi alanının robotikteki uygulamalarından biridir.
Her robot öğrenmek zorunda değildir. Aynı parçayı aynı fikstürden alan bir sistem, klasik programlama ile gayet iyi çalışabilir. Öğrenme; parçanın konumu, görünümü, ortam veya temas koşulları değiştiğinde değer kazanır. Buna rağmen hedefler, veri toplama, hata durumları ve hareket sınırları için robot programlama bilgisi gerekir.
Eğitim ile çalışma aynı şey değildir
Eğitim aşamasında modele örnekler sunulur ve modelin parametreleri hatayı azaltacak şekilde güncellenir. Çalışma aşamasında ise eğitilmiş model yeni veriyi işler; buna çıkarım denir. Robotun yeni bir parçayı tanıması, o anda yeniden öğrenmesi anlamına gelmez. Çevrim içi öğrenme, modelin kullanım sırasında güncellenmesidir; ayrı bir tasarım ve doğrulama gerektirir.
Veriler sensörlerden gelir: kamera görüntüsü, eklem konumu, motor akımı veya kavrama kuvveti gibi. Hangi ölçümün kullanılacağı, robotun bileşenlerine ve göreve bağlıdır. Modelin ürettiği tahminin işe dönüşmesi için sensör ve aktüatörlerin kontrol sistemiyle birlikte çalışması gerekir.
Robotlar hangi yöntemlerle öğrenir?
Denetimli öğrenme: Doğru cevabı belirtilmiş örnekler kullanılır. Görüntülerde parçaların yeri etiketlenerek bir nesne bulma modeli eğitilebilir. Etiketlerin doğruluğu ve örneklerin çeşitliliği, sahadaki başarının temelidir.
Taklit yoluyla öğrenme: Robot, operatörün gösterdiği başarılı hareketlerden gözlem ile eylem arasındaki ilişkiyi öğrenir. Gösterimler uzaktan kumanda veya elle yönlendirme ile kaydedilebilir. Ancak robot, gösterimlerde görülmeyen bir durumla karşılaştığında başarısız olabilir.
Pekiştirmeli öğrenme: Bir hareket stratejisi, denemelerin sonuçlarına verilen ödül ve ceza üzerinden geliştirilir. Parçayı düşürmeden yerleştirmek ödüllendirilebilir; çarpışma veya gereksiz kuvvet cezalandırılabilir. Ödülün yanlış tanımlanması, istenmeyen davranışlara yol açabilir. Taklit ve pekiştirmeli öğrenme birlikte de kullanılabilir.
Denetimsiz öğrenme ise önceden sınıflandırılmamış verilerde benzerlik ve gruplar arar. Örneğin, çalışma kayıtlarında alışılmadık davranışları incelemeye yardımcı olabilir. Böyle bir farklılık, tek başına arızanın nedenini kanıtlamaz.
Somut örnek: kutudan karışık parça toplama
Önce gör: Kamera kutuyu görüntüler; model parçanın konumunu ve kavranabilecek bölgesini tahmin eder. Kamera koordinatlarının robot koordinatlarına çevrilmesi için kalibrasyon gerekir. İyi bir model, yanlış kalibrasyonun oluşturduğu konum hatasını kendiliğinden çözmez.
Sonra hareket et: Kontrolcü, hedefin erişilebilirliğini ve hareket yolunu değerlendirir. Servo motorlar hareketi gerçekleştirir; tutucu parçayı kavrar. Hücredeki PLC de konveyör, fikstür ve çevrim sırasını yönetebilir. Öğrenilmiş bir kavrama tahmini, düşük seviyedeki PID kontrolünün yerine geçmek zorunda değildir.
Sonucu kontrol et: Parça gerçekten alındı mı, kaydı mı, doğru yere bırakıldı mı? Başarı kaydı tutulur; başarısız örnekler sonraki eğitimde değerlendirilebilir. Kaydı tutmak ile modeli otomatik güncellemek farklı işlemlerdir.
Simülasyonda öğrenilen hareket sahada neden bozulabilir?
Özellikle pekiştirmeli öğrenmede çok sayıda deneme simülasyonda yapılabilir. Ancak gerçek tutucunun sürtünmesi, parçanın ağırlığı, kamera ışığı ve haberleşme gecikmesi modelden farklı olabilir. Bu fark simülasyon-gerçeklik farkı olarak bilinir. Eğitim sırasında bu koşulları çeşitlendirmek ve gerçek verilerle modeli düzeltmek yardımcı olabilir; gerçek robotta doğrulama yine gerekir.
Uygulama, robot türüne göre değişir. Otonom araçlarda algılama ve hareket tahmini; endüstriyel uygulamalarda ise parça ayırma, yüzey kusuru bulma ve kavrama seçimi öne çıkabilir. Görüntü ve dil girdisini robot eylemleriyle ilişkilendiren görsel-dil-eylem modelleri de araştırılmaktadır; bunlar robotun her yeni işi güvenilir biçimde yapabildiği anlamına gelmez.
Teknik kaynaklar: RSS — Taklit ve pekiştirmeli öğrenme · RSS — Simülasyondan gerçek robota aktarım · Google DeepMind — RT-2