
Kubik nedir?
Kübik nedir? Kübik sensörlerde gövde tipi ve çalışma prensibi
Kübik, genel anlamıyla küp biçimiyle ilişkili demektir. Endüstriyel sensör tanımlarında ise çoğunlukla kutu veya blok biçimindeki gövdeyi anlatır. “Kübik endüktif sensör” denildiğinde kübik sözcüğü dış biçimi, endüktif sözcüğü algılama yöntemini belirtir. Gövdenin şekli, sensörün neyi ve nasıl algıladığını tek başına söylemez.
Kübik sensörün bütün kenarları eşit olmak zorunda mı?
Hayır. Geometride küpün üç boyutu eşittir; sensör kataloglarında “kübik” ifadesi dikdörtgen prizma biçimindeki gövdeler için de kullanılabilir. İngilizce karşılıkları arasında cuboid, rectangular ve block-style bulunur. Örneğin 30 × 30 × 50 mm boyutlarında varsayımsal bir cihaz tam bir küp değildir, fakat blok gövdeli sensör sınıfında tarif edilebilir. Kesin ölçü için boyut çizimi okunmalıdır.
Metreküp ile karıştırmayın: m³ bir hacim birimidir; “kübik” tek başına bir ölçü birimi değildir. Dikdörtgen bir kutunun hacmi uzunluk × genişlik × yükseklik ile bulunur. Örneğin 2 m × 1 m × 0,5 m = 1 m³ olur; kutunun küp biçiminde olması gerekmez. Benzer şekilde kübik gövdeli bir sensörün mutlaka hacim ölçmesi beklenmez.
Bir sensör tanımındaki kelimeler farklı soruları cevaplar
“Kübik endüktif PNP NO sensör” ifadesini dört parçaya ayırabiliriz: kübik gövdeyi, endüktif algılama prensibini, PNP çıkışın elektriksel yapısını ve NO anahtarlama mantığını belirtir. Bu özelliklerden birinin doğru olması, diğerlerinin de uygun olduğu anlamına gelmez.
Kübik endüktif sensör nasıl çalışır?
Kübik endüktif sensörler, metal hedefleri temassız algılamak için kullanılır. Yaygın çalışma yönteminde bobinin oluşturduğu değişken manyetik alan, yaklaşan metalde Eddy akımları oluşturur. Bu etkileşim algılama devresinin davranışını değiştirir ve çıkış değerlendirilir. Gövdenin kutu veya silindir olması temel prensibi değiştirmez.
Örneğin hareketli bir mekanizmadaki metal konum pabucunun belirli noktaya ulaştığını algılamak için uygun bir endüktif sensör değerlendirilebilir. Ancak metal türü, hedefin büyüklüğü ve yaklaşma yönü önemlidir. Standart bir modelin çelikteki algılama mesafesini alüminyumda da aynen sağlayacağı varsayılmamalıdır; üreticinin malzeme ve hedef boyutu verileri kontrol edilmelidir.
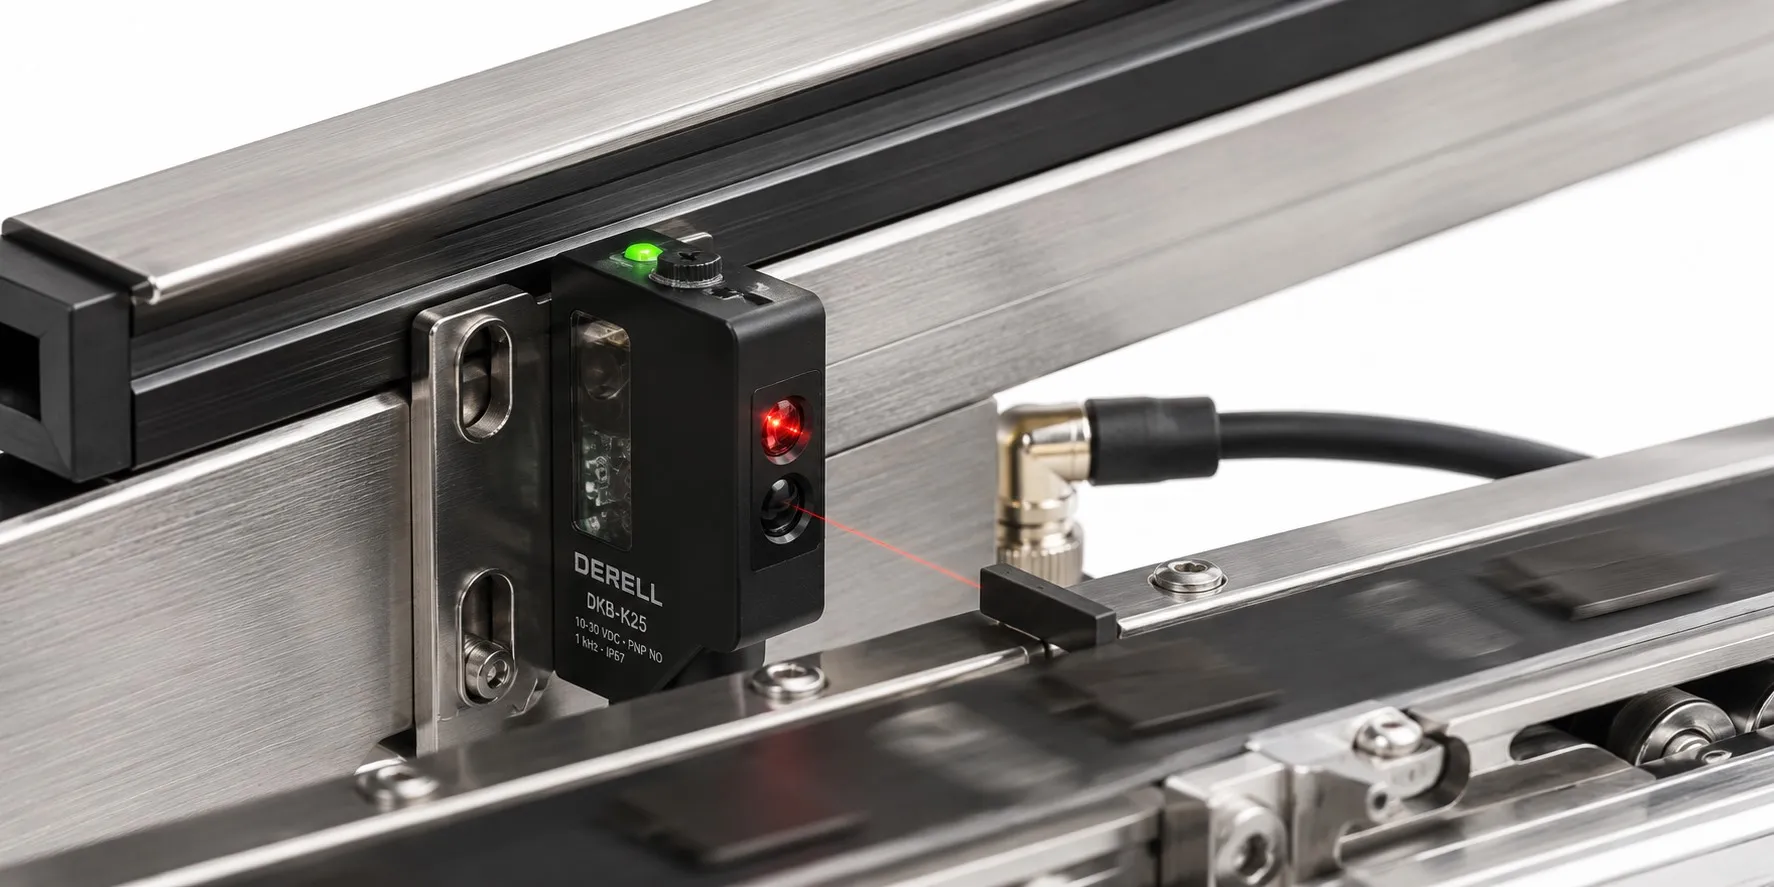
Kübik fotoelektrik sensörlerde tek bir optik düzen yoktur
Fotoelektrik sensörler, ışıkla algılama yapar. Kübik gövde içinde farklı optik düzenler bulunabilir; her fotoselde alıcı ve verici karşılıklı iki ayrı kutu değildir.
Cisimden yansımalı kübik fotoselde verici ve alıcı aynı gövdededir; hedef üzerinden dönen ışık değerlendirilir. Reflektörlü fotoselde ışığı geri gönderen ayrı bir reflektör bulunur. Karşılıklı fotoselde ise ayrı verici ve alıcı birbirine bakar.
Işık kaynağı ve algılama düzeni de farklı özelliklerdir: lazer sensör ifadesi kübik gövde anlamına gelmez. Yansımalı uygulamalarda hedef rengi, parlaklık, arka plan ve optik ayar önem kazanabilir. Gerektiğinde arka plan bastırmalı bir model değerlendirilir. Karar, yalnız gövde fotoğrafına bakılarak verilmez.
Kübik kapasitif sensör olabilir mi?
Evet. Kapasitif sensör ifadesi kapasite değişimine dayanan algılamayı anlatır; uygun tasarımlar metal dışındaki malzemeleri de algılayabilir. Burada da gövde biçimi ile algılanabilir malzeme ayrı konulardır. “Kübik” etiketi; sensörün endüktif, optik veya kapasitif olduğunu belirlemez.
Kübik mi, silindirik mi? Önce montaj yerini değerlendirin
Silindirik sensörlerde dişli gövde ve somunla sabitleme yaygındır. Kübik gövdeler ise modele göre vida delikleri veya braketlerle düz yüzeye yerleştirilebilir. Dar bir mekanizmaya uygun olan gövde, başka bir montaj yerinde gereksiz alan kaplayabilir. Bir biçim her uygulamada daha küçük, daha sağlam veya daha hassas değildir.
Aktif algılama yüzeyi, dış gövdenin tamamı değildir. Hedefin hangi yüze ve hangi yönden yaklaşacağı boyut çiziminden kontrol edilmelidir. Gövde ölçüsüyle birlikte montaj delikleri, kablo çıkışı, konnektörün kapladığı alan ve sökme-takma erişimi de değerlendirilir. M12 konnektör bulunması, cihazın M12 silindirik gövdeli olduğunu göstermez.
Gömülebilir / flush ve gömülemez / non-flush ayrımı, endüktif sensörün çevresindeki metale nasıl yerleştirilebildiğini belirtir. Kübik gövde otomatik olarak gömülebilir değildir. Üreticinin metalden açıklık ve sensörler arası mesafe şartları izlenmelidir; uygunsuz yerleşim istenmeyen tetiklemeye veya kararsız çalışmaya yol açabilir.
PNP/NPN, NO/NC ve bağlantı tipi neden ayrıca kontrol edilir?
Çıkış tipi, bağlanacak PLC girişine uygun olmalıdır. Sensörün doğru beslendiği standart hedef algılama işlevinde NO çıkış hedef geldiğinde, NC çıkış hedef yokken aktif olur. Fotosellerde ayrıca Light-ON / Dark-ON mantığı kontrol edilir. Bu bilgiler gövde şeklinden çıkarılamaz.
İki telli sensör ile üç telli DC sensör aynı bağlantı gibi ele alınmamalıdır; iki telli elektronik çıkışlarda kaçak akım ve gerilim düşümü yük uyumunu etkileyebilir. Konnektörlü kablonun cihaza fiziksel olarak takılması da yeterli değildir: pin dizilimi ve besleme bilgileri ayrıca eşleşmelidir.
Gövde ölçüsü, algılama mesafesi ve hız aynı bilgi değildir
40 × 40 mm gövde ölçüsü, 40 mm algılama mesafesi anlamına gelmez. Dış ölçü, montaj alanını; katalogdaki algılama değeri ise belirtilen test koşullarındaki performansı tarif eder. Endüktif modelde hedef malzemesi ve boyutu, fotoselde ise optik düzen ve referans hedef ayrıca dikkate alınır. Uygulama mesafesi, sınırda rastgele çalışmaya değil kararlı algılamaya göre seçilmelidir.
Hızlı parça geçişlerinde tepki süresi ve sayma frekansı da önemlidir. Bir sensörün hedefi algılayabilmesi, her hızdaki kısa geçişi yakalayacağı anlamına gelmez. Histerezis ise hedef yaklaşırken anahtarlama ile uzaklaşırken eski duruma dönme noktaları arasındaki farktır; gövde boyutu veya sürekli mesafe ölçüm çözünürlüğü değildir.
Aynı görünümlü sensör doğrudan muadil sayılır mı?
Hayır. Yerine seçilen cihazda mekanik uyum, algılama yöntemi ve elektriksel uyum birlikte doğrulanmalıdır. Ortam için sıcaklık, gövde malzemesi ve IP koruma derecesi de kontrol edilir. IP işaretiyle kimyasal dayanım gibi farklı özellikleri birbirinin yerine kullanmayın; her gerekliliğin kendi ürün verisini inceleyin.
Örnek seçim: Çelik bir konum pabucunu algılamak ile konveyördeki karton koliyi algılamak farklı görevlerdir. İlkinde uygun bir endüktif, ikincisinde uygun bir fotoelektrik çözüm değerlendirilebilir. İkisinin de aynı büyüklükte kutu gövdesi olması onları eşdeğer yapmaz. Algılama yöntemlerini karşılaştırırken önce hedefi ve işi tanımlayın; ardından uygun gövdeyi seçin.
Teknik kaynaklar: SICK — gövde seçenekleri · ifm — kompakt gövdeler · OMRON — algılama prensipleri · OMRON — fotosel düzenleri · OMRON — optik terimler · OMRON — çıkış ve tepki bilgileri · OMRON — hedef ve bağlantı etkileri · ifm — montaj kuralları