
CNC makinelerinde otomasyonun önemi nedir?
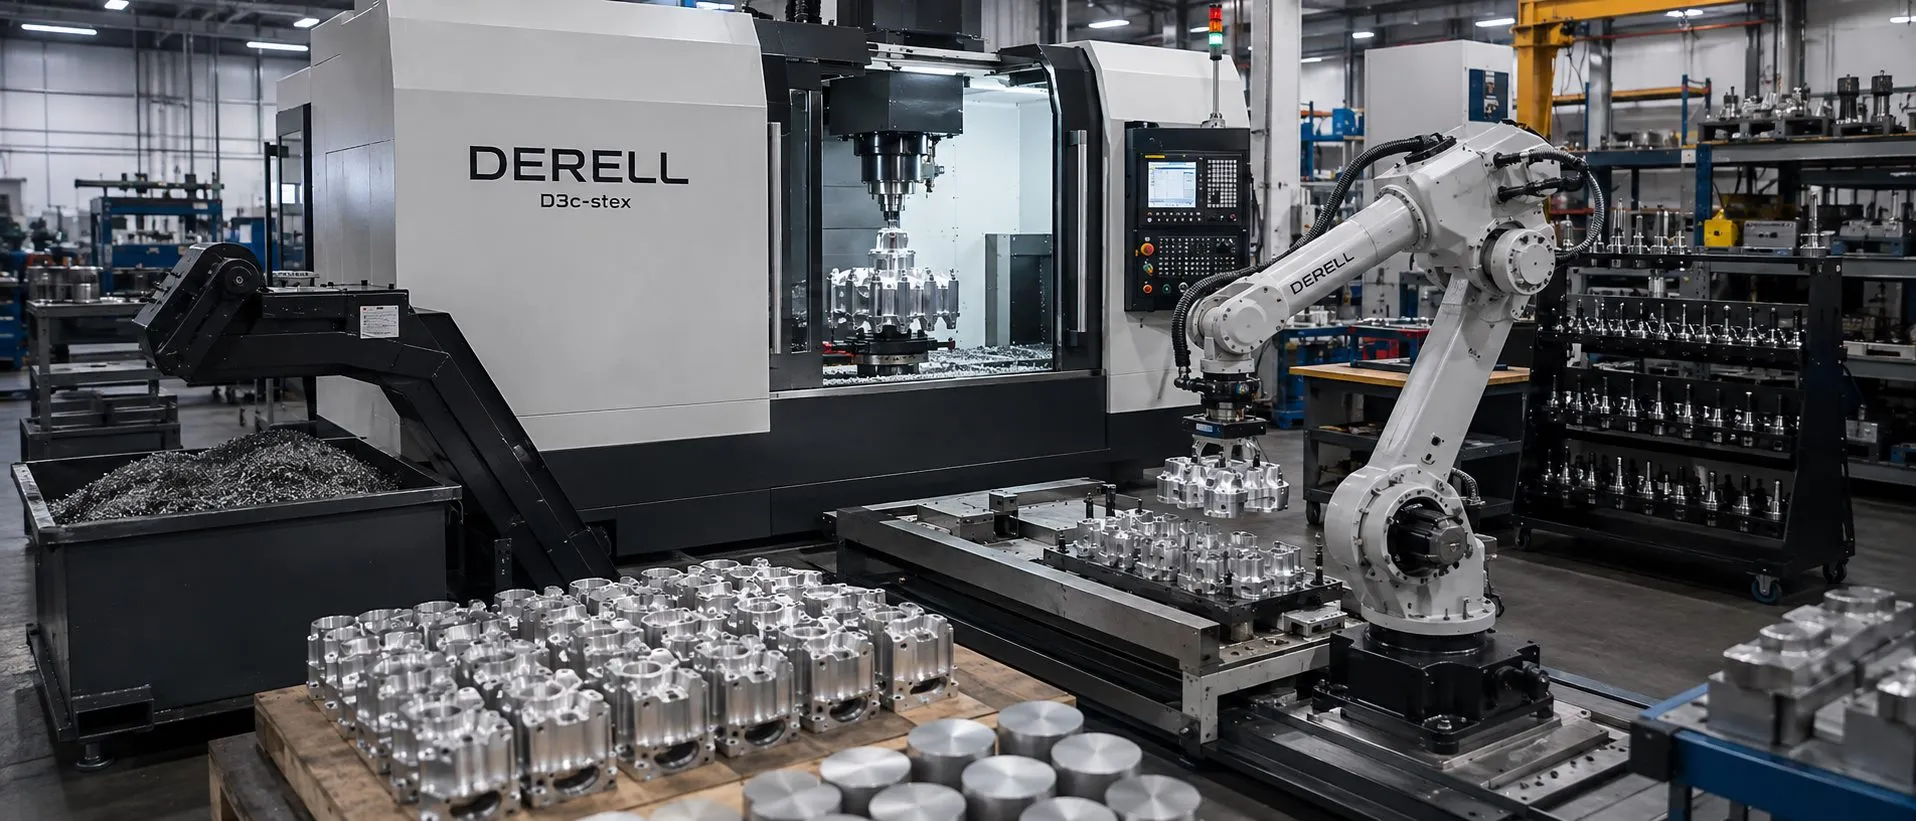
Kesintisiz üretim için bütün süreci birlikte yönetmek
Selamlar, CNC tezgâhı takım hareketlerini zaten programla yönetir. Üretim otomasyonu ise bu işlevi; malzeme besleme, parça bağlama, ölçüm, takım takibi ve üretim verileriyle tamamlar. Asıl kazanç, tezgâhın çevresindeki beklemeleri azaltırken üretim sonucunu kontrol altında tutmaktır. Robotla yükleme bunun bir parçasıdır; tek başına bütün sistemi oluşturmaz.
Otomasyon, tekrarlanan taşıma işlerini azaltabilir, kapasite kullanımını artırabilir ve operatörün ölçüm, hazırlık ve süreç geliştirmeye zaman ayırmasını sağlayabilir. Ancak kararsız bir işlemi otomatikleştirmek, hatalı parçaları da daha hızlı çoğaltabilir. Bu nedenle önce süreç yeterliliği, ardından otomasyon kapsamı değerlendirilmelidir.
Hangi işler otomatikleştirilebilir?
CNC kontrol sistemleri otomatik takım değiştirme ve işleme çevrimlerini yönetebilir. Bunlara robot veya portal yükleyici, tornada uygun çubuk sürücü, palet değiştirme ve çıkış konveyörü eklenebilir. Seçim; ham parçanın biçimine, ağırlığına, işlem süresine ve makine arayüzlerine bağlıdır. Her uygulamada robot kolu kullanmak gerekmez.
Seri üretimde düzenli sunulan parçaları aynı şekilde yüklemek öncelikli olabilir. Robot seçiminde yalnızca parça ağırlığına bakılmaz; tutucu, bağlantılar, yükün ağırlık merkezi, erişim ve izin verilen bilek momentleri de hesaba katılır. Ham parçanın alınacağı konum ile bitmiş parçanın bırakılacağı düzen, robot kadar önemlidir.
Paletli sistemler küçük partilerde de işe yarar
Palet otomasyonunda parça, tezgâh dışında hazırlanmış bir fikstürle makineye taşınabilir. Böylece bir parça işlenirken sonraki işin hazırlığı yapılabilir. Prototip ve küçük parti üretiminde de standart bağlama arayüzleri, doğrulanmış programlar ve planlama yazılımı sayesinde kullanım alanı bulabilir. Otomasyon yalnızca binlerce aynı parça için düşünülmemelidir.
Farklı işleri sıraya koymak için paletin kimliği, doğru NC programı, gerekli takımlar ve kalan takım ömrü birlikte yönetilir. Karmaşık parçaların erişim ve bağlama gereksinimleri değiştiğinde yeni fikstür, tutucu veya program gerekebilir. Esneklik, kurulum ihtiyacının ortadan kalkması değil, değişimin planlı ve tekrarlanabilir olmasıdır.
Editörün notu: Kesme 8 dakika, yükleme ve boşaltma toplamı 2 dakika ise çevrim 10 dakikadır. Taşıma süresi 1 dakikaya indiğinde çevrim 9 dakika olur: süre yüzde 10 azalır; kesintisiz teorik kapasite saatte 6 parçadan yaklaşık 6,67 parçaya çıkar. Yüklemedeki yüzde 50 iyileşme, toplam üretimde yüzde 50 artış değildir. Bu örnek duruşları ve kalite kayıplarını içermez.
Makine, robot ve bağlama sistemi nasıl anlaşır?
NC parça programı işleme hareketlerini, hücre kontrolü ise ekipmanlar arasındaki işlem sırasını yönetir. “Parça hazır”, “bağlama doğrulandı” ve “yükleme alanı boş” gibi bilgiler belirli bir arayüzle paylaşılır. Yalnızca bir valfe komut vermek, parçanın doğru oturduğunu kanıtlamaz; uygulamaya uygun konum, basınç veya parça varlığı geri bildirimi gerekebilir.
Sinyallerin hangi durumda geçerli olduğu, zaman aşımı ve haberleşme kaybındaki davranış tanımlanmalıdır. Yanlış program seçimi, sensör uyuşmazlığı veya boş tutucu durumunda sistemin nasıl tepki vereceği belirlenir. Normal çevrim kadar, yarıda kalan çevrimin nereden ve hangi doğrulamayla sürdürüleceği de tasarlanmalıdır. Enerji geri geldiğinde durumları kontrol etmeden kaldığı yerden devam etmek uygun bir genel çözüm değildir.
Hassasiyet ve kalite açısından gerçek katkı
Robotun aynı hareketi tekrarlaması, tezgâhın geometrik hatasını veya termal kaymasını kendiliğinden düzeltmez. İşleme hassasiyetinin temeli; makine durumu, takım, bağlama ve sıcaklık davranışıdır. Fikstür yüzeyindeki talaş, parça düzenli taşınsa bile oturma hatası oluşturabilir. Taşıma tekrarlanabilirliği ile işlenmiş parçanın ölçü doğruluğu farklı özelliklerdir.
Probla konum belirleme ve ara ölçüm, uygun uygulamada ofset düzeltmesini veya uygunsuz parçanın ayrılmasını destekler. Düzeltmelerin sınırı tanımlanmalıdır; her ölçüm sapmasına sınırsız telafi uygulanmaz. Kalite kontrol planı, hangi özelliğin tezgâhta ve hangisinin bağımsız ölçümle doğrulanacağını belirler. Otomatik ölçüm, bütün teknik resim şartlarının kendiliğinden kontrol edildiği anlamına gelmez.
Takım ömrü ve operatörsüz çalışma
Kesici takım yönetimi, otomatik takım değiştiriciden daha geniştir. Kalan ömür, aşınma, kırılma kontrolü ve uygun yedek takım planı birlikte ele alınır. Ömür sayacı bir planlama aracıdır; beklenmedik kırılmayı tek başına saptamaz. Yedek takım kullanılacaksa geometrisi ve ofsetleri doğrulanmış olmalıdır. Devir ve ilerleme de kararlı işleme koşullarına uygun seçilir.
Gece üretiminin süresi yalnızca depodaki ham parça sayısıyla belirlenmez. Talaş tahliyesi, soğutma sıvısı, yağlama, basınçlı hava, bitmiş parça kapasitesi ve alarm sonrası müdahale düzeni de yeterli olmalıdır. Bakım ihtiyaçlarını otomasyon planına katın. Operatörsüz çalışma, sorumlusu ve müdahale planı olmayan çalışma değildir. Uzaktan alarm bildirimi de her arızayı uzaktan çözmez.
Üretim verisi neyi gösterir?
OPC UA for Machine Tools gibi arayüzler makine durumu, çalışma modu ve iş emri bilgilerini paylaşmayı destekler. Ancak bağlantının bulunması, bütün eski tezgâhlarda aynı verinin hazır olduğu anlamına gelmez; kontrol seçenekleri ve veri eşlemesi incelenir. Üretimi iyileştirmek için kesme, yükleme beklemesi, arıza ve hazırlık sürelerini ayırın. Makinenin açık kalma süresi, kabul edilen parça üretme süresiyle aynı değildir.
Operatörsüz çalışma süresi, ilk seferde kabul edilen parça oranı, müdahale sayısı ve duruş nedenleri birlikte izlenmelidir. Veri toplamak tek başına kestirimci bakım oluşturmaz; ölçümün güvenilirliği, geçmiş kayıtlar ve doğrulanmış değerlendirme yöntemi gerekir.
Güvenlik hücrenin tamamı için ele alınır
CNC hücresinin güvenliğinde robot, tutucu, iş parçası, kapılar ve tezgâh birlikte değerlendirilir. Keskin parça ve sıkışma noktaları, işbirlikçi robot kullanılan uygulamalarda da risk oluşturabilir. Koruyucular, kilitlemeler, durdurma işlevleri ve bakımda enerji izolasyonu risk değerlendirmesine göre tasarlanıp doğrulanır. Sıradan PLC durum sinyali, güvenlikle ilgili işlevin yerine geçmez. Normal çalışma kadar ayar, temizlik ve arıza giderme görevleri de değerlendirmeye katılır.
Yatırımın karşılığı nasıl değerlendirilir?
Tezgâh ve otomasyon maliyetini hesaplarken robotun yanında tutucu, fikstür, koruma, arayüz lisansları, entegrasyon, eğitim ve bakım giderlerini de değerlendirin. Kazancı, gerçekten satılabilecek ek kapasite ve kabul edilen parça başına toplam maliyet üzerinden ölçün. Tezgâh kesmesi darboğazsa daha hızlı yükleyicinin katkısı sınırlı kalabilir; ortak robotun yetişemediği çok makineli hücrede ise makineler robotu bekleyebilir.
Operatörün görevi süreç ayarı, malzeme hazırlığı ve sorun çözmeye kayabilir; toplam personel ihtiyacının aynı oranda azalacağı varsayılmaz. Enerji ve basınçlı hava tüketimini de izleyin. Daha az hurda ve yeniden işleme çevresel etkiyi azaltabilir, fakat ek otomasyon ekipmanının tüketimi ayrıca hesaba katılır.
Uygulamaya kontrollü bir pilotla başlayın
Önce ölçüleri ve çevrimi kararlı bir parça ailesi seçin. Malzeme ve ham parça değişkenliğini, bağlama yüzeylerini ve taşıma düzenini tanımlayın. Pilot çalışmada boş parça konumu, hatalı kavrama, sensör uyuşmazlığı, haberleşme kesintisi ve takım ömrü sonu gibi durumların beklenen tepkisini kontrollü olarak doğrulayın. Kabul ölçütlerini çevrim, kalite, müdahale sıklığı ve arıza sonrası toparlanma üzerinden belirleyin; kapasiteyi doğrulanmış sonuçlara göre genişletin.
İlgili CNC konuları
CNC soruları, seri üretim, üretim optimizasyonu, güvenli kullanım.
Kaynaklar
FANUC: robotla CNC yükleme, boşaltma ve yardımcı işlemler
Fastems: palet otomasyonu, farklı işler ve üretim planlama
SCHUNK: sensörlü bağlama sistemleri ve kontrol entegrasyonu
Renishaw: makine durumu ve kararlı prosesin temeli
Renishaw: proses içi ölçüm, geri bildirim ve kırık takım kontrolü
OPC Foundation: takım tezgâhı durumu ve iş emri bilgileri
OSHA: robot uygulamalarında entegrasyon ve risk değerlendirmesi