
hall sensör nedir?
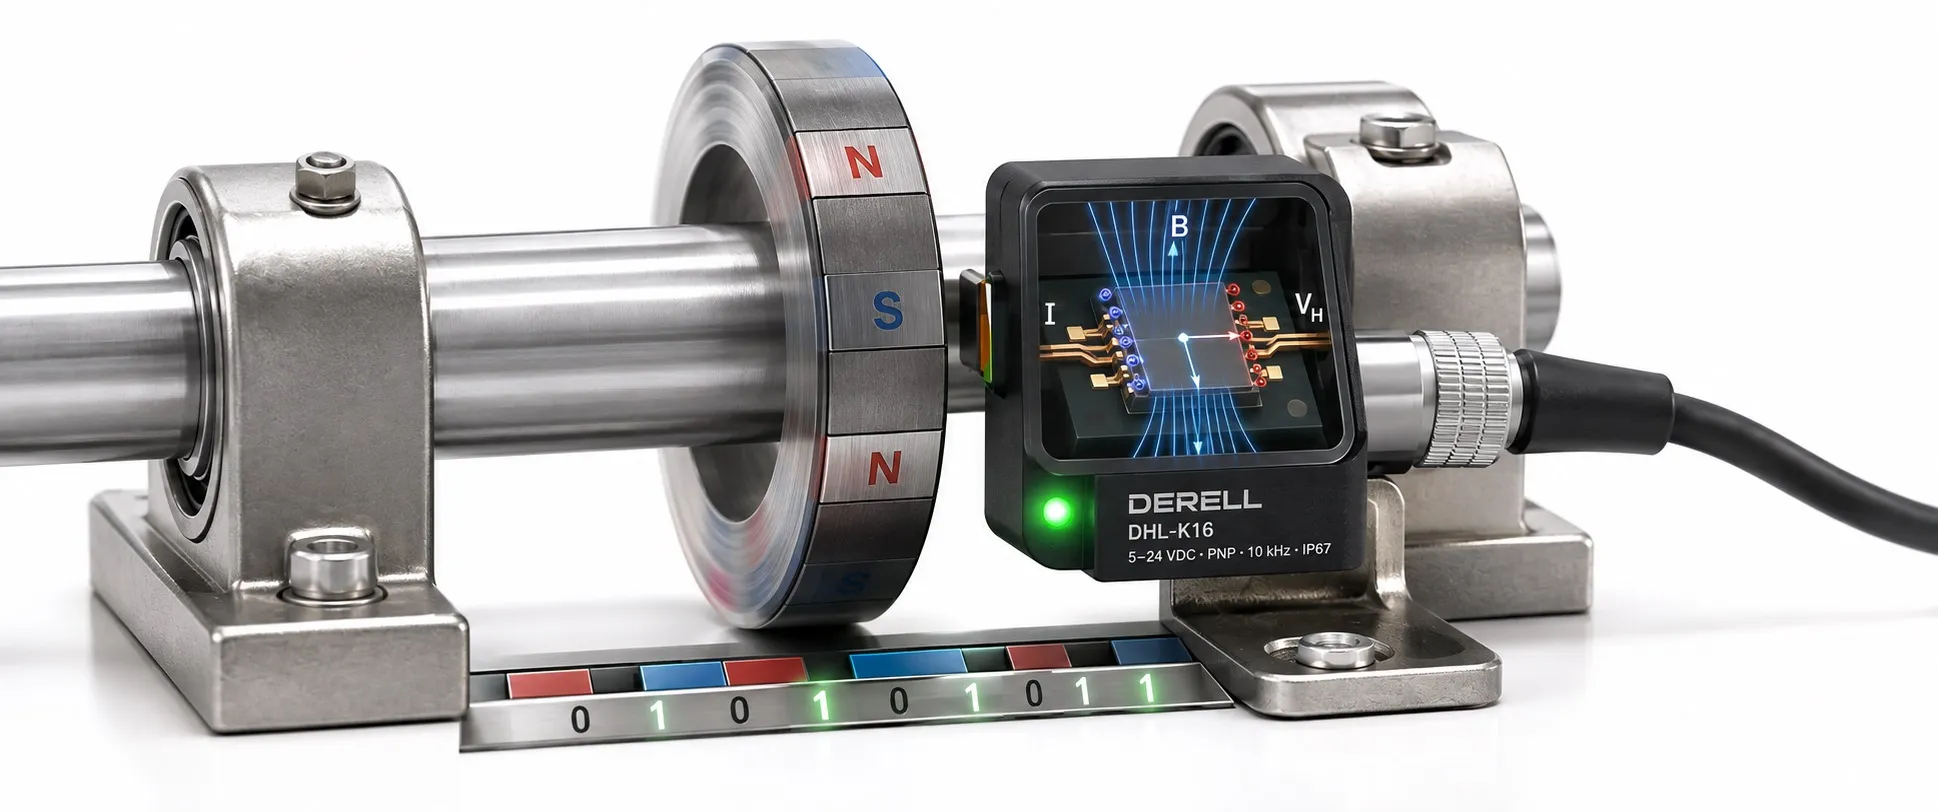
Hall sensör nedir, neyi algılar?
Hall sensör, manyetik akı yoğunluğunu algılayarak elektriksel çıkış üreten bir sensördür. Uygun mıknatıs ve mekanik düzenle konum, açı ve devir; uygun akım ölçüm yapısıyla elektrik akımı belirlenebilir. Ölçülen temel büyüklük manyetik alandır; konum ve hız bilgisi bu alanın değişiminden elde edilir. [1]
“Elektron yoğunluğunu ölçer” ifadesi, endüstriyel Hall sensörün genel tanımı değildir. Malzeme laboratuvarlarında Hall ölçümleriyle yük taşıyıcı yoğunluğu hesaplanabilir; bu, makinede mıknatısın konumunu algılayan sensörün göreviyle karıştırılmamalıdır. Fiziksel temeli için Hall etkisi konusuna bakabilirsiniz. [3]
Hall etkisi nasıl elektrik sinyaline dönüşür?
Bir Hall elemanından besleme devresinin oluşturduğu akım geçirilir. Uygun yöndeki manyetik alan, hareketli yük taşıyıcılarını yana saptırır; elemanın karşılıklı kenarları arasında Hall gerilimi oluşur. Bu küçük sinyal, sensör elektroniğinde yükseltilip işlenir. Bu olay, mıknatısın sensöre kendi kendine besleme enerjisi sağlaması değildir. [2]
Algılama ekseni ve kutup yönü önemlidir. Sensör, manyetik alanın duyarlı olduğu eksendeki bileşenini görür; her model mıknatısın her yüzüne aynı tepkiyi vermez. Veri sayfalarında B ile gösterilen akı yoğunluğu genellikle mT veya gauss ile belirtilir; 1 mT = 10 gauss. Hall prensibi sabit manyetik alanı da algılayabildiği için çalışması mutlaka harekete bağlı değildir. [4] [1]
Hall sensör çeşitleri nelerdir?
Analog / lineer Hall sensörü: Belirtilen çalışma aralığında çıkışı manyetik alanla yaklaşık doğrusal değişir. “Analog” çıkış biçimini, “lineer” aktarım karakteristiğini anlatır; bunlar birbirinden bağımsız iki sensör ailesi değildir. Analog sinyal sürekli ölçüm için kullanılabilir. Manyetik alana göre lineer olmak, mıknatısa uzaklığa göre de lineer olmak demek değildir. [17] [10]
Hall anahtarı — switch: Alan, çalışma eşiğini geçtiğinde çıkış değişir; alan bırakma eşiğine indiğinde geri döner. Unipolar tip belirli bir kutup yönüne, omnipolar tip ise her iki kutup yönüne tepki verebilir. İki eşik arasındaki histerezis, sınır çevresindeki küçük değişimlerin çıkışı sürekli anahtarlamasını azaltır. [5]
Kilitlemeli Hall sensörü — latch: Tipik bipolar latch, bir kutup yönüyle durum değiştirir ve karşı kutup yeterli seviyeye ulaştığında geri döner. Mıknatısı uzaklaştırmak, çıkışı mutlaka sıfırlamaz. Bu davranış besleme varken durum tutmadır; enerjiyi kesip açınca önceki durumun saklanacağı varsayılmamalıdır. [7]
Çok eksenli ve sayısal ölçüm sensörü: Bazı modeller X, Y ve Z alan bileşenlerini ölçüp bunları dijital haberleşmeyle aktarır. Örneğin TMAG5170, üç eksenli Hall ölçümünü SPI üzerinden sunar. Dolayısıyla “dijital Hall yalnızca var/yok verir” genellemesi yanlıştır. Uygun manyetik düzen ve işleme ile Hall enkoder veya açı ölçümü yapılabilir. [8]
Programlanabilir ve uygulamaya özel modeller: Kazanç, ofset, sıcaklık telafisi veya çıkış biçimi gibi özellikler modele göre ayarlanabilir. Bir sensör aynı anda lineer, programlanabilir ve belirli bir uygulamaya yönelik olabilir. “Özel amaçlı” olması, daha az özellik taşıdığı veya hiçbir başka görevde kullanılamayacağı anlamına gelmez. [9]
Çıkış ne zaman değişir? İki kısa hesap örneği
Anahtarlama örneği: Varsayımsal bir unipolar sensörde çalışma eşiği 5 mT, bırakma eşiği 3 mT olsun. Alan 0’dan yükselirken 4 mT’de henüz algılama yoktur. Önce 5 mT aşılmış, sonra alan 4 mT’ye düşmüşse algılama sürer; bırakma için 3 mT sınırına inilmesi gerekir. Aynı alan değerinde farklı çıkış görülmesi, bu örnekte arıza değil histerezistir. Değerler yalnızca anlatım içindir.
Analog çıkış örneği: Basitleştirilmiş doğrusal model Vout = VQ + S × B biçimindedir. VQ sıfır-alan çıkışı, S duyarlılık, B ise ilgili eksendeki işaretli akı yoğunluğudur. Bazı oranlı, yani ratiometrik modellerde sıfır-alan çıkışı beslemenin yaklaşık yarısıdır; bu özellik bütün Hall sensörlerde bulunmaz. [4]
Eğitim örneğinde VQ = 2,50 V ve S = 40 mV/mT kabul edilsin. Doğrusal aralık içindeki +10 mT için çıkış 2,90 V, −10 mT için 2,10 V hesaplanır. Sıfır alan, sıfır volt olmak zorunda değildir. Bunlar belirli bir ürünün veri sayfası değerleri değil, formülü açıklayan kabullerdir.
Motor devri, konum ve akım nasıl ölçülür?
Devir ölçümü: Şafta bağlı manyetik düzen sensörde tekrarlayan darbeler oluşturur. Bir mekanik turda sayılan darbe sayısı P, darbe frekansı f ise n = 60 × f / P ile RPM hesaplanır. Örneğin tur başına 4 yükselen kenar ve 100 Hz ölçüm için sonuç 1.500 dev/dak olur. P, doğrudan mıknatıs sayısı değil, seçilen sayma yönteminin tur başına ürettiği olay sayısıdır. Her iki kenarı sayıyorsanız P de buna göre değişir.
Bu darbe bilgisi devir bekçisi uygulamasında kullanılabilir. Basit tek kanallı periyodik darbe treni, tek başına dönüş yönünü belirlemez; yön için faz ilişkili kanallar veya buna uygun kodlama gerekir. Motor komütasyonu için kullanılan Hall bilgisiyle yüksek çözünürlüklü enkoder geri beslemesini aynı kabul etmeyin. Optik ve manyetik enkoder karşılaştırması bu ayrımı tamamlar. [5] [16]
Akım ölçümü: Hall akım sensörü, iletkenden geçen akımın oluşturduğu manyetik alanı değerlendirir. Uygun tasarımlar DC ve AC akımı ölçebilir. Akım aralığı, bant genişliği, ofset ve izolasyon ayrı özelliklerdir. Hall prensibi kullanılması, rastgele bir sensör kartının yüksek gerilim devresinde güvenli ölçüm yapabileceğini göstermez. Ürünün belirtilen izolasyon sınırları esas alınmalıdır. [14]
Hall sensör ile endüktif sensör aynı mıdır?
Hayır; algılama mekanizmaları farklıdır. Hall sensör manyetik alanı değerlendirir. Klasik endüktif yaklaşım sensörü ise bobiniyle değişken alan oluşturur ve metal hedefteki girdap akımlarının devre üzerindeki etkisini algılar. Endüktif yaklaşım sensörü duran metali de algılayabilir; pasif bir hız bobiniyle karıştırılmamalıdır. [12]
Hall sensörün metal algıladığı düzenler de vardır. Sensör arkasındaki bir öngerilim mıknatısının alanı, çelik dişli gibi ferromanyetik hedefle değiştirilebilir. Sensör yine alanı ölçer; bu, mıknatıssız her metali algılayabildiği anlamına gelmez. Bu nedenle doğrudan parça değişimi değil, algılama yöntemi ve arayüz karşılaştırması yapılmalıdır. [11]
Reed switch de Hall sensör değildir. Reed anahtarda manyetik alan, mekanik kontakları etkiler; Hall algılayıcısı yarı iletken yapıdadır. Hall sensörü ile reed switch arasındaki fark, besleme ve çıkış bağlantısı açısından da önemlidir. İki cihaz aynı mıknatısa tepki verse bile aynı devreye değişiklik yapmadan takılamayabilir. [13] [15]
Hall sensör PLC’ye nasıl bağlanır?
Önce çıplak entegre ile endüstriyel sensörü ayırın. Bir Hall entegresinin besleme ve çıkış sınırları, 24 V saha cihazınınkilerle aynı olmayabilir. Örneğin DRV5032’nin besleme aralığı 1,65–5,5 V’tur; 24 V doğrudan uygulanmaz. PLC bağlantısında uygun besleme, giriş eşiği ve gerekiyorsa arayüz devresi gerekir. [6]
Açık drenajlı — open-drain — çıkış: Bu çıkışın yüksek seviyesini uygun bir pull-up direnci oluşturur; aktif durumda çıkış aşağı çekilir. Pull-up gerilimi ve akımı, sensörün ve alıcının sınırlarına uymalıdır. Push-pull çıkışın davranışı farklıdır. PNP/NPN uyumunu, NO/NC mantığını ve kablo/konnektör uçlarını birbirinden ayrı kontrol edin. [15] [6]
Seçim ve arıza kontrolünde kritik noktalar
Manyetik düzen: Kutup yönü, aktif yüzey, hava aralığı, mıknatısın sıcaklık davranışı ve yakındaki çelik parçalar sonucu etkileyebilir. Sensöre daha güçlü mıknatıs yaklaştırmak her sorunu çözmez; lineer ölçüm aralığı aşılabilir veya bırakma koşulu sağlanmayabilir. Mekanik sabitleme ve uygun sensör aksesuarları da seçimin parçasıdır. [10] [11]
Hız: Yavaş örnekleyen Hall anahtarı, hızlı geçen mıknatısı kaçırabilir. Sensörün yanı sıra sayma frekansı, darbe genişliği ve PLC giriş filtresi birlikte kontrol edilmelidir. “Dijital” etiketi hızlı çalışma garantisi değildir. [6]
Çıkış sabitse: Önce besleme ve pin dizilimini doğrulayın; sonra doğru kutbun doğru yüzeye yaklaştırıldığını kontrol edin. Latch modelde karşı kutbu, open-drain modelde pull-up bağlantısını değerlendirin. Hızlı darbeler için multimetrenin ortalama değerine güvenmek yerine uygun ölçüm cihazıyla dalga biçimini inceleyin. Enerjisiz direnç ölçümünü tek başına Hall sensör sağlamlık testi saymayın. Bağlantı değişikliklerini güvenli şekilde enerjiyi ayırarak yapın.